Représentation d'état : retour d'état et observateurs
Équations d'état et lien avec la fonction de transfert, retour d'état et placement de pôles sur le pendule inversé, commandabilité, LQR, observateurs et filtre de Kalman.
https://www.electronics-engineering.com/fr/representation-d-etat-retour-d-etat-observateurs/
Les fonctions de transfert décrivent le lien entre une entrée et une sortie. De nombreux systèmes, cependant, ont plusieurs entrées et sorties, et leur état interne compte : un drone a quatre moteurs et six degrés de liberté, un pendule inversé sur un chariot doit être commandé en considérant ensemble la position, l’angle et la vitesse. La représentation d’état décrit le système par un ensemble d’équations du premier ordre et permet de concevoir des régulateurs qui utilisent toutes les grandeurs internes. Dans cette leçon, nous traitons les équations d’état, la commandabilité, le retour d’état avec placement de pôles et les observateurs.
Équations d’état
L’état  est l’ensemble minimal de grandeurs qui, avec les entrées futures, détermine toute l’évolution future : positions et vitesses d’un système mécanique, tensions des condensateurs et courants des inductances d’un circuit. Pour un système linéaire :

Exemple. Une équation différentielle d’ordre  se met sous cette forme en choisissant comme états la sortie et ses dérivées. Pour le pendule inversé linéarisé autour de la position verticale,
 (avec
 l’accélération de commande normalisée), avec
 et
 :
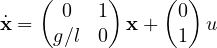
Le lien avec la fonction de transfert. En prenant la transformée de Laplace (conditions initiales nulles), 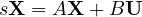 , donc
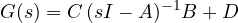
Les pôles de  sont les valeurs propres de
 , racines de
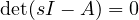 . Pour le pendule :
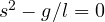 , valeurs propres
 , l’une positive : le pendule inversé est instable, comme prévu.
Retour d’état
Si tout l’état est mesurable, on utilise la commande 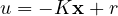 , avec
 une ligne de gains. La boucle fermée devient
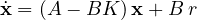
et ses pôles sont les valeurs propres de  , que l’on peut choisir par .
Exemple. Pour le pendule avec  s⁻² et
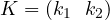 :
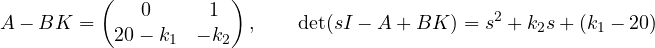
Pour avoir des pôles avec  rad/s et
 , le polynôme désiré est
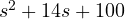 : donc
 et
 . La commande
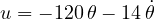 maintient le pendule à la verticale, avec une rétroaction sur l’angle et sur la vitesse angulaire : c’est un régulateur PD, obtenu de façon systématique.
Commandabilité. On peut placer les pôles à volonté si et seulement si le système est commandable, c’est-à-dire si la matrice
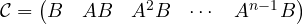
est de rang . Cela signifie que l’entrée peut influencer chaque composante de l’état. Pour le pendule, 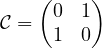 , de rang 2.
Le pendule inversé sur chariot
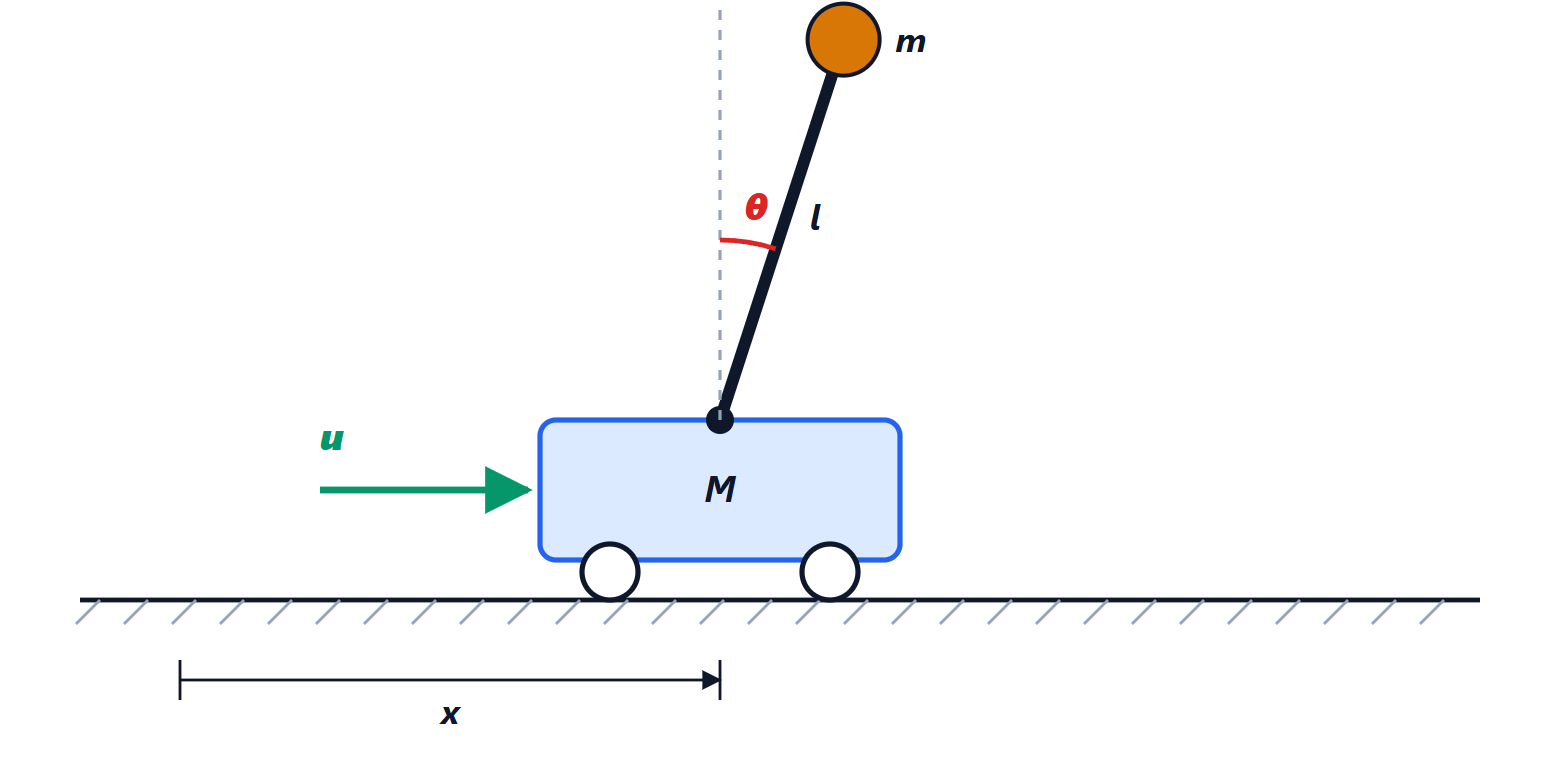
Le cas classique des laboratoires de commande, et le principe des véhicules auto-équilibrés comme le Segway : une seule entrée (la force sur le chariot) doit commander quatre états (position et vitesse du chariot, angle et vitesse angulaire de la tige). Le modèle linéarisé est commandable, et un retour d’état à quatre gains parvient à maintenir la tige à la verticale et à ramener le chariot à la position désirée. Un simple PID sur l’angle ne suffirait pas : il garderait la tige droite, mais le chariot s’éloignerait.
Pour choisir les pôles de manière raisonnée, on utilise souvent le régulateur linéaire quadratique (LQR), qui calcule le minimisant un coût de la forme 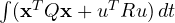 : un compromis explicite entre précision et effort de commande.
Observateurs
Souvent, tout l’état n’est pas mesurable : l’angle est mesuré par un capteur, mais pas la vitesse angulaire. On construit alors un observateur, un modèle du système qui tourne en parallèle sur l’ordinateur et qui est corrigé par la différence entre la sortie mesurée et la sortie prédite :
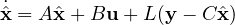
L’erreur d’estimation  satisfait
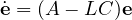 : en choisissant
 , on peut rendre l’estimation aussi rapide qu’on le désire, à condition que le système soit observable (la condition duale de la commandabilité). Par le principe de séparation, la rétroaction et l’observateur peuvent être conçus indépendamment, et la rétroaction appliquée à l’état estimé. Le filtre de Kalman, utilisé dans la navigation des avions, des téléphones et des drones pour fusionner les données des accéléromètres, des gyroscopes et du GPS, est un observateur conçu en tenant compte du bruit des capteurs.



Sono l'autore di questa pagina su «Spazio degli stati: retroazione dello stato e osservatori». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “State space: state feedback and observers”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.