Exercices corrigés sur les diagrammes de Bode, Nyquist et les marges de stabilité
Neuf exercices avec solutions et tracés : Bode asymptotique, pic de résonance, marges, gain pour une marge de phase, marge de retard, réseau à avance de phase, Nyquist d'un procédé instable, décompte des encerclements, zéro à non-minimum de phase.
https://www.electronics-engineering.com/fr/exercices-corriges-bode-nyquist-marges/
Des exercices sur les diagrammes de Bode, le critère de Nyquist et les marges de stabilité du type de ceux proposés dans les cours d’Automatique, à trois niveaux : de base, avec le tracé et la lecture de diagrammes à la main ; intermédiaire, avec marges, retards et calcul du gain ; d’examen, avec des procédés instables en boucle ouverte, le décompte des encerclements, des réseaux de compensation et des systèmes à non-minimum de phase. Le résultat est donné tout de suite ; la solution complète, avec le tracé, s’ouvre d’un clic. Les démonstrations et le code MATLAB et Python se trouvent dans l’approfondissement lié en haut.
Niveau de base
Exercice 1. Bode à la main
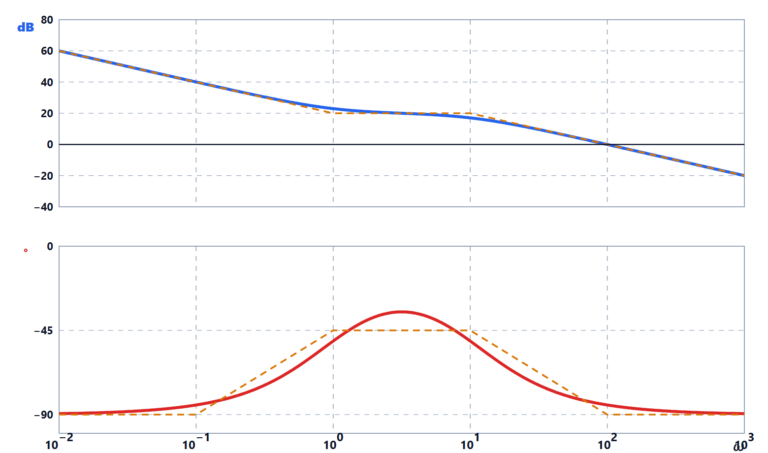
Tracer les diagrammes de Bode asymptotiques de  et estimer la fréquence de croisement et la marge de phase.
Résultat : forme de Bode  ; croisement vers 100 rad/s ; marge de phase d’environ 95°.
Solution
Forme de Bode (facteurs de terme constant 1) :  . Gain 10, un intégrateur, un zéro en 1, un pôle en 10.
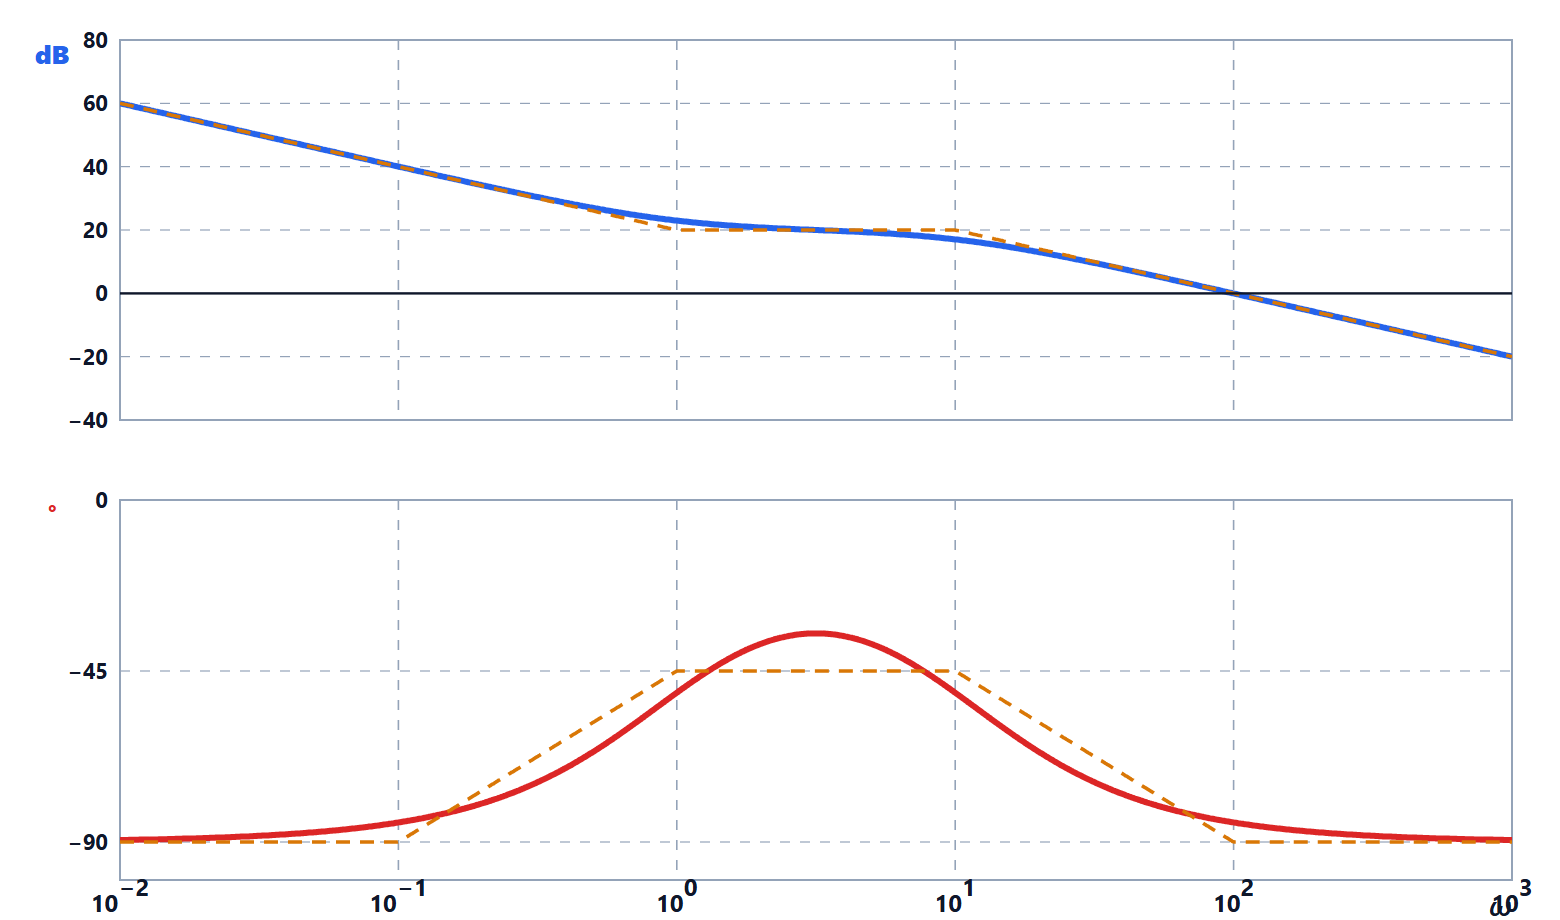
Module asymptotique. Pour  :
 , une droite à −20 dB par décade qui vaut 20 dB en
 . Entre 1 et 10, le zéro compense l’intégrateur : plat à 20 dB. Après 10 : de nouveau −20 dB par décade,
 , qui vaut 0 dB en
 .
Phase. Elle part de  (intégrateur), monte vers
 à cause du zéro, revient à après le pôle. En :
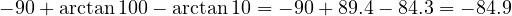 , donc
 .
Valeurs exactes (avec le code de l’approfondissement) :  rad/s,
 ; en , le module réel est de 23 dB (l’asymptote donne 20 : l’erreur de +3 dB du zéro).
Exercice 2. Le pic de résonance
Un système du second ordre a  rad/s et
 . Calculer le pic de résonance, la fréquence à laquelle il se produit et la phase en
 .
Résultat :  (8,1 dB) en
 rad/s ; phase en .
Solution
D’après l’approfondissement :  , soit
 dB.
 rad/s. En
 , le dénominateur
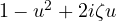 vaut
 : phase , module
 .
Le pic en fréquence et le dépassement à l’échelon (52,7 % pour ) sont deux faces du même manque d’amortissement : un instrument qui mesure la réponse en fréquence d’un système permet d’estimer  à partir du pic.

Exercice 3. Lire les marges
Pour 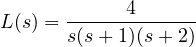 , calculer la marge de gain à la main et vérifier sur le diagramme de Nyquist que la boucle fermée est stable.
Résultat :  ,
 (3,5 dB) ;
 à 1,14 rad/s ; stable, avec de faibles marges.
Solution
La phase 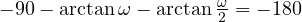 demande
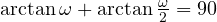 , c’est-à-dire
 (deux angles complémentaires ont des tangentes inverses) : .
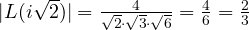 , donc : le gain critique est
 (le même que donne Routh sur
 :
 ).
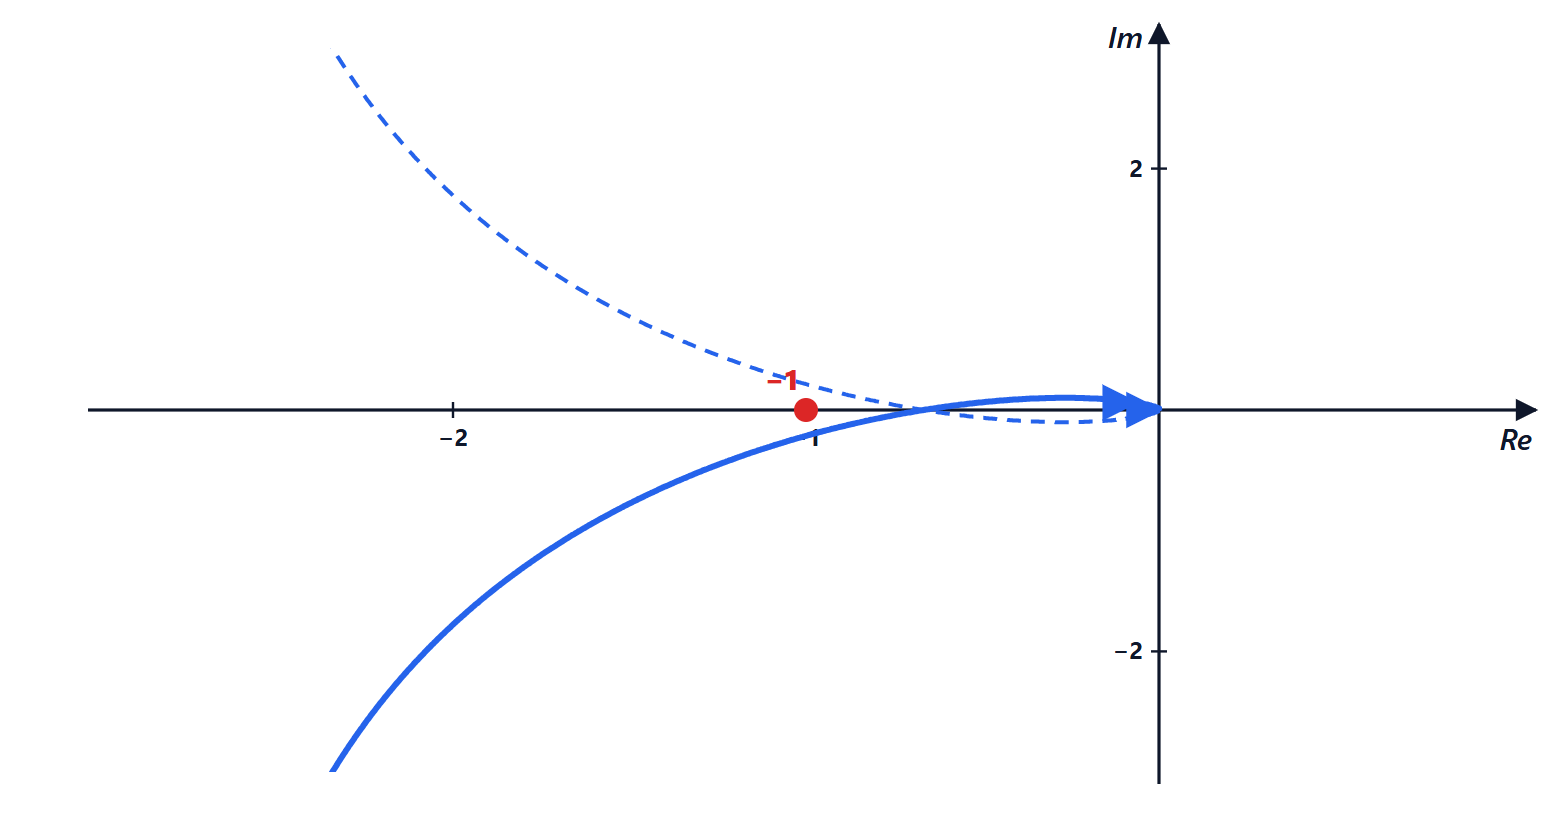
Sur le diagramme de Nyquist,  n’a pas de pôles dans le demi-plan droit (
 ) et la courbe traverse le demi-axe négatif en
 , sans encercler
 :
 ,
 , stable.

Niveau intermédiaire
Exercice 4. Le gain pour une marge de phase
Pour  , trouver le gain qui donne une marge de phase de 45°. Quelle est alors la marge de gain ?
Résultat :  , avec
 rad/s ;
 (13 dB).
Solution
Le gain ne change pas la phase. On trouve d’abord la fréquence où la phase vaut  :
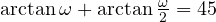 . Avec la formule d’addition des tangentes :
 , c’est-à-dire
 ,
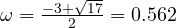 .
On choisit ensuite  pour que le module y soit 1 :
 .
Marge de gain : le gain critique est 6 (exercice 3), donc 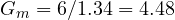 . Le dépassement en boucle fermée s’avère de 24 %, cohérent avec la règle
 .
Exercice 5. Quel retard peut-on tolérer
Pour 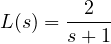 , calculer la marge de phase et le retard maximal que l’on peut insérer dans la boucle avant l’instabilité.
Résultat :  ,
 ; retard maximal 1,21 s.
Solution
 pour . Phase
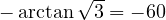 , marge
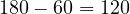 .
Un retard  ajoute
 à la phase sans changer le module : le croisement reste en
 , et l’instabilité arrive quand
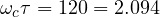 rad, c’est-à-dire
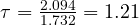 s.
Sans retard, le système du premier ordre est stable pour tout gain ; avec un retard, il ne l’est plus. C’est pourquoi les systèmes commandés par un réseau (véhicules, robots téléopérés) doivent tenir compte de la latence.
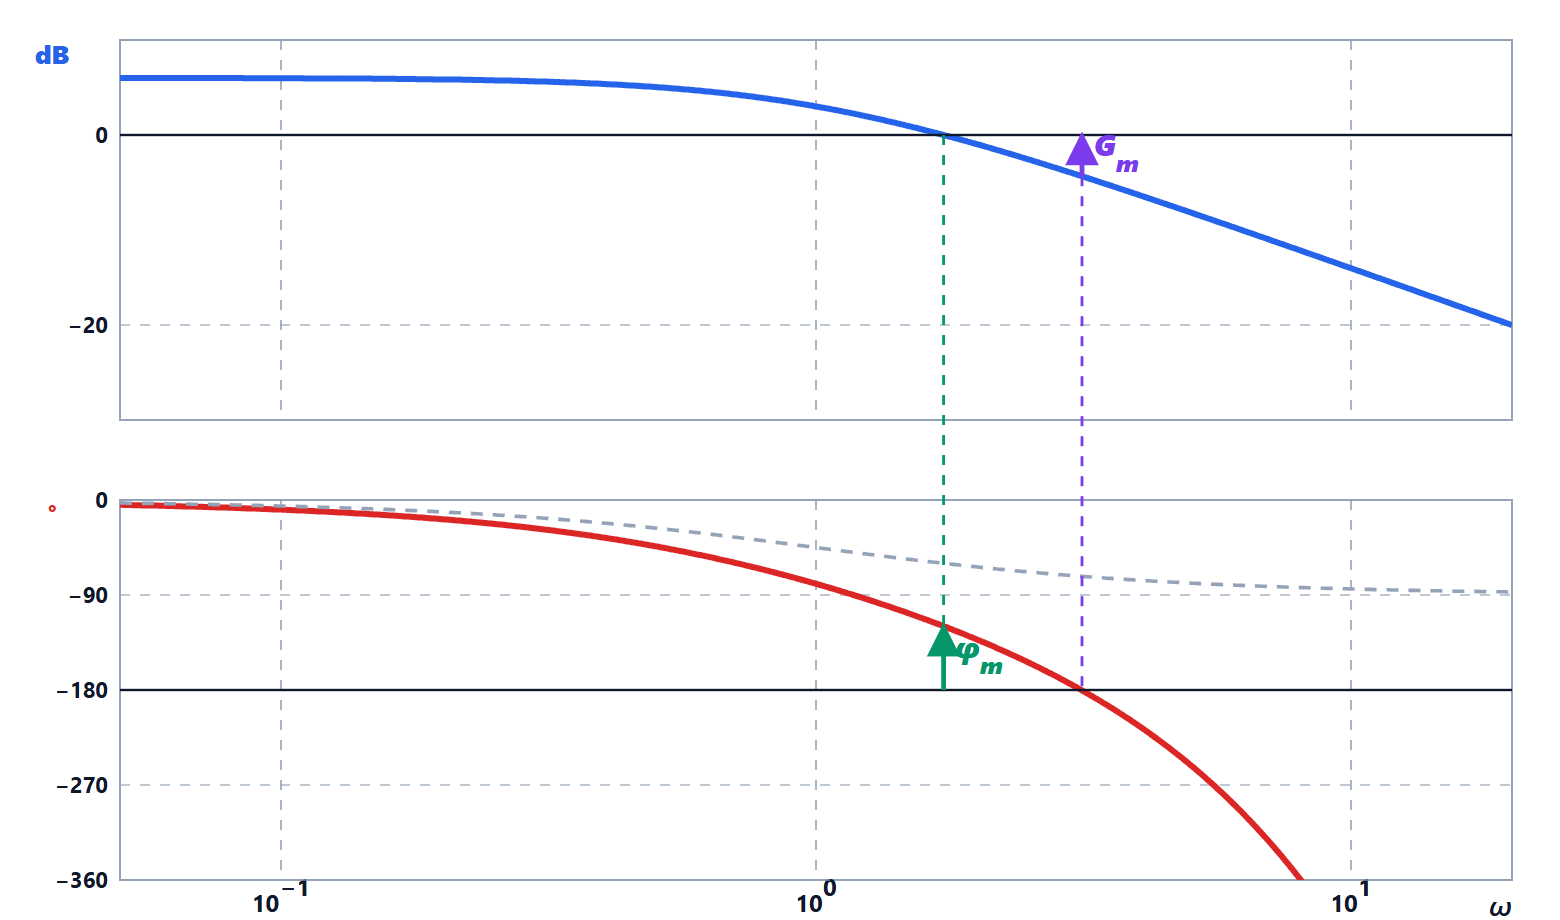
Exercice 6. Un réseau à avance de phase
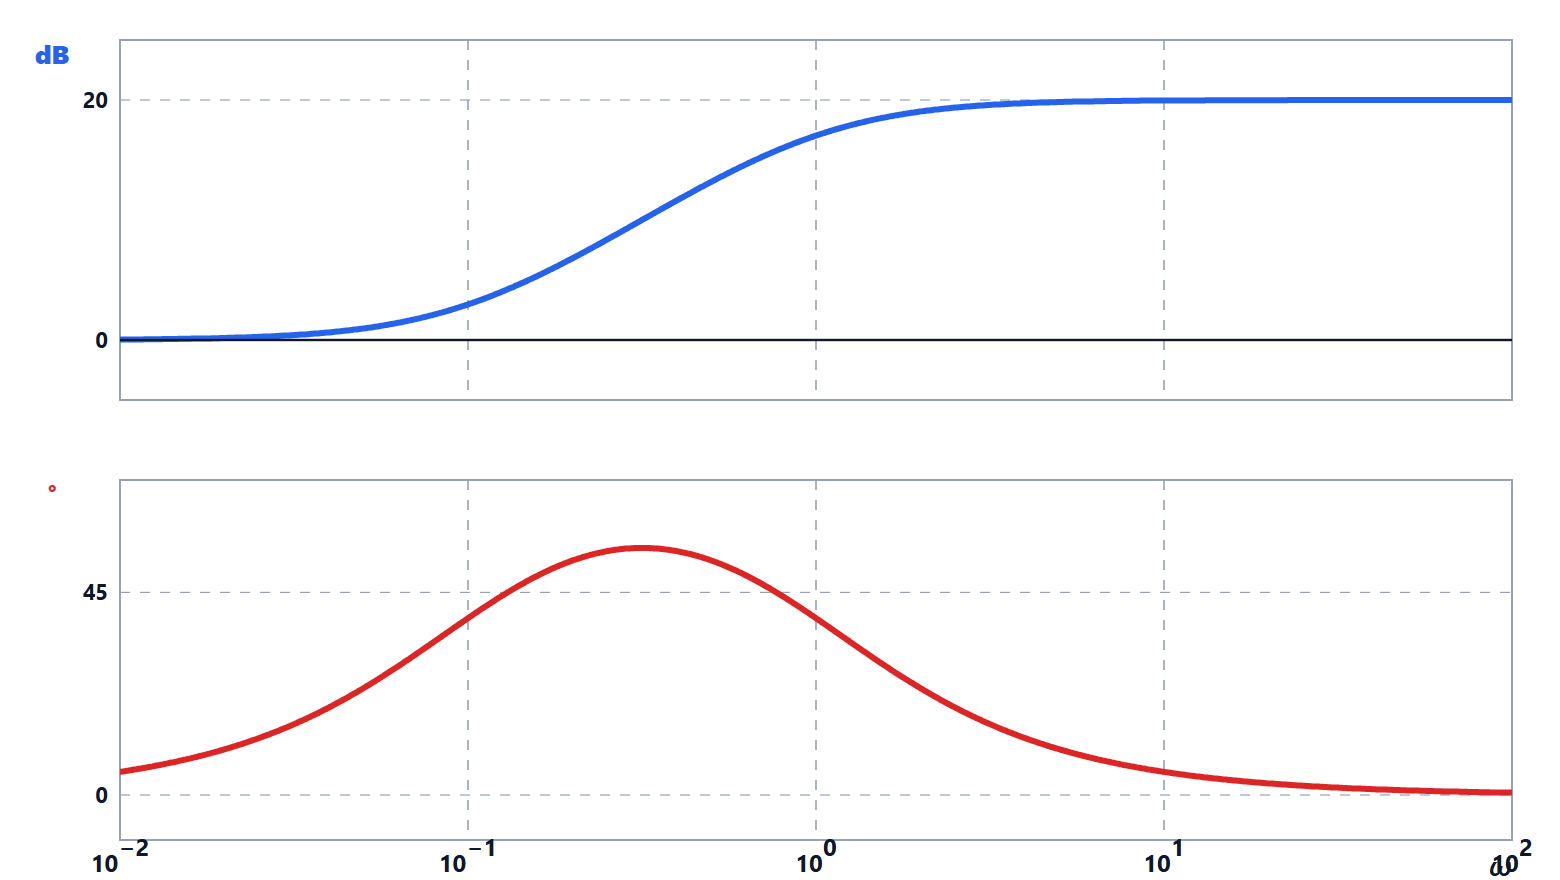
Le réseau  est un réseau à avance de phase avec
 . Trouver l’avance de phase maximale, la fréquence à laquelle elle se produit et le gain en ce point.
Résultat :  en
 rad/s ; gain
 , soit 10 dB.
Solution
Avec  (ici
 ), la phase est
 . En dérivant et en annulant, on trouve le maximum à la moyenne géométrique des deux fréquences de cassure :
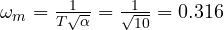 .
Là, 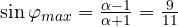 ,
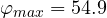 , et
 (10 dB, la moitié des 20 dB totaux).
En conception,  est placée à la nouvelle fréquence de croisement, pour utiliser toute l’avance là où elle est nécessaire ; le gain
 doit être compensé.
Niveau d’examen
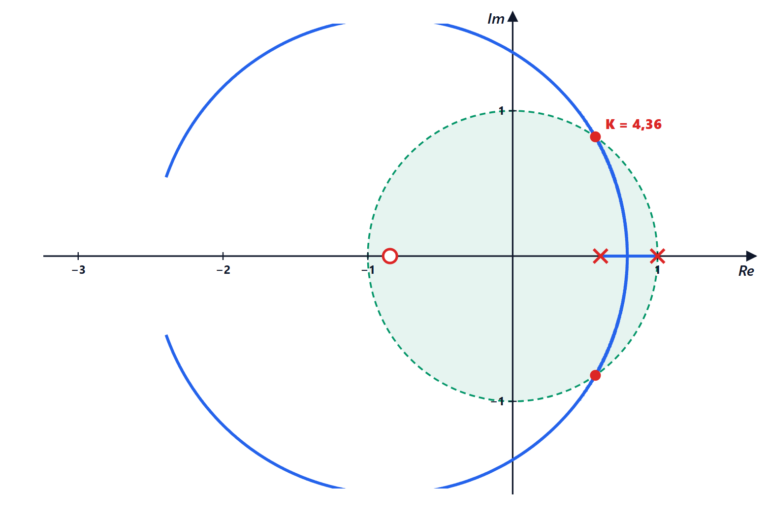
Exercice 7. Nyquist avec un procédé instable
Le procédé  a un pôle instable. Tracer le diagramme de Nyquist pour
 et utiliser le critère pour déterminer pour quels la boucle fermée est stable.
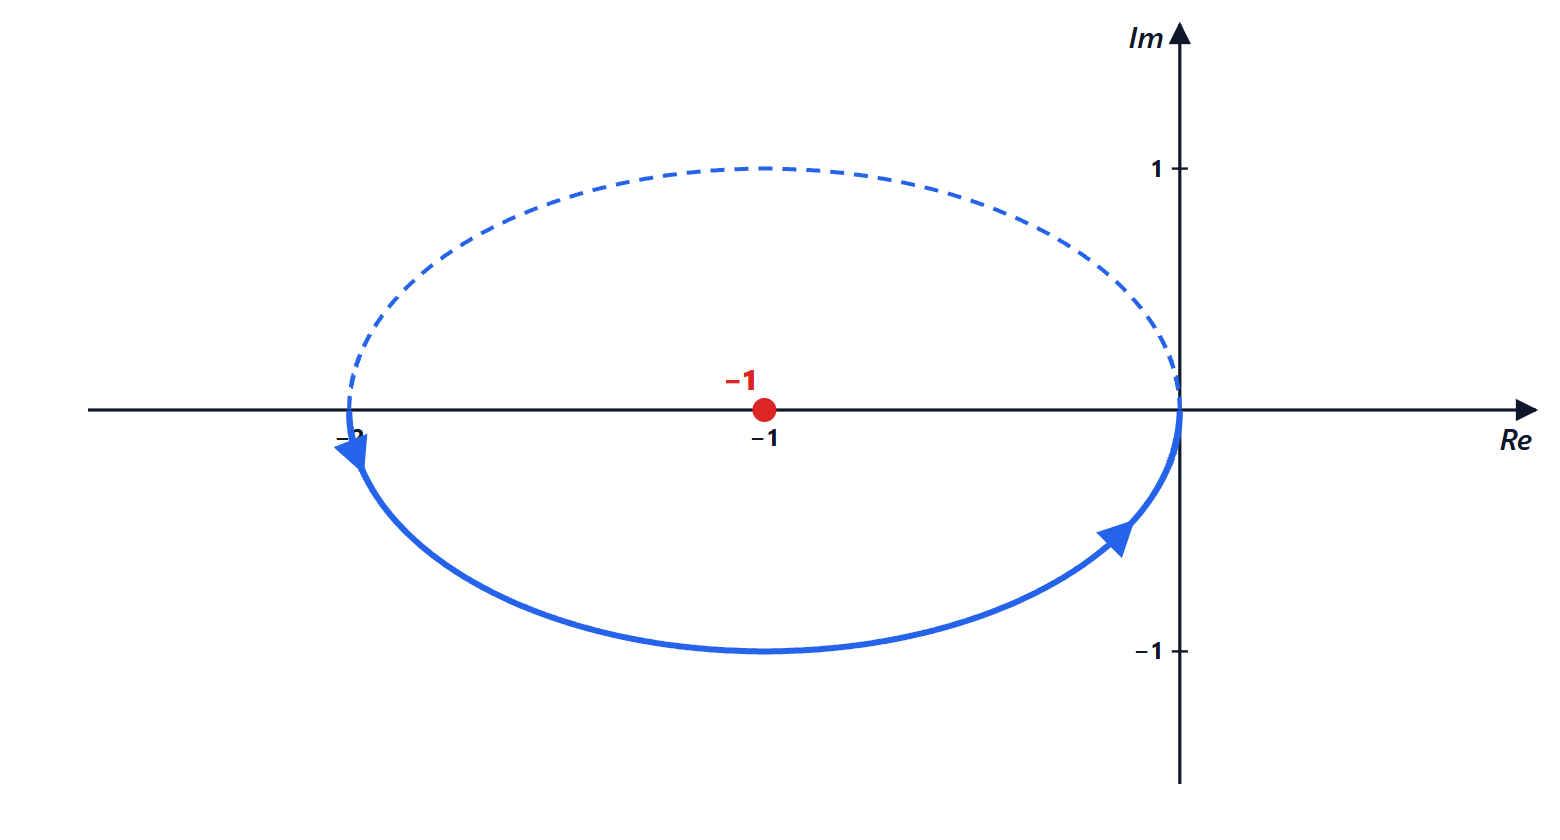
Résultat : stable pour  ; pour , le diagramme encercle une fois dans le sens antihoraire.
Solution
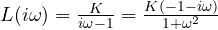 . Pour
 , il vaut
 , pour
 , il tend vers 0. Les parties réelle et imaginaire satisfont
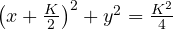 : un cercle de centre
 et de diamètre de à 0.
Le procédé a  . Si , le cercle contient , parcouru (pour
 de
 à
 ) dans le sens antihoraire :
 , donc
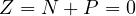 , stable. Si
 , reste à l’extérieur : ,
 , instable.
Vérification directe : la boucle fermée a pour pôle  , négatif pour . Avec un procédé instable, le diagramme doit faire le tour de , dans le bon sens, pour que la boucle soit stable.
Exercice 8. Compter les encerclements
Pour  , utiliser le critère de Nyquist pour compter les pôles instables en boucle fermée.
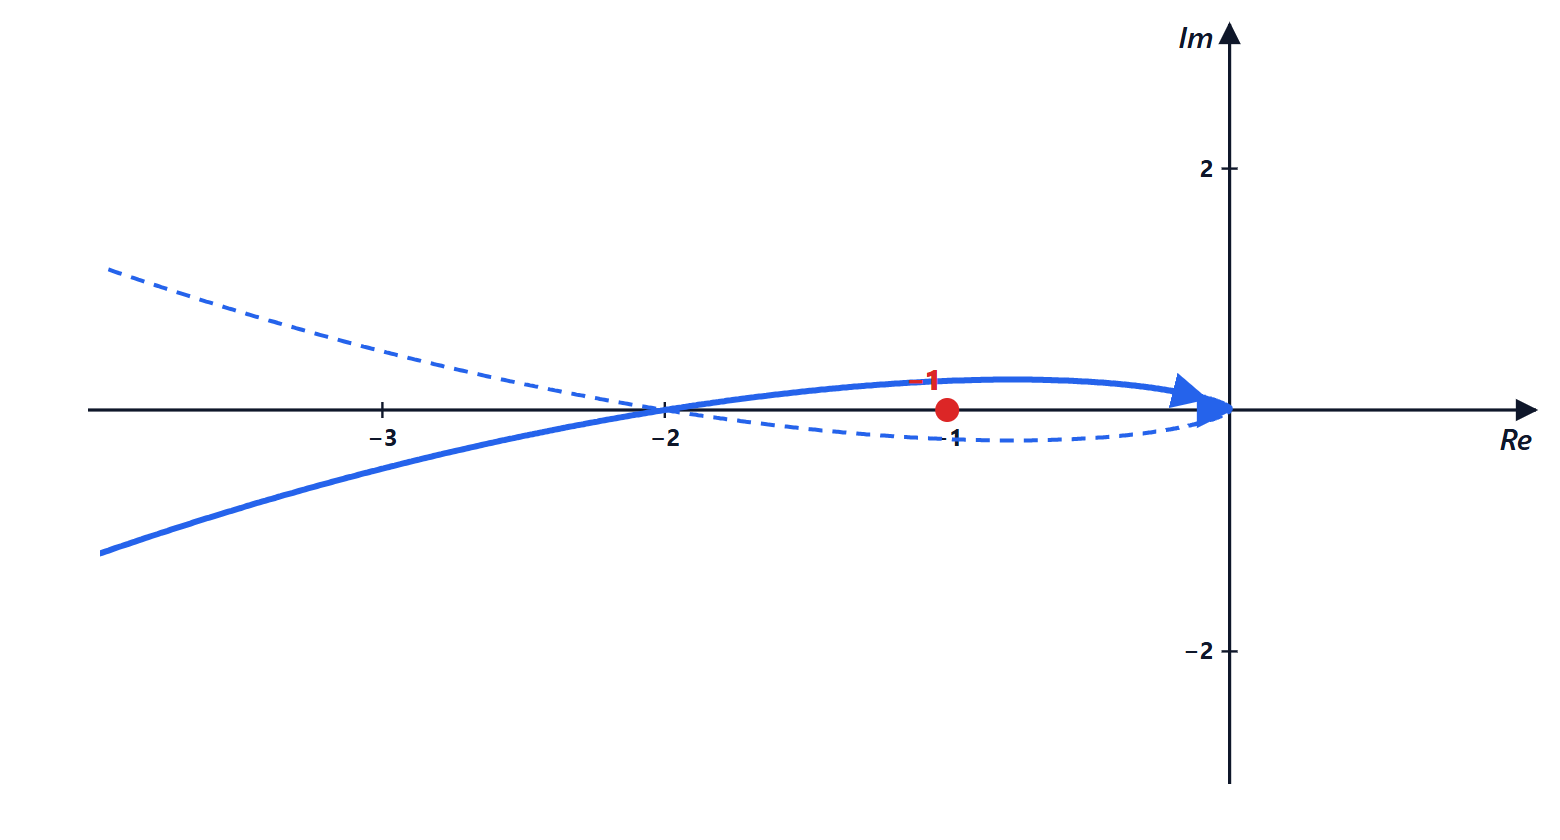
Résultat : deux tours horaires autour de :  , boucle fermée instable avec une paire de pôles dans le demi-plan droit.
Solution
D’après la leçon, pour  , le diagramme traverse le demi-axe négatif en
 à la fréquence
 . Avec
 , la traversée est en
 , à gauche de .
En suivant la courbe complète (pour positif et négatif, refermée à l’infini dans le sens horaire à cause de l’intégrateur), le point est encerclé deux fois dans le sens horaire :  . Le procédé est stable, , donc .
Vérification avec Routh sur 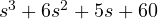 :
 , deux changements de signe dans la première colonne, deux pôles instables.
Exercice 9. Un zéro à non-minimum de phase
Le système 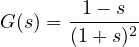 a un zéro en
 . Calculer la réponse indicielle, sa valeur minimale et l’instant où elle est atteinte, et comparer la phase avec celle de
 .
Résultat : 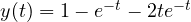 ; minimum
 en
 s ; la phase tombe à
 au lieu de s’arrêter à .
Solution
 (résidus : en 0 il vaut 1 ; pour le pôle double,
 ,
 ,
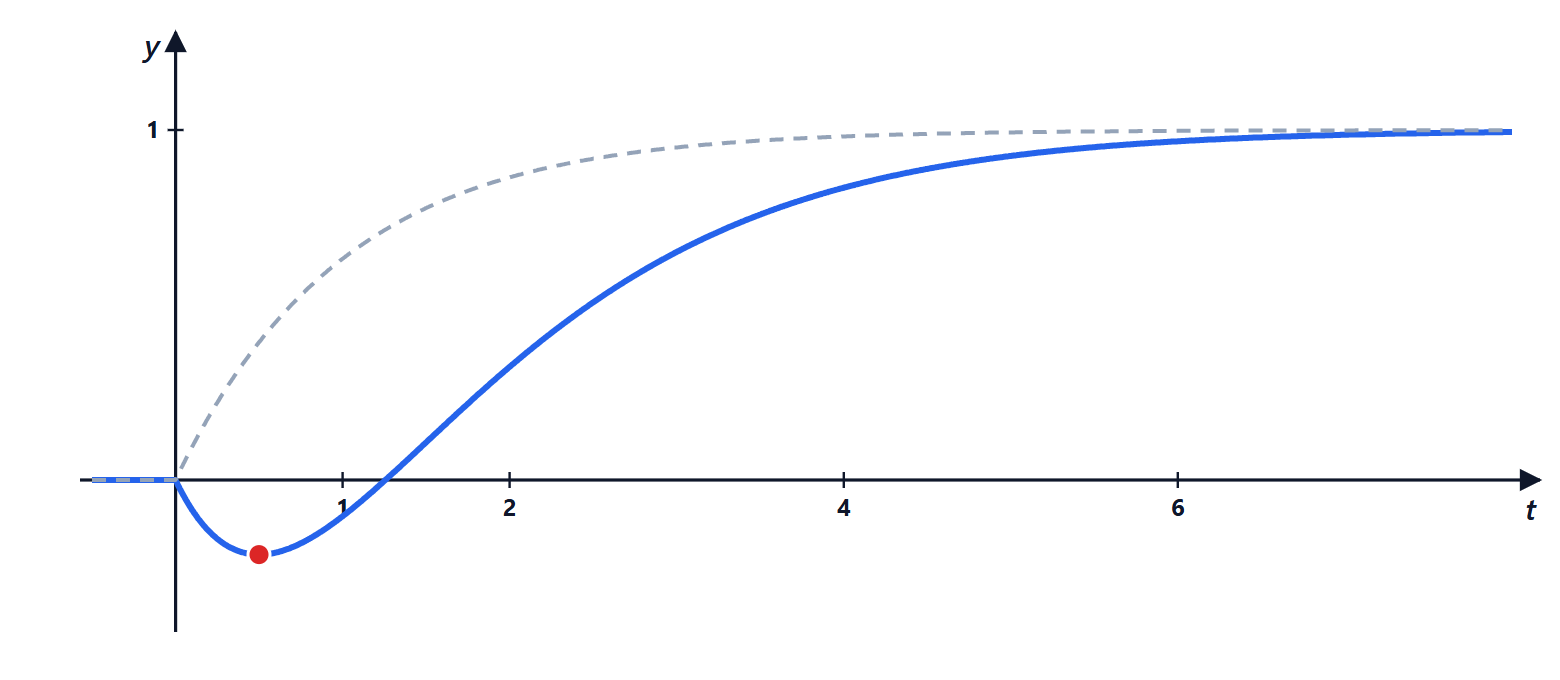
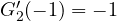 ). Donc
 .
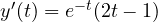 : négatif pour
 . La réponse part vers le bas, atteint
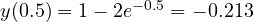 puis monte vers 1.
En fréquence : 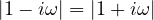 , même module ; mais
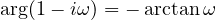 au lieu de
 . La phase totale va de 0 à . Le retard de phase supplémentaire réduit la marge et limite la bande passante atteignable : avec un zéro instable en
 , la fréquence de croisement ne peut pas dépasser environ
 .
Benvenuti nella pagina su «Esercizi su diagrammi di Bode, Nyquist e margini di stabilità svolti». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Solved exercises on Bode plots, Nyquist and stability margins”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.