Diagrammes de Bode et critère de Nyquist en détail : règles, résonance, critère démontré et marges
Asymptotes des diagrammes de Bode et erreurs, résonance du second ordre démontrée, phase minimale, retards et zéros instables, principe de l'argument et critère de Nyquist démontrés, marges de gain, de phase et de retard, exemples MATLAB et Python.
https://www.electronics-engineering.com/fr/bode-nyquist-en-detail-critere-demontre-marges-matlab-python/
Cette page approfondit la leçon sur le critère de Nyquist et les marges de stabilité. Elle établit les règles pour tracer à la main les diagrammes de Bode (asymptotes, erreurs, résonance du second ordre, retards, zéros à non-minimum de phase), démontre le critère de Nyquist à partir du principe de l’argument, explique comment traiter un intégrateur ou un procédé instable en boucle ouverte, et relie les marges de gain, de phase et de retard aux performances. À la fin, les exemples en MATLAB et en Python, avec du code vérifié.
Pourquoi on trace les diagrammes de Bode en additionnant
Une fonction de transfert rationnelle peut s’écrire comme un produit de facteurs élémentaires :
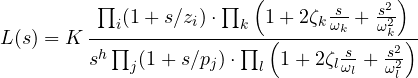
Avec  , le logarithme transforme le produit en somme :
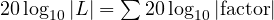 et
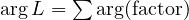 . Il suffit donc de connaître les diagrammes des facteurs élémentaires et de les additionner.
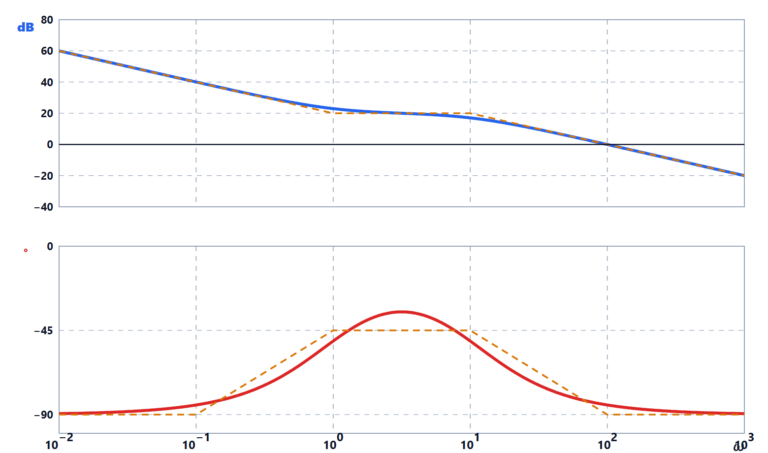
Le pôle simple  : module
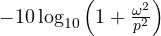 dB.
- Pour
 , il vaut environ 0 dB ; pour
 , il vaut
 : une droite de pente −20 dB par décade qui coupe 0 dB en
 . Les deux droites sont les asymptotes.
- La plus grande erreur est au point de cassure :
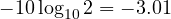 dB. À une octave de distance (
 ou
 ), l’erreur est
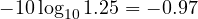 dB.
- La phase
 vaut
 en et va de 0 à
 ; l’approximation par morceaux la fait décroître linéairement entre
 et
 , avec une erreur maximale d’environ 5,7°.
Le zéro donne les mêmes diagrammes avec le signe opposé ; l’intégrateur  est une droite à −20 dB par décade à toutes les fréquences, de phase constante .
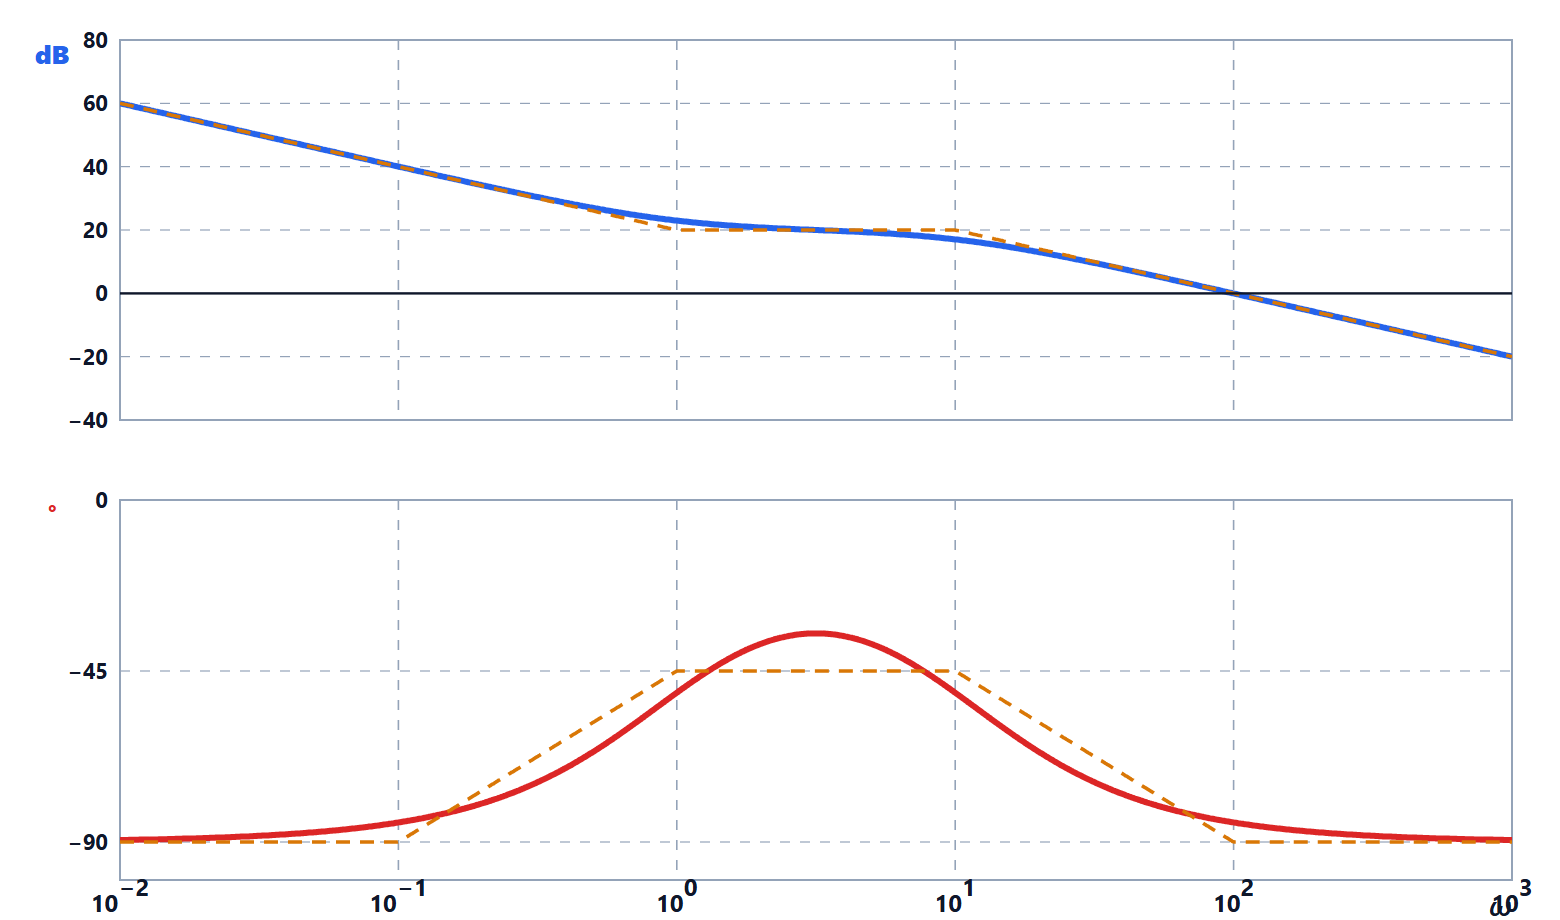
Résonance du second ordre
Théorème. Le système  , avec
 , a un pic de résonance en
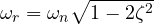 , de hauteur
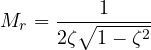
Pour  , le module est décroissant et il n’y a pas de pic.
Démonstration. Avec  :
 . On cherche le minimum de cette fonction de
 :
 ,
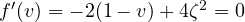 ,
 , acceptable seulement si positif. Là,
 , et
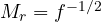 . ∎
Avec  , le pic est
 , soit 14 dB ; avec
 , 8,1 dB ; avec
 , 2,7 dB. En
 , la phase vaut toujours . L’erreur de l’asymptote (l’asymptote a un point de cassure à 0 dB en
 puis décroît de 40 dB par décade) peut être grande : pour les systèmes faiblement amortis, on ne peut pas tracer Bode avec des droites seules.

Phase minimale, retards, zéros instables
Un système sans pôles ni zéros dans le demi-plan droit et sans retards est dit à phase minimale. Pour ces systèmes, la phase est déterminée par le module (relation gain-phase de Bode) : là où le module décroît avec une pente constante de  dB par décade, la phase s’approche de
 degrés. C’est pourquoi, en conception, on cherche à couper 0 dB avec une pente de −20 dB par décade : la phase est alors autour de , loin de
 .
Deux exceptions importantes :
- un retard
 a un module 1 et une phase
 (en radians), qui croît sans limite : il ne change pas le module mais retire de la marge de phase, d’autant plus que la fréquence de croisement est élevée ;
- un zéro dans le demi-plan droit, comme
 , a le même module que le zéro stable mais une phase qui décroît au lieu de croître. Le système
 a un module 1 à toutes les fréquences et une phase de 0 à . Dans le temps, un zéro instable fait démarrer la réponse indicielle dans le mauvais sens (sous-dépassement) : cela se produit dans les convertisseurs élévateurs, dans la dynamique de tangage des avions, dans le niveau du ballon d’une chaudière.
Le critère de Nyquist, démontré
Principe de l’argument. Soit  une fonction rationnelle et
 une courbe fermée, parcourue dans le sens horaire, qui ne passe par aucun zéro ni pôle de
 . Si à l’intérieur de il y a
 zéros et
 pôles de (comptés avec leur multiplicité), la courbe image
 fait
 tours autour de l’origine dans le sens horaire.
Démonstration. En écrivant  , on a
 . Quand
 fait un tour de dans le sens horaire, le vecteur
 tourne de
 si
 est à l’intérieur de la courbe et revient au même angle (variation nulle) s’il est à l’extérieur. La variation totale de l’argument de est donc
 : tours horaires. Sous forme intégrale, c’est
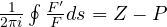 (avec la courbe parcourue dans le sens antihoraire), conséquence directe du théorème des résidus, car
 a un résidu
 en chaque zéro simple et
 en chaque pôle simple. ∎
Le critère. On applique le principe à  , avec le contour de Nyquist : l’axe imaginaire de
 à
 et un demi-cercle de rayon
 dans le demi-plan droit, qui enferme donc tout le demi-plan droit. Les zéros de
 sont les pôles en boucle fermée ; les pôles de sont ceux de
 . Tourner autour de l’origine avec revient à tourner autour de avec . Sur le grand demi-cercle,
 (systèmes propres), et l’image se réduit à un point : il suffit de tracer
 . On obtient

avec  les tours horaires autour de , les pôles de dans le demi-plan droit, les pôles en boucle fermée dans le demi-plan droit. ∎
Pôles sur l’axe imaginaire. Si a des pôles sur l’axe (par exemple un intégrateur en 0), le contour les contourne par de petits demi-cercles de rayon  vers la droite, en les laissant à l’extérieur. Pour un pôle simple en 0,
 et sur
 , avec
 de à
 , l’image est
 : un demi-cercle de rayon infini parcouru dans le sens horaire, qui ferme le tracé « à l’infini ».

Marges et robustesse
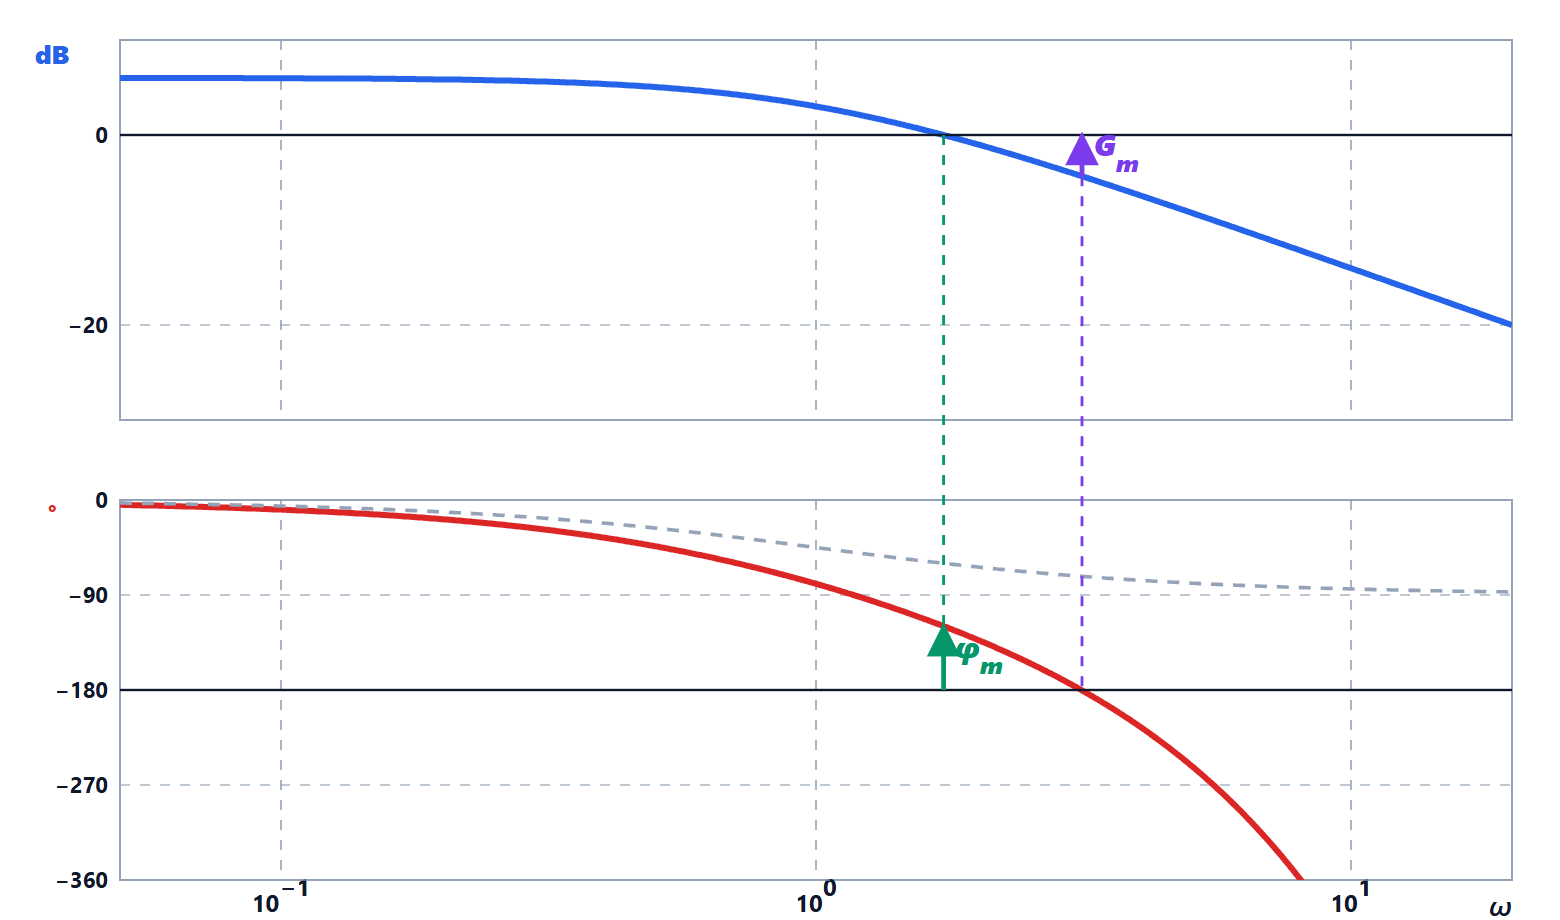
Avec  la fréquence de croisement (
 ) et
 la fréquence où la phase vaut :
- marge de gain
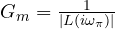 : le facteur par lequel on peut multiplier le gain avant l’instabilité ;
- marge de phase
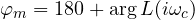 : le retard de phase supplémentaire que l’on peut tolérer ;
- marge de retard
 (avec
 en radians) : le retard pur qui causerait l’instabilité. C’est la marge la plus parlante dans les systèmes commandés par un processeur ou par un réseau ;
- pic de sensibilité
 : l’inverse de la distance minimale du diagramme de Nyquist à . Valeurs typiques de conception :
 (6 dB), ce qui garantit
 et
 .
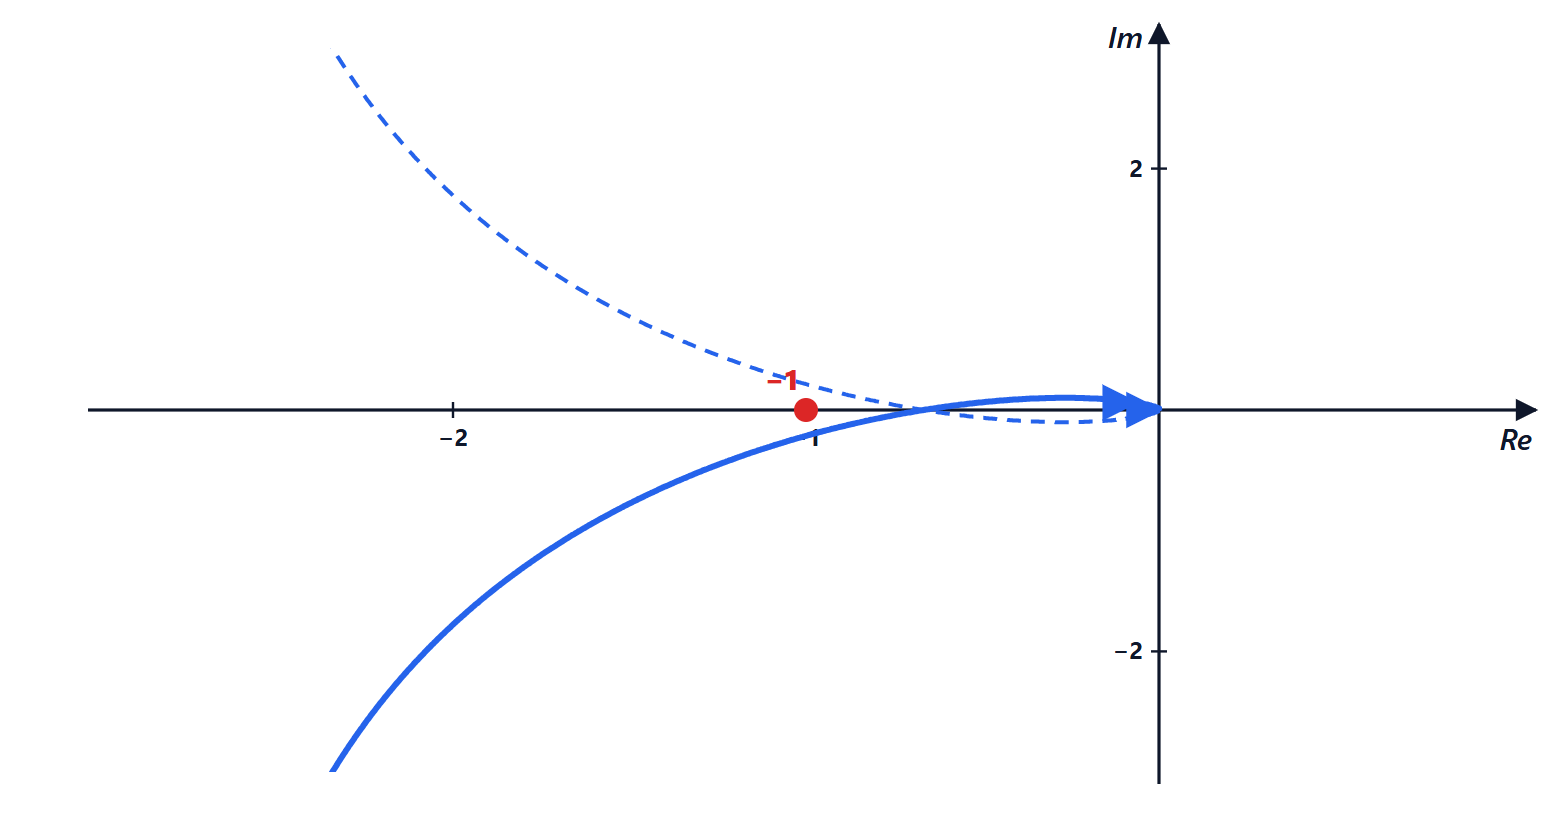
Exemple. Pour  :
 ,
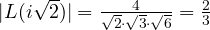 ,
 (3,5 dB) ;
 rad/s,
 , marge de retard 0,17 s. Le système est stable mais fragile : la réponse indicielle a un dépassement de 70 %.

Bode et Nyquist en MATLAB et en Python
MATLAB :
L = tf(4, [1 3 2 0]);           % L(s) = 4/(s(s+1)(s+2))
margin(L)                        % Bode with the margins written on the plot
[Gm, Pm, Wpc, Wgc] = margin(L)
nyquist(L)
step(feedback(L, 1))
Python (numpy et python-control) :
import numpy as np
import control as ct

L = ct.tf([4], [1, 3, 2, 0])            # L(s) = 4/(s(s+1)(s+2))
gm, pm, wpc, wgc = ct.margin(L)
print(f"Gm = {gm:.2f} ({20*np.log10(gm):.1f} dB) at {wpc:.3f} rad/s")
print(f"PM = {pm:.1f} degrees at {wgc:.3f} rad/s")
print(f"delay margin = {np.radians(pm)/wgc:.3f} s")
T = ct.feedback(L, 1)
print(f"overshoot = {ct.step_info(T)['Overshoot']:.0f} %")
L’exécution affiche  (3,5 dB) à 1,414 rad/s, à 1,143 rad/s, une marge de retard de 0,174 s et un dépassement de 70 %. Les diagrammes s’obtiennent avec
ct.bode_plot(L, dB=True, margins=True) et ct.nyquist_plot(L), qui utilisent matplotlib.
Les exercices avec diagrammes tracés à la main, marges, retards et systèmes instables en boucle ouverte se trouvent sur la page d’exercices liée en haut.
Ciao, sono l'autore di «Diagrammi di Bode e criterio di Nyquist, approfondimento: regole, risonanza, criterio dimostrato e margini». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Bode plots and the Nyquist criterion in depth: rules, resonance, criterion proved and margins”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.