Le lieu des racines en détail : les règles démontrées, cas difficiles, MATLAB et Python
Conditions d'argument et de module, démonstration de toutes les règles, lieu circulaire avec un zéro, angles de départ, procédé instable en boucle ouverte, lieu par rapport à un paramètre, exemples MATLAB et Python vérifiés.
https://www.electronics-engineering.com/fr/lieu-des-racines-en-detail-regles-demontrees-matlab-python/
Cette page approfondit la leçon sur le lieu des racines. Là, les règles de tracé sont énoncées ; ici elles sont démontrées une à une, à partir de la condition d’argument. Ensuite, nous étudions les cas qui posent problème dans les exercices : angles de départ des pôles complexes, le lieu circulaire d’un système avec un zéro, le procédé instable en boucle ouverte, le lieu par rapport à un paramètre autre que le gain. À la fin, les exemples en MATLAB et en Python, avec du code vérifié.
Notation : 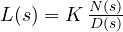 , avec
 unitaire de degré
 et de zéros
 ,
 unitaire de degré
 et de pôles
 ; les pôles en boucle fermée sont les racines de
 , pour
 .
Les règles, démontrées
Conditions d’argument et de module. 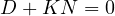 équivaut à
 , un nombre réel négatif. Un nombre complexe est réel et négatif si et seulement si son argument vaut
 (à des multiples de
 près). Comme
 , la condition d’argument en découle ; le module donne la valeur de
 . Toutes les règles ci-dessous sont des conséquences de ces deux conditions.
Règle 1 (symétrie). et ont des coefficients réels, donc les racines complexes de  vont par paires conjuguées : le lieu est symétrique par rapport à l’axe réel.
Règle 2 (départ et arrivée). Le polynôme est de degré  pour tout : il y a branches. Quand
 , l’équation devient
 : les branches partent des pôles. En divisant par ,
 : quand
 , racines tendent vers les zéros. Les
 autres doivent aller à l’infini, car un polynôme de degré a racines et seules peuvent rester finies.
Règle 3 (axe réel). Pour  réel, chaque pôle ou zéro réel à gauche de contribue pour un angle de 0°, chaque pôle ou zéro réel à droite contribue pour 180°, et une paire complexe contribue pour des angles opposés qui s’annulent. La somme est
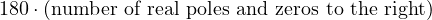 , et elle vaut modulo si et seulement si ce nombre est impair.
Règle 4 (asymptotes et centre de gravité). Pour  grand,
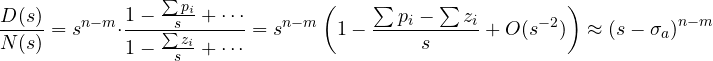
avec  , car
 (en utilisant les coefficients de et : le deuxième coefficient d’un polynôme unitaire est l’opposé de la somme de ses racines). L’équation du lieu devient
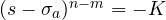 :
 . Ce sont des demi-droites issues de
 avec les angles de la leçon. ∎
Règle 5 (séparation). Là où deux branches se rencontrent, a une racine double  :
 et
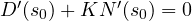 . En éliminant :
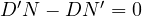 , qui est le numérateur de
 . De façon équivalente, sur le tronçon réel du lieu,
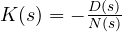 , et le point de séparation est un maximum (ou un minimum) de : là, deux racines réelles fusionnent et deviennent complexes. ∎
Règle 6 (angles de départ). Près d’un pôle  , tous les facteurs sauf
 ont un argument presque constant, égal à leur valeur en . La condition d’argument donne alors la direction de départ :

et de la même façon l’angle d’arrivée en un zéro 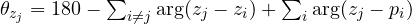 .
Règle 7 (somme des pôles). Si  , le coefficient de
 dans ne dépend pas de (car
 est de degré au plus
 ), donc la somme des pôles en boucle fermée est constante. Si une paire se déplace vers la droite, une autre branche doit se déplacer vers la gauche de la même quantité : une vérification très utile sur les tracés.
Règle 8 (axe imaginaire). Les points de traversée sont les solutions de  : en annulant parties réelle et imaginaire, on obtient
 et . C’est la même information que la ligne nulle du tableau de Routh.
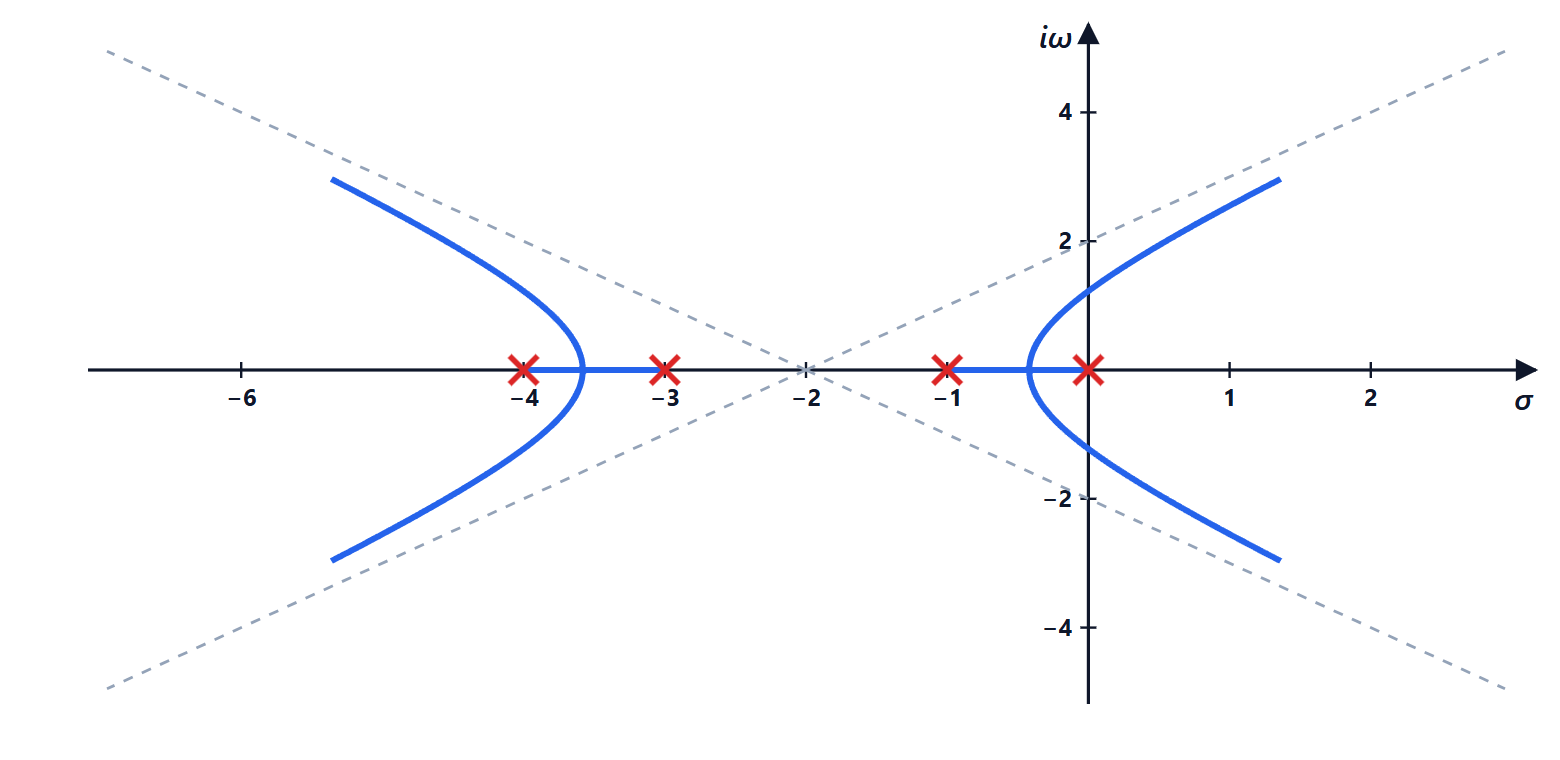
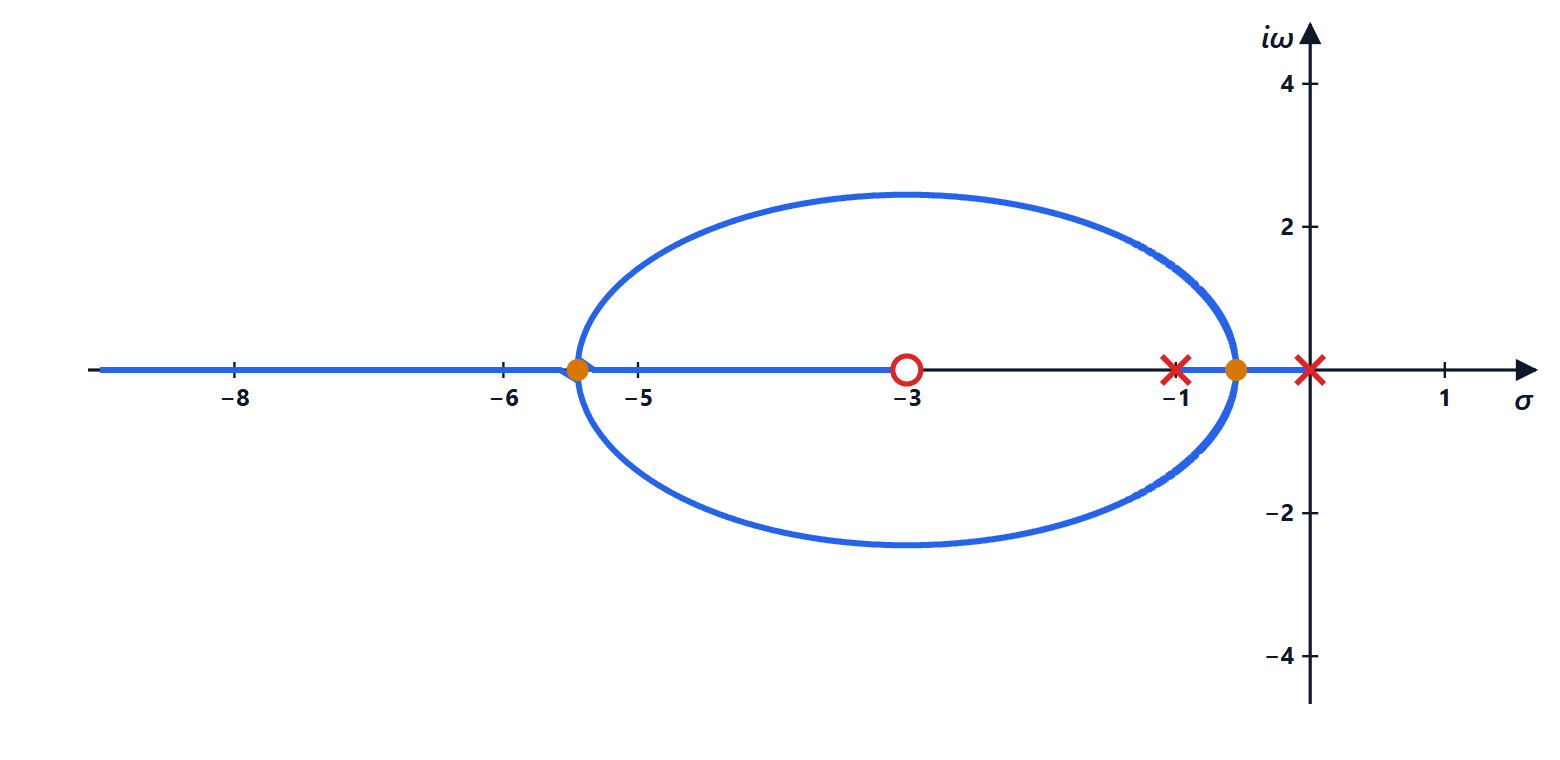
Un zéro et un lieu circulaire

Axe réel : le tronçon entre 0 et  et tout ce qui est à gauche de
 . Points de séparation :
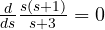 donne
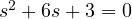 , c’est-à-dire
 (avec
 ) et
 (avec
 ).
Théorème. La partie complexe du lieu est le cercle de centre (le zéro) et de rayon  .
Démonstration. Avec  , l’équation
 a des racines complexes avec
 ,
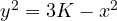 . De
 :
 , c’est-à-dire
 . ∎
En général, avec deux pôles réels et un zéro réel, le lieu est toujours un cercle centré sur le zéro, de rayon égal à la moyenne géométrique des distances du zéro aux deux pôles (ici 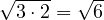 ). Le zéro « attire » les branches et les garde dans le demi-plan gauche pour tout : c’est l’effet de l’action dérivée (réseau à avance de phase ou PD).
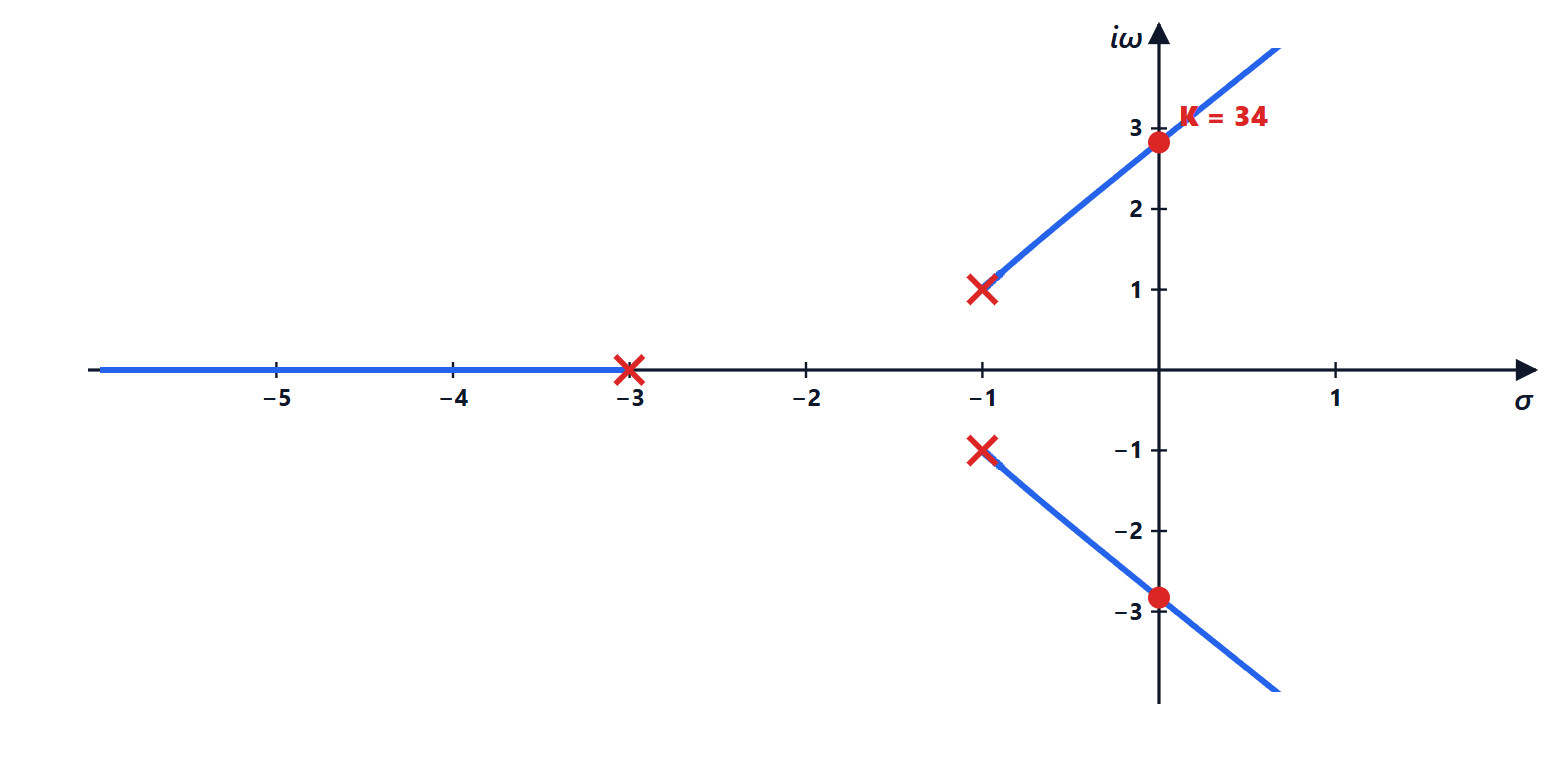
Pôles complexes : l’angle de départ
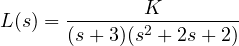
Pôles en et  . Angle de départ du pôle
 :
 ;
 . Donc
 : la branche part vers le haut et vers la droite, et traverse l’axe imaginaire.
Traversée : 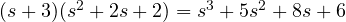 . Avec
 : partie réelle
 , partie imaginaire
 . Donc
 et
 . Asymptotes : centre de gravité
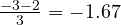 , angles
 et .
Un procédé instable en boucle ouverte
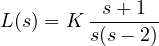
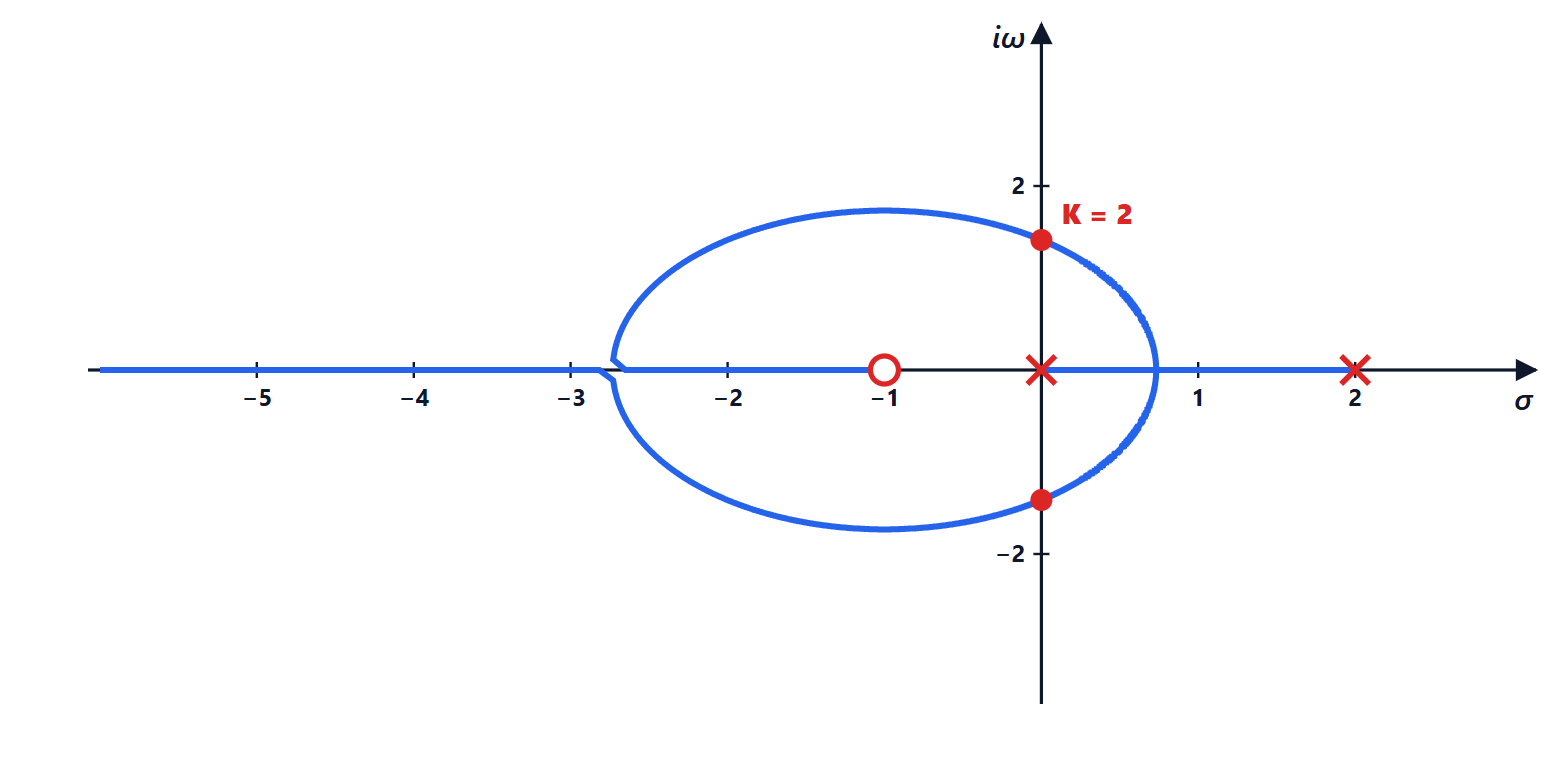
Le pôle en  rend le procédé instable à lui seul. Équation caractéristique :
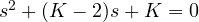 . Par le critère de Routh (second ordre : tous les coefficients positifs), la boucle fermée est stable pour
 . Le lieu le montre : les branches partent de 0 et de 2, se rencontrent sur l’axe réel entre les deux pôles, décrivent un cercle autour du zéro en (centre , rayon
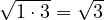 ) et traversent l’axe imaginaire en
 pour
 .
C’est la situation typique d’un pendule inversé, d’un lévitateur magnétique ou d’un avion de chasse instable par conception : la rétroaction doit avoir un gain minimal, et une défaillance du régulateur est catastrophique.
Le lieu par rapport à un autre paramètre
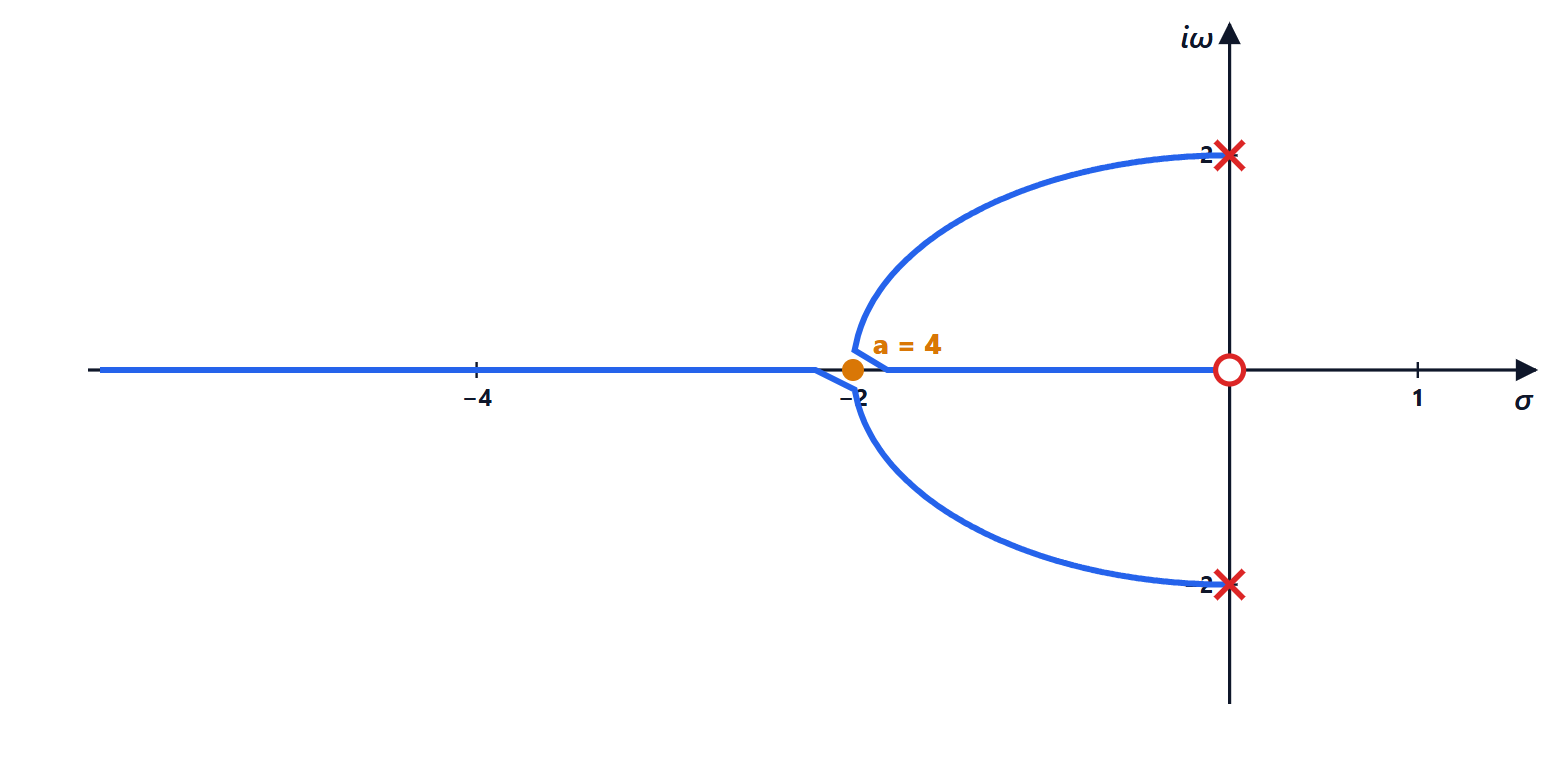
La méthode fonctionne pour tout paramètre qui apparaît de façon linéaire dans l’équation caractéristique. Supposons que l’on veuille savoir comment se déplacent les pôles de  quand l’amortissement
 varie. On réécrit l’équation sous la forme

qui est un lieu des racines de « gain » , de pôles en  et d’un zéro en 0. Le lieu est un cercle de rayon 2 centré à l’origine (les pôles ont pour module
 tant qu’ils sont complexes) : l’amortissement change l’angle des pôles mais pas la pulsation propre
 . Pour
 , les pôles coïncident en
 (amortissement critique).
Le lieu en MATLAB et en Python
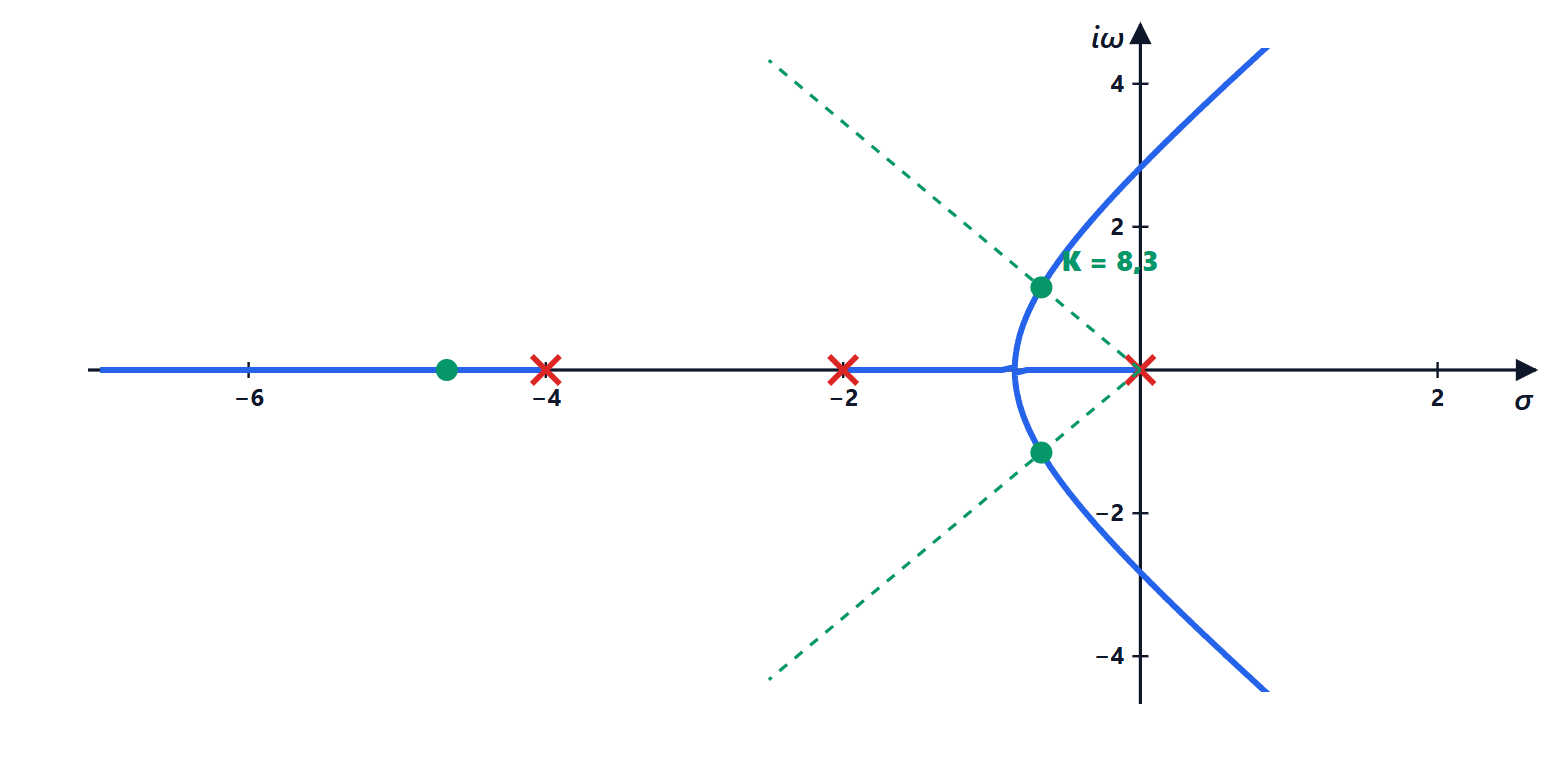
Le lieu de l’exemple de la leçon,  , avec la recherche du gain qui donne un amortissement de 0,5.
MATLAB (Control System Toolbox) :
G = tf(1, [1 6 8 0]);          % G(s) = 1/(s(s+2)(s+4))
rlocus(G); sgrid(0.5, [])      % locus and damping line 0.5
[K, poles] = rlocfind(G)       % click on the desired point of the locus
T = feedback(8.3*G, 1); stepinfo(T)
Python (bibliothèques libres numpy et python-control) :
import numpy as np
import control as ct

G = ct.tf([1], [1, 6, 8, 0])            # G(s) = 1/(s(s+2)(s+4))
rlist, klist = ct.root_locus(G, plot=False)

# gain for which the dominant pair has damping 0.5
for K in np.linspace(0.5, 47, 50000):
    p = np.roots([1, 6, 8, K])
    c = p[np.argmax(p.imag)]
    if c.imag > 0 and -c.real / abs(c) <= 0.5:
        print(f"K = {K:.2f}, poles = {np.round(p, 3)}")
        break

# critical gain: roots on the imaginary axis
print(np.roots([1, 6, 8, 48]))
T = ct.feedback(8.3 * G, 1)
print(ct.step_info(T)["Overshoot"])
L’exécution affiche  avec les pôles
 et
 , puis les racines
 et
 pour
 , et enfin un dépassement de 15,5 % : un peu moins que les 16,3 % d’un système du second ordre pur avec
 , à cause du troisième pôle en
 , qui amortit un peu la réponse. Avec
plot=True (ou avec ct.root_locus_plot dans les versions plus récentes de la bibliothèque), le tracé est dessiné avec matplotlib.
Les exercices qui couvrent tous les cas de cette page se trouvent sur la page d’exercices liée en haut.



Sono l'autore di questa pagina su «Luogo delle radici, approfondimento: le regole dimostrate, casi difficili, MATLAB e Python». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Root locus in depth: the rules proved, difficult cases, MATLAB and Python”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.