Le critère de Nyquist et les marges de stabilité
Le point critique −1, le critère de Nyquist et le principe de l'argument, un exemple avec tracé, marges de gain et de phase sur les diagrammes de Bode, lien avec l'amortissement, retards.
https://www.electronics-engineering.com/fr/critere-de-nyquist-marges-de-gain-et-de-phase/
Le critère de Routh et le lieu des racines demandent un modèle du procédé sous forme de fonction rationnelle. Souvent, cependant, le procédé est connu par sa réponse en fréquence, mesurée avec un analyseur ou obtenue par des essais, et il peut contenir des retards purs qui ne sont pas rationnels. Le critère de Nyquist décide de la stabilité en boucle fermée en ne regardant que la réponse en fréquence en boucle ouverte, et donne en plus une mesure de la distance du système à l’instabilité : les marges de gain et de phase.
L’idée
La boucle fermée est instable si 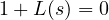 a des racines dans le demi-plan droit. Le point critique est
 : si, à une certaine fréquence, la fonction de boucle est exactement égale à −1, le signal qui fait le tour de la boucle revient identique (gain 1, déphasage de 180°, qui avec le signe moins de la comparaison devient 360°) et le système oscille tout seul. C’est le même principe qu’un oscillateur électronique, et que le sifflement d’un microphone tenu trop près de son haut-parleur.
Le critère de Nyquist
Le diagramme de Nyquist est la courbe tracée dans le plan complexe par  quand
 va de
 à
 (la partie pour
 est l’image symétrique par rapport à l’axe réel).
Critère (énoncé). Soit  le nombre de pôles de
 dans le demi-plan droit et
 le nombre de fois que le diagramme de Nyquist encercle le point −1, compté positivement dans le sens horaire. Le nombre de pôles en boucle fermée dans le demi-plan droit est

La boucle fermée est stable si et seulement si  .
D’où il vient. C’est une application du principe de l’argument, conséquence du théorème des résidus (leçons de Méthodes mathématiques) : quand  parcourt une courbe fermée qui entoure tout le demi-plan droit, l’image
 tourne autour de l’origine un nombre de fois égal à la différence entre les zéros et les pôles de
 enfermés. Les zéros de sont les pôles en boucle fermée, ses pôles sont ceux de
 ; et tourner autour de l’origine pour revient à tourner autour de −1 pour . (Si a des pôles sur l’axe imaginaire, comme des intégrateurs, la courbe les contourne par de petits demi-cercles.)
Le cas courant. Si est stable ( ), la boucle fermée est stable si et seulement si le diagramme n’encercle pas le point −1.
Un exemple
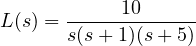
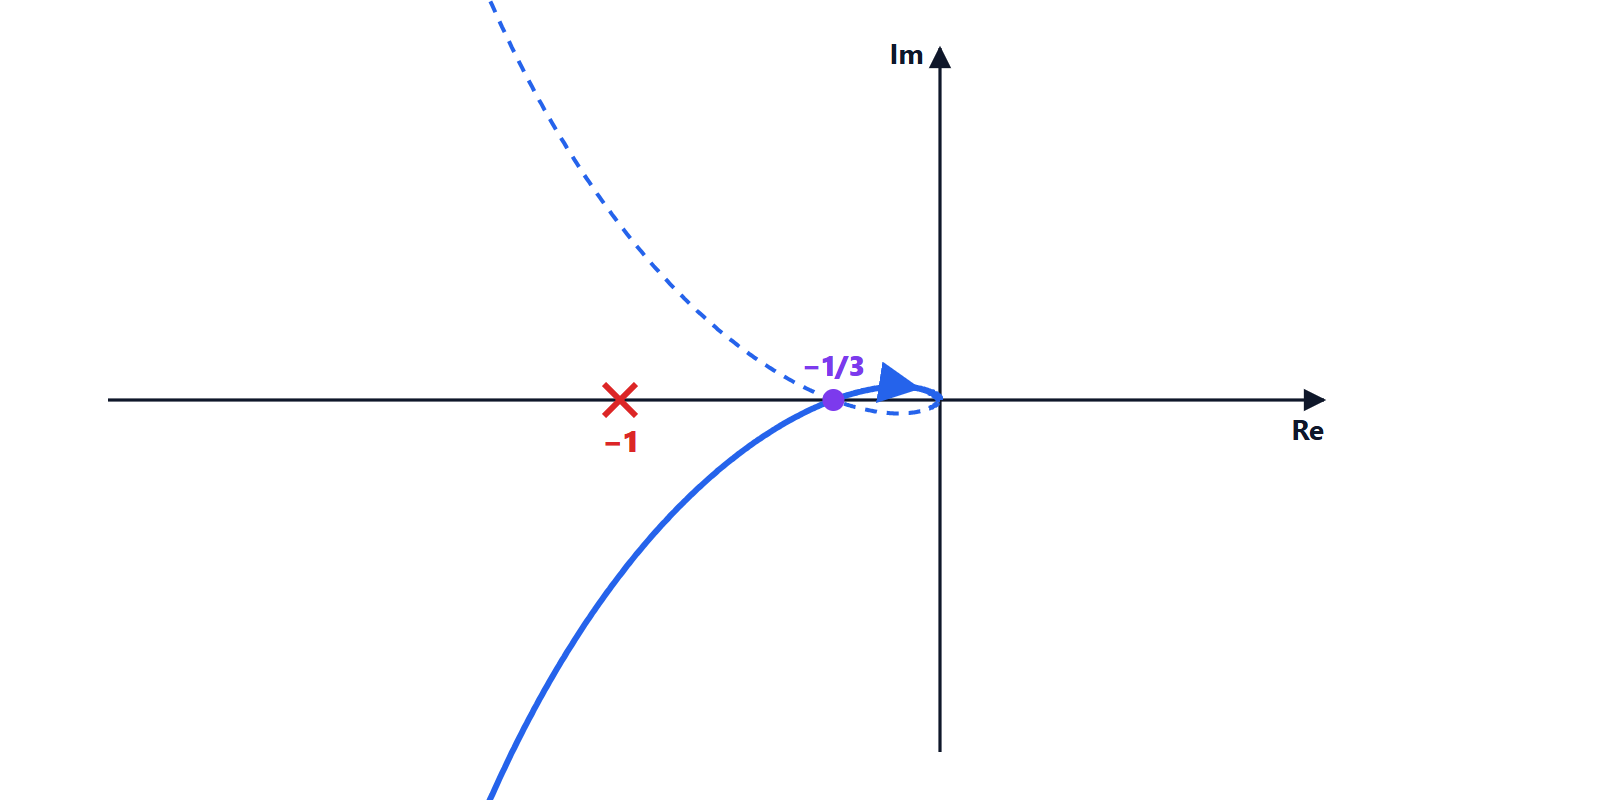
Le diagramme traverse l’axe réel négatif là où la phase vaut −180° : 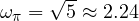 rad/s, avec
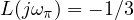 . Le point −1 reste à l’extérieur : la boucle fermée est stable. Multiplier le gain par 3 ferait passer la courbe exactement par −1 : c’est la même limite
 que donne le critère de Routh sur l’équation
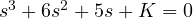 (
 ).
Marges de stabilité
Plus la courbe passe loin de −1, plus le système est robuste. La distance se mesure par deux nombres, que l’on peut aussi lire commodément sur les diagrammes de Bode de :
- marge de gain
 : de combien on peut multiplier le gain avant l’instabilité,
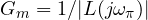 , où
 est la fréquence à laquelle la phase vaut −180° ;
- marge de phase
 : quel retard de phase supplémentaire on peut ajouter avant l’instabilité,
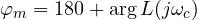 , où
 est la fréquence de coupure à 0 dB (de croisement) à laquelle
 (0 dB).
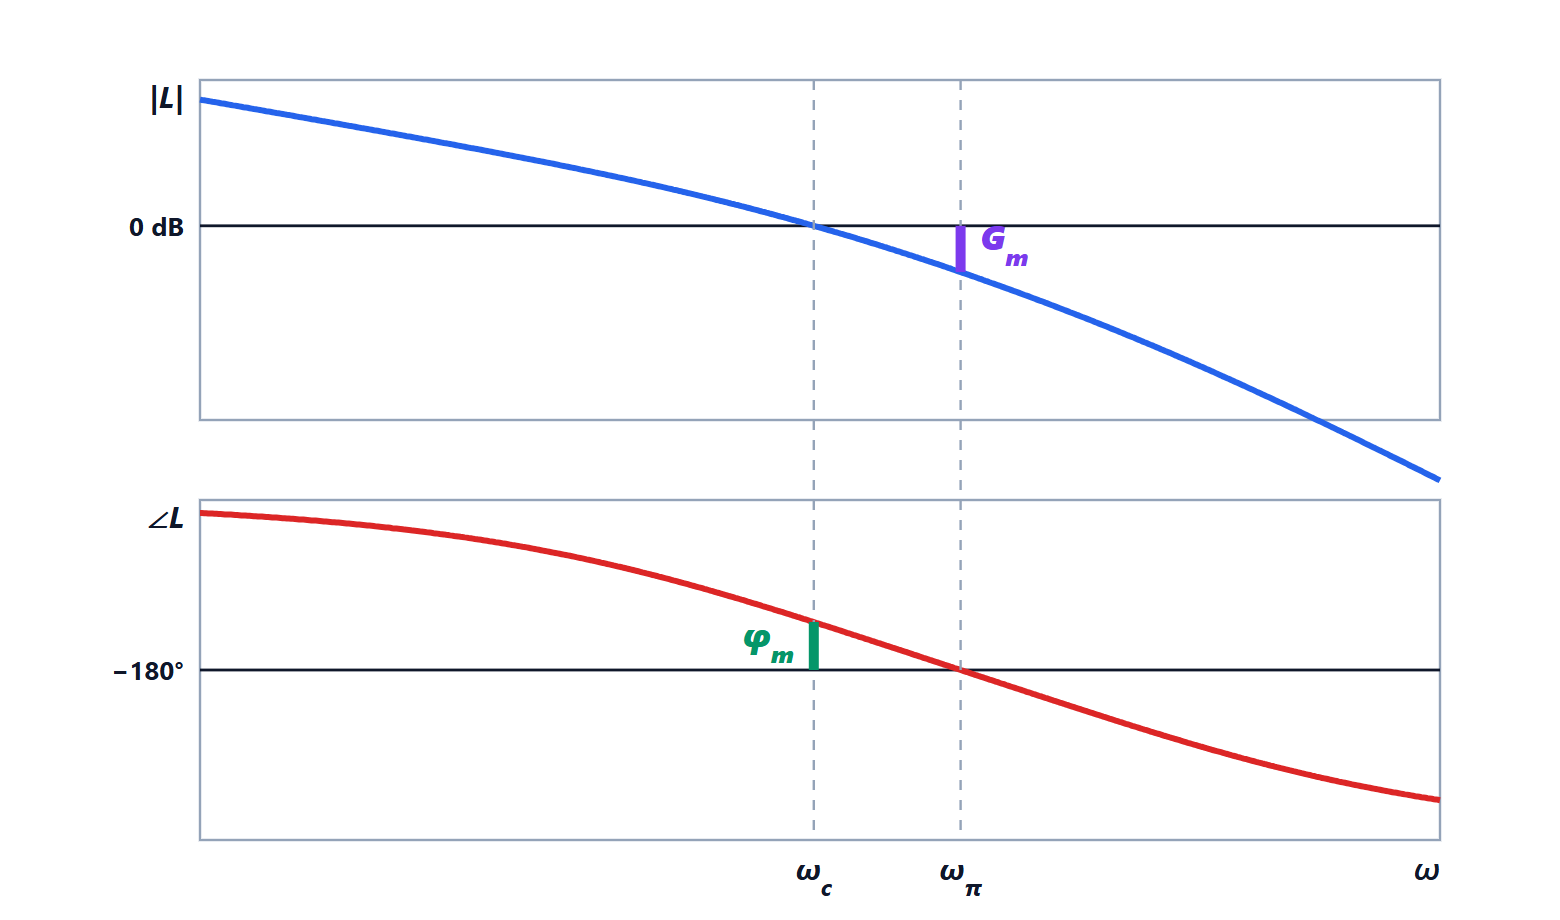
Dans l’exemple :  , soit 9,5 dB, et
 rad/s avec
 .
Marge de phase et amortissement. Pour une boucle qui se comporte comme un système du second ordre, 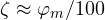 vaut en bonne approximation (avec en degrés, jusqu’à environ 60°). Une marge de 25° signifie
 et un dépassement d’environ 44 % (en simulant la boucle fermée, on obtient 49 %) : stable, mais trop oscillant. En pratique, on exige des marges de phase de 45 à 60° et des marges de gain d’au moins 6 dB. Dans la leçon sur les compensateurs, nous augmenterons la marge de cet exemple.
Retards. Un retard pur  (temps de transport sur un tapis roulant, latence d’un réseau) a un module 1 et une phase
 : il ne change pas le diagramme du module, mais il enlève de la marge de phase de plus en plus avec la fréquence. Le critère de Nyquist le traite sans difficulté, ce qui est l’une des raisons pour lesquelles la conception dans le domaine fréquentiel est si répandue dans l’industrie.



Sono l'autore di questa pagina su «Criterio di Nyquist e margini di stabilità». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “The Nyquist criterion and stability margins”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.