Stabilité et conception dans le plan z en profondeur : Jury, lieu des racines, Bode et Nyquist discrets
Critère de Jury pour tout ordre, transformation bilinéaire et Routh, le moteur échantillonné avec le lieu des racines discret, gain maximal en fonction de la période, Bode et Nyquist discrets, le bloqueur comme demi-échantillon de retard, code MATLAB et Python.
https://www.electronics-engineering.com/fr/stabilite-plan-z-approfondissement-jury-lieu-bode-nyquist-discrets/
Cette page approfondit les leçons sur la stabilité dans le plan z et sur la conception directe des régulateurs numériques. Elle étend le critère de Jury aux ordres supérieurs, montre comment utiliser la transformation bilinéaire et le critère de Routh, et étudie en profondeur un cas complet : un moteur à courant continu commandé par un régulateur numérique proportionnel. Pour ce cas, nous traçons le lieu des racines discret et les diagrammes de Bode et de Nyquist discrets, et nous voyons comment la période d’échantillonnage réduit le gain admissible et la marge de phase. À la fin se trouvent les exemples en MATLAB et en Python, avec un code vérifié.
Le critère de Jury pour tout ordre
Pour 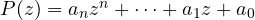 , avec
 , les conditions nécessaires (rapides à vérifier, et souvent suffisantes pour exclure la stabilité) sont
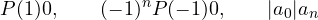
Pourquoi. Si toutes les racines  sont à l’intérieur du cercle,
 : pour des racines réelles
 , pour des paires complexes
 . De même
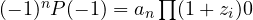 . Enfin
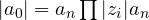 . ∎
Au troisième ordre, on ajoute une seule condition, qui avec les autres devient nécessaire et suffisante :
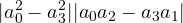
et pour les ordres supérieurs, le tableau de Jury construit des lignes successives (chaque nouvelle ligne est un déterminant  entre le premier et le dernier coefficient de la ligne précédente), avec une condition de module pour chacune.
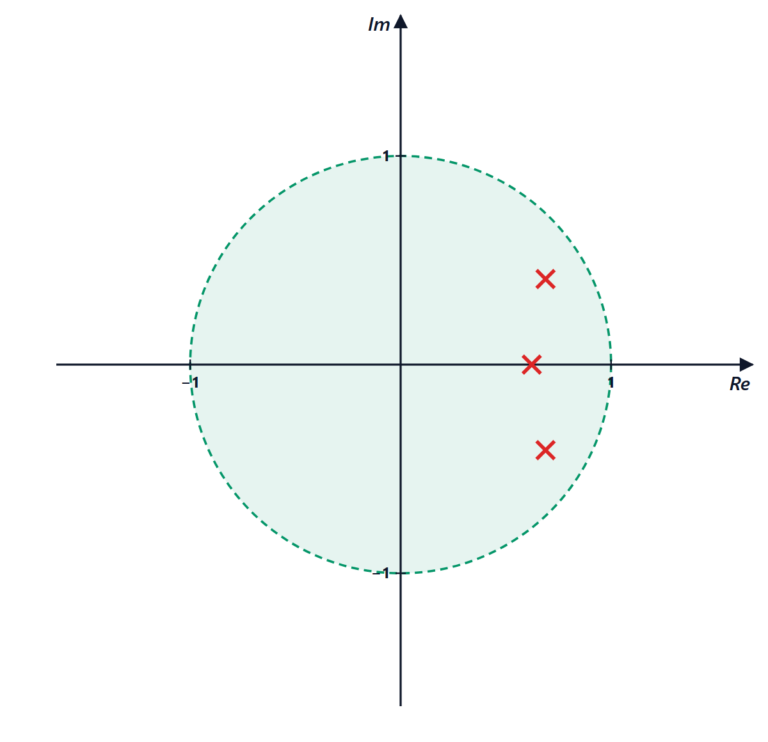
Exemple. 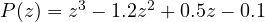 :
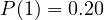 ;
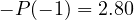 ;
 ;
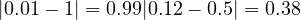 . Stable : les racines ont pour modules 0,68, 0,38 et 0,38.
La transformation bilinéaire et Routh
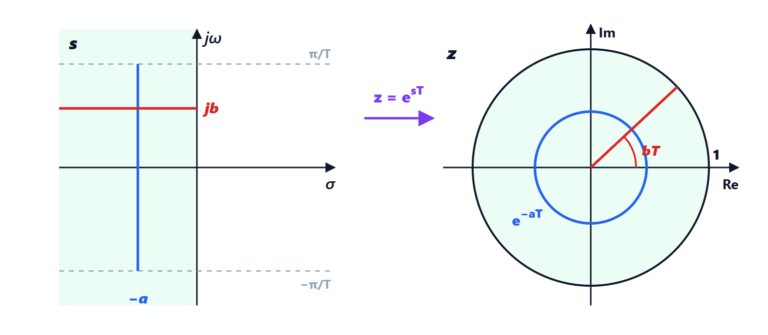
Avec  , l’intérieur du cercle unité va dans le demi-plan gauche du plan
 (leçon sur la transformée en Z). En multipliant
 par
 , on obtient un polynôme en auquel on peut appliquer Routh. Pour le deuxième ordre
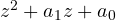 :

et « tous les coefficients positifs » redonne exactement les trois conditions de Jury. L’avantage de la transformation bilinéaire est que, pour les ordres élevés, on réutilise un critère déjà connu.
Un cas complet : le moteur échantillonné
Un moteur à courant continu, avec la position comme sortie, a  (constantes normalisées). Il est commandé par un régulateur proportionnel
 dans un microcontrôleur avec
 s, à travers un N/A avec bloqueur. Le modèle exact aux instants d’échantillonnage (ZOH, leçon sur les systèmes échantillonnés) est
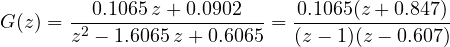
Le pôle en 1 est l’intégrateur, celui en 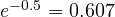 est la constante de temps mécanique ; le zéro en
 n’existe pas en temps continu : c’est l’échantillonnage qui le crée.
Stabilité. Polynôme caractéristique  . Jury :
 donne
 ;
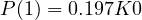 ;
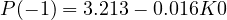 donne
 . Donc
 . En temps continu, la boucle fermée
 est stable pour tout
 : l’échantillonnage a introduit une limite.
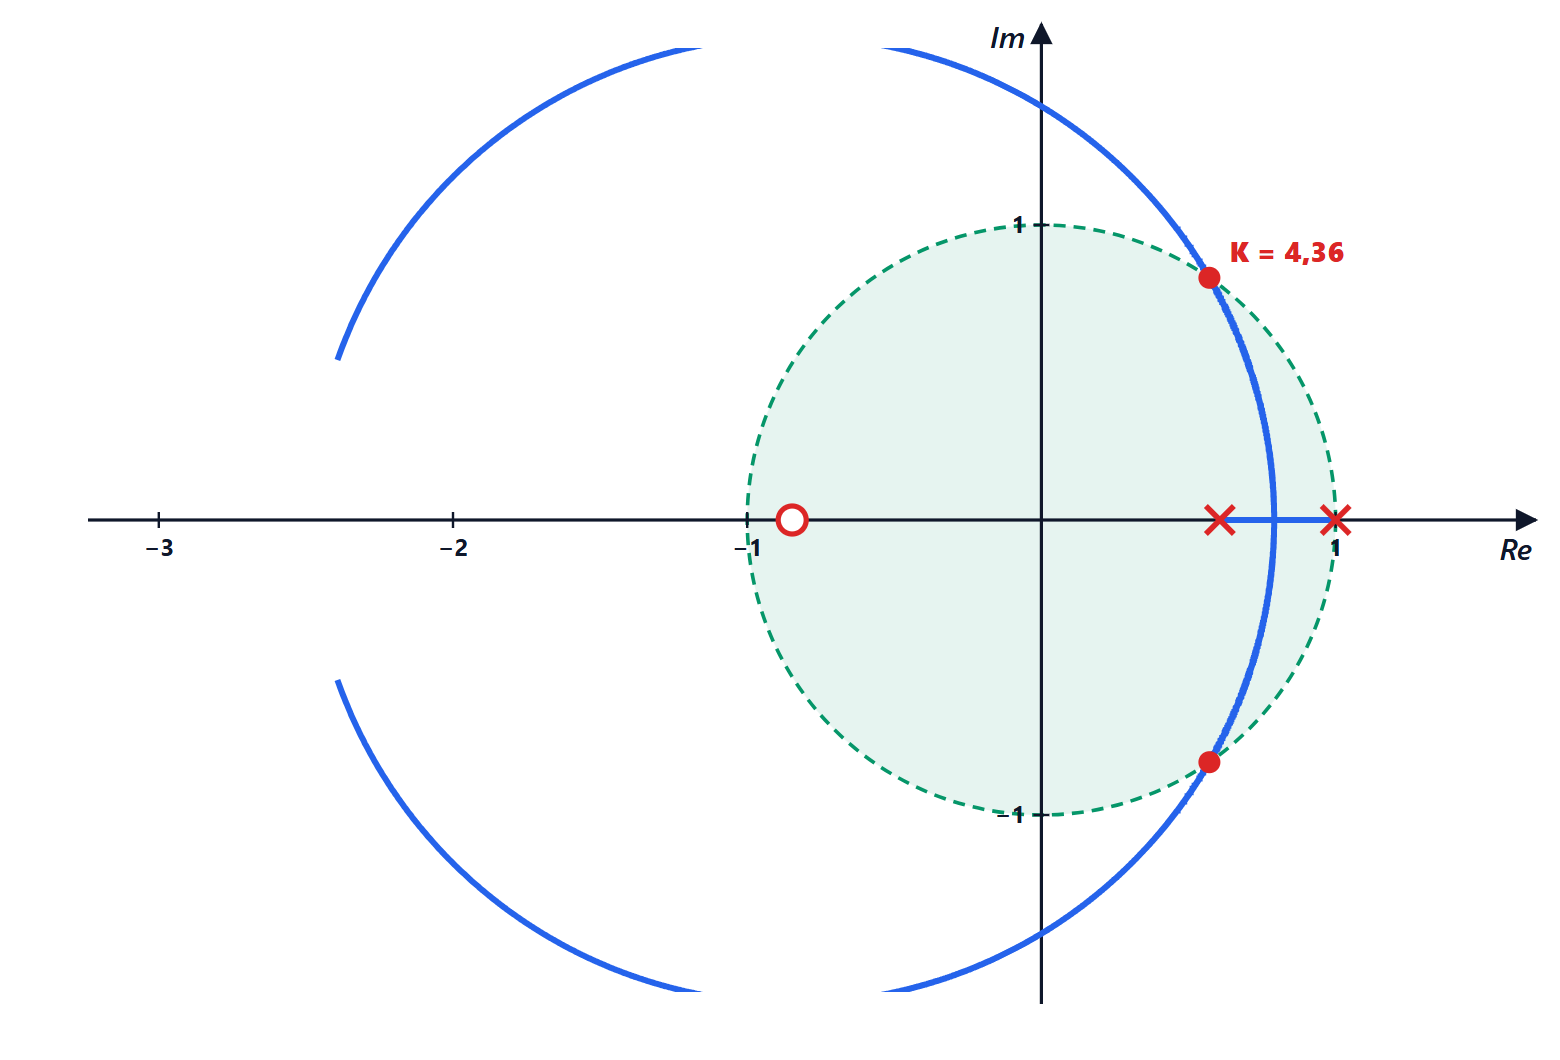
Le lieu des racines discret se trace avec les mêmes règles qu’en temps continu (leçon de Systèmes de commande) ; seule la frontière de stabilité change, qui est le cercle unité au lieu de l’axe imaginaire. À la limite  , le polynôme est
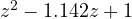 , de racines
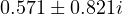 de module 1 et d’angle
 : une oscillation entretenue avec
 échantillons par période, soit une période de 3,3 s.
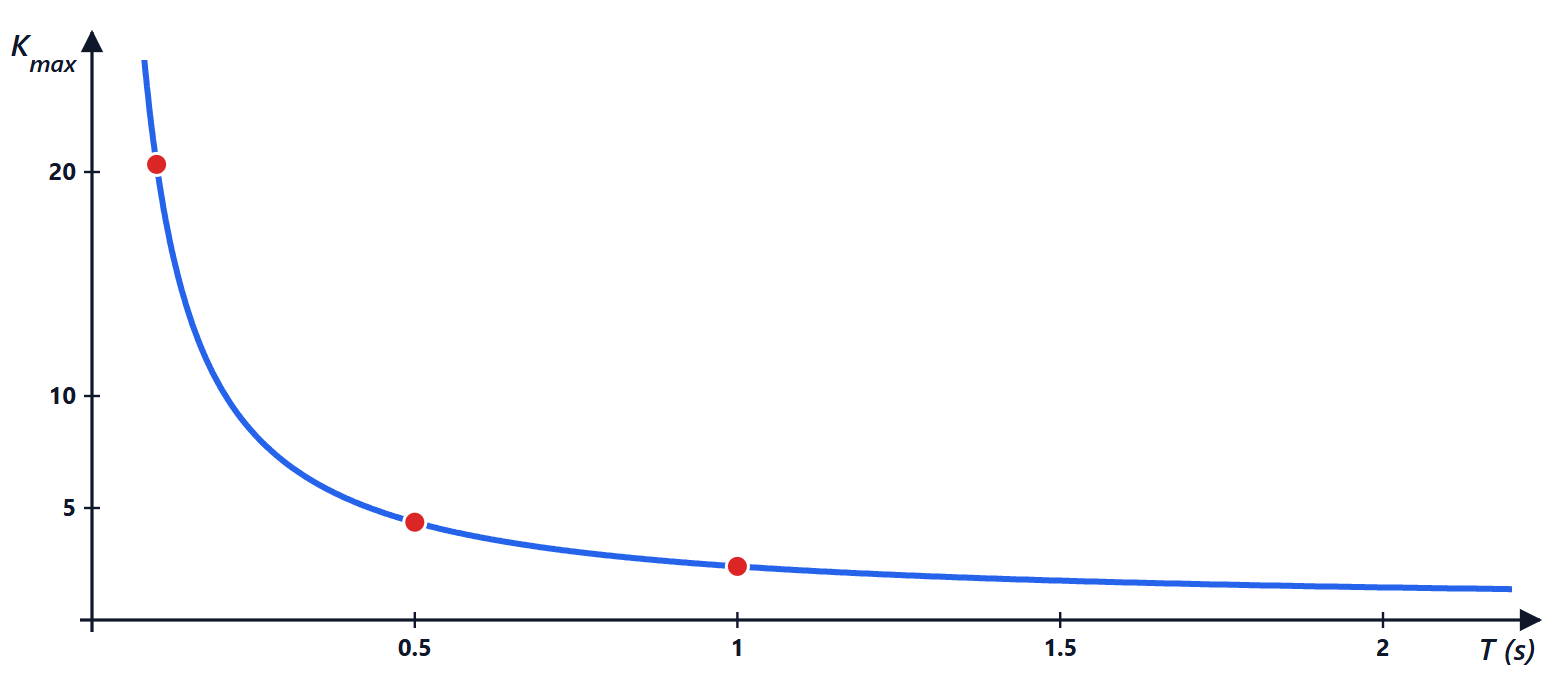
Le gain maximal dépend de la période. En refaisant le calcul pour d’autres périodes : 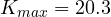 avec
 s, 4,36 avec 0,5 s, 2,39 avec 1 s, 1,46 avec 2 s. Quand
 , la limite tend vers l’infini, comme en temps continu.
Bode et Nyquist discrets
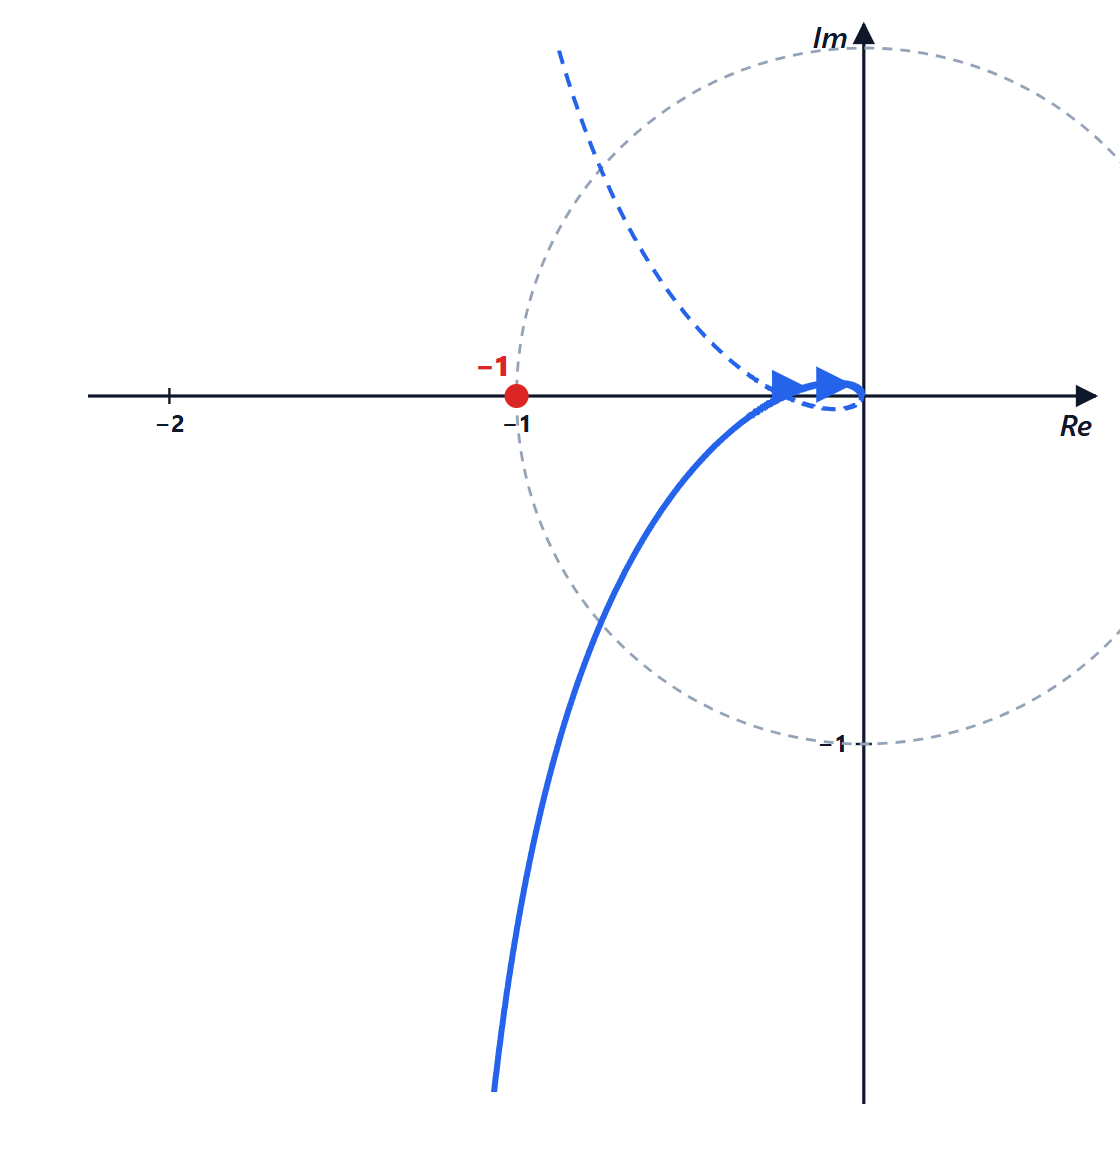
La réponse en fréquence d’un système discret est  , de
 à la fréquence de Nyquist
 . Le critère de Nyquist vaut sans changement, avec le contour le long du cercle unité (en contournant le pôle en
 ) au lieu de l’axe imaginaire :
 , avec les pôles de
 hors du cercle.
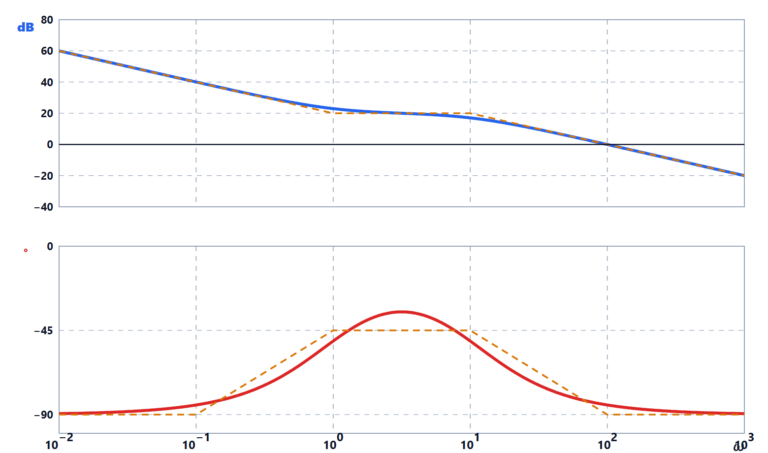
Le bloqueur est un demi-échantillon de retard. Le signal en escalier produit par le N/A est en retard, en moyenne, de  sur le signal échantillonné. En fréquence, pour
 petit,
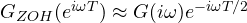 : le module change à peine, la phase perd
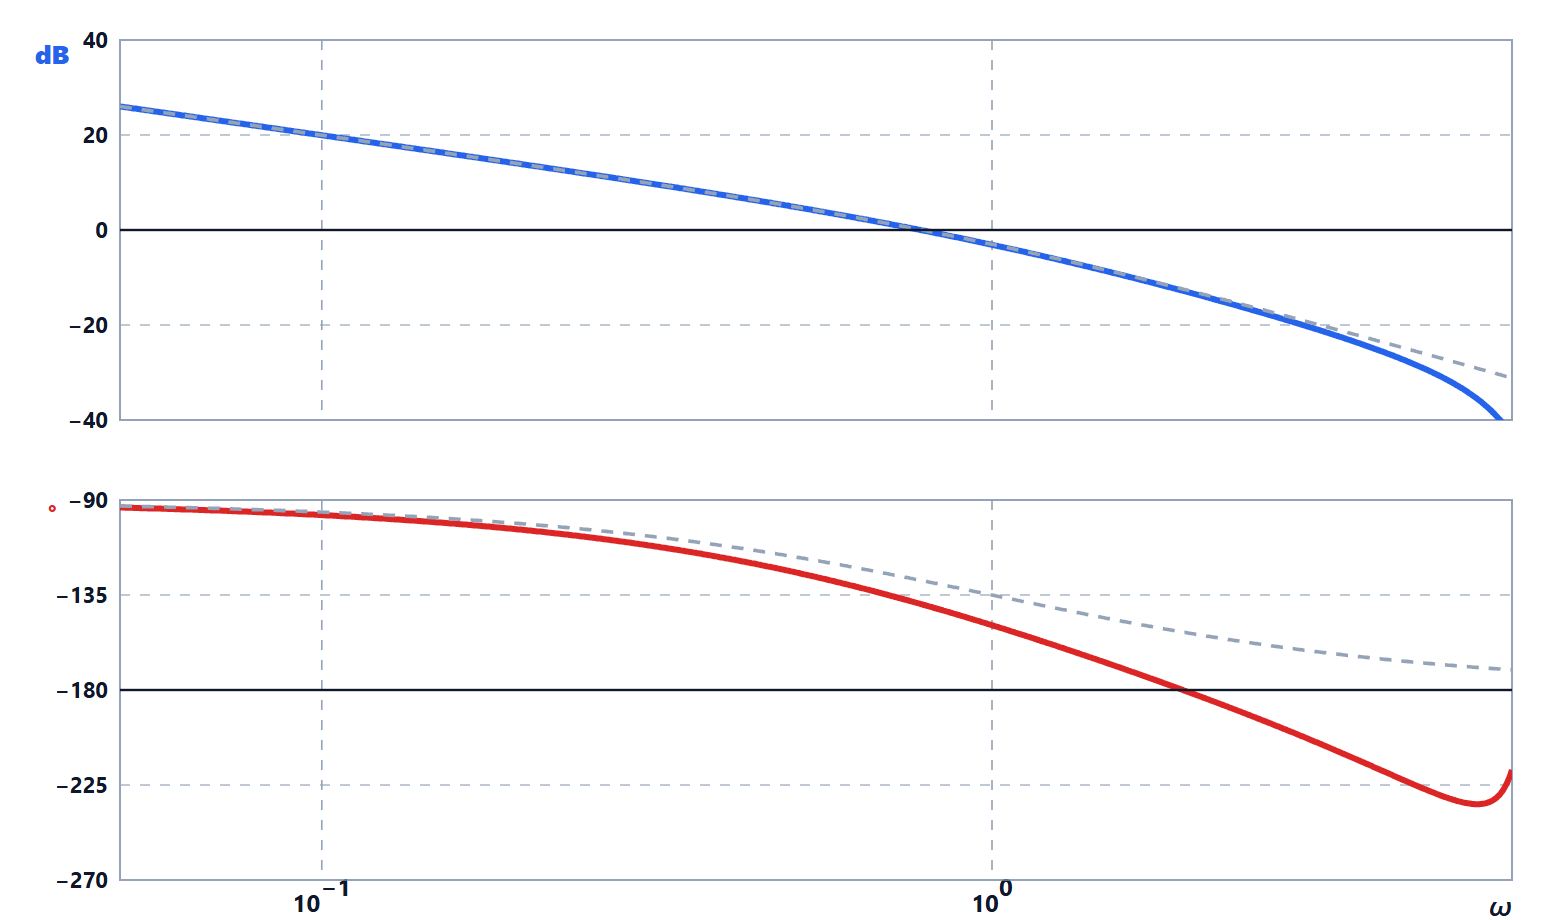
 . Pour le moteur avec
 : marge de phase continue 51,8° à 0,786 rad/s ; discrète 40,8°. La différence, 11°, est exactement
 radians, soit 11,3°.
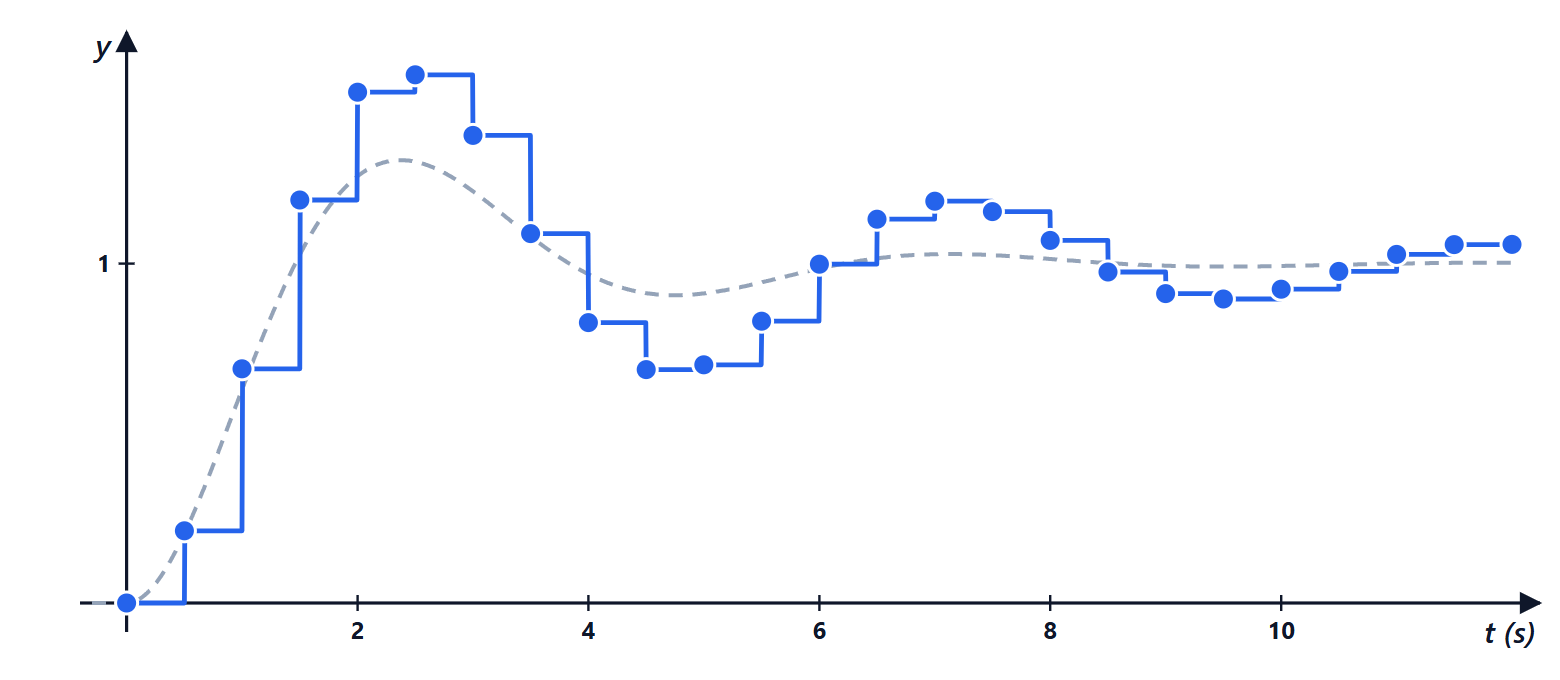
Dans le temps. Avec  , le système continu a
 et un dépassement de 30 % ; celui échantillonné avec s atteint 56 %, et sa sortie est un escalier qui suit la courbe continue avec un retard visible.
Un intégrateur avec un pas de retard de calcul
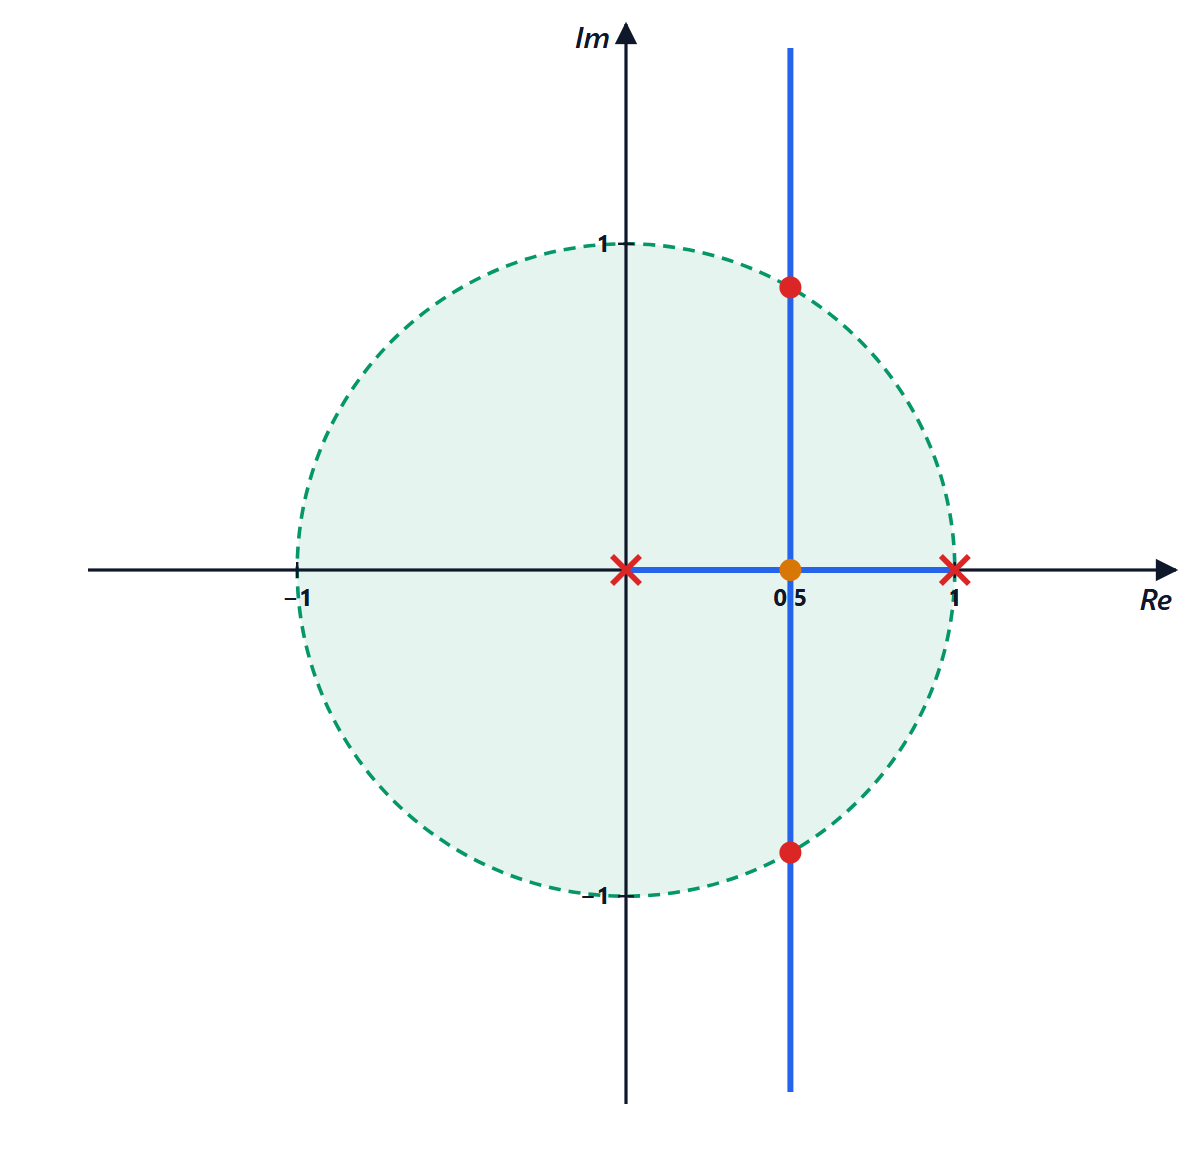
Le cas de la leçon, 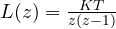 : pôles en 0 et 1, point de détachement en
 pour
 , puis les branches montent le long de la droite verticale
 (somme des pôles constante, égale à 1) et rencontrent le cercle unité en
 pour
 : angle 60°, six échantillons par période.
Le moteur numérique en MATLAB et Python
MATLAB :
G  = tf(1, [1 1 0]);             % motor G(s) = 1/(s(s+1))
Gd = c2d(G, 0.5, 'zoh')          % discrete model with hold
rlocus(Gd); zgrid                % locus with unit circle and damping spirals
[Gm, Pm] = margin(Gd)            % discrete margins
step(feedback(2*G, 1), feedback(2*Gd, 1))
Python (numpy et python-control) :
import numpy as np
import control as ct

G = ct.tf([1], [1, 1, 0])                # motor G(s) = 1/(s(s+1))
for T in (0.1, 0.5, 1.0):
    Gd = ct.sample_system(G, T, method='zoh')
    gm, pm, wpc, wgc = ct.margin(Gd)
    print(f"T = {T}: Kmax = {gm:.2f}, PM = {pm:.1f} degrees")
gm, pm, wpc, wgc = ct.margin(G)
print(f"continuous: PM = {pm:.1f} degrees at {wgc:.3f} rad/s")
En l’exécutant, on obtient 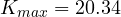 , 4,36 et 2,39 pour les trois périodes, avec des marges de phase (pour ) de 49,6°, 40,8° et 30,4°, et 51,8° pour le système continu (la bibliothèque peut avertir que, pour la précision numérique, elle calcule les marges sur la réponse en fréquence : c’est normal). La marge de gain de
 coïncide avec
 parce que le régulateur est proportionnel.
Les exercices avec Jury, le lieu discret, les gains maximaux et les marges se trouvent sur la page d’exercices indiquée en haut.


Benvenuti nella pagina su «Stabilità e progetto nel piano z, approfondimento: Jury, luogo delle radici, Bode e Nyquist discreti». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Stability and design in the z plane in depth: Jury, root locus, discrete Bode and Nyquist”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.