Exercices résolus de commande numérique : stabilité, lieu discret, retard et échantillonnage
Huit exercices avec solutions et graphiques : Jury au troisième ordre, processus du premier ordre et réponse pile, intégrateur avec retard, bilinéaire et Routh, moteur échantillonné, retard de calcul, choix de la période d'échantillonnage, continu contre discret.
https://www.electronics-engineering.com/fr/commande-numerique-plan-z-stabilite-exercices-resolus/
Exercices sur la stabilité et la conception des systèmes de commande numérique, du type de ceux proposés dans les cours de Commande numérique, sur trois niveaux : de base, avec le critère de Jury et les gains maximaux de systèmes simples ; intermédiaire, avec le lieu des racines discret et la transformation bilinéaire ; d’examen, avec le retard de calcul, le choix de la période d’échantillonnage et la comparaison entre continu et discret. Le résultat est donné tout de suite ; la solution complète, avec le graphique, s’ouvre d’un clic. Les démonstrations et le code MATLAB et Python se trouvent dans l’approfondissement indiqué en haut.
Niveau de base
Exercice 1. Jury au troisième ordre
Déterminer si  a toutes ses racines à l’intérieur du cercle unité, sans les calculer.
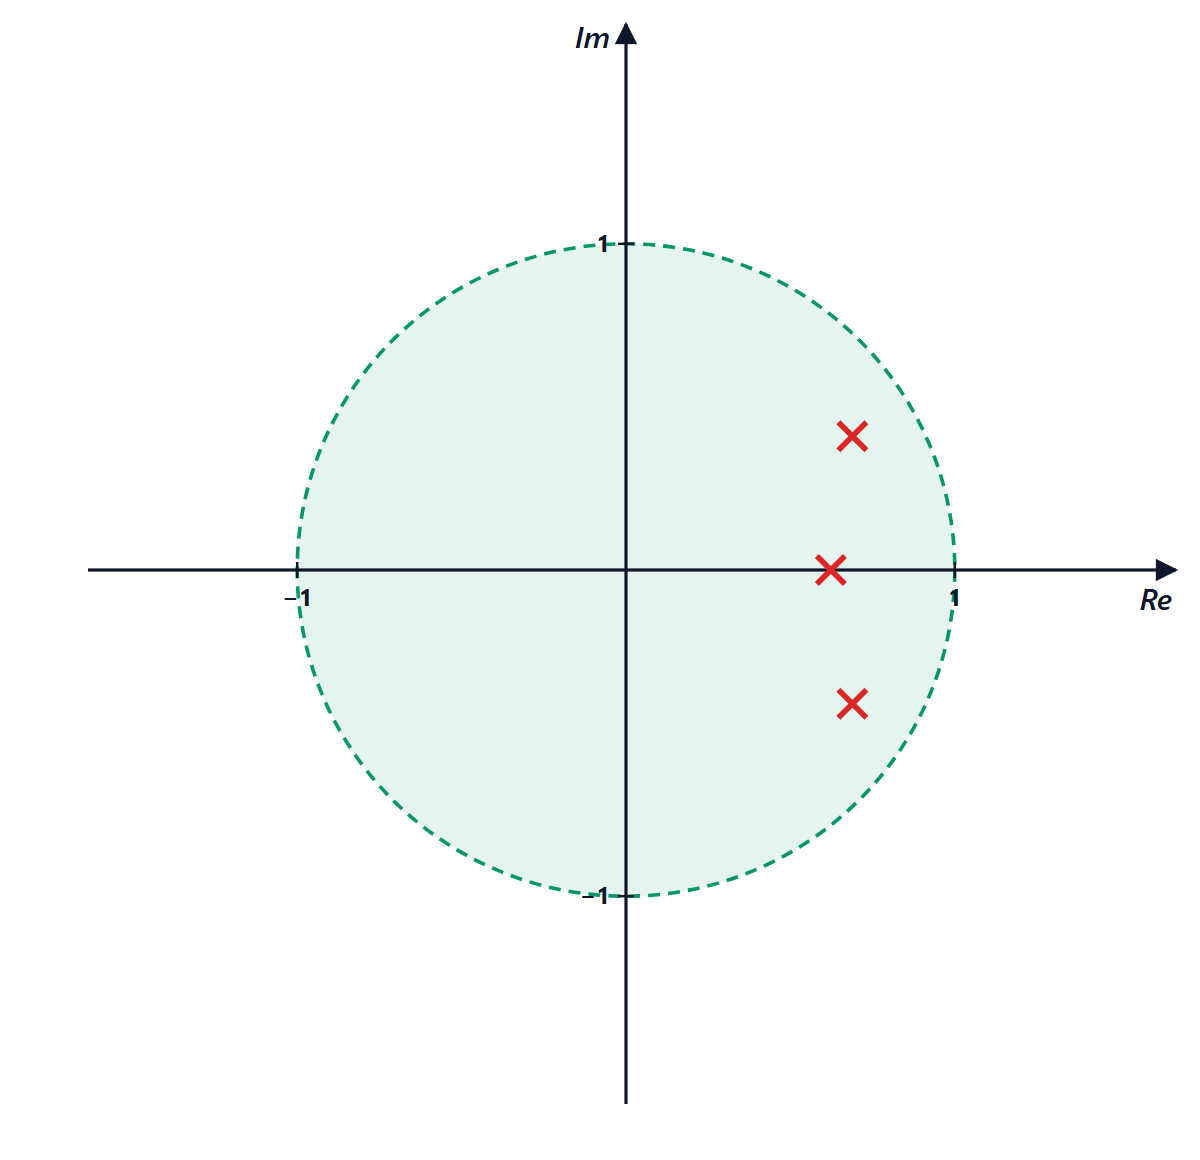
Résultat : oui : toutes les conditions de Jury sont satisfaites (les racines ont pour modules 0,80, 0,80 et 0,62).
Solution
Coefficients :  ,
 ,
 ,
 .
1. 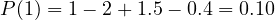 .
2.  .
3.  .
4. 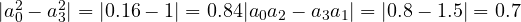 .
Stable. La marge est faible ( et la condition 4 est à peine vérifiée) : les racines, calculées ensuite, sont
 et
 , de module maximal 0,80.
Exercice 2. Un processus du premier ordre
Le processus  est commandé par un régulateur numérique proportionnel avec
 s et bloqueur. Trouver le gain maximal, l’erreur statique à l’échelon avec
 et le gain qui place le pôle en
 .
Résultat :  ; erreur
 ;
 .
Solution
ZOH : 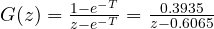 . Boucle fermée :
 , pôle
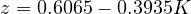 .
Stabilité :  exige
 , c’est-à-dire
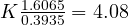 . En temps continu, pour le même processus, il n’y a pas de limite.
Erreur statique :  , donc
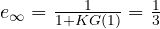 avec : la sortie va vers
 . Sans intégrateur, l’erreur subsiste.
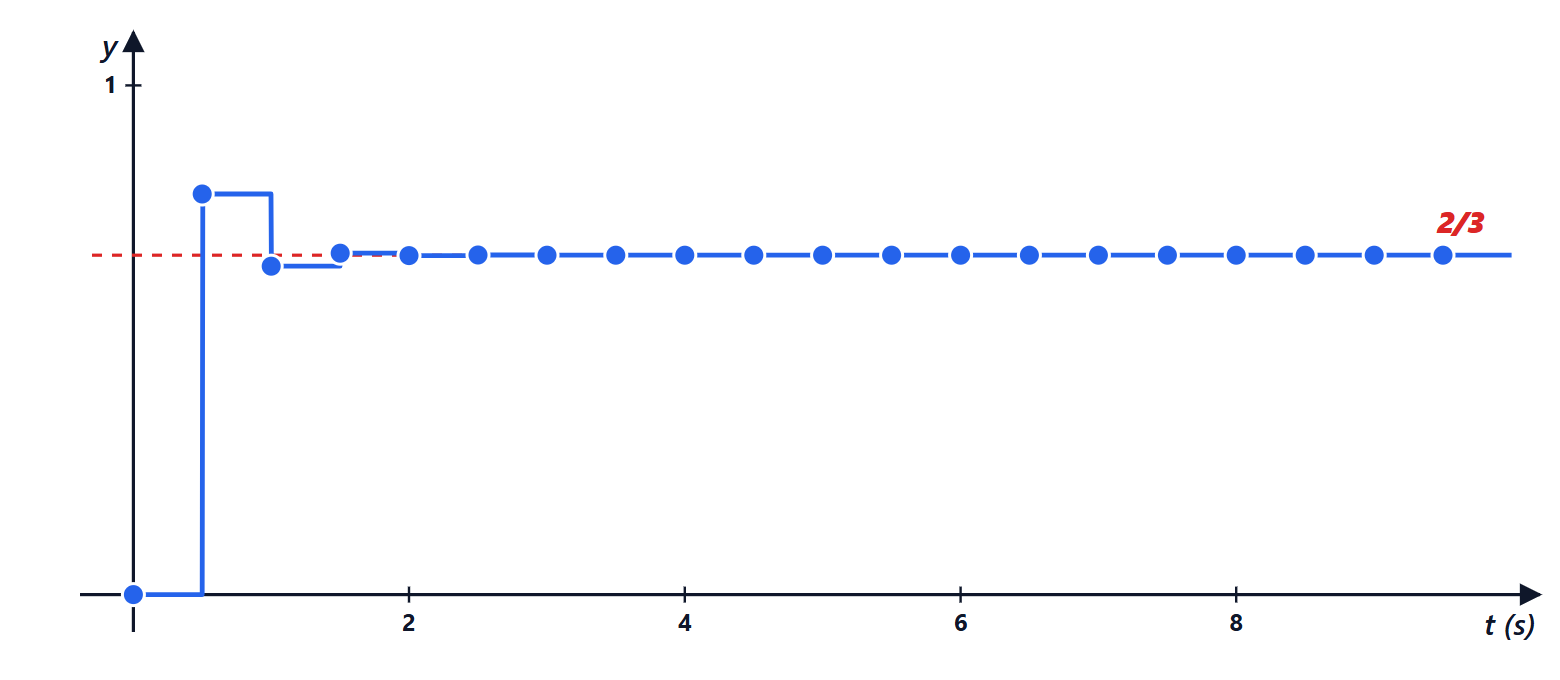
Pôle en zéro : 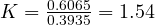 . La sortie atteint le régime permanent en un seul pas (réponse pile, deadbeat) : un comportement impossible en temps continu.
Avec , le pôle vaut  , négatif : la réponse oscille légèrement d’un échantillon à l’autre.
Exercice 3. La période fixe le gain
Un intégrateur  est commandé avec un gain
 ; le régulateur applique la commande avec un pas de retard de calcul. Avec
 ms, quel est le gain maximal ? Et le gain auquel les pôles se détachent ?
Résultat :  s
 ; détachement pour
 s.
Solution
D’après la leçon, avec le retard le polynôme est  et Jury donne
 . Avec
 : .
Le point de détachement est à mi-chemin entre les pôles 0 et 1, où le polynôme a une racine double : discriminant  ,
 , . Pour
 la réponse n’oscille pas ; entre 25 et 100 elle oscille de plus en plus ; à la limite elle a 6 échantillons par période.
Pour obtenir plus de gain sans perdre la stabilité, il faut échantillonner plus vite :  est inversement proportionnel à
 .
Niveau intermédiaire
Exercice 4. Transformation bilinéaire et Routh
Pour quels  le système de polynôme caractéristique
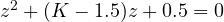 est-il stable ? Utiliser la transformation bilinéaire et vérifier avec le lieu des racines.
Résultat :  .
Solution
Avec 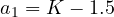 et
 , le polynôme transformé (approfondissement) est

Routh pour le deuxième ordre : tous les coefficients positifs, .
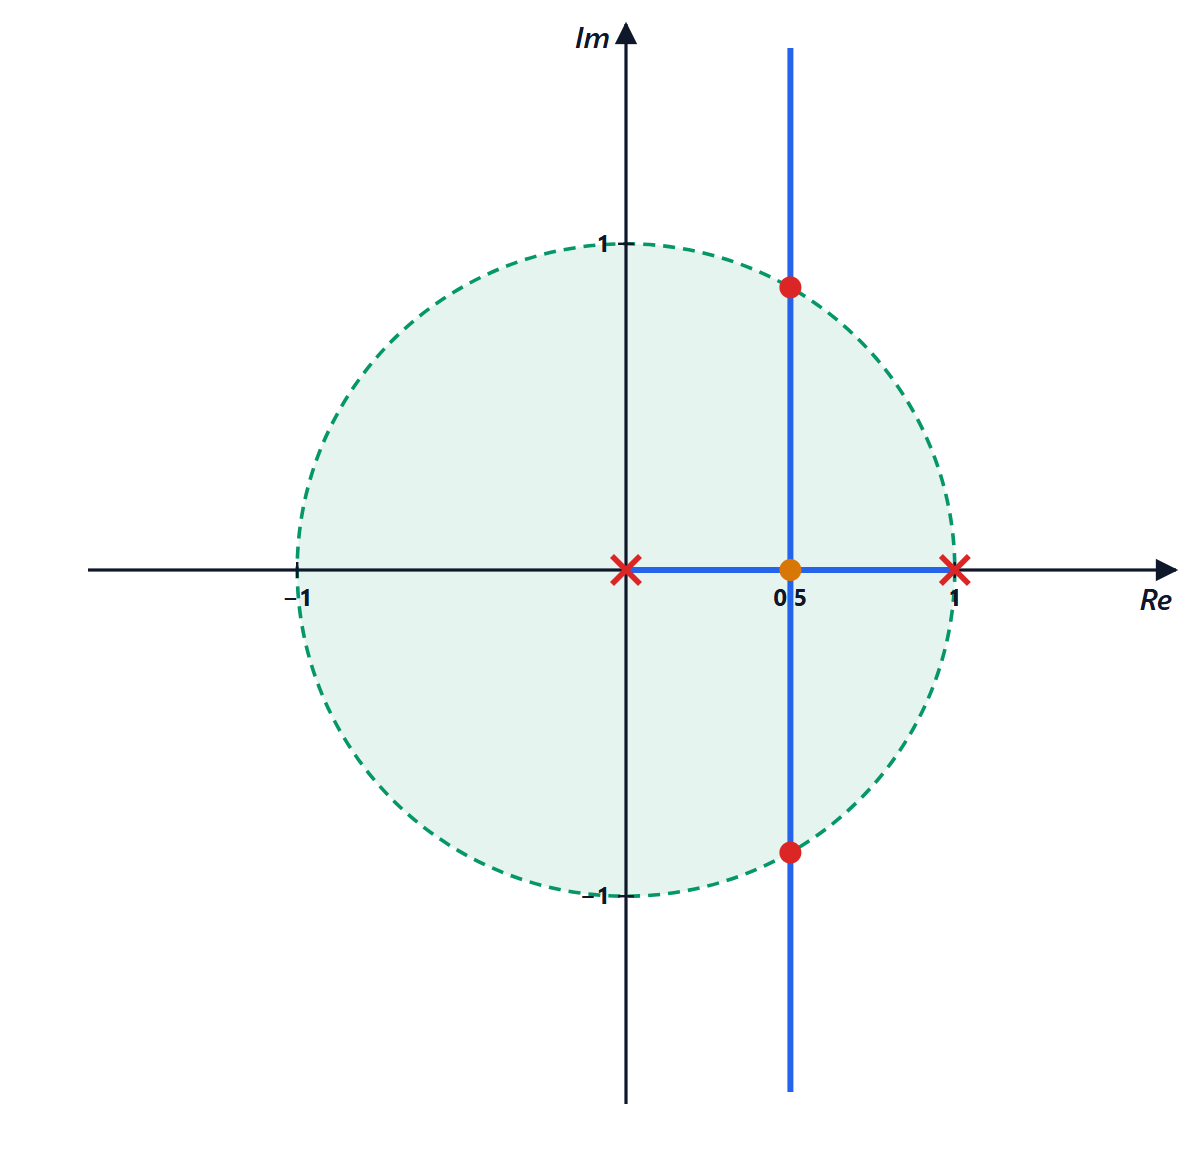
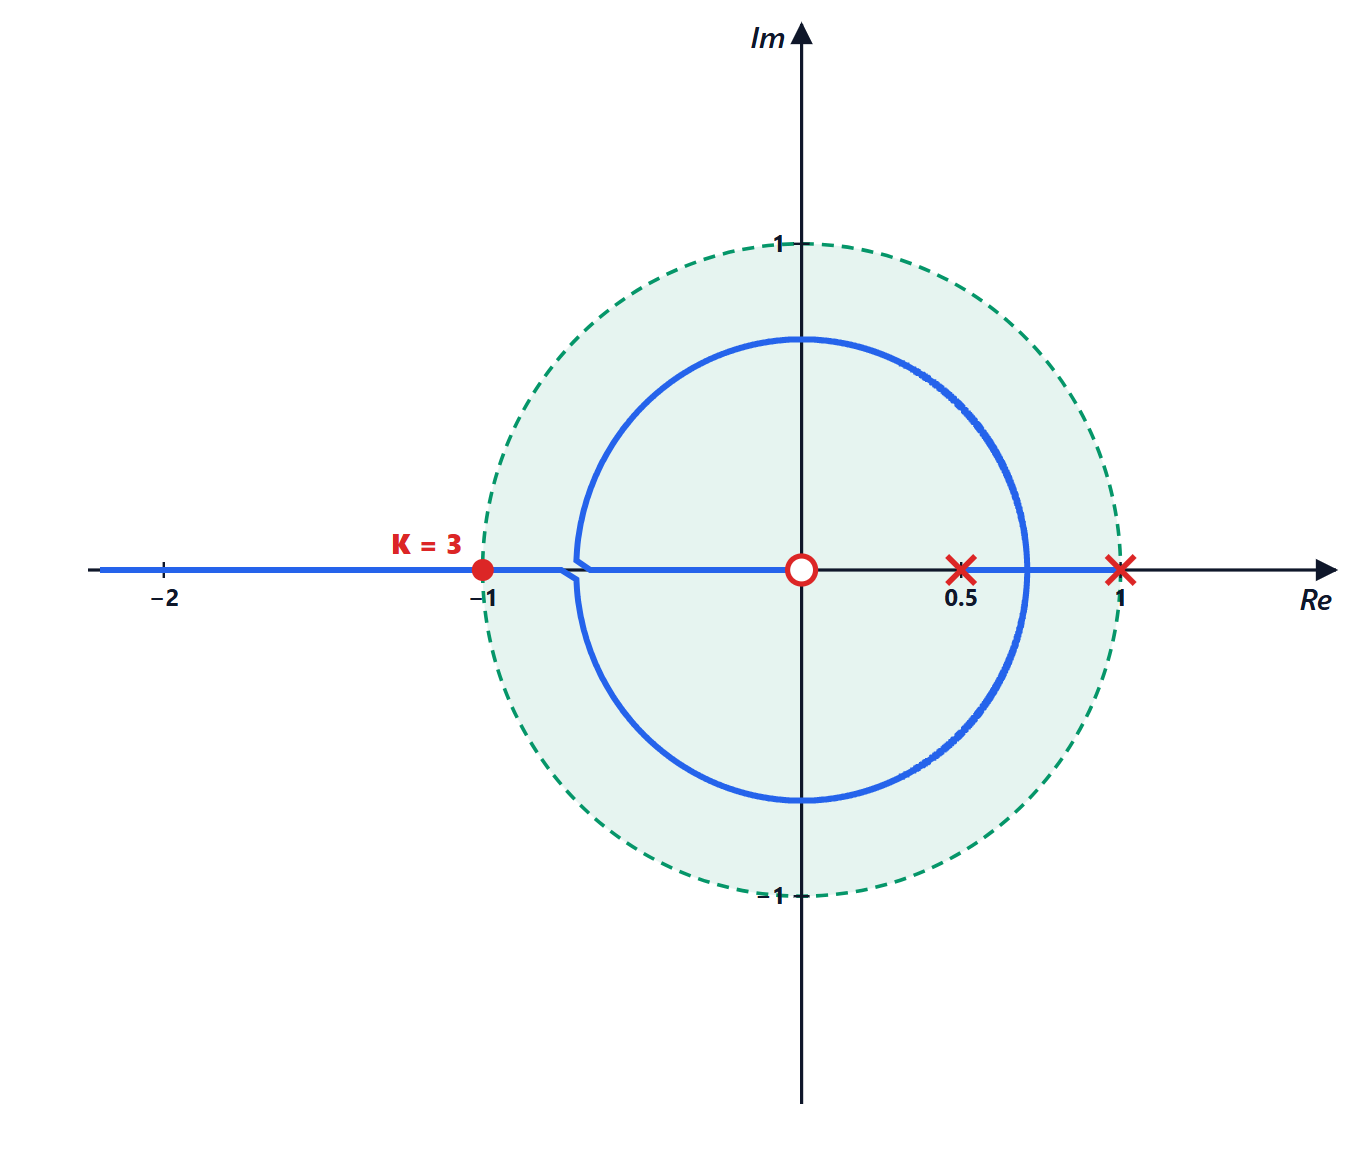
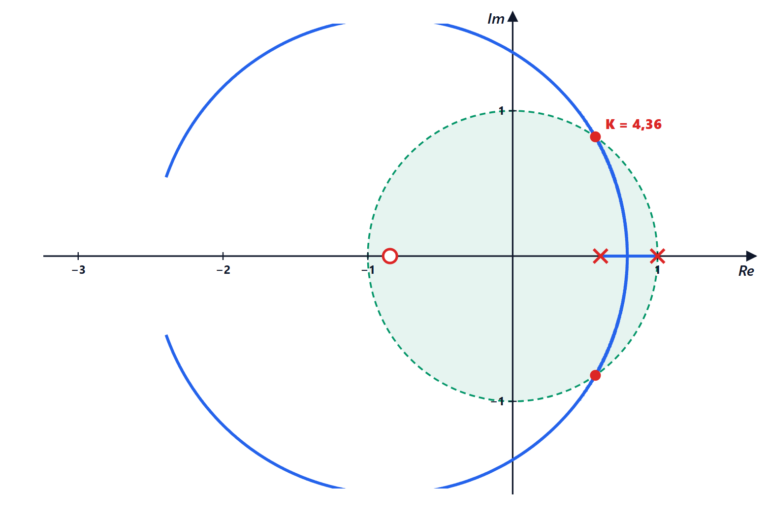
Lieu. Le polynôme est 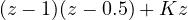 : le lieu de
 , avec des pôles en 1 et 0,5 et un zéro en 0. C’est un cercle centré sur le zéro, de rayon
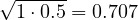 (leçon sur le lieu continu : même géométrie). Les pôles quittent le cercle unité sur l’axe réel, en
 , quand
 .
Exercice 5. Le moteur échantillonné
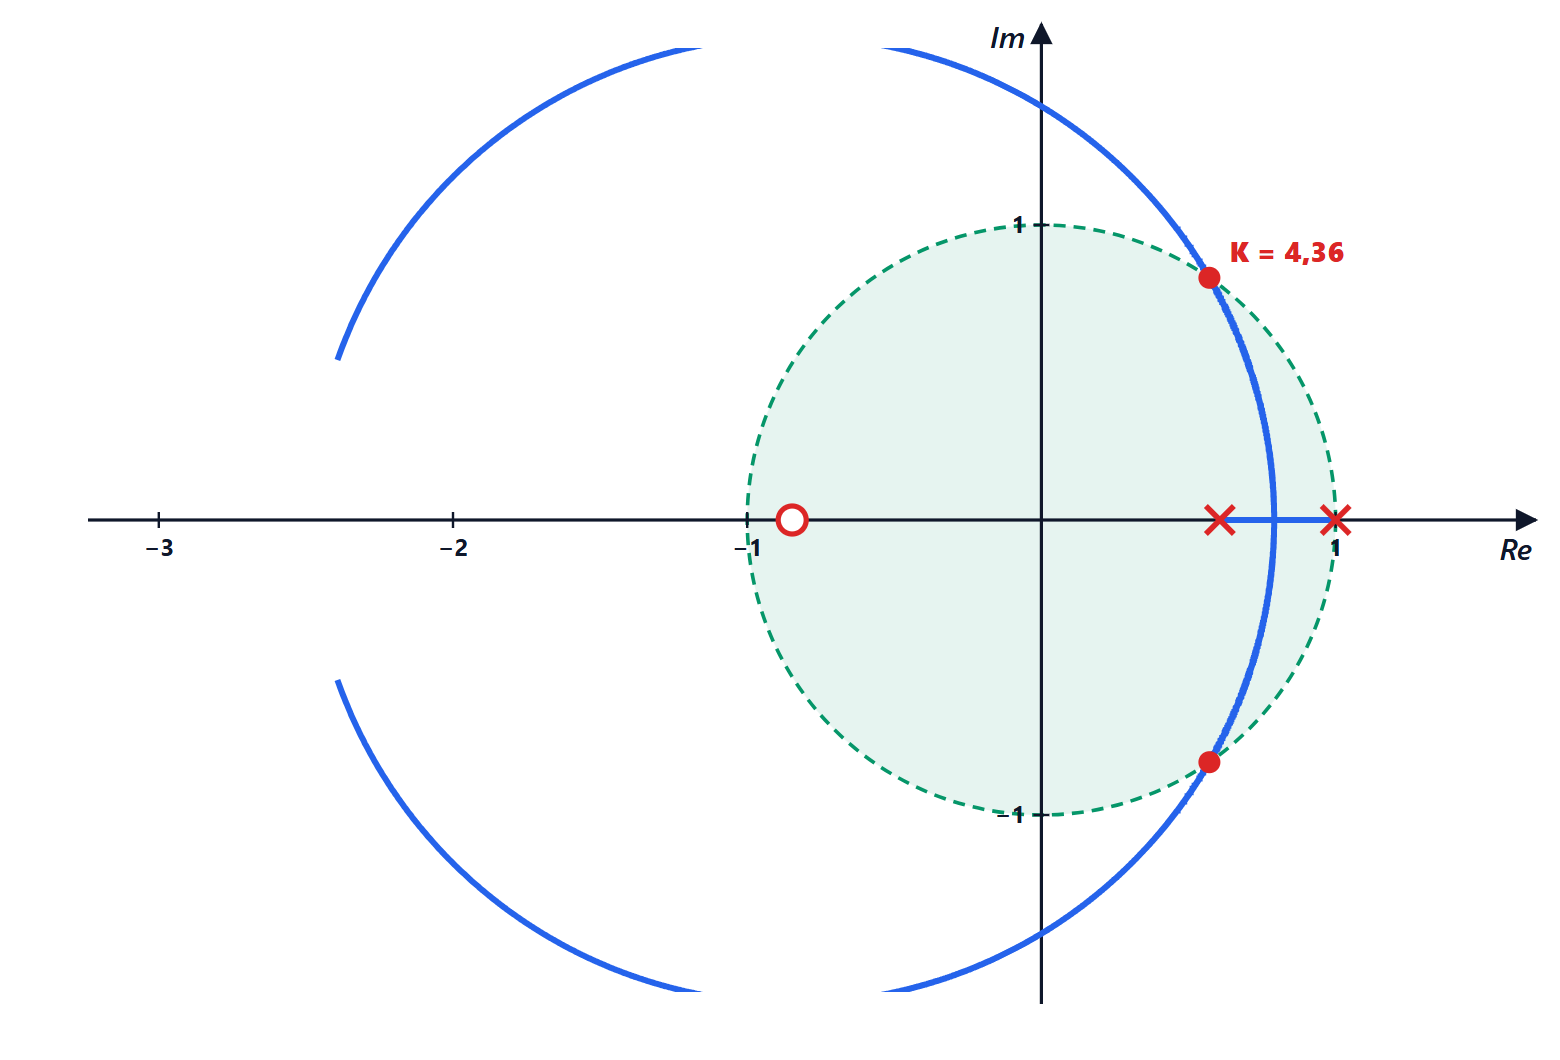
Pour le moteur  échantillonné avec s (approfondissement), vérifier
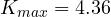 avec Jury et trouver la fréquence de l’oscillation à la limite.
Résultat : ; oscillation de période 3,3 s (6,5 échantillons).
Solution
Polynôme  . La condition de Jury qui lie est
 :
 ,
 (les autres donnent et
 ).
Pour  :
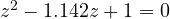 ,
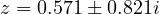 , angle
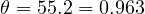 rad. La pulsation de l’oscillation est
 rad/s, la période
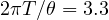 s, soit 6,5 échantillons.
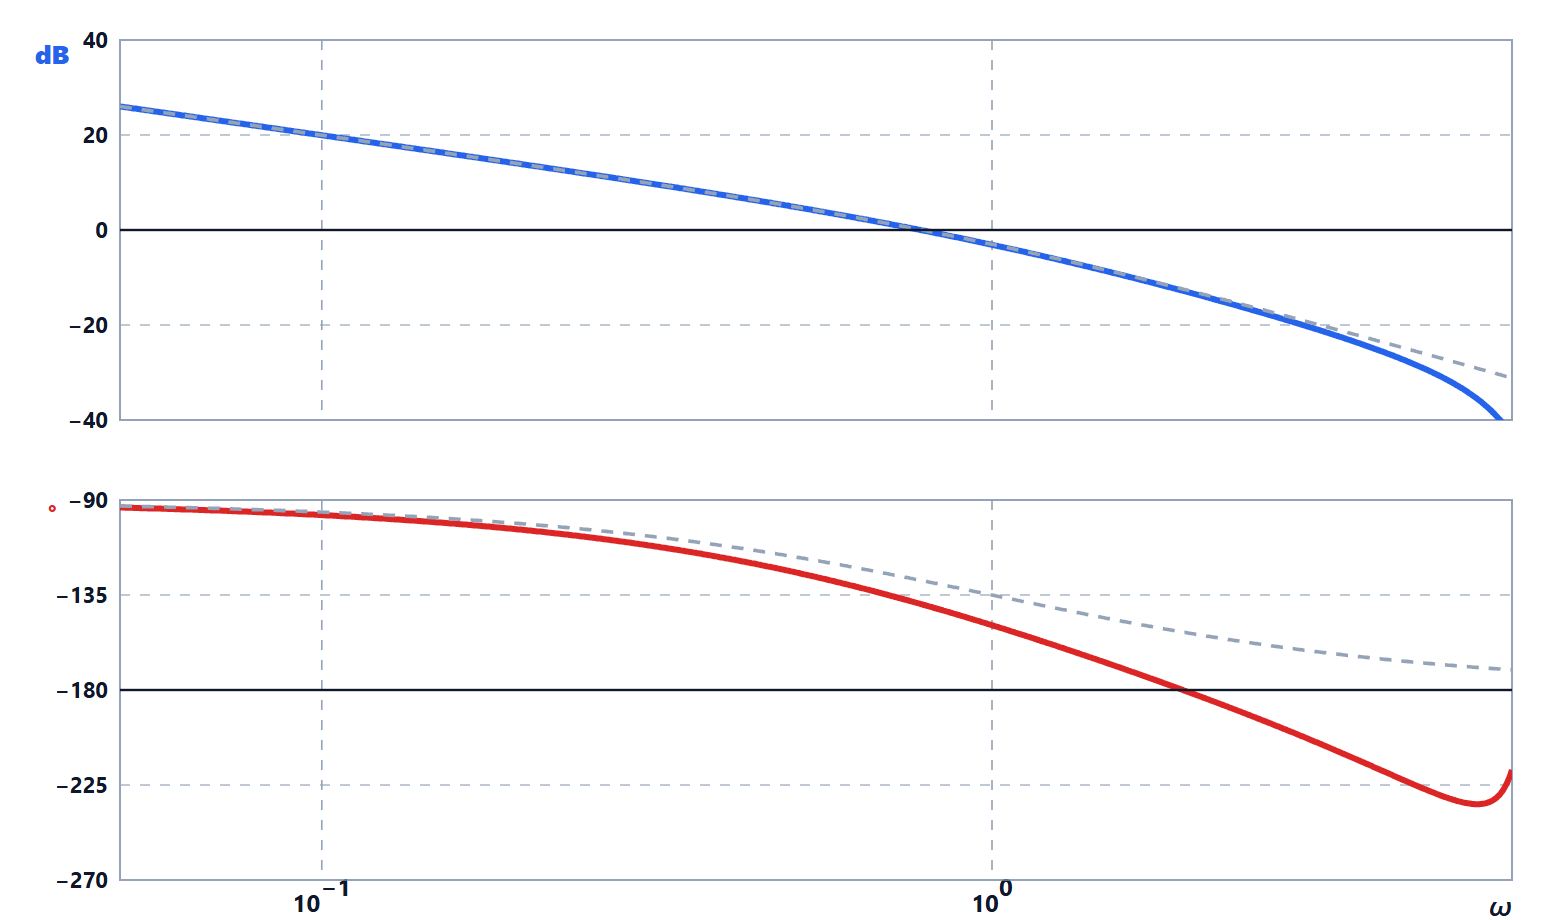
C’est la même fréquence  rad/s à laquelle la phase du diagramme de Bode discret vaut
 : Jury, le lieu et Nyquist donnent la même information.
Niveau d’examen
Exercice 6. Le prix du retard de calcul
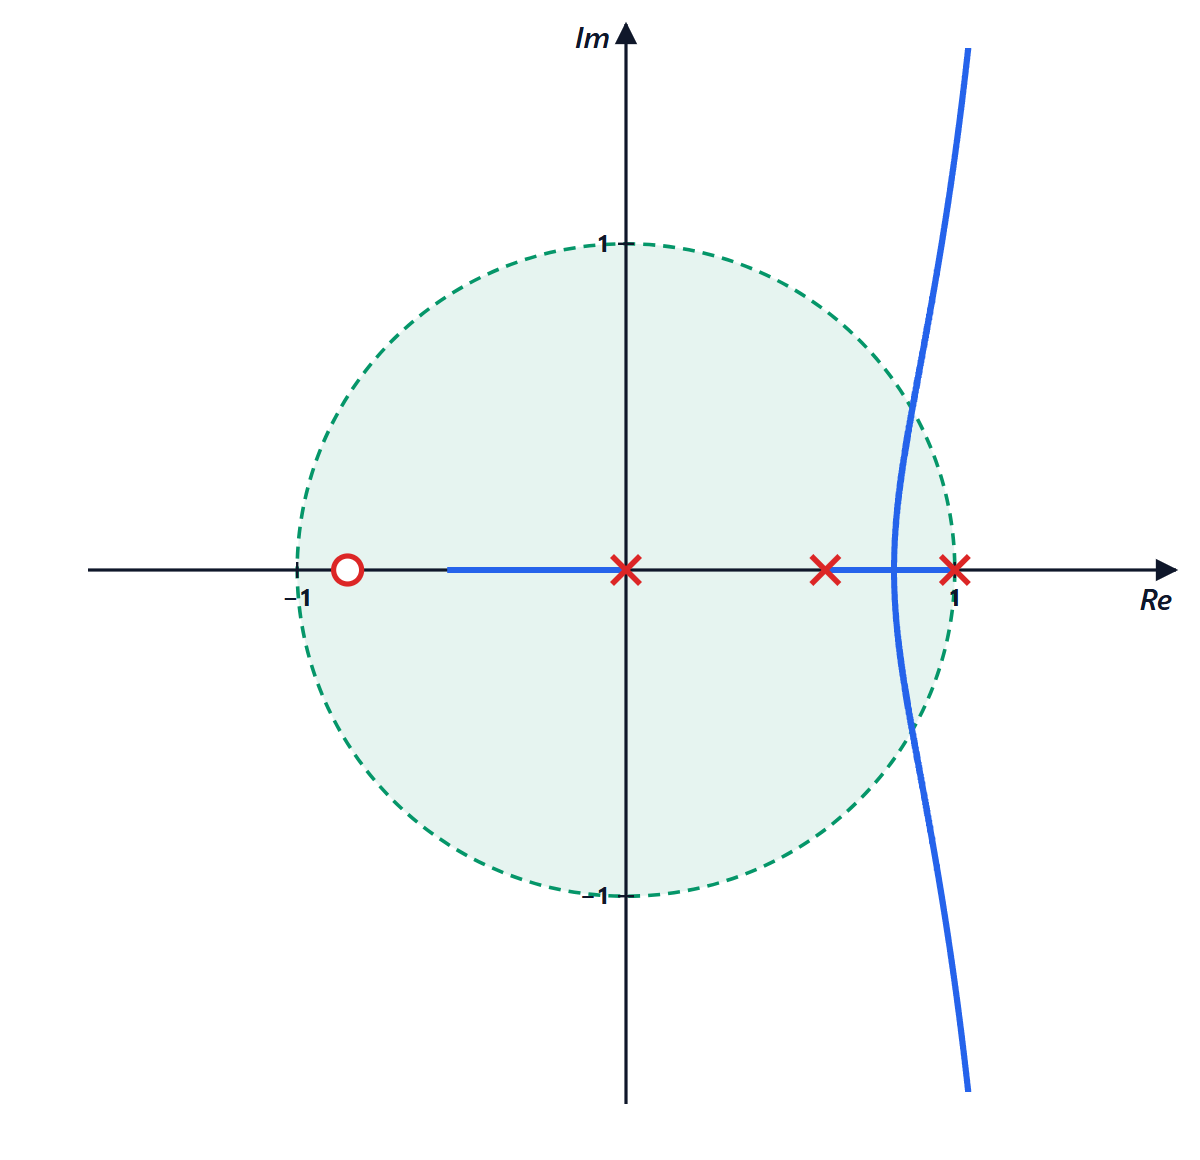
On ajoute au moteur échantillonné de l’exercice 5 un pas de retard de calcul : 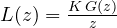 . Comment changent le gain maximal et la marge de phase avec
 ?
Résultat : tombe de 4,36 à 1,49 ; la marge de phase de 40,8° à 18,3°.
Solution
Le polynôme caractéristique devient du troisième ordre :  . Avec Jury, ou en calculant les racines quand varie (code de l’approfondissement avec
 ), on trouve
 .
En fréquence,  a un module 1 et une phase
 : à la fréquence de coupure (environ 0,78 rad/s), il retire
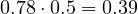 rad, soit 22,4°. La marge tombe de 40,8° à 18,3°.
Remèdes : échantillonner plus vite (le retard, en secondes, devient plus court), ou appliquer la commande dès qu’elle est calculée au lieu de le faire au pas suivant, en réduisant au minimum le code entre la lecture de l’A/N et l’écriture du N/A (leçon sur l’implémentation).
Exercice 7. Choisir la période d’échantillonnage
Une boucle de commande continue a une fréquence de coupure  rad/s et une marge de phase de 60°. Quelle période d’échantillonnage garantit de ne pas perdre plus de 5° de marge à cause du bloqueur ? Et s’il y a aussi un pas de retard de calcul ?
Résultat :  ms ; avec le retard de calcul
 ms.
Solution
Le bloqueur équivaut à un retard de  : perte de phase
 . En exigeant
 rad :
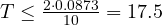 ms.
Avec un pas de retard en plus, le retard total est  :
 ms.
Règle pratique équivalente : échantillonner 20 à 40 fois plus vite que la bande passante de la boucle (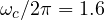 Hz, donc au moins 30-60 Hz ; à 170 Hz on est largement du bon côté). Dans les ECU de voiture, les régulateurs rapides tournent à 1-10 ms, les lents (température, niveau) à 100 ms.
Exercice 8. Continu contre discret avec le même gain
Le moteur  est commandé avec : comparer le dépassement du système continu et de celui échantillonné avec s. Écrire les commandes pour le vérifier.
Résultat : continu 30,5 % ; échantillonné 55,6 %.
Solution
Continu :  ,
 ,
 , dépassement
 %.
Échantillonné : polynôme 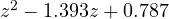 , racines
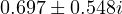 , module 0,887, angle 38,2°. Le pôle continu équivalent
 a
 : bien moins amorti, dépassement d’environ 56 %.
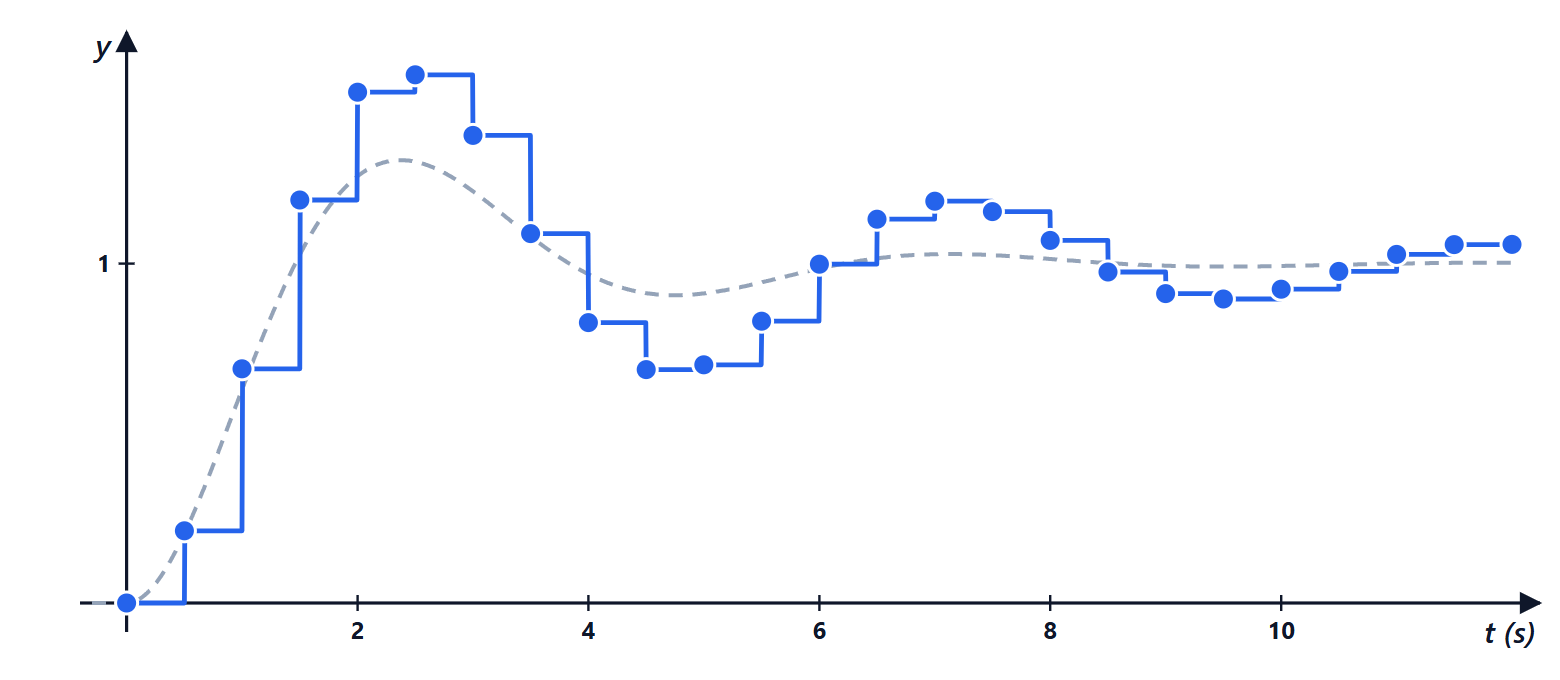
MATLAB : G = tf(1,[1 1 0]); stepinfo(feedback(2*G,1)), stepinfo(feedback(2*c2d(G,0.5),1)). Python : ct.step_info(ct.feedback(2*G, 1)) et ct.step_info(ct.feedback(2*ct.sample_system(G, 0.5), 1)), qui donnent 30,5 % et 55,6 %.
La leçon est générale : un régulateur réglé en temps continu et placé dans une boucle de processeur lente perd de l’amortissement. Soit on échantillonne plus vite, soit on conçoit directement en temps discret.
Sono l'autore di questa pagina su «Esercizi di controllo digitale svolti: stabilità, luogo discreto, ritardo e campionamento». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Solved digital control exercises: stability, discrete locus, delay and sampling”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.