Conception directe dans le plan z : spécifications, lieu des racines, erreur statique
Spécifications comme région du plan z, la spirale à amortissement constant démontrée, le lieu des racines discret avec un exemple, le théorème de la valeur finale démontré, la transformée en w.
https://www.electronics-engineering.com/fr/conception-plan-z-lieu-des-racines-discret-valeur-finale/
Au lieu de concevoir en temps continu puis de traduire, on peut concevoir directement sur le modèle discret du processus, qui est exact aux instants d’échantillonnage (leçon sur les systèmes échantillonnés). L’avantage est que le retard du bloqueur et le retard de calcul sont déjà dans le modèle, et qu’on peut utiliser des périodes d’échantillonnage plus longues. Dans cette leçon, nous regardons comment les spécifications de réponse deviennent une région du plan z, avec la démonstration de la spirale à amortissement constant, le lieu des racines discret avec un exemple complet, l’erreur statique avec le théorème de la valeur finale, et la conception dans le domaine fréquentiel.
Les spécifications dans le plan z
Les spécifications de la réponse à l’échelon se traduisent, comme en Automatique, en conditions sur les pôles dominants 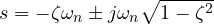 (leçon sur la réponse temporelle) : l’amortissement
 fixe le dépassement, la partie réelle
 fixe le temps d’établissement, d’environ
 à 2 %. Avec
 , elles deviennent des conditions sur le plan z.
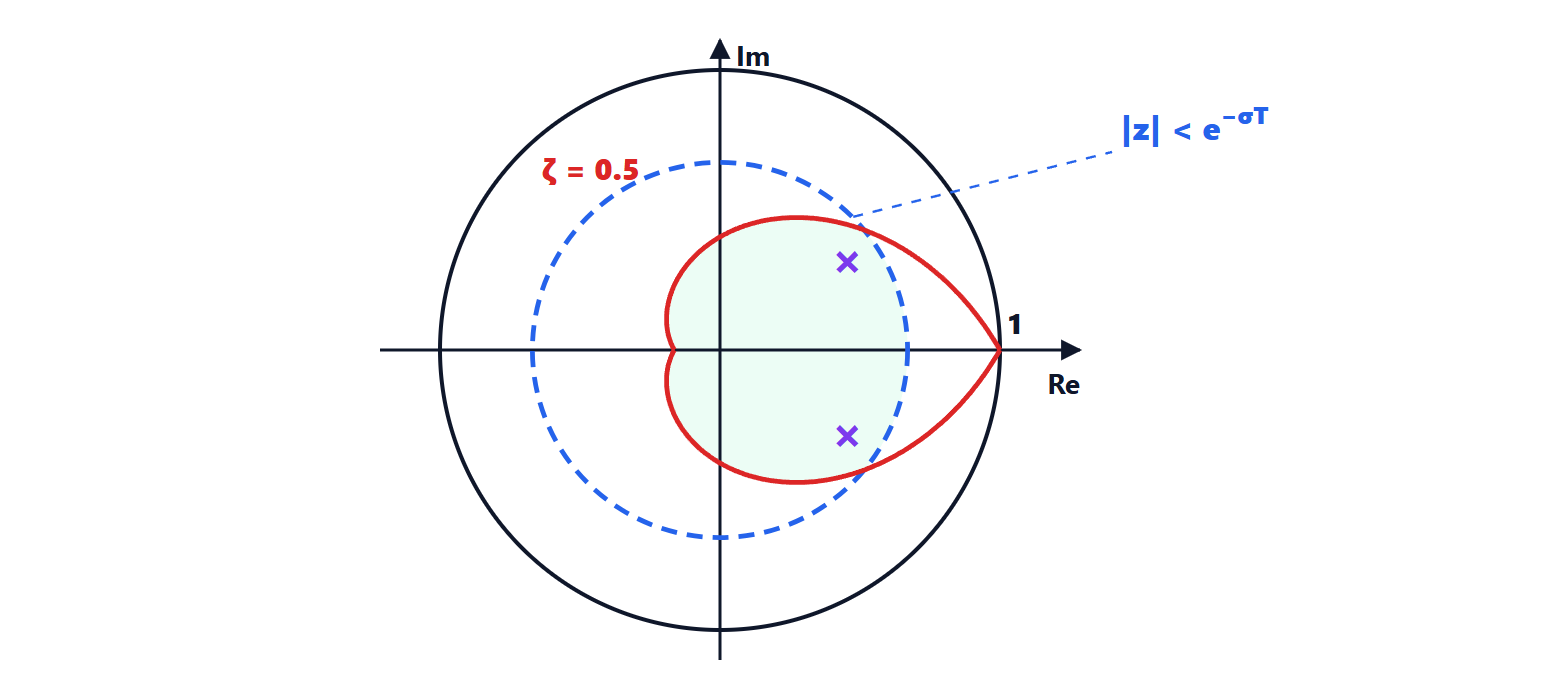
- Temps d’établissement :
 , donc les pôles doivent se trouver à l’intérieur du cercle de rayon
 .
- Amortissement : les pôles à constant se trouvent sur une spirale.
Théorème. Les pôles discrets correspondant à un amortissement fixé se trouvent sur la spirale logarithmique
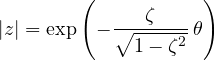
où  est l’angle du pôle.
Démonstration. Le pôle est 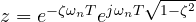 : module
 et angle
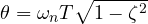 . En tirant de l’angle
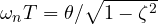 et en le substituant dans le module, on obtient la formule. Quand
 varie, croît et le module décroît exponentiellement : c’est une spirale logarithmique partant de
 . ∎
L’angle a aussi un sens pratique :  est le nombre d’échantillons par période de l’oscillation. Avec un petit , inférieur à
 , il y a au moins huit échantillons par oscillation et le comportement entre les échantillons est bien représenté.
Exemple. Avec  s et un temps d’établissement de 1 s :
 s
 et
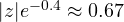 . Avec un dépassement maximal de 16 %, c’est-à-dire
 , le facteur de la spirale est
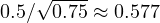 . La région verte de la figure satisfait les deux.
Le lieu des racines discret
L’équation caractéristique 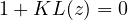 a la même forme que dans le cas continu, et le lieu des racines se trace avec les mêmes règles (leçon d’Automatique sur le lieu des racines) : il part des pôles, finit aux zéros ou à l’infini, et sur l’axe réel occupe les segments qui ont à droite un nombre impair de pôles et de zéros. Seule l’interprétation change : la frontière de stabilité est le cercle unité, et les bonnes régions sont celles de la figure.
Exemple. Un intégrateur avec un pas de retard de calcul a 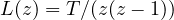 , avec des pôles en 0 et 1 et pas de zéros. Le lieu occupe le segment
 ; les deux branches se rejoignent au milieu
 , où le polynôme
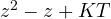 a une racine double, c’est-à-dire pour
 ; puis elles montent et descendent le long de la droite verticale
 (la somme des racines reste 1). Elles quittent le cercle unité quand le produit des racines
 vaut 1, comme on l’a trouvé avec le critère de Jury (leçon sur la stabilité dans le plan z). Le choix donne un pôle double en , équivalent au pôle continu
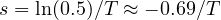 : une réponse rapide, sans oscillation, qui s’établit en quelques échantillons.
L’erreur statique
Comme en temps continu, l’erreur statique dépend du nombre d’intégrateurs dans la boucle. En temps discret, un intégrateur est un pôle en .
Théorème de la valeur finale. Si la suite  converge, sa limite est
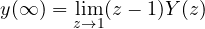
Démonstration. La transformée de la différence 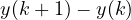 est
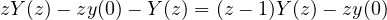 . En évaluant la série qui la définit quand
 (où les termes
 tendent vers 1), on obtient la somme de toutes les différences, qui est
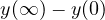 . Donc
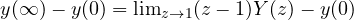 . ∎
Avec l’échelon 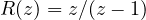 et l’erreur
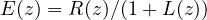 , l’erreur statique est
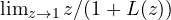 : nulle si
 a au moins un pôle en , sinon
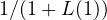 . Les règles sur le type du système (leçon sur les erreurs statiques) valent avec à la place de
 .
Conception dans le domaine fréquentiel
Pour utiliser les diagrammes de Bode et les correcteurs continus (leçon sur les correcteurs), on transforme le modèle discret avec la transformée en w :
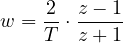
qui envoie le cercle unité sur l’axe imaginaire (leçon sur la discrétisation). Dans le plan w, le processus, qui inclut déjà le bloqueur et les retards, est traité comme une fonction de transfert continue : on conçoit le correcteur avec les marges et la bande passante, et on le ramène en  par la substitution inverse, sans autres approximations. La fréquence
 du plan w et la vraie sont liées par la tangente,
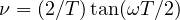 , à garder en tête dans les spécifications.






Benvenuti nella pagina su «Progetto diretto nel piano z: specifiche, luogo delle radici, errore a regime». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Direct design in the z-plane: specifications, root locus, steady-state error”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.