Progetto diretto nel piano z: specifiche, luogo delle radici, errore a regime
Specifiche come regione del piano z, spirale a smorzamento costante dimostrata, luogo delle radici discreto con esempio, teorema del valore finale dimostrato, trasformazione w.
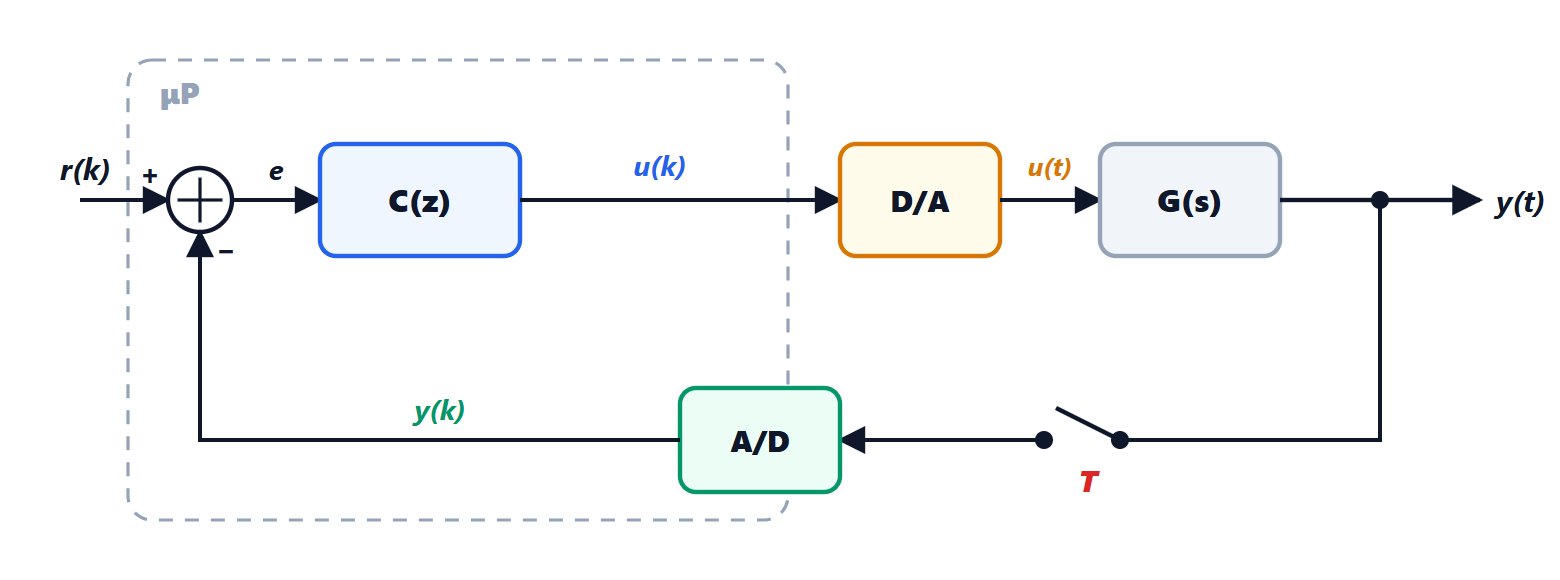
Invece di progettare in continuo e tradurre, si può progettare direttamente sul modello discreto del processo, che è esatto negli istanti di campionamento (lezione sui sistemi a dati campionati). Il vantaggio è che il ritardo del mantenimento e quello di calcolo sono già nel modello, e si possono usare periodi di campionamento più lunghi. In questa lezione vediamo come le specifiche sulla risposta diventano una regione del piano z, con la dimostrazione della spirale di smorzamento costante, il luogo delle radici discreto con un esempio completo, l’errore a regime con il teorema del valore finale, e il progetto in frequenza.
Le specifiche nel piano z
Le specifiche sulla risposta al gradino si traducono, come in Controlli automatici, in condizioni sui poli dominanti 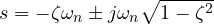 (lezione sulla risposta nel tempo): lo smorzamento
 fissa la sovraelongazione, la parte reale
 fissa il tempo di assestamento, circa
 al 2 %. Con
 diventano condizioni sul piano z.
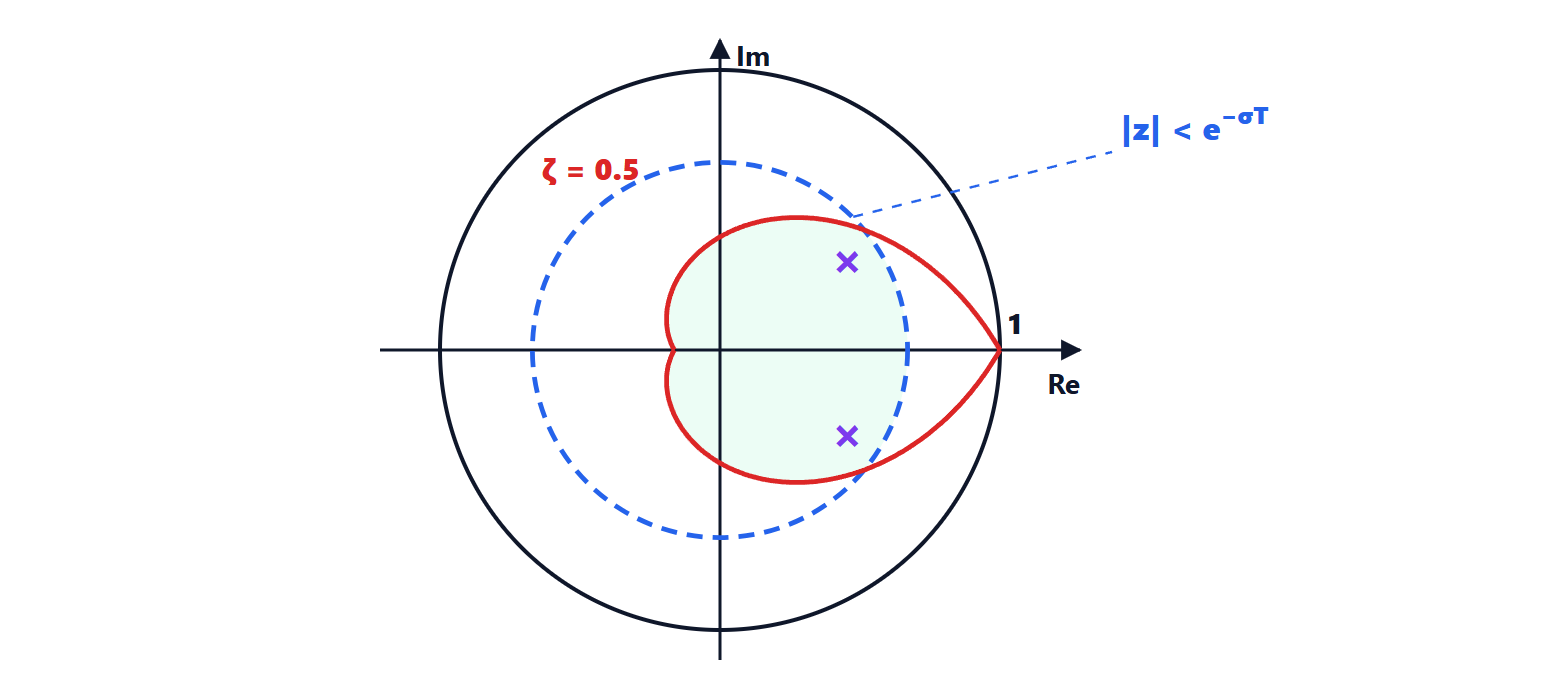
- Tempo di assestamento:
 , quindi i poli devono stare dentro la circonferenza di raggio
 .
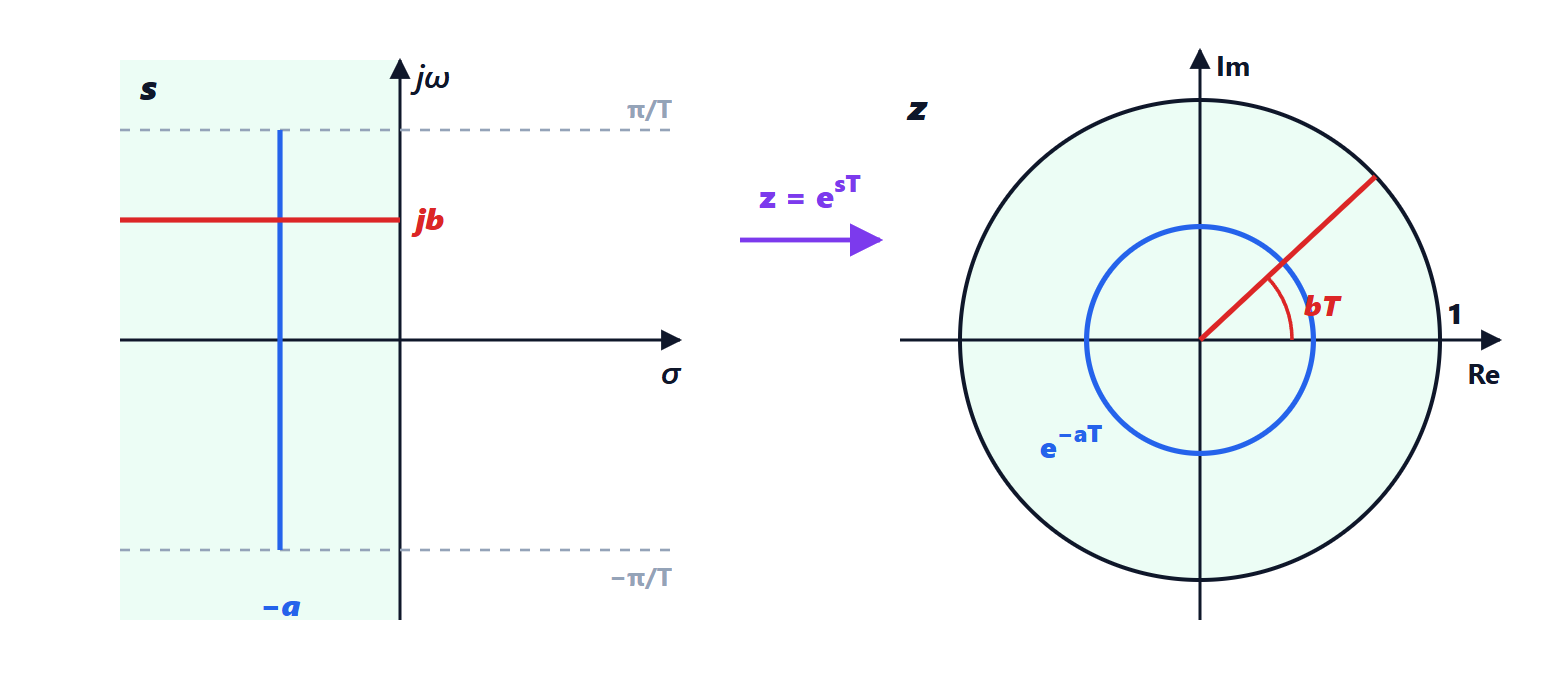
- Smorzamento: i poli con costante stanno su una spirale.
Teorema. I poli discreti corrispondenti a uno smorzamento fissato stanno sulla spirale logaritmica
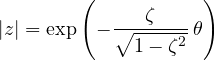
dove  è l’angolo del polo.
Dimostrazione. Il polo è 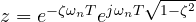 : modulo
 e angolo
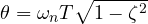 . Ricavando
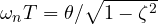 dall’angolo e sostituendolo nel modulo si ottiene la formula. Al variare di
 , cresce e il modulo decresce esponenzialmente: è una spirale logaritmica che parte da
 . ∎
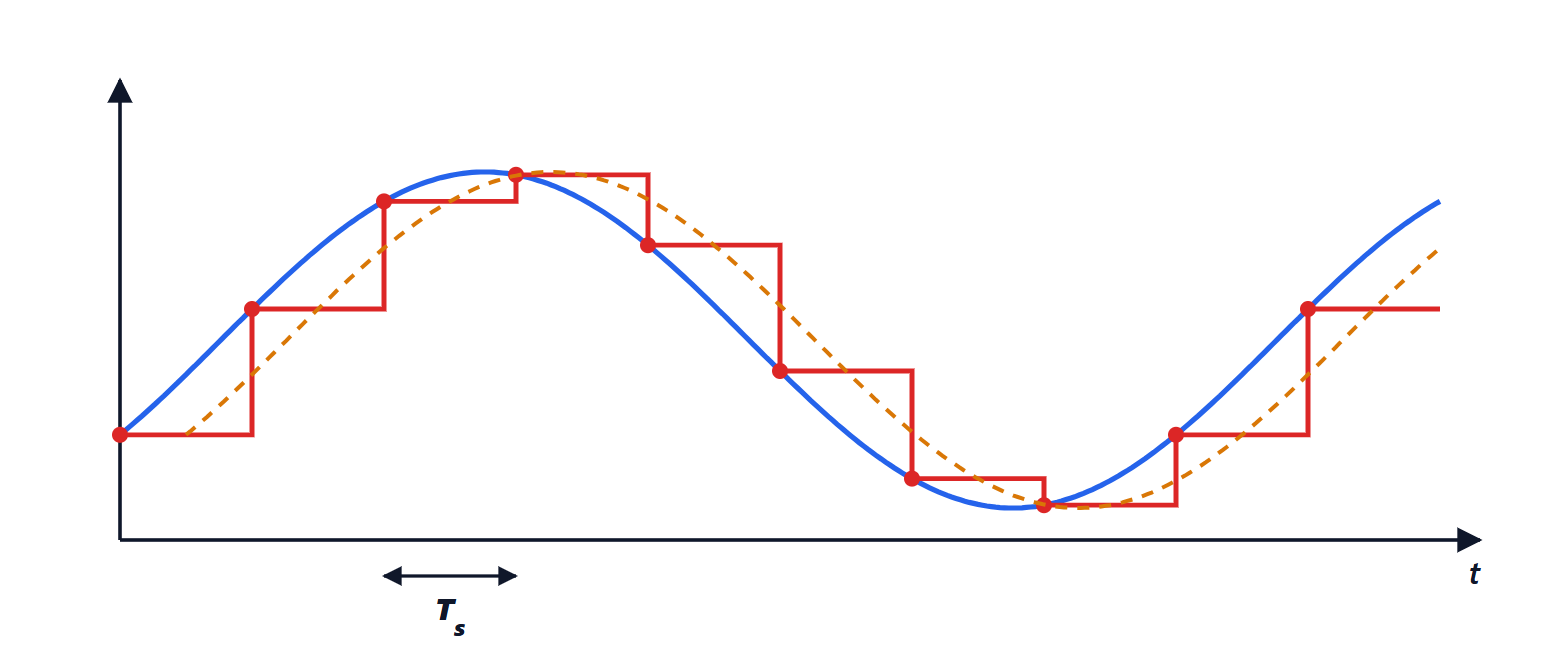
L’angolo ha anche un significato pratico:  è il numero di campioni per periodo dell’oscillazione. Con piccolo, sotto
 , ci sono almeno otto campioni per oscillazione e il comportamento tra i campioni è ben rappresentato.
Esempio. Con  s e tempo di assestamento di 1 s:
 s
 e
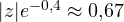 . Con sovraelongazione massima del 16 %, cioè
 , il fattore della spirale è
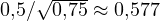 . La regione verde della figura soddisfa entrambe.
Il luogo delle radici discreto
L’equazione caratteristica 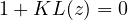 ha la stessa forma del caso continuo, e il luogo delle radici si traccia con le stesse regole (lezione sul luogo delle radici di Controlli automatici): parte dai poli, finisce negli zeri o all’infinito, sull’asse reale occupa i tratti con un numero dispari di poli e zeri a destra. Cambia solo l’interpretazione: il confine di stabilità è la circonferenza unitaria, e le regioni buone sono quelle della figura.
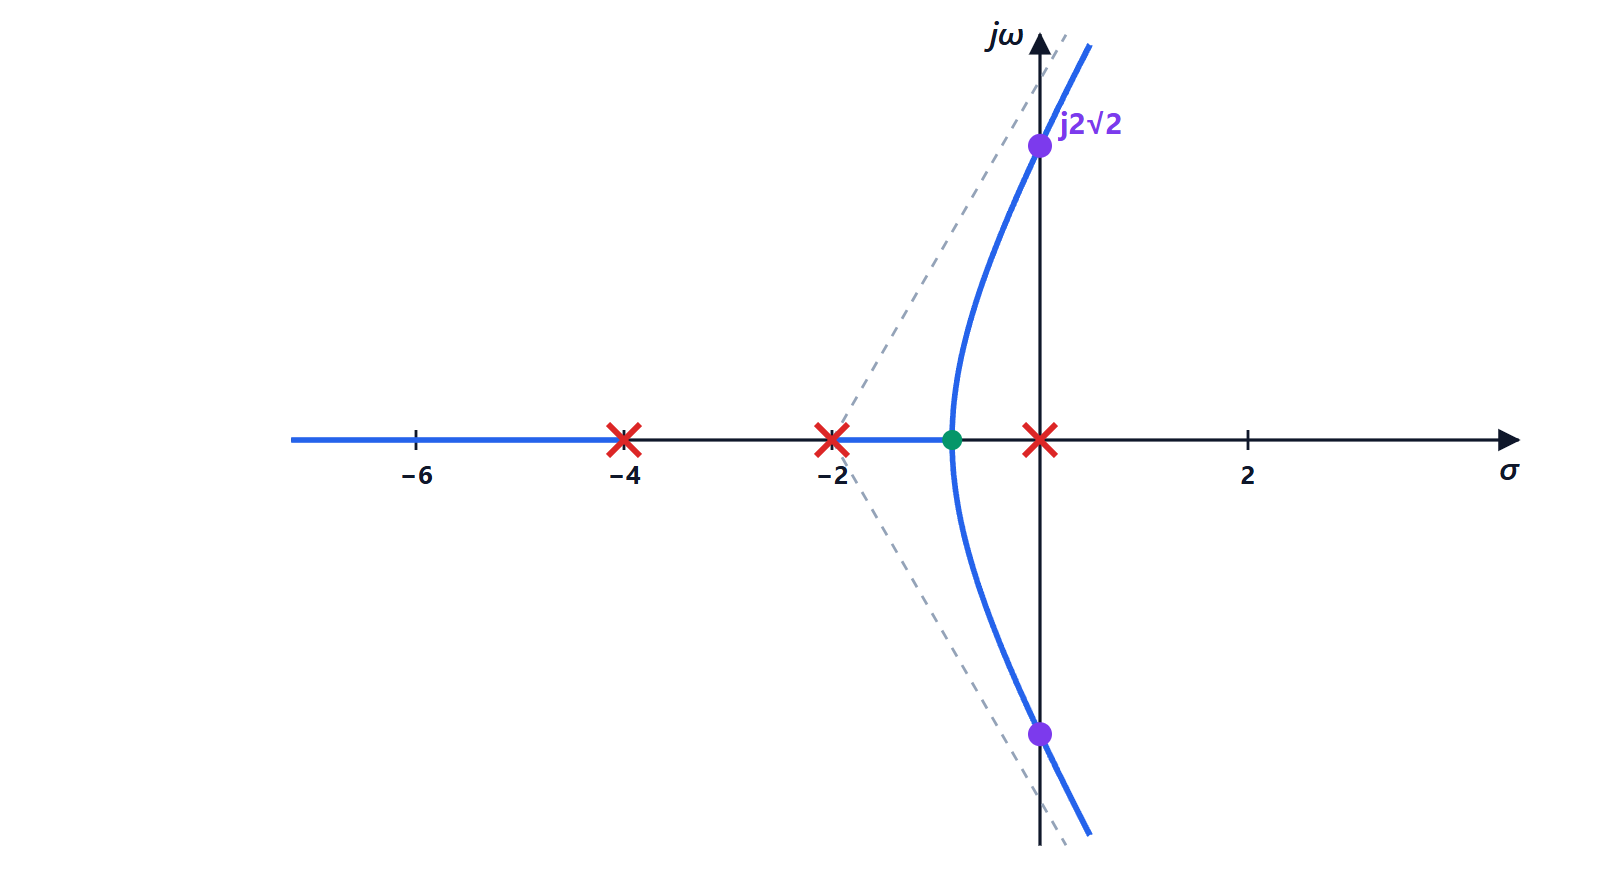
Esempio. Un integratore con un passo di ritardo di calcolo ha 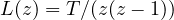 , con poli in 0 e in 1 e nessuno zero. Il luogo occupa il segmento
 ; i due rami si incontrano nel punto medio
 , dove il polinomio
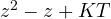 ha radice doppia, cioè per
 ; poi salgono e scendono lungo la retta verticale
 (la somma delle radici resta 1). Escono dal cerchio unitario quando il prodotto delle radici
 vale 1, come trovato con il criterio di Jury (lezione sulla stabilità nel piano z). La scelta dà un polo doppio in , equivalente al polo continuo
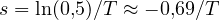 : una risposta senza oscillazioni e veloce, che si assesta in pochi campioni.
L’errore a regime
Come nel continuo, l’errore a regime dipende dal numero di integratori nell’anello. Nel discreto un integratore è un polo in .
Teorema del valore finale. Se la sequenza  converge, il suo limite è
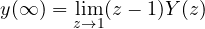
Dimostrazione. La trasformata della differenza 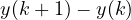 è
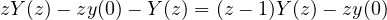 . Valutando la serie che la definisce in
 (dove i termini
 tendono a 1), si ottiene la somma di tutte le differenze, che è
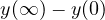 . Quindi
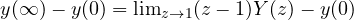 . ∎
Con il gradino 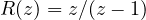 e l’errore
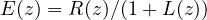 , l’errore a regime è
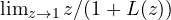 : nullo se
 ha almeno un polo in , altrimenti
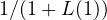 . Le regole sul tipo del sistema (lezione sugli errori a regime) valgono con al posto di
 .
Il progetto in frequenza
Per usare i diagrammi di Bode e le reti correttrici continue (lezione sulle reti correttrici) si trasforma il modello discreto con la trasformazione w:
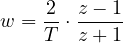
che porta il cerchio unitario nell’asse immaginario (lezione sulla discretizzazione). Nel piano  il processo, già comprensivo di mantenimento e ritardi, si tratta come una funzione di trasferimento continua: si progetta il compensatore con margini e banda, e lo si riporta in
 con la sostituzione inversa, senza approssimazioni ulteriori. La frequenza
 del piano w e quella vera sono legate dalla tangente,
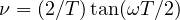 , da tenere presente nelle specifiche.