Controllo ottimo LQ e controllo predittivo
Regolatore lineare quadratico con equazione di Riccati dimostrata per programmazione dinamica, esempio scalare in forma chiusa, LQG, controllo predittivo con orizzonte mobile e vincoli.
Allocare i poli lascia aperta una domanda: dove metterli? Più veloci significa comandi più grandi, più lenti significa errori che durano di più. Il controllo ottimo risponde scrivendo il compromesso come un costo da minimizzare, e il controllo predittivo estende l’idea ai vincoli che ogni impianto reale ha: attuatori che saturano, temperature e pressioni da non superare. In questa lezione vediamo il regolatore lineare quadratico (LQ) discreto con la derivazione dell’equazione di Riccati, un esempio scalare risolto in forma chiusa, e il controllo predittivo con l’orizzonte mobile, i vincoli e le sue applicazioni.
Il regolatore lineare quadratico
Per il sistema 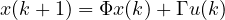 si cerca la sequenza di comandi che minimizza
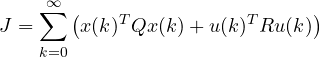
con  semidefinita positiva (quanto pesa l’errore) e
 definita positiva (quanto pesa il comando). Aumentare rispetto a chiede un regolatore più “parsimonioso”.
Teorema. La soluzione ottima è una retroazione dello stato  con
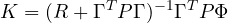
dove  è la soluzione simmetrica definita positiva dell’equazione algebrica di Riccati
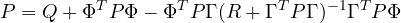
e il costo minimo partendo da  è
 .
Dimostrazione (programmazione dinamica). Sia  il costo minimo partendo da . Per il principio di ottimalità di Bellman, il primo passo ottimo minimizza il costo del passo più il costo minimo dallo stato successivo:
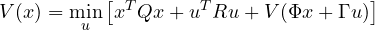
Si prova con 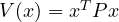 . La quantità tra parentesi è quadratica in
 ; il gradiente rispetto a è
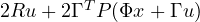 , e annullandolo:
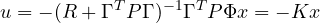
È un minimo perché la matrice  è definita positiva. Sostituendo , tutti i termini sono della forma
 , e l’uguaglianza vale per ogni se e solo se soddisfa l’equazione di Riccati. ∎
Se  è raggiungibile e lo stato è “visto” dal costo (
 osservabile), la soluzione esiste, è unica e l’anello chiuso è asintoticamente stabile. In pratica l’equazione si risolve numericamente, con un’istruzione nei programmi di calcolo.
Esempio: un integratore
Si prenda 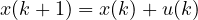 , con
 e
 . Con
 l’equazione di Riccati diventa
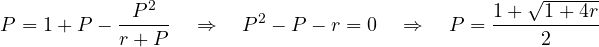
e 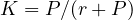 , con polo in anello chiuso
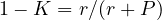 .
 | |  | polo  |
|---|---|---|---|
| 0 | 1 | 1 | 0 (deadbeat) |
| 1 | 1,618 | 0,618 | 0,382 |
| 10 | 3,70 | 0,270 | 0,730 |
| 100 | 10,5 | 0,095 | 0,905 |
Con comando gratuito ( ) l’ottimo è il deadbeat (lezione sul controllo deadbeat); con comando costoso il regolatore diventa sempre più lento. Per
 compare la sezione aurea,
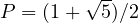 . Il progettista non sceglie più i poli, ma i pesi, che hanno un significato fisico diretto. Il controllo LQ continuo ha anche margini garantiti (guadagno infinito, almeno 60° di fase); nel discreto i margini sono un po’ minori ma restano buoni.
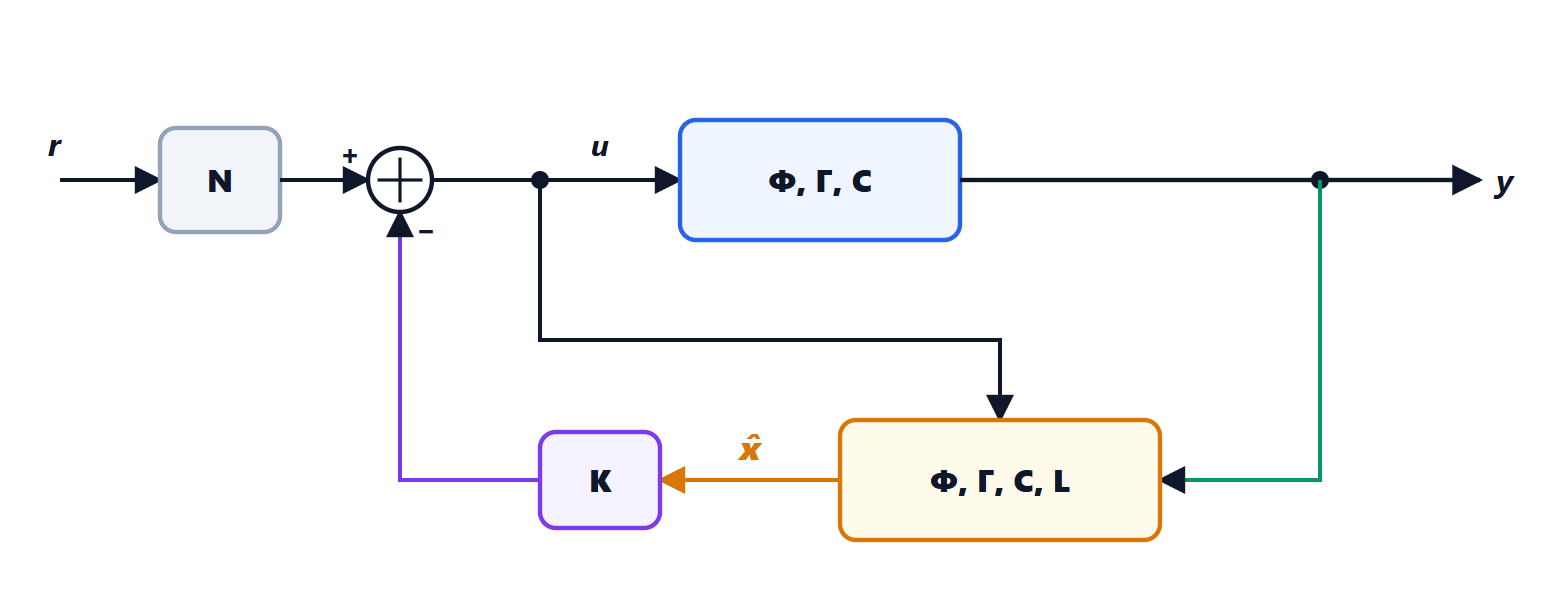
Insieme al filtro di Kalman (lezione sugli osservatori) il regolatore LQ forma il controllo LQG, ottimo quando i disturbi e i rumori sono gaussiani, e grazie al principio di separazione i due si progettano indipendentemente.
Il controllo predittivo
Il regolatore LQ non sa niente dei limiti: se il comando ottimo supera la saturazione dell’attuatore, viene semplicemente tagliato, e l’ottimalità e a volte la stabilità si perdono. Il controllo predittivo (MPC, model predictive control) mette i vincoli dentro il problema.
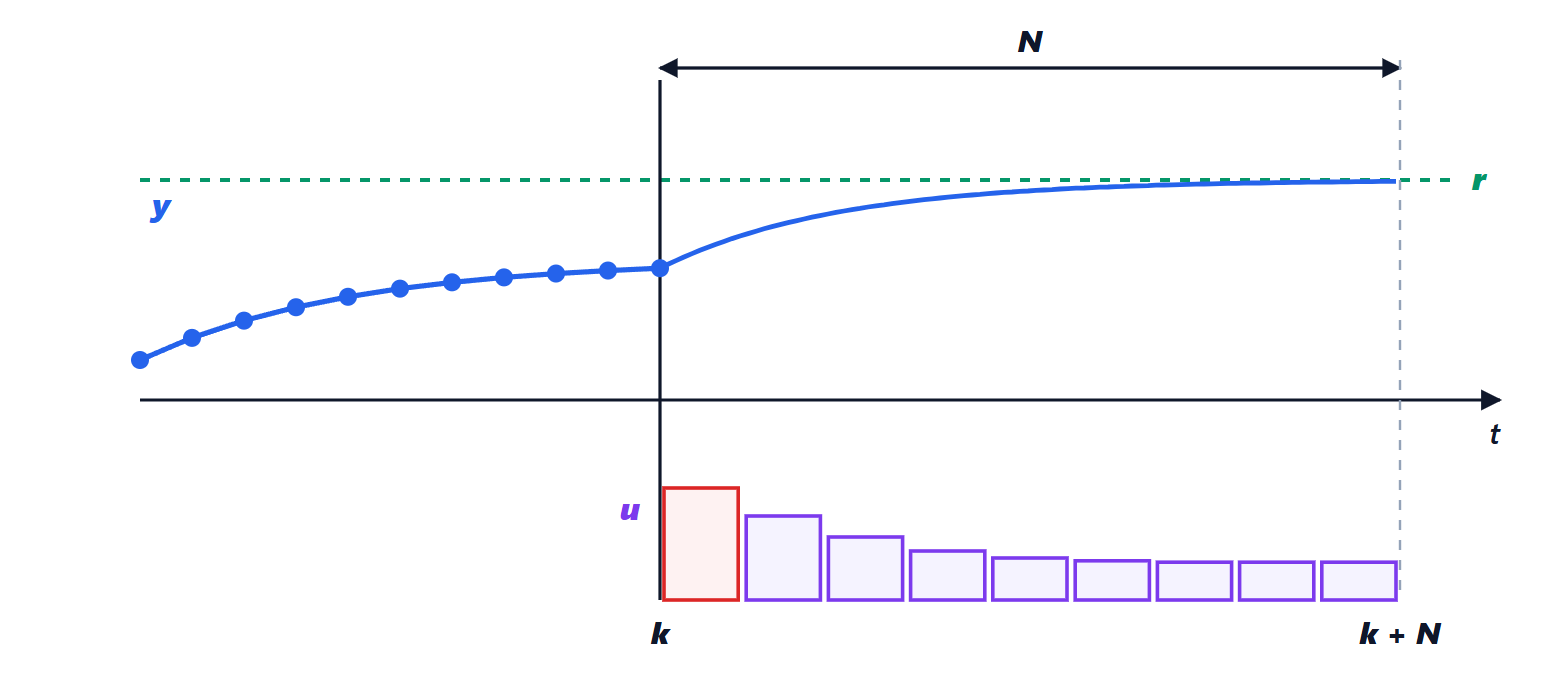
A ogni campione il regolatore:
- misura (o stima con un osservatore) lo stato attuale;
- usando il modello, prevede l’evoluzione dell’uscita per i prossimi
 passi in funzione della sequenza di comandi futuri
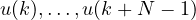 ;
- sceglie la sequenza che minimizza un costo quadratico (errore rispetto al riferimento più sforzo di comando) rispettando i vincoli: limiti sui comandi, sulla loro velocità di variazione, sulle uscite e sugli stati;
- applica solo il primo comando, scarta gli altri, e al campione successivo ripete tutto con la nuova misura.
Il passo 3 è un problema di programmazione quadratica: costo quadratico, vincoli lineari, una soluzione unica che algoritmi efficienti trovano in microsecondi o millisecondi. Il passo 4, l’orizzonte mobile, rende lo schema una vera retroazione: gli errori del modello e i disturbi vengono corretti a ogni ciclo.
Alcune proprietà:
- senza vincoli attivi, il controllo predittivo è una retroazione lineare fissa; con orizzonte infinito coincide con il regolatore LQ;
- la stabilità si garantisce aggiungendo un costo terminale pari al costo LQ dello stato finale, ed eventualmente un vincolo terminale;
- conosce in anticipo i cambiamenti di riferimento e i disturbi misurabili, e può cominciare a reagire prima che avvengano;
- gestisce naturalmente i sistemi con molti ingressi e uscite accoppiati (lezione sui sistemi multivariabili di Controllo dei processi).
Il controllo predittivo è nato alla fine degli anni Settanta nelle raffinerie, dove i processi sono lenti e c’è tempo per calcolare, e oggi è lo standard per il controllo avanzato dei processi. Con i processori moderni è arrivato ai sistemi veloci: gestione del motore e della guida autonoma nelle automobili, droni, convertitori di potenza ed elettronica di trazione, dove la versione “a insieme finito” sceglie direttamente lo stato degli interruttori (lezioni di Elettronica di potenza).