Trasformata Zeta, approfondimento: stabilità, piano z, ZOH, Eulero e Tustin
Proprietà e teoremi dimostrati, tre metodi di antitrasformazione, stabilità con i poli nel cerchio unitario, mappa z uguale a e alla sT, discretizzazione con mantenitore, Eulero e Tustin con prewarping, esempio in Python, tabelle.
Questa pagina approfondisce la lezione sulla trasformata Zeta, lo strumento con cui si progettano tutti i sistemi che girano su un processore: filtri digitali, regolatori nei microcontrollori, centraline delle automobili. Dimostra le proprietà e i teoremi del valore iniziale e finale, sviluppa l’antitrasformata con tre metodi, dimostra il criterio di stabilità (poli dentro il cerchio unitario), spiega come la mappa  trasforma il piano
 nel piano
 e confronta i metodi per passare da un sistema continuo a uno discreto: mantenitore di ordine zero, Eulero e Tustin. In fondo ci sono le tabelle da ricordare e un esempio in Python.
Le proprietà, dimostrate
Definizione:  , per sequenze nulle per
 .
- Ritardo di
 campioni.
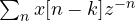 , con
 , diventa
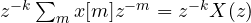 (i termini con
 sono nulli).
- Anticipo.
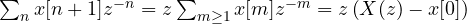 . Più in generale
 : le condizioni iniziali entrano come in Laplace.
- Scalatura.
^{-n} = X(z/a)](https://www.electronics-engineering.com/wp-content/ql-cache/quicklatex.com-874425c931e2063e8dfc6e6ac10b6135_l3.png "Rendered by QuickLaTeX.com") : moltiplicare per
 sposta i poli di un fattore
 .
- Moltiplicazione per
 . Derivando
 rispetto a :
 , quindi
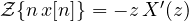 . Da
 si ottiene
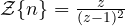 .
- Convoluzione.
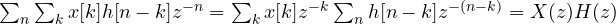 .
Teorema (valori iniziale e finale).  . Se i poli di
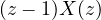 stanno dentro il cerchio unitario,
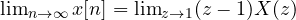 .
Dimostrazione. Il primo: per  tutti i termini
 con
 tendono a 0. Il secondo:
 . Per
 il primo membro tende a
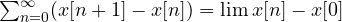 (serie telescopica), quindi
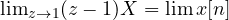 . ∎
L’antitrasformata: tre metodi
1. Fratti semplici di  . Si scompone
 e si rimoltiplica per , così ogni termine è
 . Per un polo doppio,
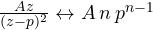 .
2. Divisione lunga. Si divide il numeratore per il denominatore secondo le potenze di  : i coefficienti del quoziente sono i campioni. Non dà una formula chiusa, ma è esattamente ciò che fa il processore eseguendo l’equazione alle differenze.
3. Residui. 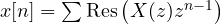 nei poli di
 : è la formula d’inversione, un integrale lungo una circonferenza nella regione di convergenza (lezioni sulla formula di Cauchy e sui residui).
La stabilità, dimostrata
Un sistema discreto è stabile (BIBO: ingresso limitato, uscita limitata) se e solo se la risposta impulsiva è sommabile,  .
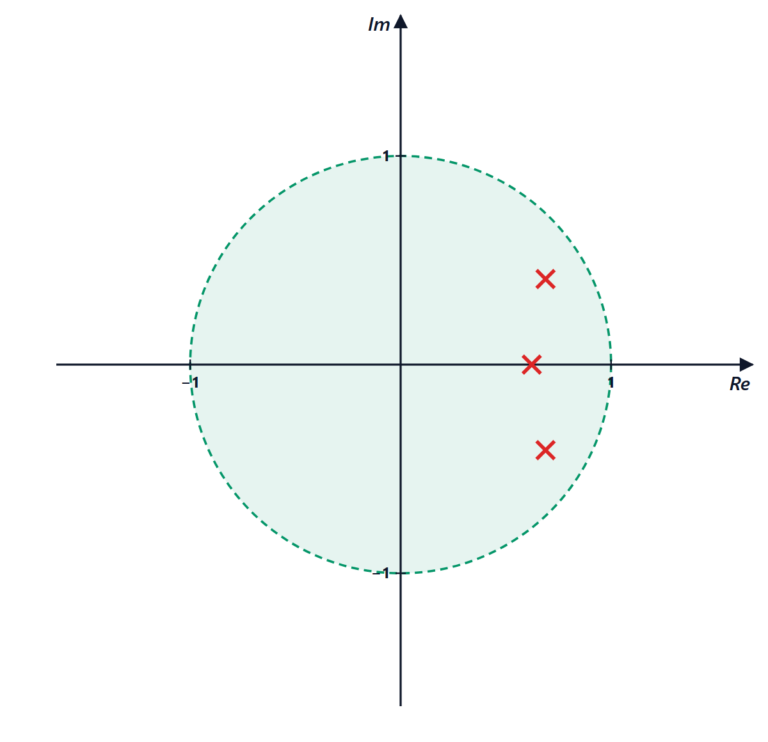
Teorema. Un sistema con  razionale è stabile se e solo se tutti i poli hanno modulo minore di 1.
Dimostrazione. Con i fratti semplici,  è una combinazione di termini
 , uno per ogni polo
 ( minore della molteplicità). Se
 ,
 converge (criterio del rapporto: il rapporto tende a ), e la somma di un numero finito di serie convergenti converge. Se invece un polo ha
 , il termine corrispondente non tende a zero (per
 ha modulo costante o crescente), quindi non è sommabile. Infine, se
 e
 ,
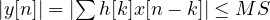 : uscita limitata. ∎

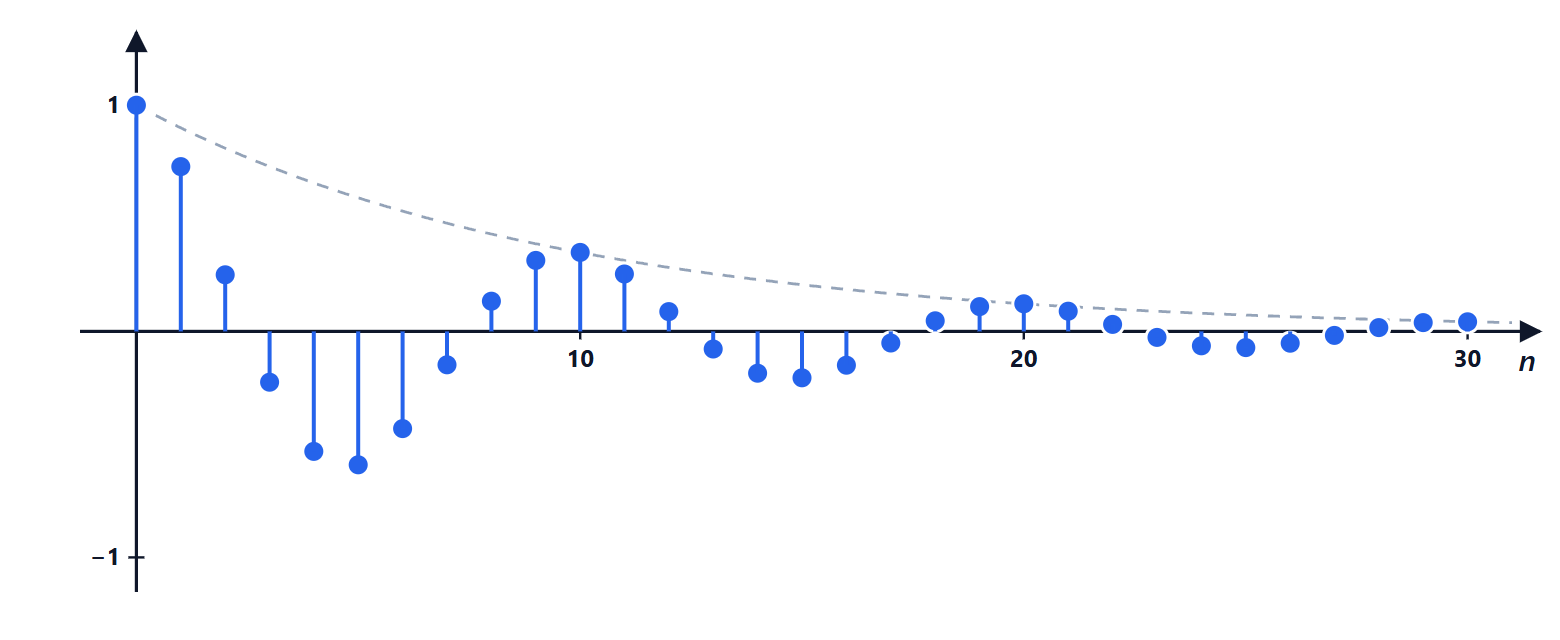
Un polo negativo non ha un analogo continuo: produce un’oscillazione alla frequenza di Nyquist (un campione su e uno giù). I poli complessi  producono
 : smorzamento dato dal modulo, frequenza dall’angolo.
In pratica, per verificare la stabilità senza calcolare i poli si usa il criterio di Jury (lezione di Controllo digitale), oppure la trasformazione bilineare  , che porta il cerchio unitario nel semipiano sinistro di
 , e poi il criterio di Routh.
Dal piano s al piano z
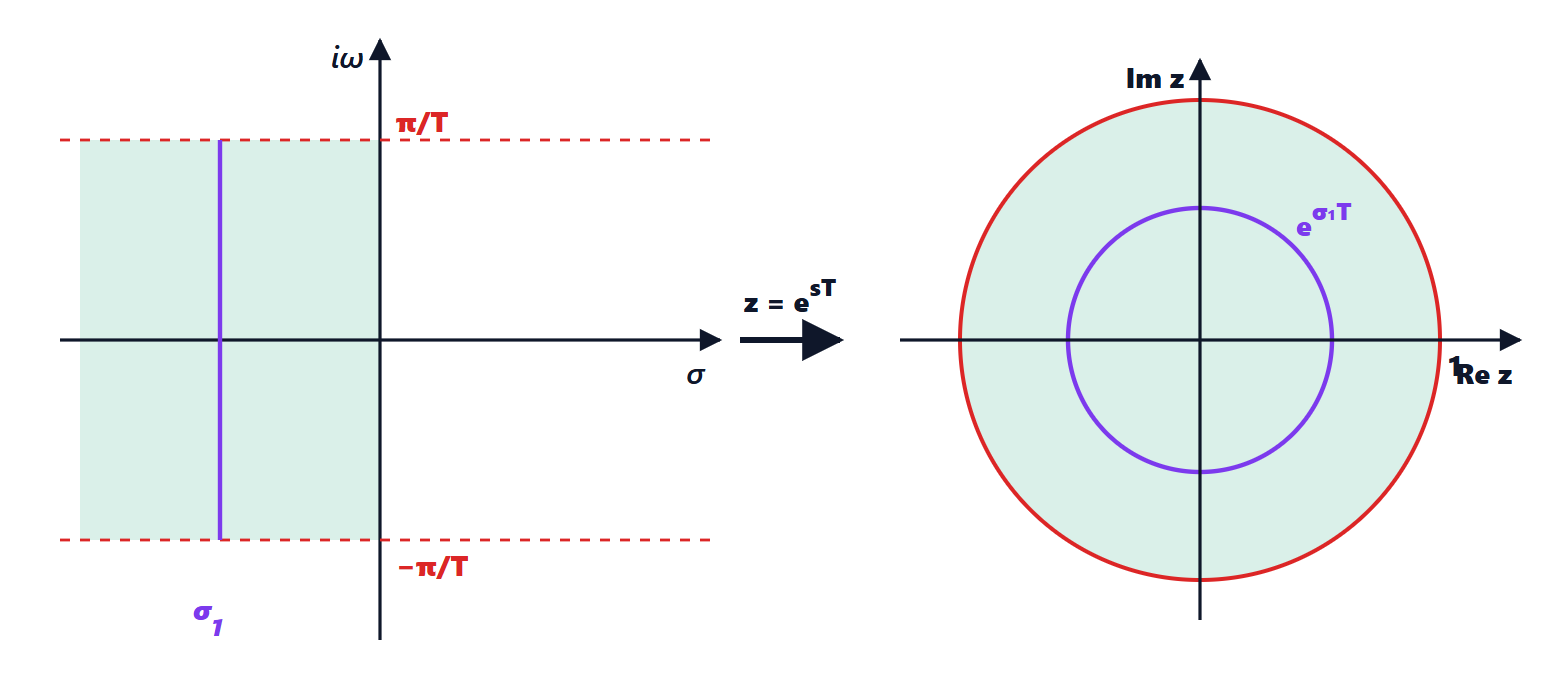
Campionando con periodo  , un polo continuo
 diventa il polo discreto
 (il termine
 campionato è
 ). Con
 :
 e
 .
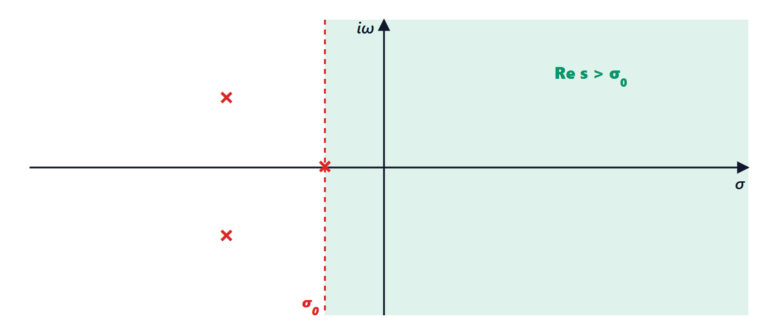
- il semipiano sinistro (
 ) va dentro il cerchio unitario, l’asse immaginario sulla circonferenza;
- una retta verticale
 va in una circonferenza di raggio
 : tempo di assestamento costante;
- la mappa non è iniettiva: e
 vanno nello stesso . Tutta la striscia
 copre già il piano , e le frequenze fuori da quella striscia si confondono con quelle dentro: è l’aliasing, visto dal piano complesso.
Discretizzare: ZOH, Eulero, Tustin
Un regolatore progettato in continuo,  , va trasformato in un
 da eseguire sul processore. I metodi principali:
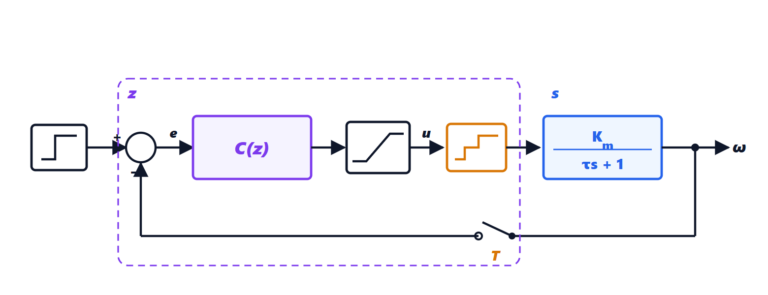
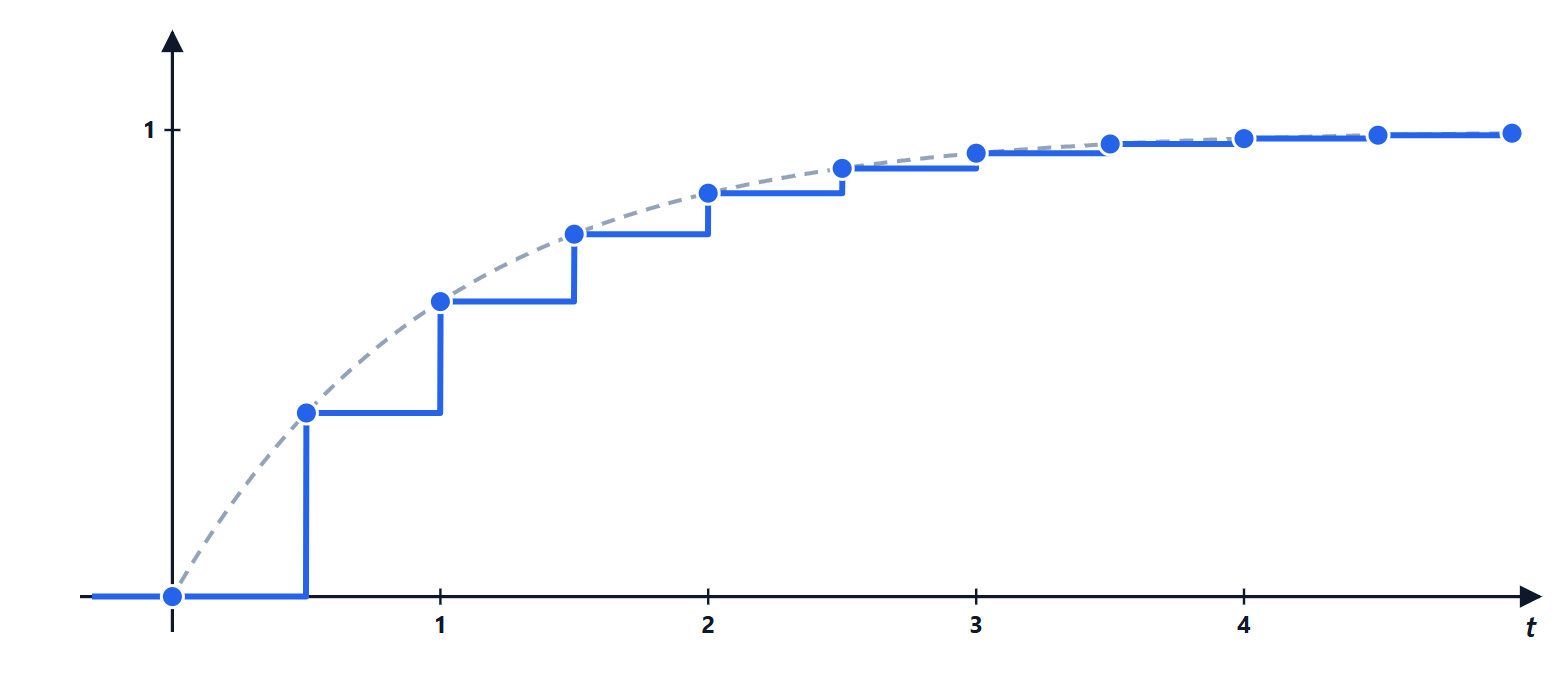
Mantenitore di ordine zero (ZOH). È il modello esatto di un processo continuo  comandato da un convertitore D/A che tiene l’uscita costante tra due campioni:

Dimostrazione. L’impulso discreto, dopo il mantenitore, è un gradino di durata :  . La sua uscita è la risposta al gradino
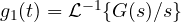 meno la stessa ritardata di . Campionata e trasformata, dà
 . ∎
Per  :
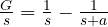 , quindi
 . Il polo è proprio
 .
Eulero in avanti:  (derivata approssimata con la differenza in avanti). Eulero all’indietro:
 . Tustin (trasformazione bilineare, metodo dei trapezi):
 .
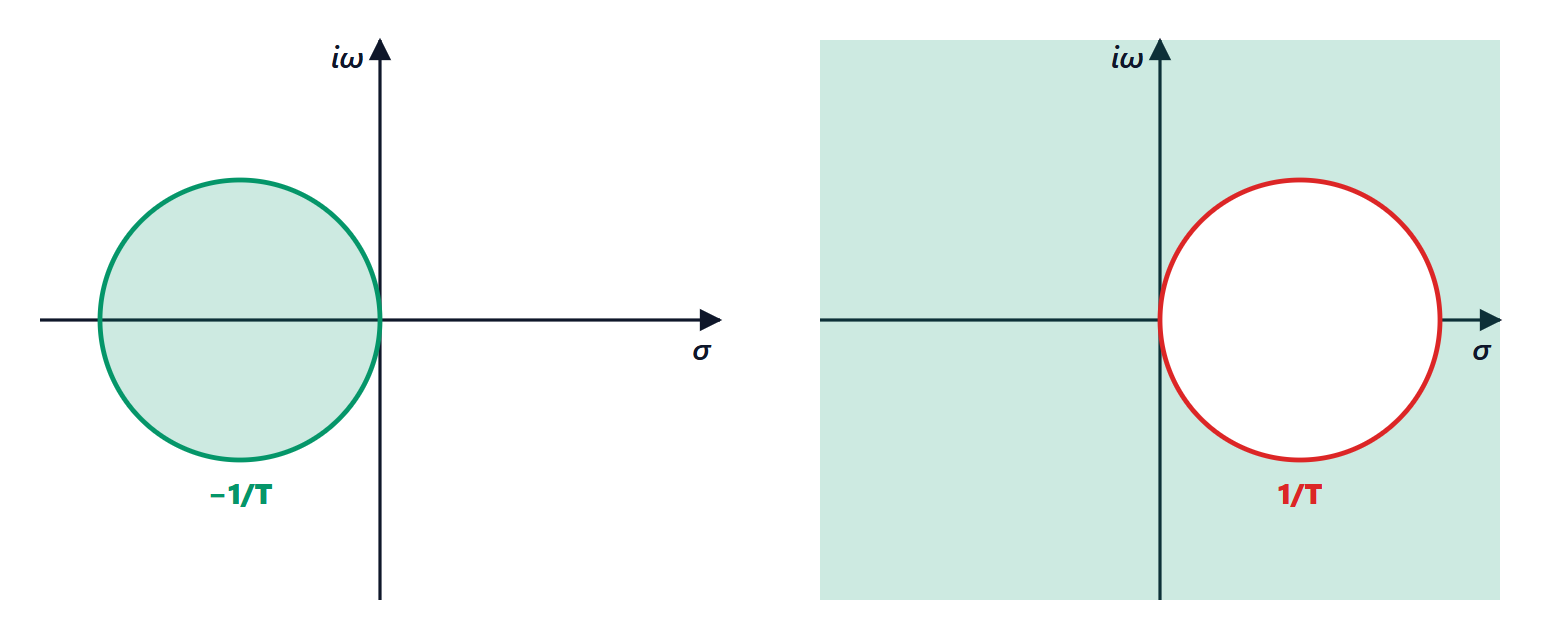
Teorema. Tustin porta il semipiano sinistro esattamente nel cerchio unitario: un regolatore continuo stabile resta stabile per ogni . Eulero in avanti no: un polo continuo stabile diventa instabile se è troppo grande.
Dimostrazione. Tustin:  . Con
 , il numeratore è più vicino all’origine del denominatore (sono simmetrici rispetto all’asse immaginario,
 sta a sinistra), quindi
 . Eulero in avanti:
 . Il cerchio corrisponde in al cerchio
 : solo i poli dentro quel cerchio restano stabili. Un polo reale
 diventa
 , instabile per
 . ∎
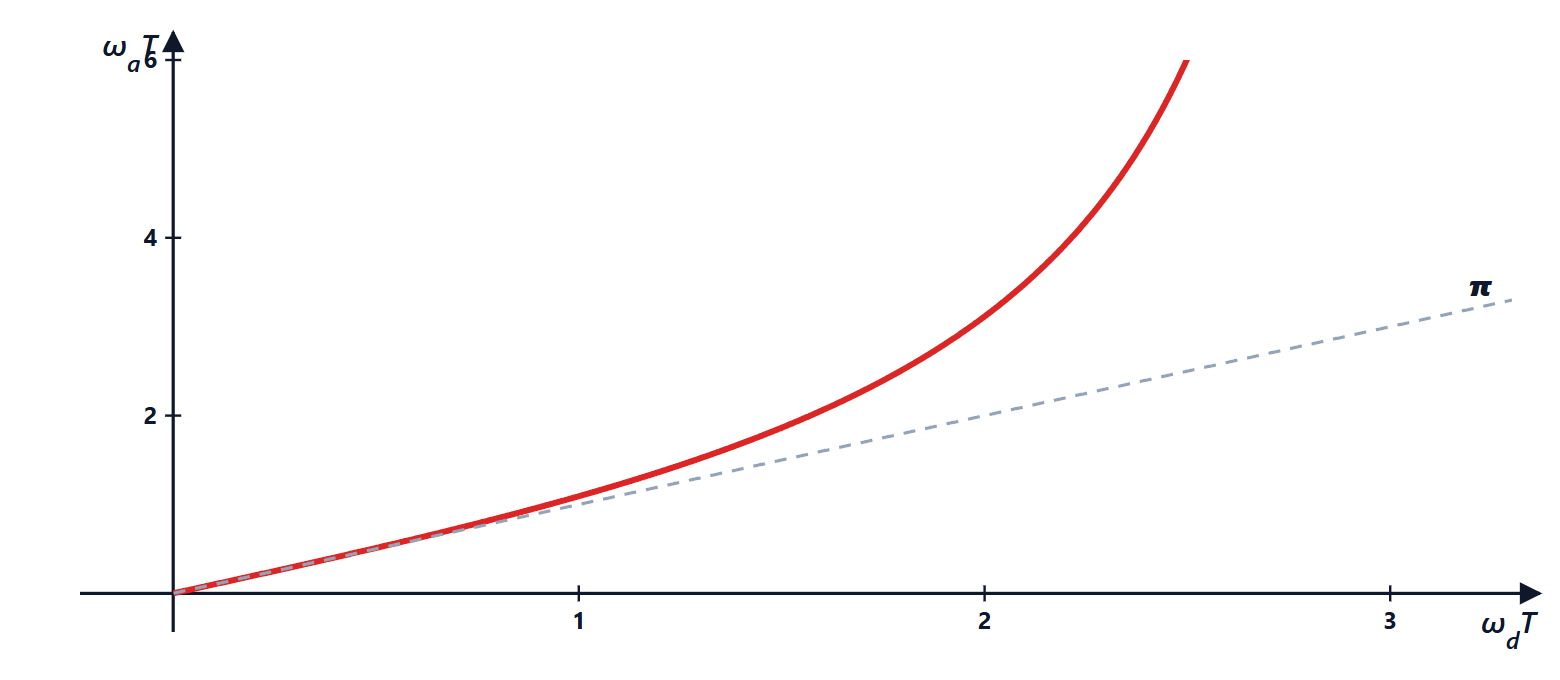
Il prezzo di Tustin: la distorsione delle frequenze. Sulla circonferenza  , la sostituzione dà
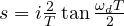 : la pulsazione digitale
 corrisponde alla pulsazione analogica
 . Per
 piccolo le due coincidono; vicino a Nyquist la tangente esplode. Per far coincidere una frequenza importante (per esempio la frequenza di taglio di un filtro, o di incrocio di un regolatore) si usa il prewarping: si progetta il continuo alla frequenza
 corretta.
La risposta in frequenza dei sistemi discreti
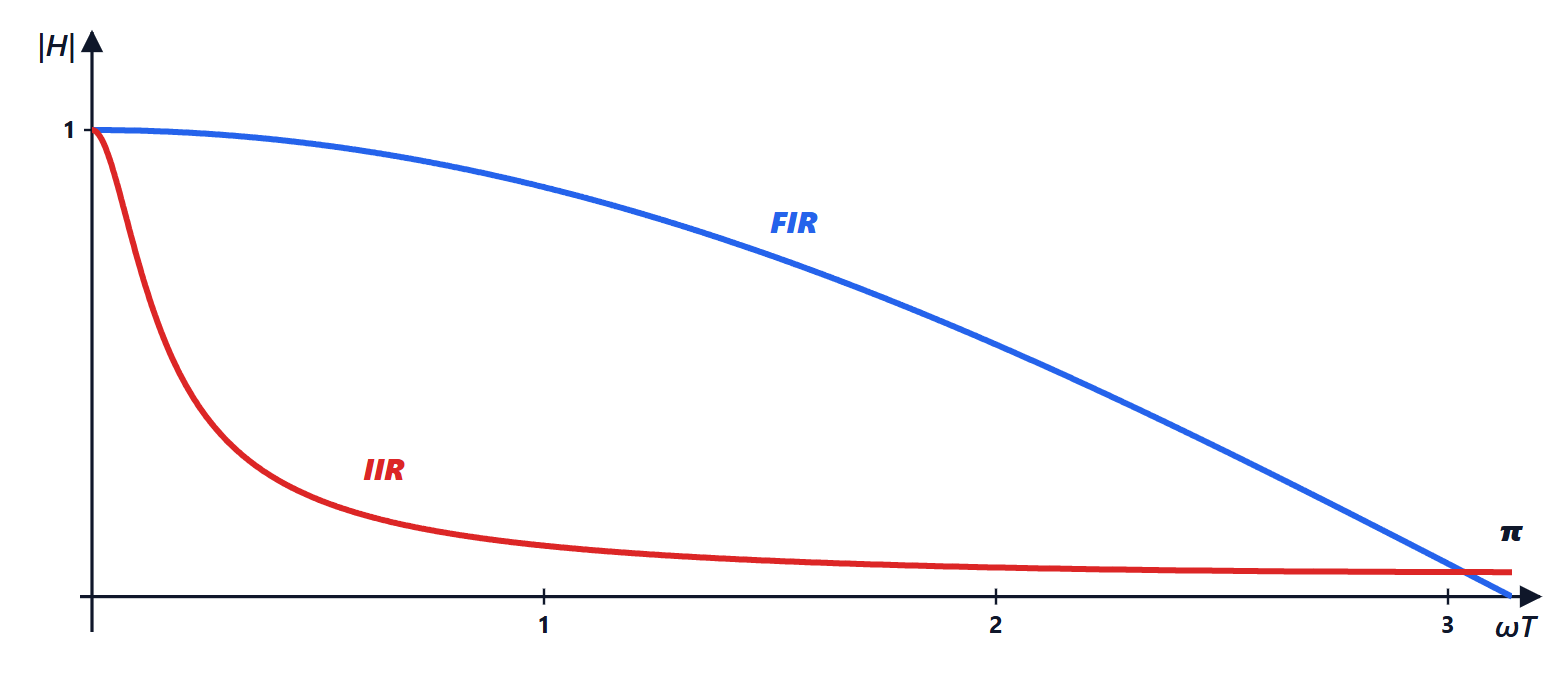
Con  ,
 è la risposta in frequenza, periodica di periodo
 e (per coefficienti reali) simmetrica: basta guardarla tra 0 e la frequenza di Nyquist
 . La media mobile a due campioni
 ha modulo
 , zero a Nyquist; il filtro esponenziale
 con
 è un passa basso molto più selettivo, ma con una retroazione (IIR).
Un esempio in Python
Con la libreria gratuita python-control (in MATLAB le funzioni hanno quasi gli stessi nomi: tf, c2d, step) si discretizza un sistema e si confrontano i metodi:
import control as ct

T = 0.1                                  # periodo di campionamento [s]
G = ct.tf([2], [1, 2])                   # G(s) = 2/(s + 2)
Gzoh = ct.sample_system(G, T, method='zoh')
Gtus = ct.sample_system(G, T, method='tustin')
print(Gzoh)                              # 0.1813 / (z - 0.8187)
print(Gtus)                              # (0.09091 z + 0.09091) / (z - 0.8182)
print(ct.poles(Gzoh))                    # [0.8187] = exp(-2*0.1)
Il polo ZOH è esattamente 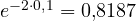 ; quello di Tustin,
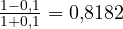 , è molto vicino perché
 è piccolo. In MATLAB:
G = tf(2,[1 2]); Gz = c2d(G, 0.1, 'zoh').
Le tabelle da ricordare
Trasformate (sequenze nulle per )
 |  |
|---|---|
 | 1 |
 |  |
 |  |
|  |
|  |
 |  |
 | 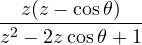 |
 |  |
 | 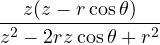 |
 | 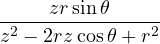 |
Proprietà: 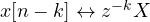 ;
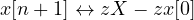 ;
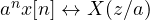 ;
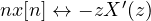 ;
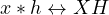 ;
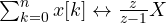 ; valore iniziale
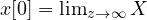 ; valore finale
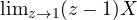 .
Discretizzazioni
| Metodo | Sostituzione | Stabilità conservata | Note |
|---|---|---|---|
| ZOH |  | sì, esatta | modello del processo con D/A |
| Eulero in avanti |  | no | semplice, richiede piccolo |
| Eulero all’indietro |  | sì | introduce smorzamento |
| Tustin |  | sì | distorce le frequenze, si usa il prewarping |
| Corrispondenza poli-zeri | per poli e zeri | sì | va aggiustato il guadagno |
Gli esercizi, con equazioni alle differenze, filtri, stabilità e discretizzazioni, sono nella pagina degli esercizi collegata in cima.