Esercizi sulla trasformata Zeta svolti: dalle equazioni alle differenze al codice del microcontrollore
Undici esercizi con soluzione e grafico: trasformate e antitrasformate, filtro esponenziale, Fibonacci, stabilità, guadagno statico, media mobile, ZOH, Eulero e Tustin, prewarping, PI digitale scritto in C.
https://www.electronics-engineering.com/esercizi-trasformata-zeta-svolti
Esercizi sulla trasformata Zeta del tipo che si danno nei corsi di Metodi matematici, Elaborazione numerica dei segnali e Controllo digitale, in tre livelli: base, con trasformate e antitrasformate; medio, con equazioni alle differenze, stabilità e risposta in frequenza; esame, con discretizzazioni e la realizzazione di un regolatore digitale fino al codice. Il risultato è indicato subito; la soluzione completa, con il grafico, si apre con un clic. Le tabelle sono nell’approfondimento collegato in cima.
Livello base
Esercizio 1. La moltiplicazione per n
Calcola la trasformata di 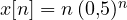 .
Risultato: 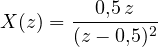 .
Soluzione
Si parte da 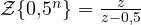 e si usa
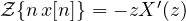 :
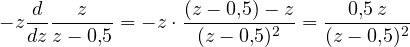
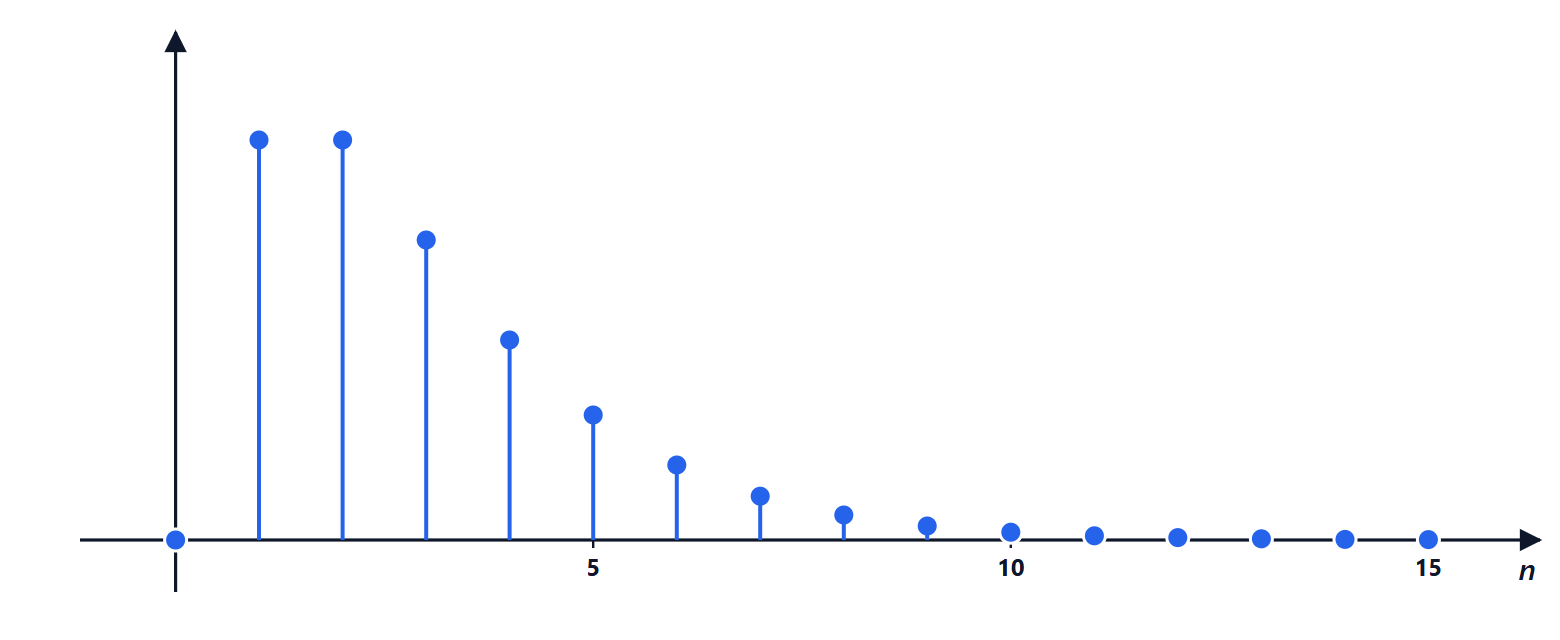
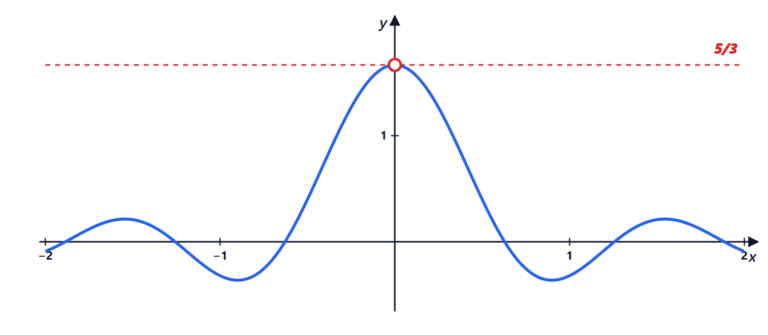
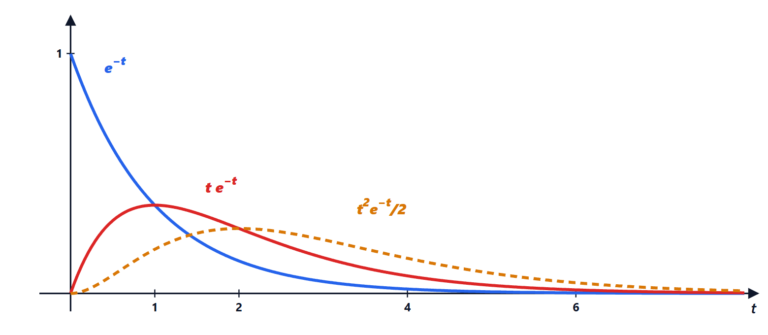
Polo doppio in 0,5: la sequenza prima cresce (per il fattore  ) e poi decresce (per
 ), con il massimo tra
 e
 , dove vale 0,5.
Esercizio 2. Antitrasformare con i fratti semplici
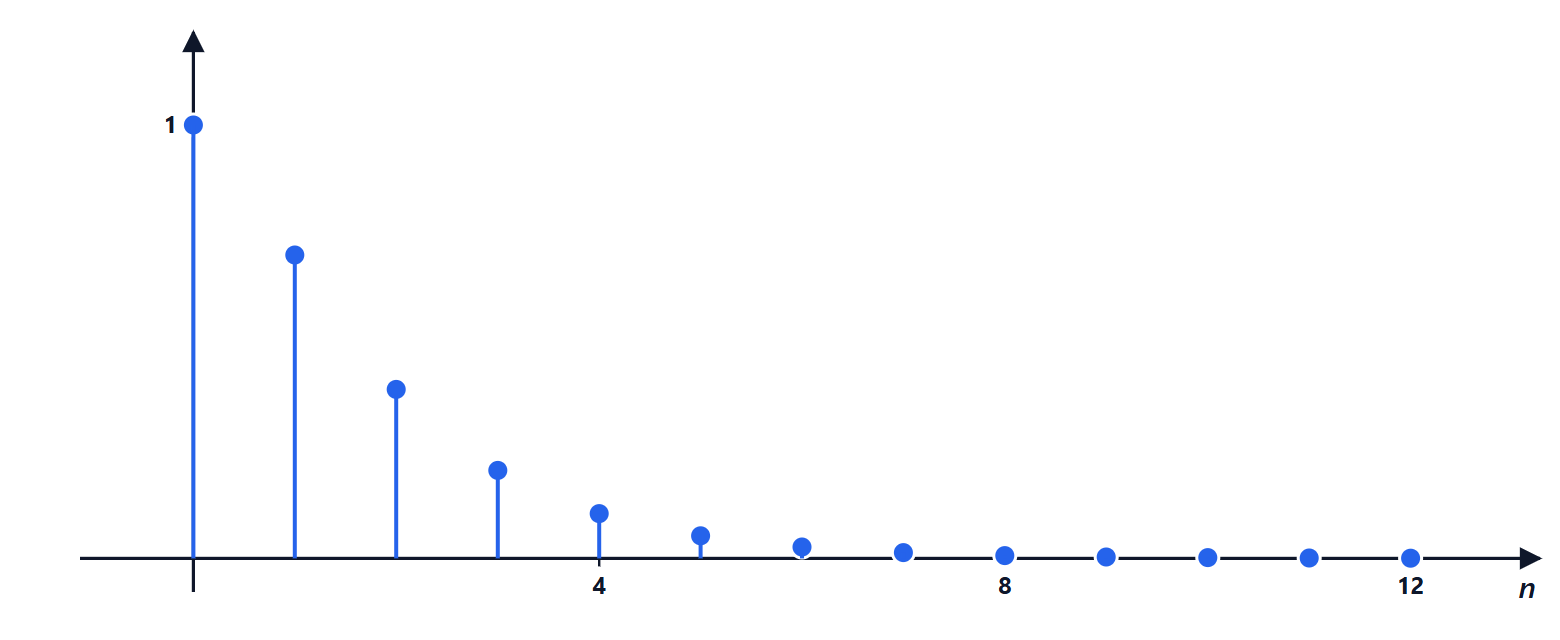
Antitrasforma 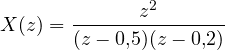 e controlla i primi campioni con la divisione.
Risultato: 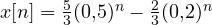 ;
 ,
 ,
 .
Soluzione
 , con
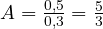 e
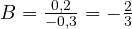 .
Rimoltiplicando per  :
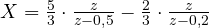 , quindi .
Controllo. 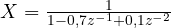 : corrisponde a
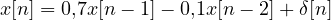 . Quindi , ,
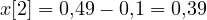 . Dalla formula:
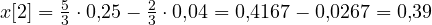 .
Esercizio 3. Il filtro esponenziale al gradino
Un sensore viene filtrato con 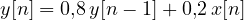 . Trova la funzione di trasferimento, la risposta al gradino e il numero di campioni dopo i quali l’uscita supera il 95 % del valore finale.
Risultato: 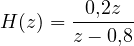 ;
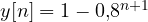 ; dal campione
 .
Soluzione
Trasformando: 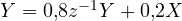 , quindi
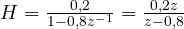 . Guadagno statico
 .
Risposta al gradino: 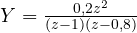 .
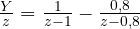 (residui: in 1 vale
 ; in 0,8 vale
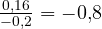 ). Quindi
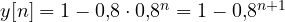 .
95 %:  ,
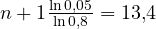 , cioè
 . Con campionamento a 100 Hz il filtro risponde in circa 0,13 s: è il compromesso tra pulizia del segnale e prontezza.

Livello medio
Esercizio 4. I numeri di Fibonacci
Risolvi con la trasformata Zeta  , con
 ,
 .
Risultato:  , con
 ,
 .
Soluzione
Con la regola dell’anticipo: 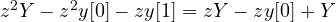 . Con i valori iniziali:
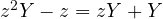 , quindi
 .
Poli:  , cioè
 (il rapporto aureo) e
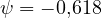 .
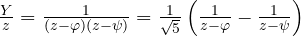 , da cui la formula di Binet.
Il polo  fuori dal cerchio unitario fa crescere la sequenza esponenzialmente; il polo
 , dentro e negativo, aggiunge una piccola correzione alternata che rende ogni termine intero. Per grande
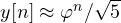 :
 , e
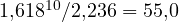 .

Esercizio 5. Stabile o instabile
Stabilisci la stabilità dei sistemi 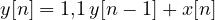 e
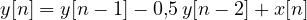 . Per il secondo, quanti campioni dura un’oscillazione?
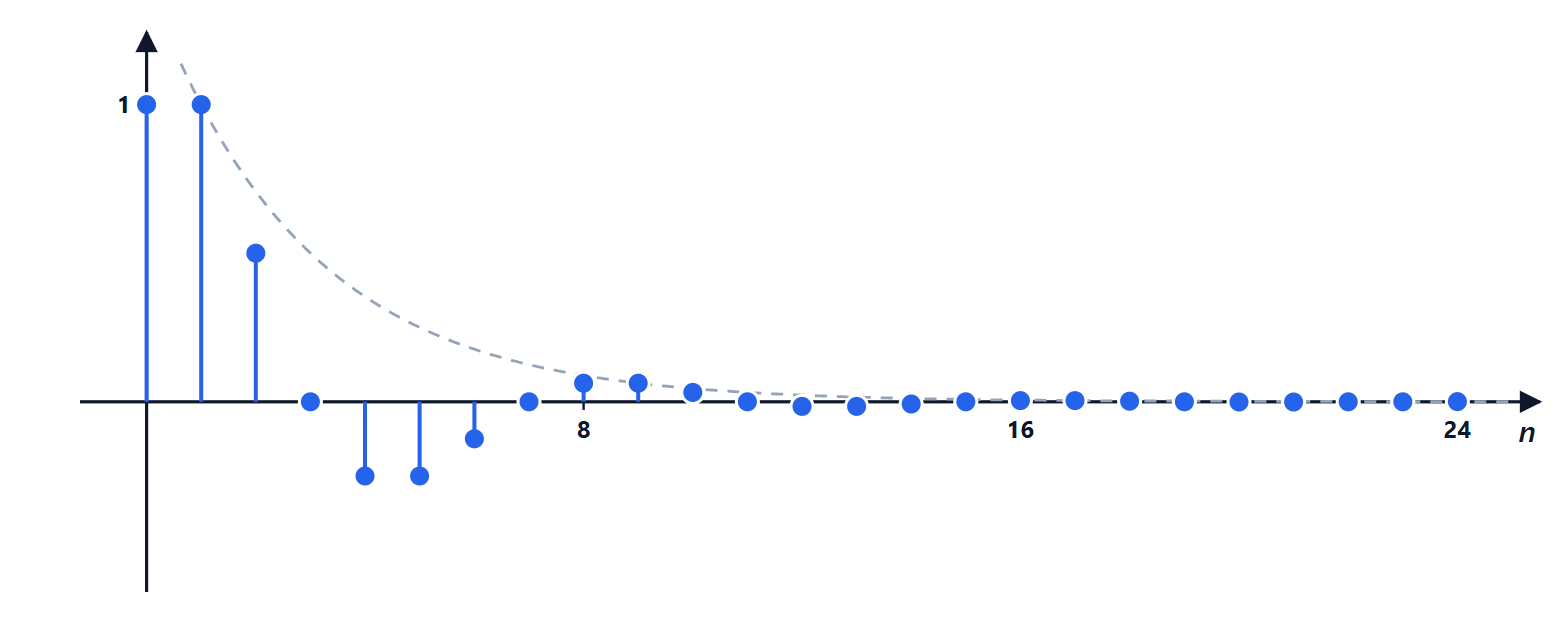
Risultato: il primo è instabile (polo 1,1); il secondo è stabile (poli  , modulo 0,707) e oscilla con periodo 8 campioni.
Soluzione
Primo.  : polo in 1,1, fuori dal cerchio. La risposta impulsiva
 cresce del 10 % a ogni campione.
Secondo. 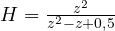 . Poli:
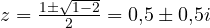 . Modulo
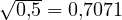 : stabile. Angolo
 : un giro completo (
 ) richiede
 campioni.
Smorzamento: dopo un periodo l’ampiezza è 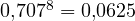 , cioè si riduce a un sedicesimo: l’oscillazione si vede appena.

Esercizio 6. Il valore finale e il guadagno statico
Un sistema discreto ha 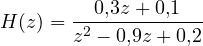 . Trova il valore a regime della risposta al gradino unitario.
Risultato: 1,33.
Soluzione
Poli: 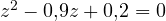 , cioè
 e
 , dentro il cerchio: il valore finale esiste.
Con il gradino  :
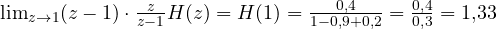 .
Il guadagno statico di un sistema discreto è  , come quello continuo è
 :
 corrisponde a
 nella mappa
 .
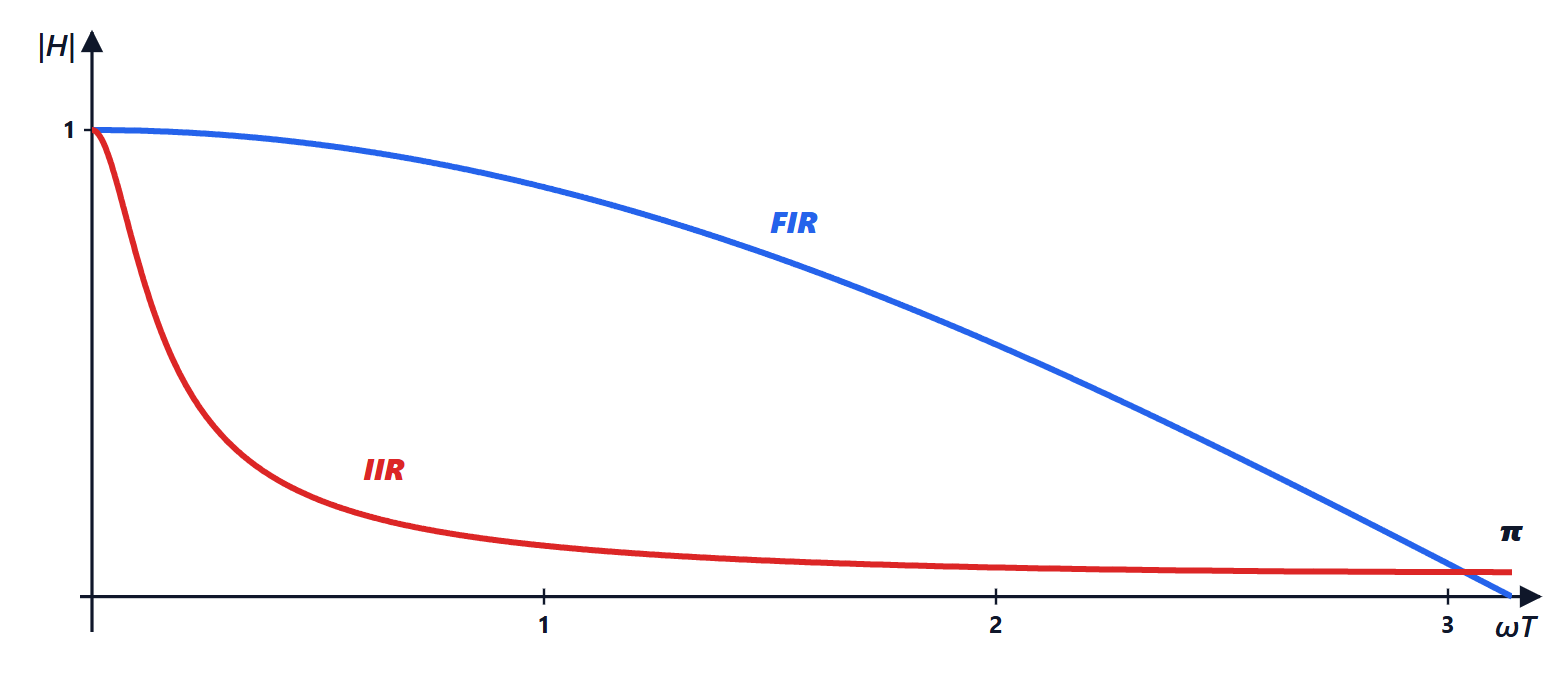
Esercizio 7. La media mobile in frequenza
Il filtro 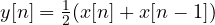 lavora a
 kHz. Calcola il guadagno a 0 Hz, a 250 Hz e a 500 Hz, e il ritardo che introduce.
Risultato: 1; 0,707 (−3 dB); 0; ritardo di mezzo campione, 0,5 ms.
Soluzione
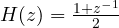 . Con
 :
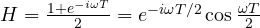 .
Modulo  , con
 : a 0 Hz vale 1; a 250 Hz
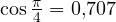 ; a 500 Hz (Nyquist)
 .
Fase  , lineare: tutte le frequenze sono ritardate di
 ms. I filtri FIR simmetrici hanno sempre fase lineare, e quindi non deformano la forma d’onda.
Livello esame
Esercizio 8. Discretizzare un processo con lo ZOH
Il processo  è comandato da un D/A con mantenitore, con
 s. Trova
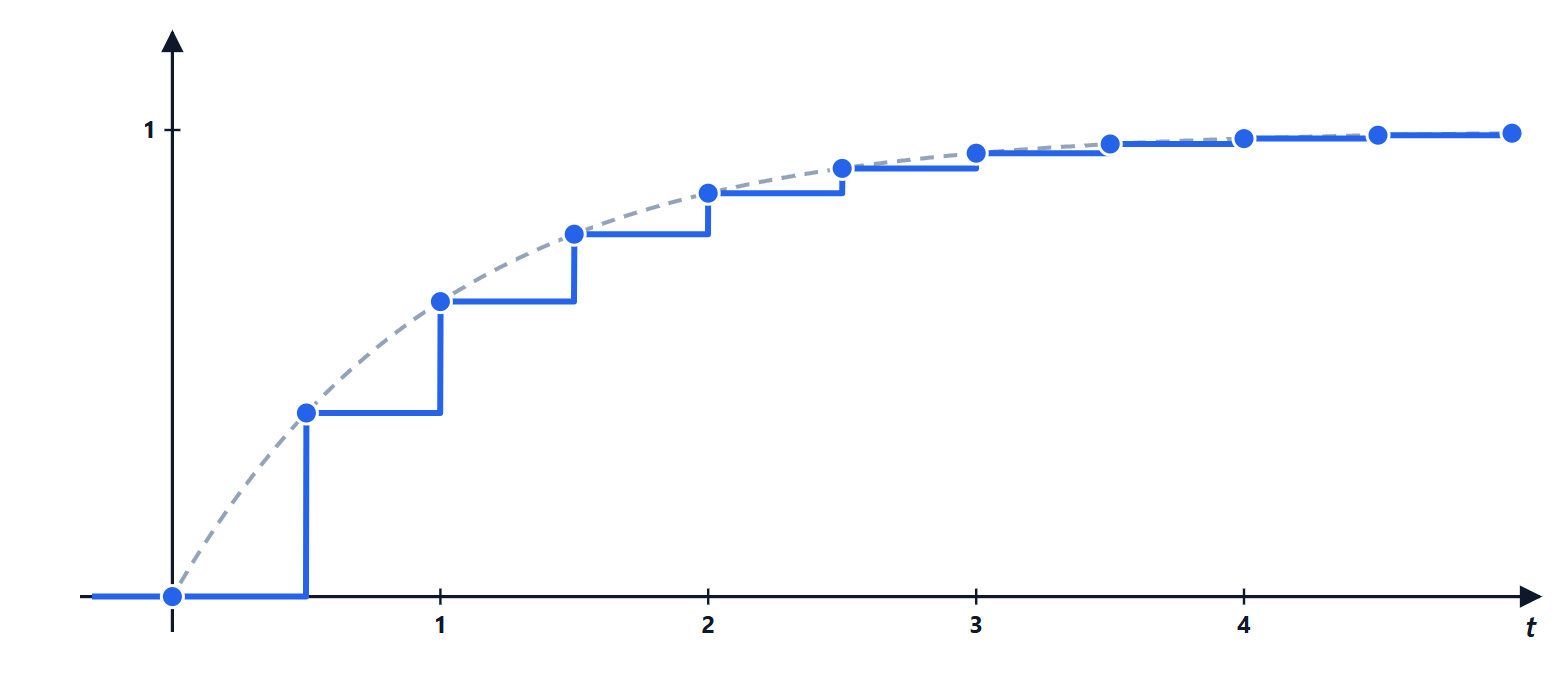
 e verifica che, a un gradino, i campioni coincidono con la risposta continua.
Risultato: 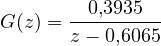 .
Soluzione
Formula dell’approfondimento con  :
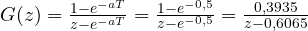 .
Risposta al gradino: 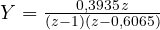 , che antitrasformata dà
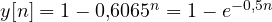 : esattamente la risposta continua
 negli istanti
 . Lo ZOH è esatto per ingressi costanti a tratti, perché è proprio quello che il D/A produce.
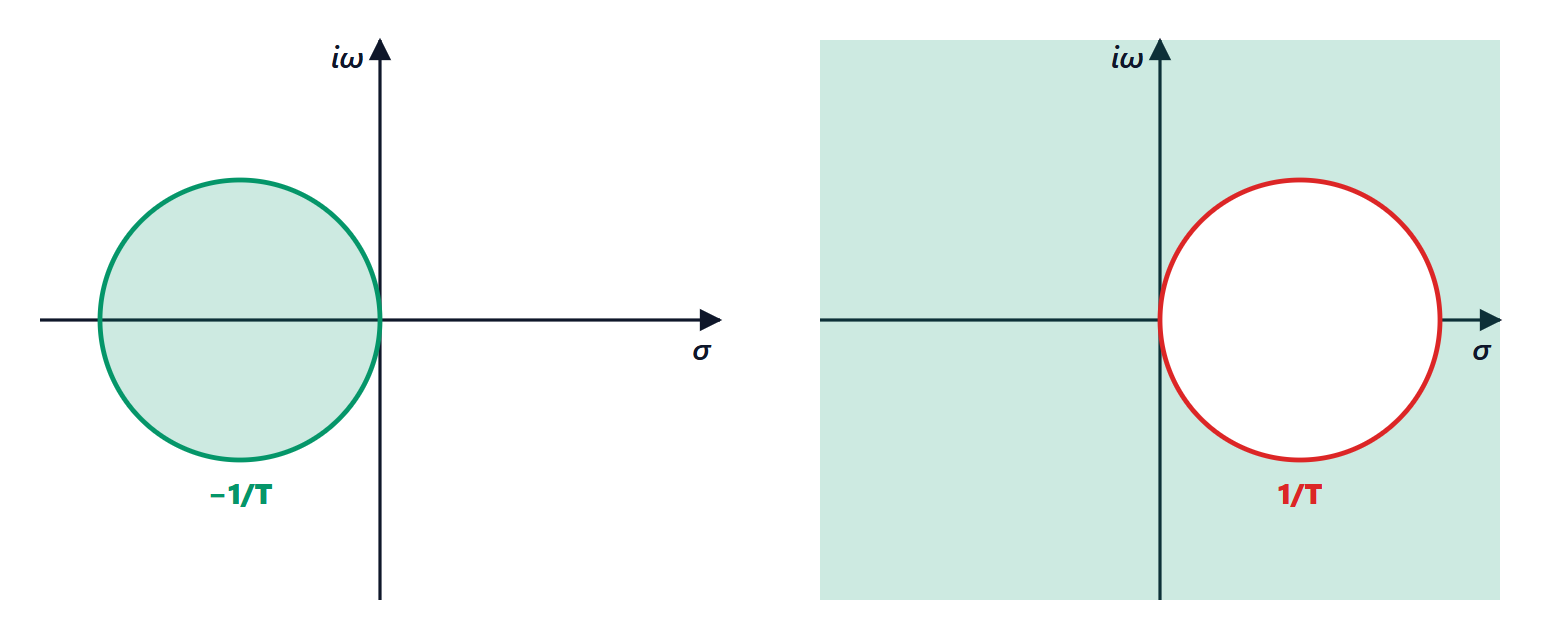
Esercizio 9. Eulero contro Tustin
Un regolatore ha un polo in  . Con
 s, dove finisce il polo discretizzando con Eulero in avanti e con Tustin? E con lo ZOH?
Risultato: Eulero  (instabile); Tustin
 (stabile); ZOH
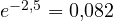 .
Soluzione
Eulero in avanti: 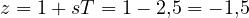 . Fuori dal cerchio: un polo stabile è diventato instabile, perché
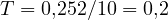 .
Tustin: 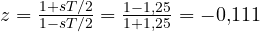 . Stabile, ma negativo: introduce un’oscillazione alla frequenza di Nyquist che il continuo non aveva.
ZOH (corrispondenza esatta): 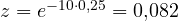 .
Morale: con poli veloci rispetto al campionamento i metodi approssimati danno risultati molto diversi tra loro. La regola pratica è campionare almeno 10-20 volte più in fretta della dinamica più veloce da controllare.
Esercizio 10. Tustin con prewarping
Si vuole un filtro digitale passa basso con frequenza di taglio 1 kHz, campionato a 4 kHz, ottenuto con Tustin da un prototipo continuo. A che frequenza va progettato il prototipo?
Risultato: a  rad/s (1273 Hz) invece di 6283 rad/s (1000 Hz).
Soluzione
Pulsazione digitale desiderata:  ,
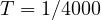 , quindi
 .
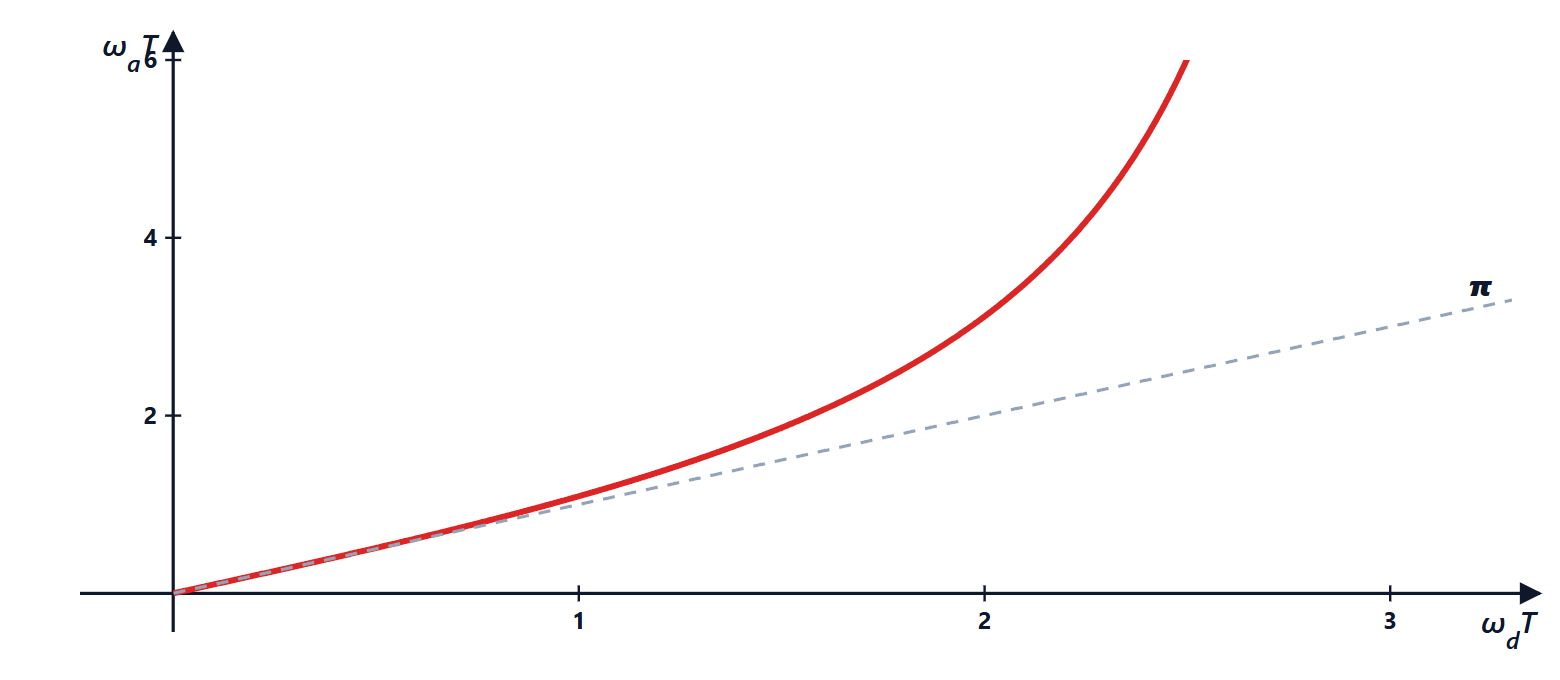
Con la distorsione di Tustin, a  corrisponde
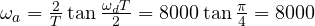 rad/s, cioè 1273 Hz.
Se si progettasse il prototipo a 1000 Hz senza correzione, il filtro digitale taglierebbe a 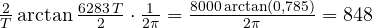 Hz, il 15 % in meno.
In MATLAB: c2d(H, T, 'tustin') con l’opzione c2dOptions('PrewarpFrequency', 2*pi*1000); in Python, scipy.signal.bilinear dopo aver scalato il prototipo, oppure control.sample_system(H, T, method='tustin', prewarp_frequency=2*pi*1000).
Esercizio 11. Dal PI continuo al codice del microcontrollore
Un regolatore PI 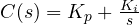 , con
 e
 s
 , va eseguito in un microcontrollore con
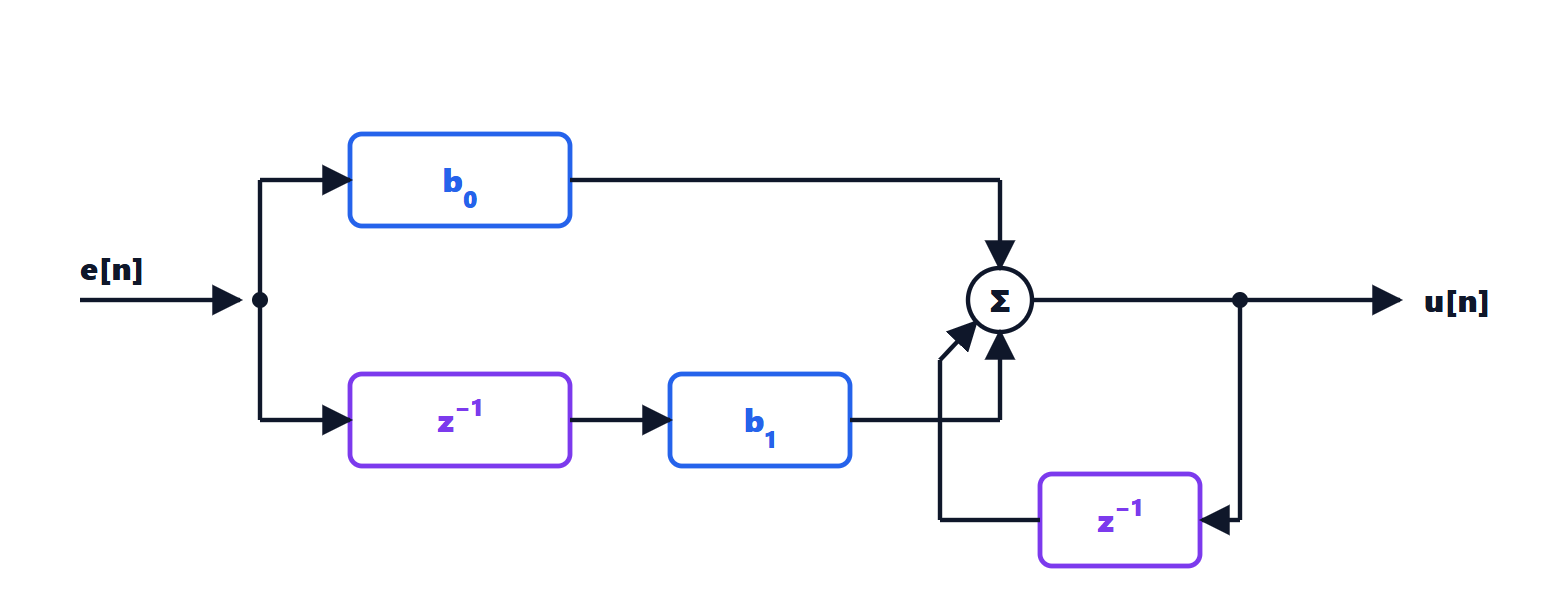
 ms. Discretizzalo con Tustin, scrivi l’equazione alle differenze e il codice.
Risultato: 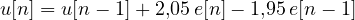 .
Soluzione
Con  :
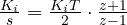 . Quindi

con 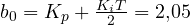 e
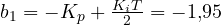 .
Da 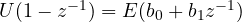 :
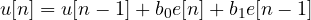 . Ogni
 è una variabile che conserva il valore del passo precedente. In C, eseguito da un’interruzione periodica ogni 10 ms:
static float u_prev = 0.0f, e_prev = 0.0f;
const float b0 = 2.05f, b1 = -1.95f;

float pi_step(float setpoint, float measure)
{
    float e = setpoint - measure;
    float u = u_prev + b0 * e + b1 * e_prev;
    if (u > 10.0f) u = 10.0f;            /* saturazione dell'attuatore */
    if (u < -10.0f) u = -10.0f;
    u_prev = u;                           /* z^-1 sull'uscita */
    e_prev = e;                           /* z^-1 sull'errore */
    return u;
}
La saturazione con  già limitato salvato in
u_prev è una semplice protezione anti-windup: l’integratore non continua a crescere quando l’attuatore è al limite. È esattamente lo schema che nelle centraline delle automobili controlla il minimo del motore, la pressione del turbo o la coppia di un motore elettrico.


Benvenuti nella pagina su «Esercizi sulla trasformata Zeta svolti: dalle equazioni alle differenze al codice del microcontrollore». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Solved Z transform exercises: from difference equations to microcontroller code”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.