La trasformata Zeta e i sistemi a tempo discreto
Definizione e regione di convergenza, ritardo e convoluzione, equazioni alle differenze, filtri FIR e IIR, stabilità nel piano z, legame con Laplace e Fourier, antitrasformata.
https://www.electronics-engineering.com/articolo_62-la_trasformata_zeta.htm
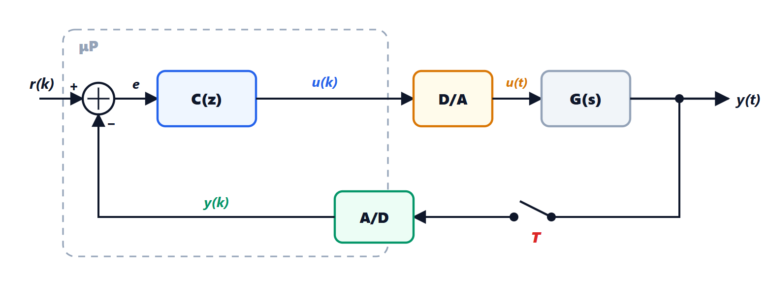
I sistemi digitali non lavorano con segnali continui ma con sequenze di campioni: 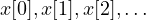 , prese a intervalli di tempo
 . Un filtro audio in un processore DSP, un controllore in un microcontrollore, un equalizzatore in un modem calcolano ogni uscita a partire dagli ultimi campioni. La trasformata Zeta fa per questi sistemi ciò che la trasformata di Laplace fa per i sistemi continui: trasforma le equazioni alle differenze in equazioni algebriche, definisce la funzione di trasferimento e lega la stabilità alla posizione dei poli.
Definizione
Per una sequenza  , nulla per
 :
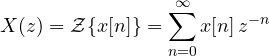
È una serie di potenze in  , quindi converge fuori da un cerchio: per
 , la regione di convergenza.
Esempi.
- Impulso unitario
 (1 per
 , 0 altrove):
 .
- Gradino
 (1 per
 ):
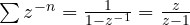 , per
 .
- Esponenziale
 :
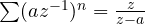 , per
 . È la serie geometrica, e da essa si ricavano quasi tutte le altre trasformate.
Le proprietà
- Linearità.
- Ritardo di un campione:
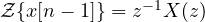 . È la proprietà fondamentale: è un ritardo di un campione, e nei diagrammi a blocchi dei filtri digitali è indicato proprio con il simbolo , un registro di memoria.
- Anticipo:
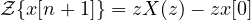 , l’analogo della derivata con la condizione iniziale.
- Convoluzione:
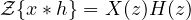 , con
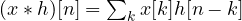 .
- Valore finale:
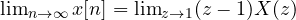 , se il limite esiste.
Equazioni alle differenze e funzione di trasferimento
Un sistema discreto lineare tempo invariante è descritto da un’equazione alle differenze. Esempio: un filtro che fa la media pesata tra il nuovo campione e l’uscita precedente,
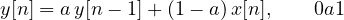
Trasformando, con condizioni iniziali nulle: 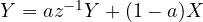 , quindi
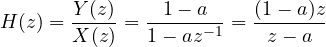
È il passa basso digitale più semplice (media mobile esponenziale), il “filtro” che si usa nei microcontrollori per ripulire la lettura di un sensore: con  ogni nuova lettura pesa per il 10%. La risposta al gradino è
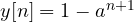 , che tende a 1.
Le due grandi famiglie di filtri digitali:
- FIR (risposta impulsiva finita):
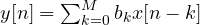 .
 è un polinomio in : ha solo poli nell’origine, quindi è sempre stabile, e può avere fase esattamente lineare.
- IIR (risposta impulsiva infinita): contengono anche termini
 , cioè retroazione, come l’esempio sopra. Con pochi coefficienti ottengono filtri molto selettivi, ma possono diventare instabili.
Il piano z e la stabilità
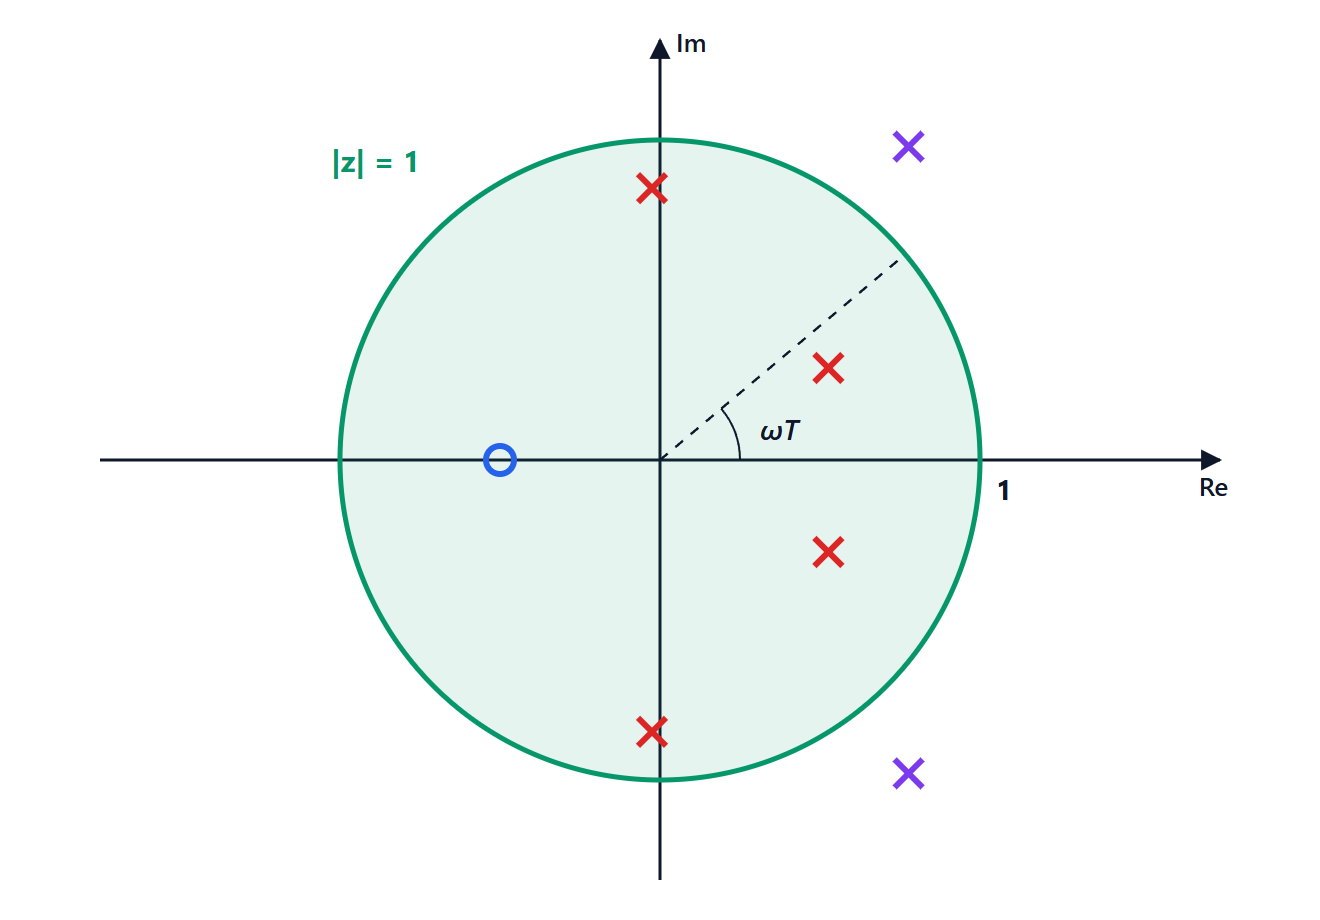
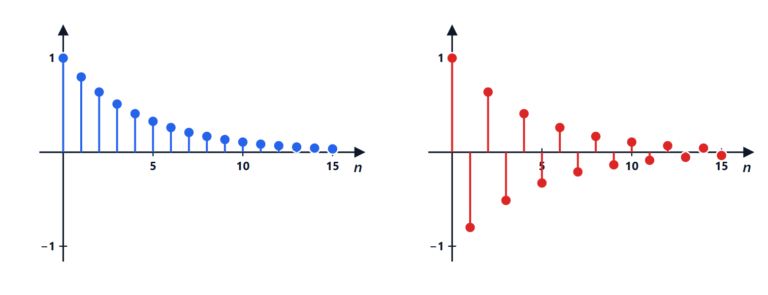
Un polo  produce nella risposta un termine
 . Se
 il termine si smorza, se
 cresce. Quindi
un sistema discreto è stabile se e solo se tutti i poli della sua funzione di trasferimento stanno dentro la circonferenza unitaria.
Nel filtro dell’esempio il polo è in  : stabile per
 . Con
 l’uscita crescerebbe del 5% a ogni campione.
Il legame con Laplace e con Fourier
Campionare un segnale continuo con periodo corrisponde alla sostituzione

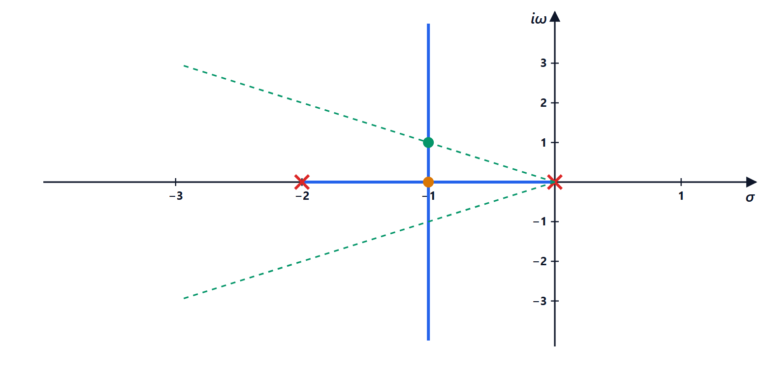
Il semipiano sinistro di  (
 ) va dentro il cerchio unitario (
 ), l’asse immaginario
 va sulla circonferenza
 . Per questo le regole di stabilità si corrispondono: “parte reale negativa” diventa “modulo minore di 1”.
Calcolando sulla circonferenza unitaria, , si ottiene la risposta in frequenza del sistema discreto. Un giro completo della circonferenza corrisponde alla frequenza di campionamento: la risposta in frequenza di un sistema digitale è periodica, ed è un altro modo di vedere l’aliasing. Le frequenze utili vanno da 0 (in  ) alla metà della frequenza di campionamento (in
 ).
Esempio. Un filtro con uno zero in , come 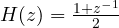 (media degli ultimi due campioni), elimina completamente la frequenza di Nyquist: un segnale che alterna
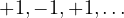 dà uscita zero. È il passa basso FIR più semplice.
L’antitrasformata
Come per Laplace si usano i fratti semplici, ma conviene scomporre  , così i termini diventano
 , che corrispondono a . Per esempio
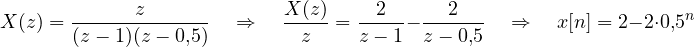
In alternativa si può sempre dividere il numeratore per il denominatore e leggere i campioni come coefficienti della serie in : è esattamente ciò che fa un processore quando esegue l’equazione alle differenze campione dopo campione.

Benvenuti nella pagina su «La trasformata Zeta e i sistemi a tempo discreto». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “The Z transform and discrete-time systems”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.