Stabilità nel piano z e criterio di Jury
Corrispondenza z = e^sT dimostrata, criterio di Jury del secondo ordine con dimostrazione completa, il campionamento e il ritardo di calcolo che limitano il guadagno, Nyquist discreto.
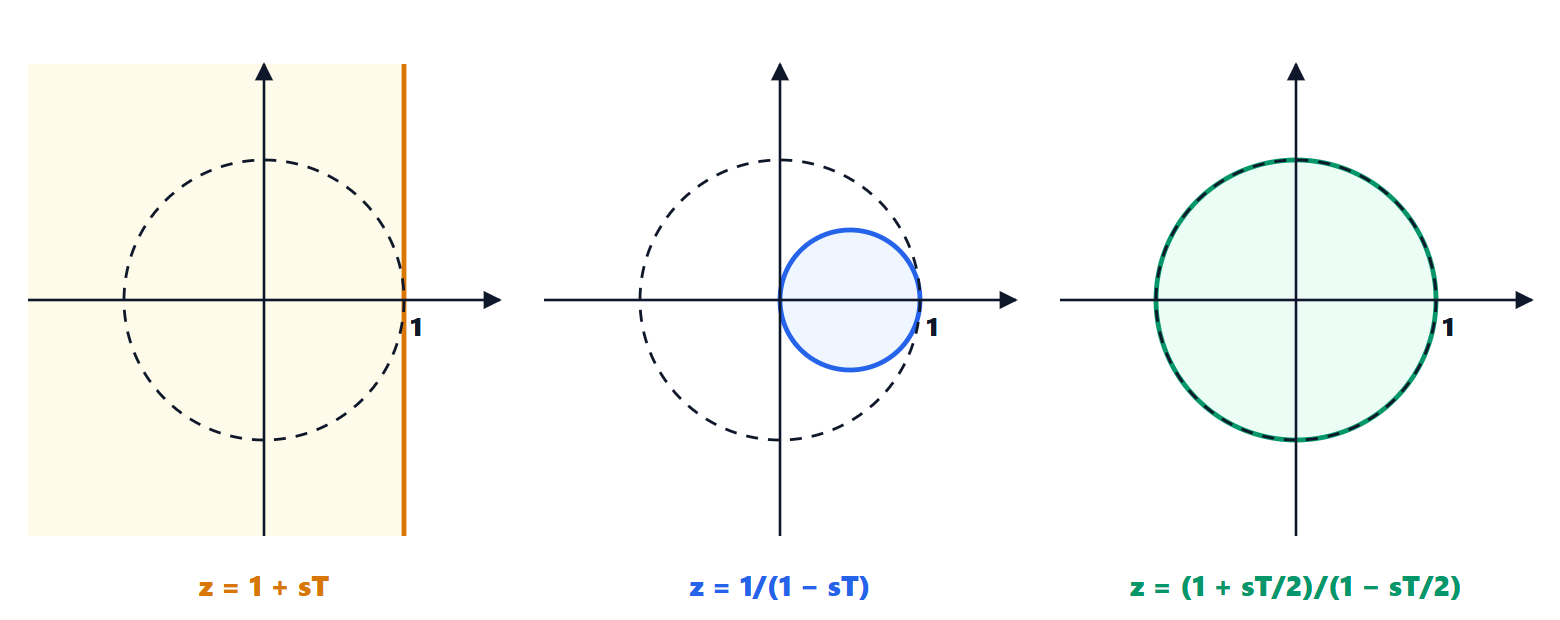
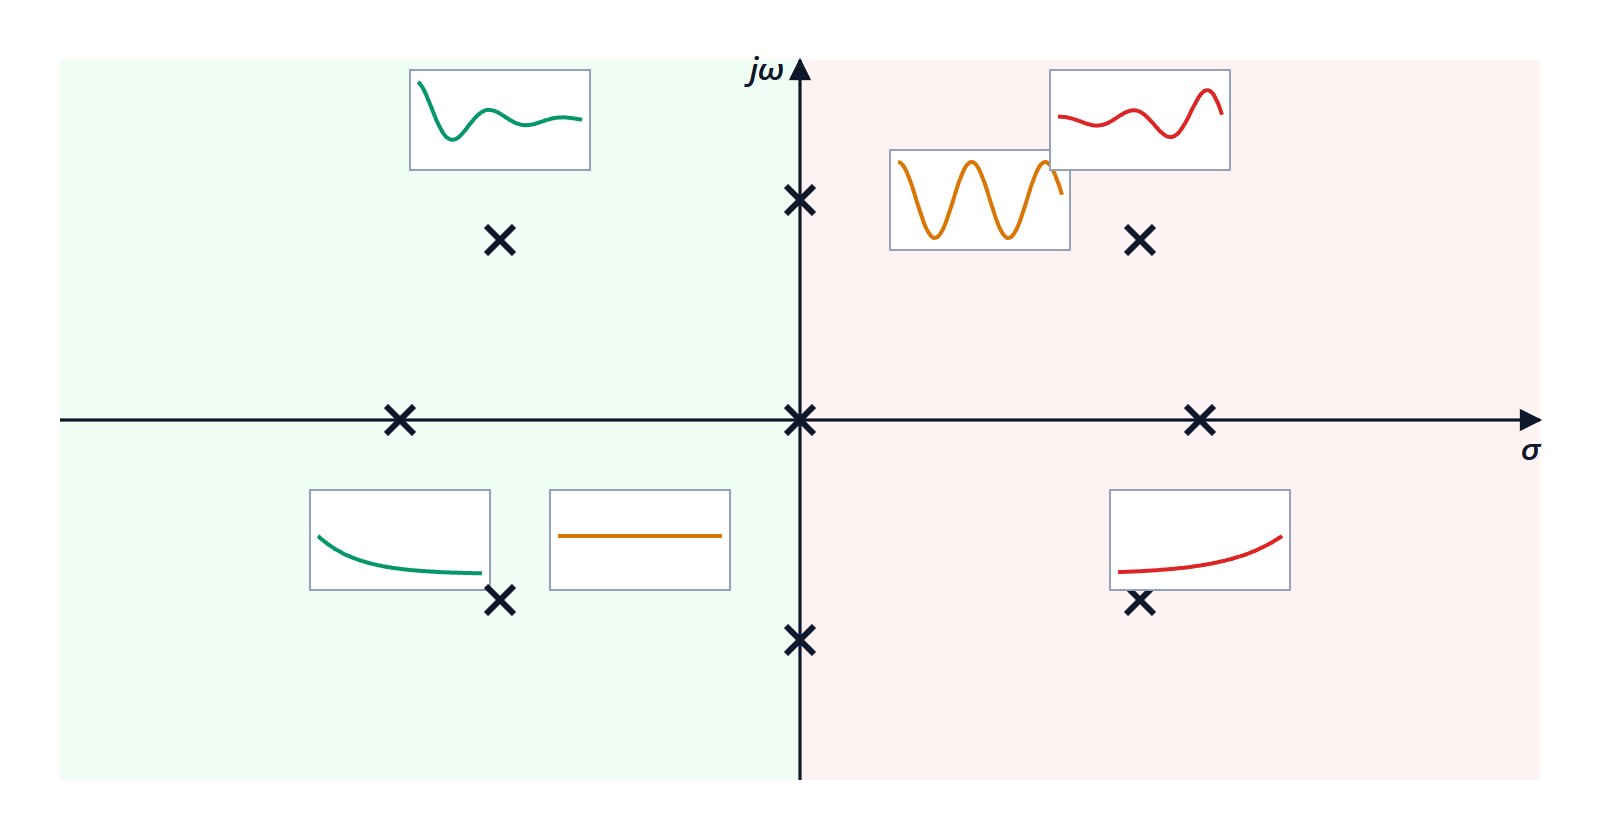
Nel controllo continuo un sistema è stabile se i poli hanno parte reale negativa; nel controllo digitale la regione buona è l’interno del cerchio unitario. Il legame tra i due mondi è la funzione esponenziale  , che spiega anche perché il campionamento rende più difficile la stabilità. In questa lezione vediamo la corrispondenza tra piano s e piano z, il criterio di Jury per il secondo ordine con la dimostrazione completa, e due esempi che mostrano come il campionamento e il ritardo di calcolo limitino il guadagno.
Dal piano s al piano z
Un modo continuo  campionato con periodo
 dà la sequenza
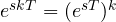 , cioè un modo discreto con polo

(lezione sui sistemi a tempo discreto di Teoria dei sistemi, dove si è visto che gli autovalori di  sono gli esponenziali di quelli di
 ).
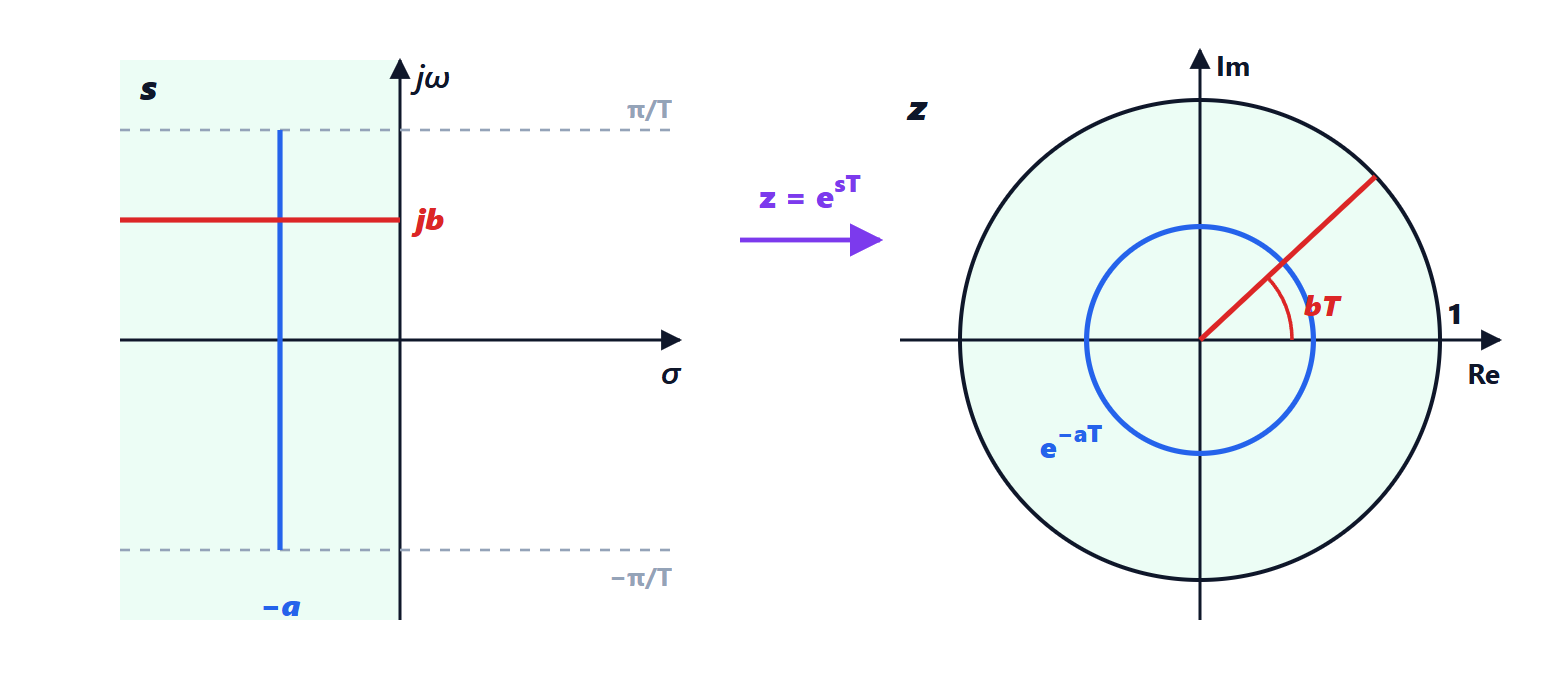
Teorema. Il punto  ha parte reale negativa se e solo se sta dentro il cerchio unitario.
Dimostrazione. 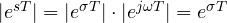 , perché
 . E
 se e solo se
 . ∎
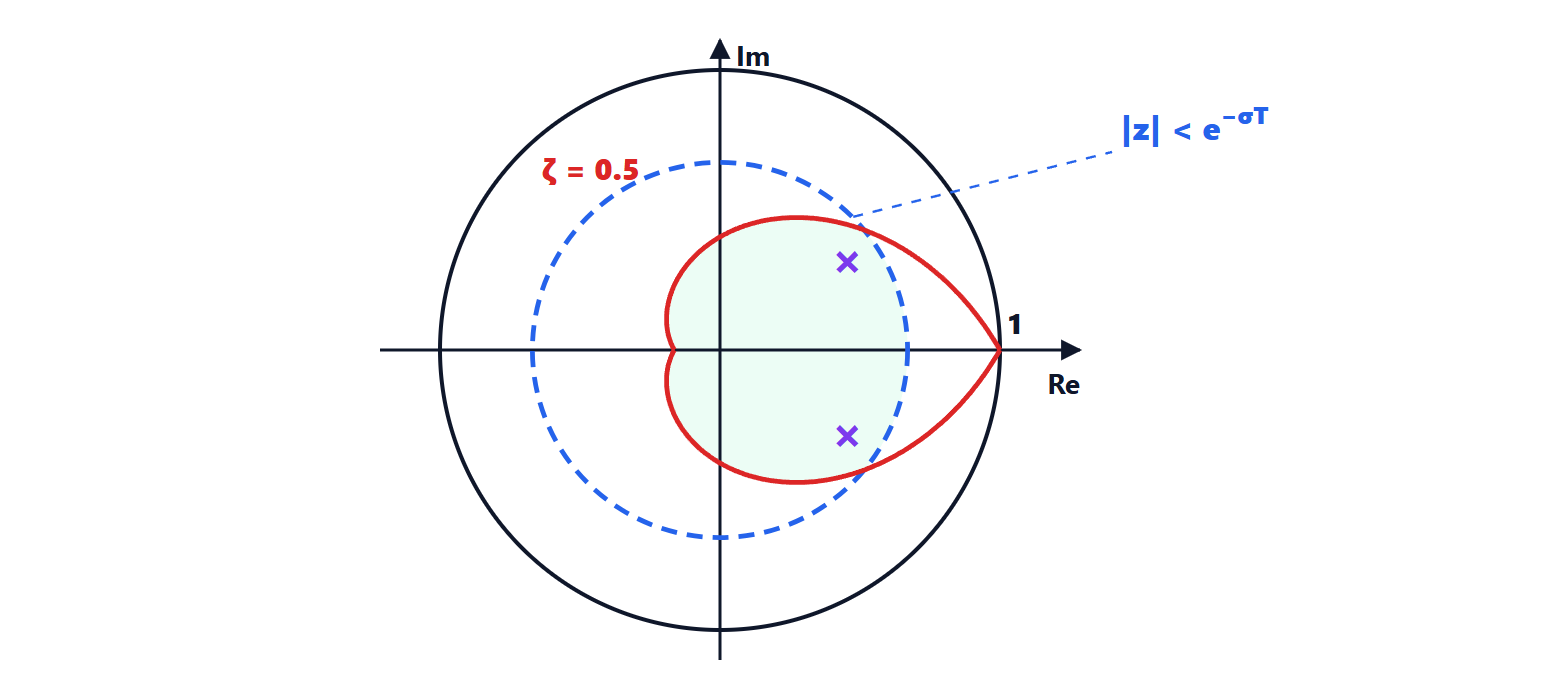
La stessa dimostrazione dice di più: le rette verticali  costante diventano circonferenze di raggio
 , e le rette orizzontali
 costante diventano semirette con angolo
 . Punti che differiscono di
 in
 finiscono nello stesso
 : è l’aliasing (lezione sul teorema del campionamento), e la corrispondenza è biunivoca solo nella striscia
 .
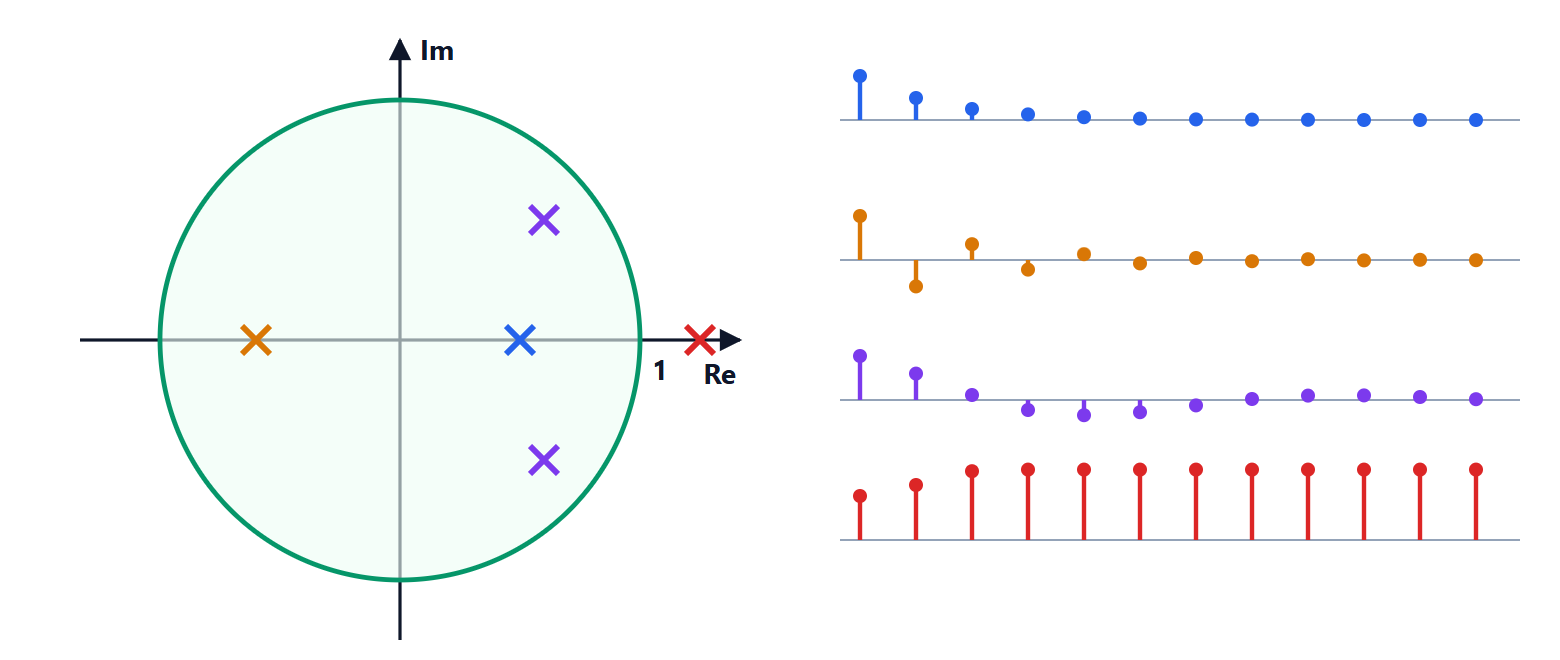
Un sistema discreto lineare è quindi asintoticamente stabile se e solo se tutti i poli della funzione di trasferimento in anello chiuso hanno modulo minore di 1. Più il polo è vicino all’origine, più il modo si spegne rapidamente; un polo in  corrisponde a un modo che si annulla in un solo passo, senza equivalente continuo.
Il criterio di Jury per il secondo ordine
Per i polinomi continui c’è il criterio di Routh; per quelli discreti c’è il criterio di Jury, che decide se tutte le radici sono dentro il cerchio unitario senza calcolarle. Per il secondo ordine ha una forma semplicissima.
Teorema. Le radici di 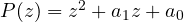 , con coefficienti reali, sono entrambe dentro il cerchio unitario se e solo se
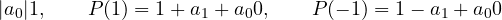
Dimostrazione. Siano  le radici:
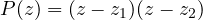 e
 .
Condizioni necessarie. Se le radici sono dentro il cerchio, 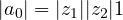 . Se sono complesse coniugate,
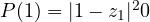 e
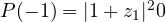 . Se sono reali e in
 , i fattori
 e
 sono positivi, quindi
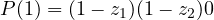 e
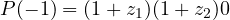 .
Condizioni sufficienti. Se le radici sono complesse coniugate, 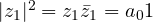 . Se sono reali,
 è una parabola rivolta verso l’alto, positiva in
 e in
 : le radici sono entrambe in , oppure entrambe maggiori di 1, oppure entrambe minori di (se una fosse sotto e l’altra sopra ,
 sarebbe negativo). Negli ultimi due casi
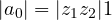 , contro l’ipotesi. ∎
Per ordini superiori il criterio di Jury costruisce una tabella simile a quella di Routh. In alternativa si usa la trasformazione bilineare 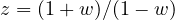 , che porta l’interno del cerchio unitario nel semipiano sinistro di
 (lezione sulla discretizzazione), e poi il criterio di Routh.
Esempio: il campionamento limita il guadagno
Si regoli con un’azione proporzionale  un integratore,
 . In continuo l’anello chiuso ha polo
 , stabile per qualunque
 . In digitale, con il mantenimento,
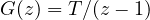 (lezione sui sistemi a dati campionati), e il polinomio caratteristico di
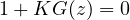 è

stabile se e solo se  , cioè
 . Per
 il polo è in zero e l’errore si annulla in un passo; per
 la risposta è stabile ma alternata, segno di un regolatore che corregge troppo; oltre 2 diverge. Il guadagno ammissibile è limitato dal periodo: il regolatore agisce “alla cieca” per un intero periodo prima di vedere l’effetto della sua azione.
Esempio: un passo di ritardo di calcolo
Se il comando calcolato con il campione  viene applicato solo all’istante
 (lezione sull’implementazione), l’anello contiene anche un ritardo
 :
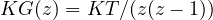 e il polinomio caratteristico è
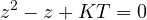
Con  e
 , il criterio di Jury chiede
 ,
 e
 : il guadagno massimo si è dimezzato, da
 a . Al limite le radici sono
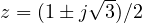 , proprio sul cerchio unitario: un’oscillazione persistente con sei campioni per periodo.
La risposta in frequenza
Il criterio di Nyquist vale anche nel discreto (lezione sul criterio di Nyquist): si traccia  per da 0 a
 , cioè lungo la circonferenza unitaria invece che lungo l’asse immaginario. Margini di guadagno e di fase hanno lo stesso significato, e si leggono sui diagrammi di Bode della funzione d’anello discreta, che si fermano alla frequenza di Nyquist.