Sistemi a dati campionati: il processo visto dal calcolatore
Anello di controllo digitale, funzione di trasferimento con mantenimento di ordine zero dimostrata, primo ordine, integratore e doppio integratore, zeri del campionamento, comportamento tra i campioni.
Oggi quasi ogni regolatore è un programma: un microcontrollore legge le misure con un convertitore analogico-digitale, calcola il comando e lo manda all’attuatore con un convertitore digitale-analogico. Il processo però resta continuo. Un sistema in cui convivono segnali continui e sequenze di campioni si chiama a dati campionati, e per progettarlo serve un modello che li metta insieme. In questa lezione vediamo l’anello di controllo digitale, la funzione di trasferimento discreta del processo vista dal calcolatore con la sua dimostrazione e tre esempi, gli zeri introdotti dal campionamento e ciò che succede tra un campione e l’altro.
L’anello di controllo digitale
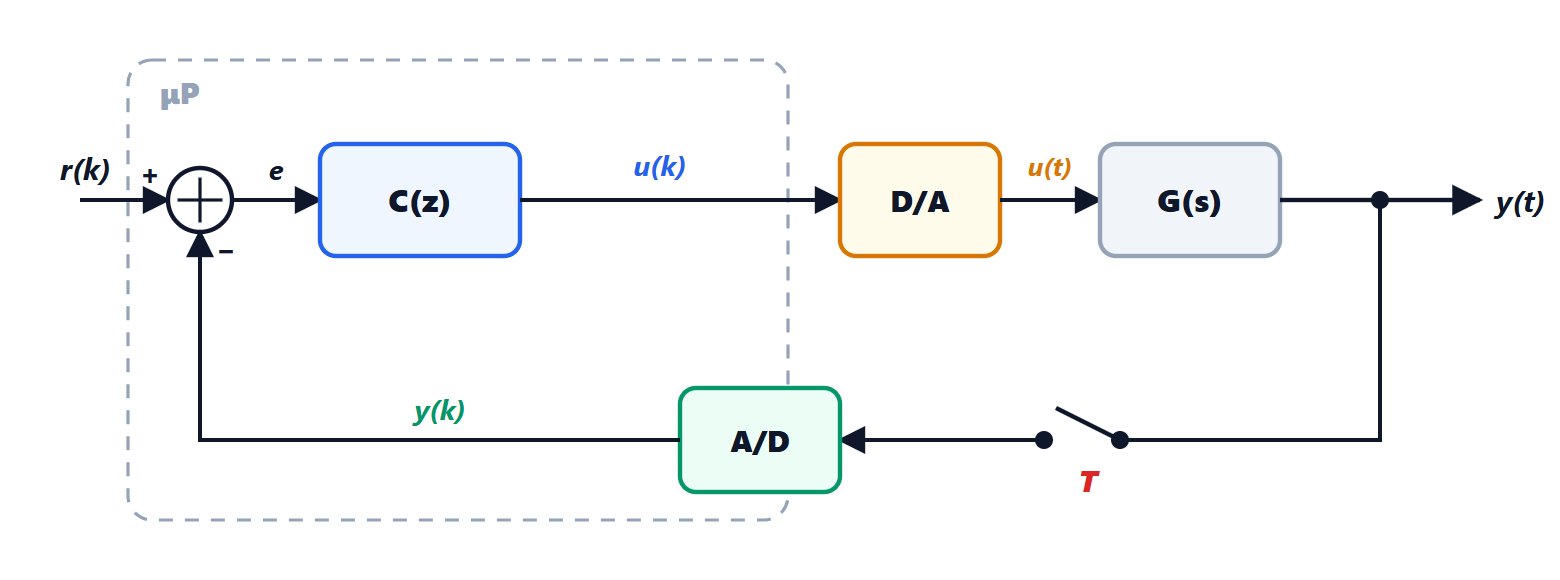
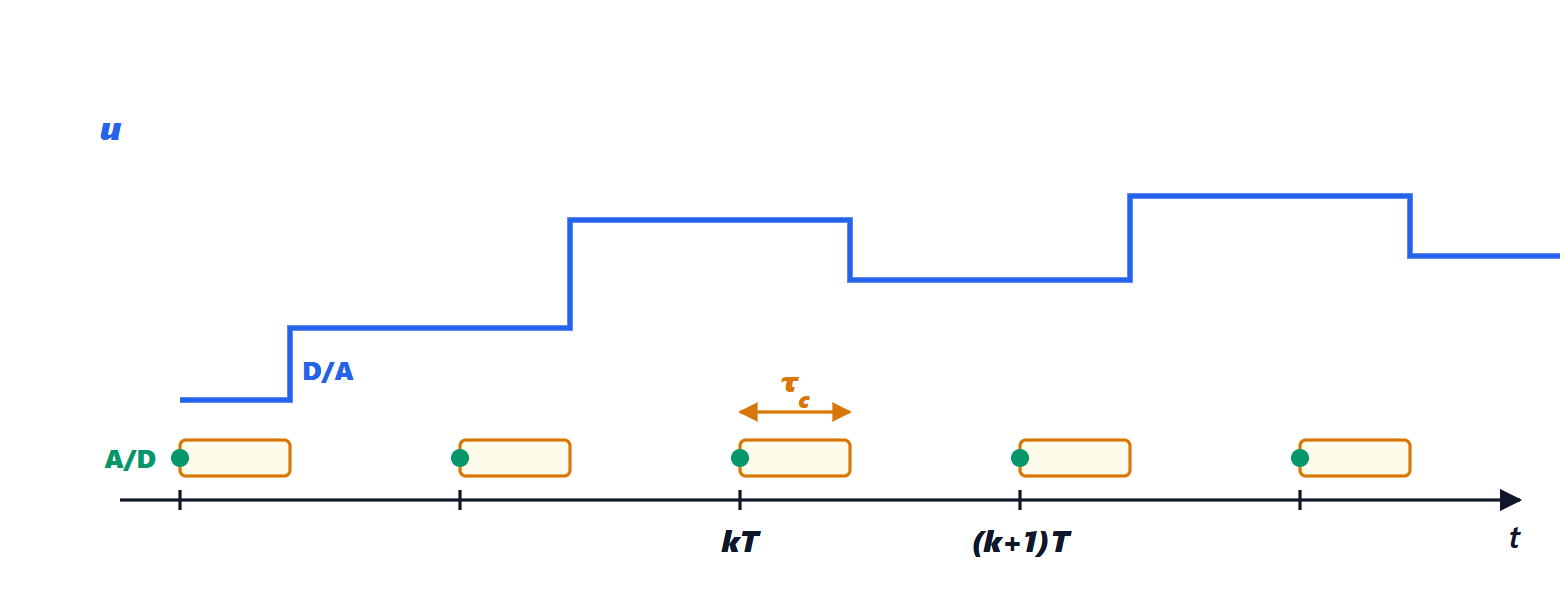
Ogni  secondi il convertitore A/D campiona l’uscita, il programma calcola
 e il convertitore D/A lo tiene costante fino all’aggiornamento successivo: è il mantenimento di ordine zero (ZOH), già visto nella lezione sul controllo digitale di Controllo dei processi, dove si è mostrato che alle basse frequenze equivale a un ritardo di
 e come si sceglie .
Il calcolatore vede solo sequenze: in uscita e 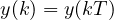 in ingresso. Gli strumenti naturali sono quindi la trasformata zeta e le equazioni alle differenze (lezioni sui sistemi a tempo discreto di Teoria dei segnali e di Teoria dei sistemi). Il regolatore è una funzione di trasferimento
 ; serve l’equivalente discreto del processo, cioè la funzione che lega la sequenza alla sequenza
 .
La funzione di trasferimento con il mantenimento
Teorema. Se il processo ha funzione di trasferimento  ed è preceduto da un mantenimento di ordine zero, la funzione di trasferimento discreta da a è
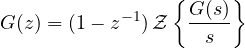
dove  è la trasformata zeta dei campioni
 della risposta al gradino
 del processo.
Dimostrazione. Il sistema da a è lineare e tempo-invariante a tempo discreto, quindi la sua funzione di trasferimento è la trasformata zeta della risposta all’impulso unitario  ,
 per
 . Con questo ingresso il mantenimento produce un rettangolo alto 1 e largo , cioè un gradino all’istante 0 meno un gradino all’istante . Per linearità il processo risponde con
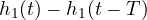 , e i campioni sono
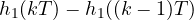 . Il secondo termine è il primo ritardato di un passo, e un ritardo di un passo nella trasformata zeta è una moltiplicazione per
 . Quindi la trasformata dei campioni è
 per la trasformata di , e la trasformata di Laplace di
 è
 . ∎
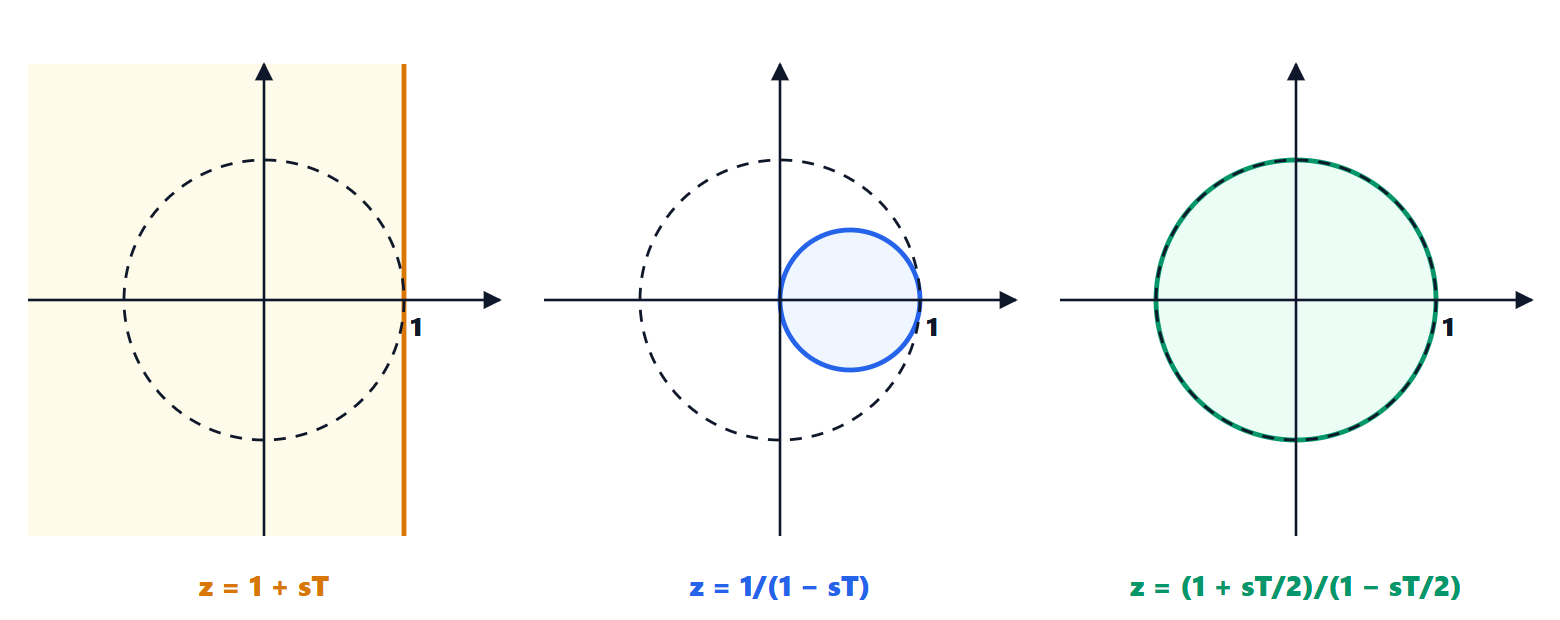
Il modello è esatto negli istanti di campionamento: non c’è nessuna approssimazione, a differenza dei metodi che approssimano le derivate.
Tre esempi
Primo ordine. Con 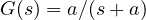 si ha
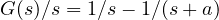 , quindi
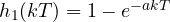 e
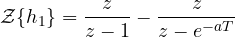
Moltiplicando per  :
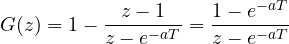
Il polo continuo  è diventato il polo discreto
 , e il guadagno statico
 è rimasto lo stesso, come nella discretizzazione esatta in spazio di stato (lezione sui sistemi a tempo discreto di Teoria dei sistemi).
Integratore. Con  la risposta al gradino è la rampa
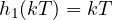 , con trasformata
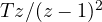 . Quindi
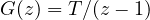 : il comando si accumula, moltiplicato per il periodo.
Doppio integratore. Con 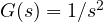 (una massa spinta da una forza, un satellite che ruota) si ha
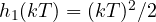 , con trasformata
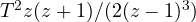 , e
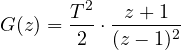
Gli zeri del campionamento
L’ultimo esempio mostra un fatto importante: il processo continuo  non ha zeri, ma il suo equivalente discreto ha uno zero in
 . Il campionamento crea zeri che il processo continuo non ha. Un processo con
 poli e nessuno zero diventa in generale un sistema discreto con
 zeri. Per periodi piccoli, questi zeri tendono a valori che dipendono solo dal grado relativo, e da grado relativo 3 in su almeno uno sta fuori dal cerchio unitario: il modello discreto è a fase non minima anche se il processo continuo non lo è. Non si possono quindi cancellare tutti gli zeri del modello con i poli del regolatore, come vedremo nella lezione sul controllo deadbeat.
Che cosa succede tra i campioni
Il modello in  descrive l’uscita solo negli istanti
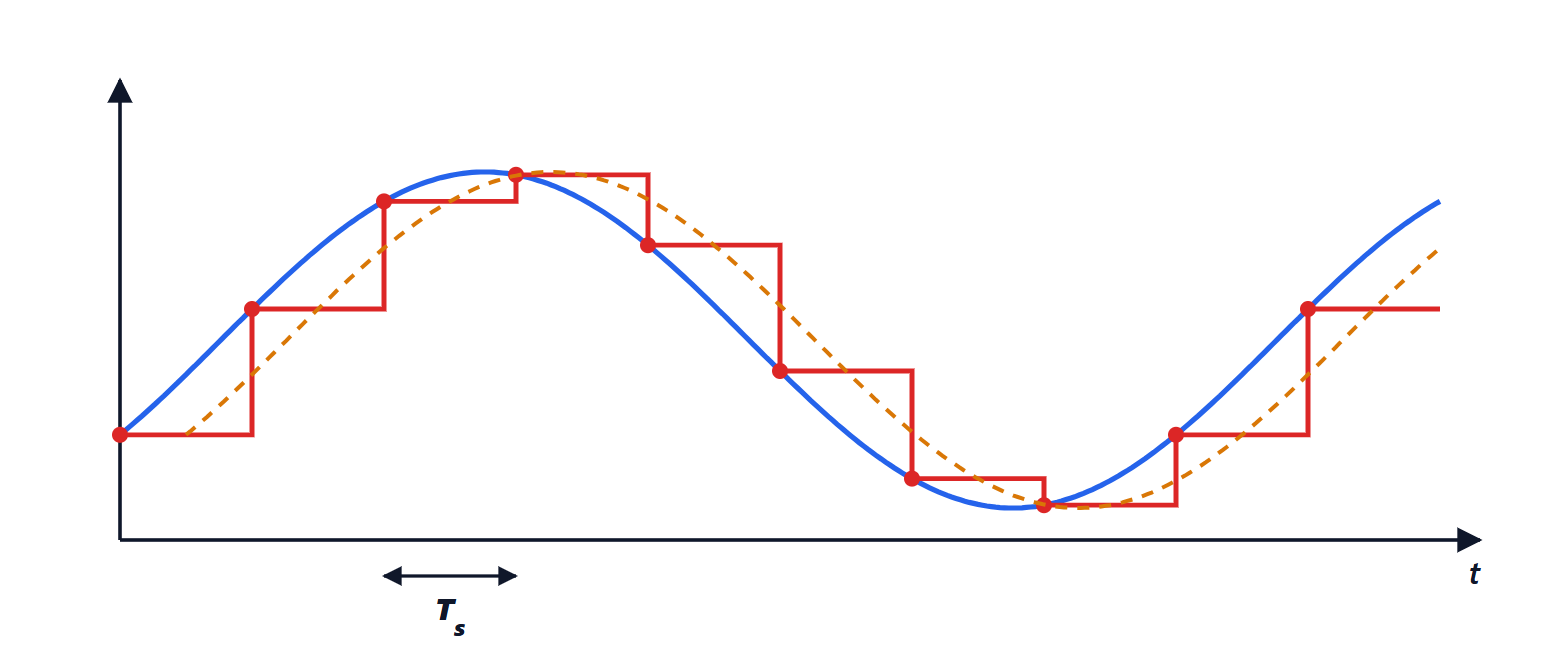
 . Tra un campione e l’altro l’uscita può fare cose che il calcolatore non vede:
- un’oscillazione nascosta (ripple tra i campioni), tipica dei regolatori molto aggressivi: i campioni sono fermi sul riferimento, ma l’uscita continua oscilla;
- un campionamento patologico: se un modo oscillante del processo ha frequenza
 con
 multiplo di
 , i suoi campioni lo fanno sembrare costante o alternato e il sistema campionato può perdere la raggiungibilità o l’osservabilità che il sistema continuo aveva.
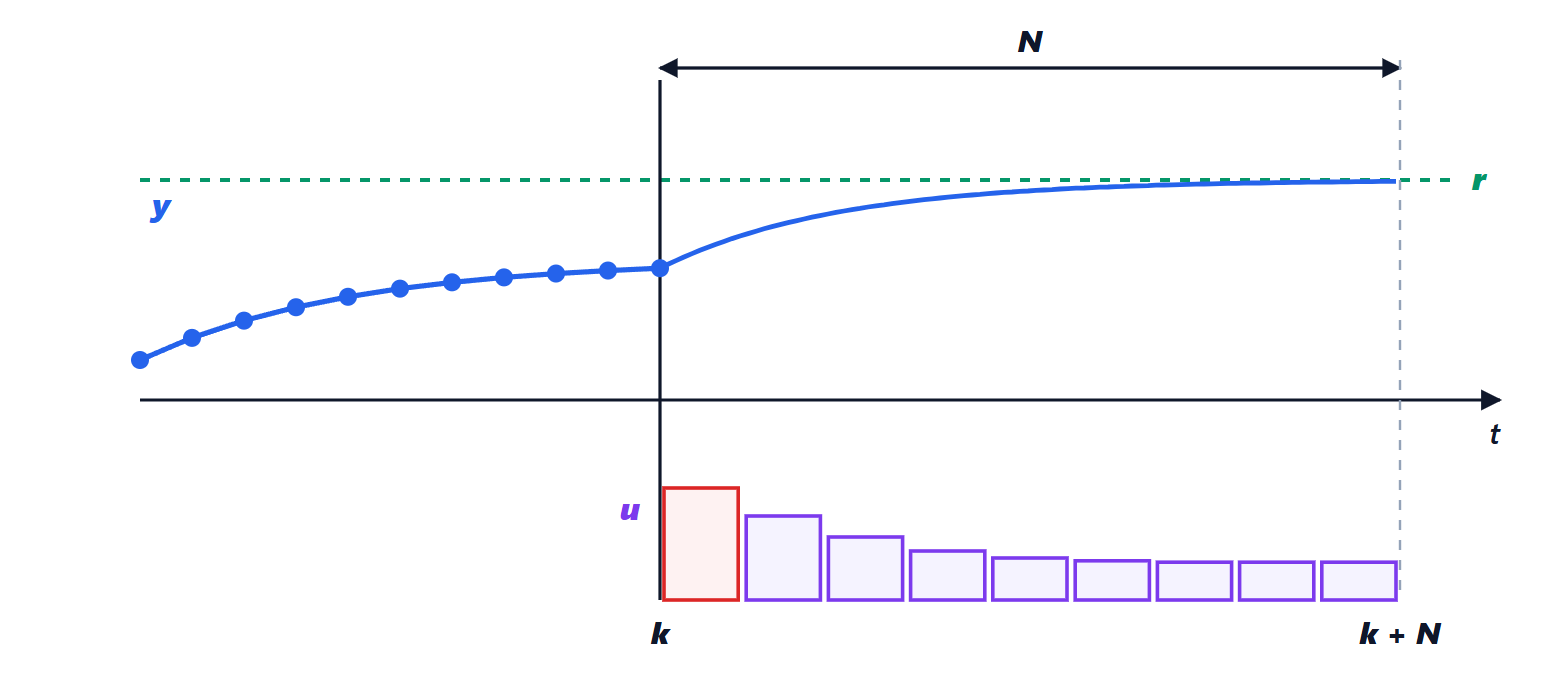
Per questo il progetto si verifica sempre anche con una simulazione continua del processo, e il periodo si sceglie con un margine generoso: da 10 a 30 campioni per tempo di salita dell’anello chiuso.