Controllo digitale: campionamento, periodo e PID in forma di velocità
Mantenimento di ordine zero come ritardo di mezzo periodo con dimostrazione, scelta del periodo di campionamento, antialiasing, PID di posizione, forma in velocità dimostrata, anti-windup e passaggio senza scosse.
Oggi quasi nessun regolatore è analogico: il PID è un programma che gira in un PLC, in un sistema di controllo distribuito (DCS) o in un microcontrollore, e legge la misura a istanti regolari. Il passaggio dal continuo al discreto ha conseguenze precise: un ritardo in più nell’anello, una scelta da fare sul periodo di campionamento, e alcune forme dell’algoritmo più comode di altre. In questa lezione dimostriamo che il campionamento con mantenimento equivale a un ritardo di mezzo periodo, vediamo come scegliere il periodo, come si discretizza il PID e perché la forma in velocità risolve da sola due problemi pratici.
Campionare e mantenere
Il regolatore digitale legge la misura ogni  secondi, calcola il comando e lo mantiene costante fino al calcolo successivo: è il mantenimento di ordine zero (ZOH, zero-order hold), realizzato dal convertitore digitale-analogico o semplicemente dall’uscita che non cambia.
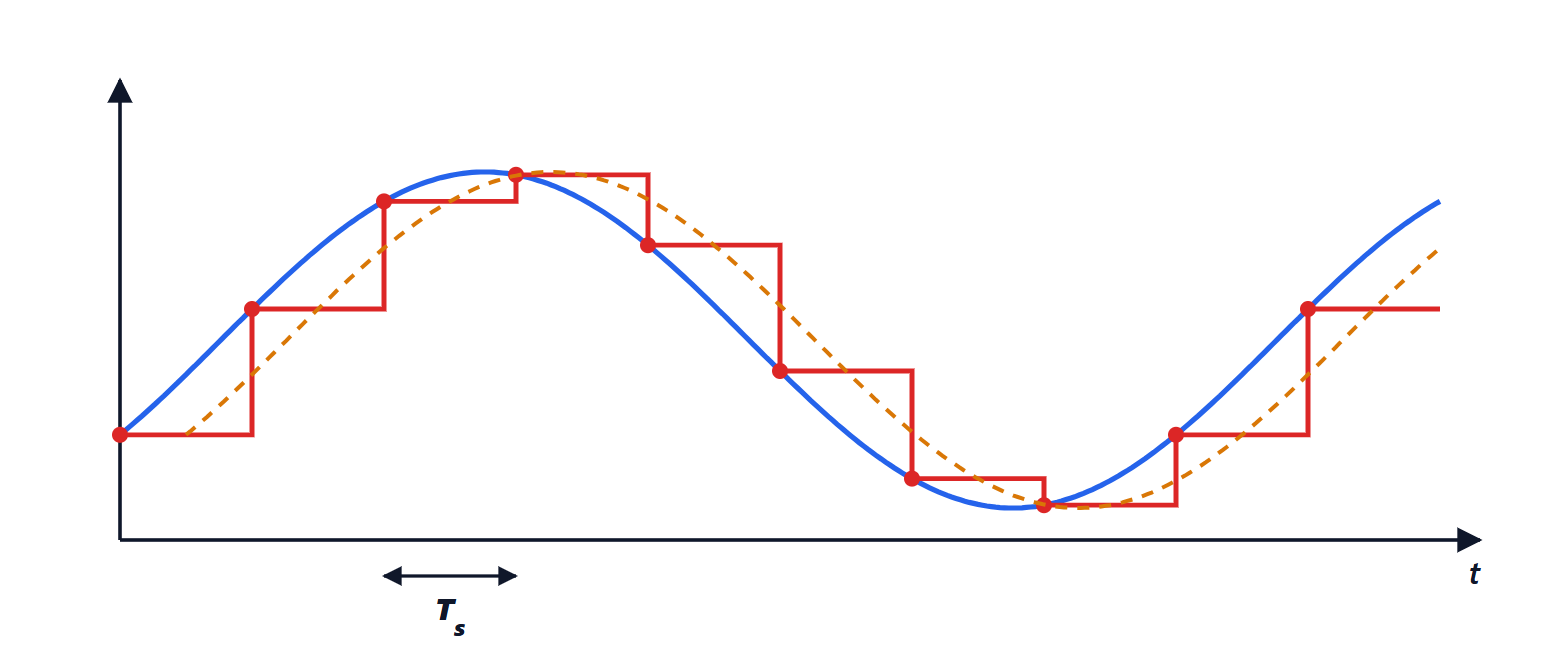
Teorema. Alle frequenze basse rispetto alla frequenza di campionamento, il mantenimento di ordine zero equivale a un ritardo di  .
Dimostrazione. La funzione di trasferimento del mantenimento, normalizzata a guadagno statico unitario, è
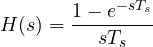
perché la sua risposta all’impulso è un rettangolo di durata e altezza  . Posto
 , si raccoglie
 :
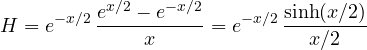
Per  piccolo,
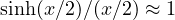 , e resta
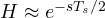 : un ritardo puro di mezzo periodo. ∎
Al ritardo del mantenimento si aggiunge il tempo di calcolo, se il comando viene applicato al campione successivo. Tutto questo è tempo morto in più nell’anello, e la lezione sui processi con ritardo dice quanto costa.
La scelta del periodo di campionamento
Il ritardo aggiunto deve essere piccolo rispetto alle dinamiche dell’anello. Le regole pratiche sono:
- tra un decimo e un ventesimo della costante di tempo desiderata in anello chiuso;
- non più di un quarto del tempo morto del processo, se è questo a dominare;
- per i processi industriali, i valori tipici sono 0,1-1 s per portate e pressioni, 1-10 s per temperature e livelli, minuti per le analisi di composizione.
Campionare troppo in fretta non è gratis: la derivata calcolata come differenza tra campioni vicini amplifica il rumore e la risoluzione del convertitore, e i calcoli occupano la CPU. Prima del convertitore serve sempre un filtro antialiasing (lezione sul campionamento di Teoria dei segnali): un disturbo a 50 Hz campionato a 1 s apparirebbe come una lenta oscillazione inesistente, e il regolatore cercherebbe di correggerla.
Discretizzare il PID
L’integrale si approssima con una somma e la derivata con una differenza. Con il metodo all’indietro (Eulero), all’istante  :
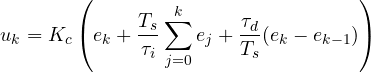
È la forma di posizione: calcola direttamente il valore del comando. Il metodo di Tustin (regola dei trapezi) è più preciso a parità di periodo e conserva la stabilità dei sistemi continui; per i periodi brevi rispetto alle dinamiche, come si usano in pratica, le differenze sono piccole. La derivata va comunque filtrata, e calcolata sulla misura invece che sull’errore.
La forma in velocità
Teorema. Il PID discreto si può scrivere in forma incrementale (o in velocità):
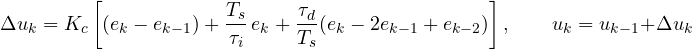
Dimostrazione. Si scrive la forma di posizione all’istante e all’istante  e si sottrae. La parte proporzionale dà
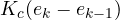 . Nella somma dell’integrale tutti i termini fino a si cancellano e resta
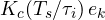 . La derivata dà
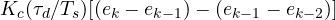 , che è il termine scritto. ∎
Le due forme sono equivalenti finché l’uscita non incontra limiti, ma quella in velocità ha due vantaggi pratici importanti:
- niente integratore che si carica: lo stato è il comando stesso
 . Se la valvola è tutta aperta e il comando viene limitato a 100 %, il passo successivo parte da 100 % e non da un valore interno che ha continuato a crescere. L’anti-windup è automatico, basta saturare
 ;
- passaggio senza scosse da manuale ad automatico: in manuale l’operatore impone
 ; quando si passa in automatico l’algoritmo parte dall’ultimo valore e lo modifica solo degli incrementi, senza salti.
Per questo la forma in velocità è da decenni quella dei regolatori industriali e dei blocchi PID dei PLC.
Altri dettagli dell’implementazione
- Ponderazione del riferimento: il termine proporzionale si calcola su
 con
 , per ridurre il colpo sulla valvola nei cambi di riferimento senza cambiare la risposta ai disturbi.
- Risoluzione e zona morta: con un convertitore a 12 bit il passo è lo 0,025 % della scala; una zona morta piccola sull’errore evita che la valvola si muova di continuo per il rumore, consumando le guarnizioni.
- Velocità di variazione: un limite sulla velocità di variazione del comando protegge attuatori e processo dalle variazioni brusche.
- Gestione dei guasti: se la misura è fuori scala o il sensore guasto, il regolatore passa in manuale mantenendo l’ultimo comando valido, o porta l’uscita in una posizione di sicurezza.