Taratura dei PID per i processi: sintesi diretta, IMC e regole SIMC
Forme del PID industriale, sintesi diretta per il processo con ritardo con dimostrazione, scelta di lambda, correzione SIMC con dimostrazione dello smorzamento, azione derivativa, confronto con Ziegler-Nichols.
Una volta noto il modello del processo, il regolatore PID si può tarare con un ragionamento invece che per tentativi. In questa lezione ricaviamo le regole di taratura per sintesi diretta (legate al metodo IMC, internal model control) per il processo del primo ordine con ritardo, con la dimostrazione; vediamo la correzione SIMC per i processi lenti con la dimostrazione dello smorzamento, e come scegliere l’unico parametro rimasto, la costante di tempo desiderata in anello chiuso. Le regole di Ziegler-Nichols, la struttura del PID e l’anti-windup sono nella lezione sul PID di Controlli automatici.
Le forme del PID
Nei regolatori industriali il PID si scrive quasi sempre nella forma standard (detta anche ISA):
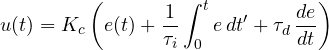
con guadagno  , tempo integrale
 e tempo derivativo
 . Alcuni costruttori usano la banda proporzionale
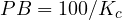 in percentuale, o le ripetizioni al minuto
 ; altri la forma “serie”, con i parametri legati in modo diverso. Prima di inserire numeri calcolati bisogna sapere quale forma usa il proprio regolatore. Nella pratica la derivata si calcola sulla misura e non sull’errore (per non dare un colpo alla valvola a ogni cambio di riferimento) ed è sempre filtrata.
La sintesi diretta
L’idea è scegliere la risposta che si vuole in anello chiuso e ricavarne il regolatore. Per un processo con ritardo nessun regolatore può eliminare il tempo morto, quindi la richiesta ragionevole è
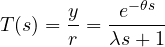
cioè una risposta del primo ordine con costante di tempo  , ritardata di
 . Il parametro è la nostra scelta: piccolo per un anello veloce, grande per uno lento e robusto.
Teorema. Per il processo 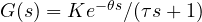 , la sintesi diretta con l’approssimazione
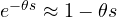 dà un regolatore PI con
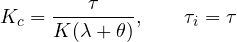
Dimostrazione. In anello chiuso 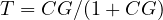 , da cui
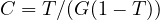 . Sostituendo:
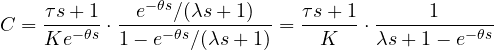
Con il denominatore diventa 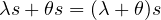 , e
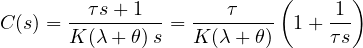
che è un PI nella forma standard con i parametri indicati. ∎
Il regolatore cancella il polo del processo con il suo zero ( ) e il guadagno è tanto più basso quanto più il ritardo è lungo. È un risultato intuitivo: più il processo è lento a rispondere, più il regolatore deve essere paziente.
La scelta di lambda
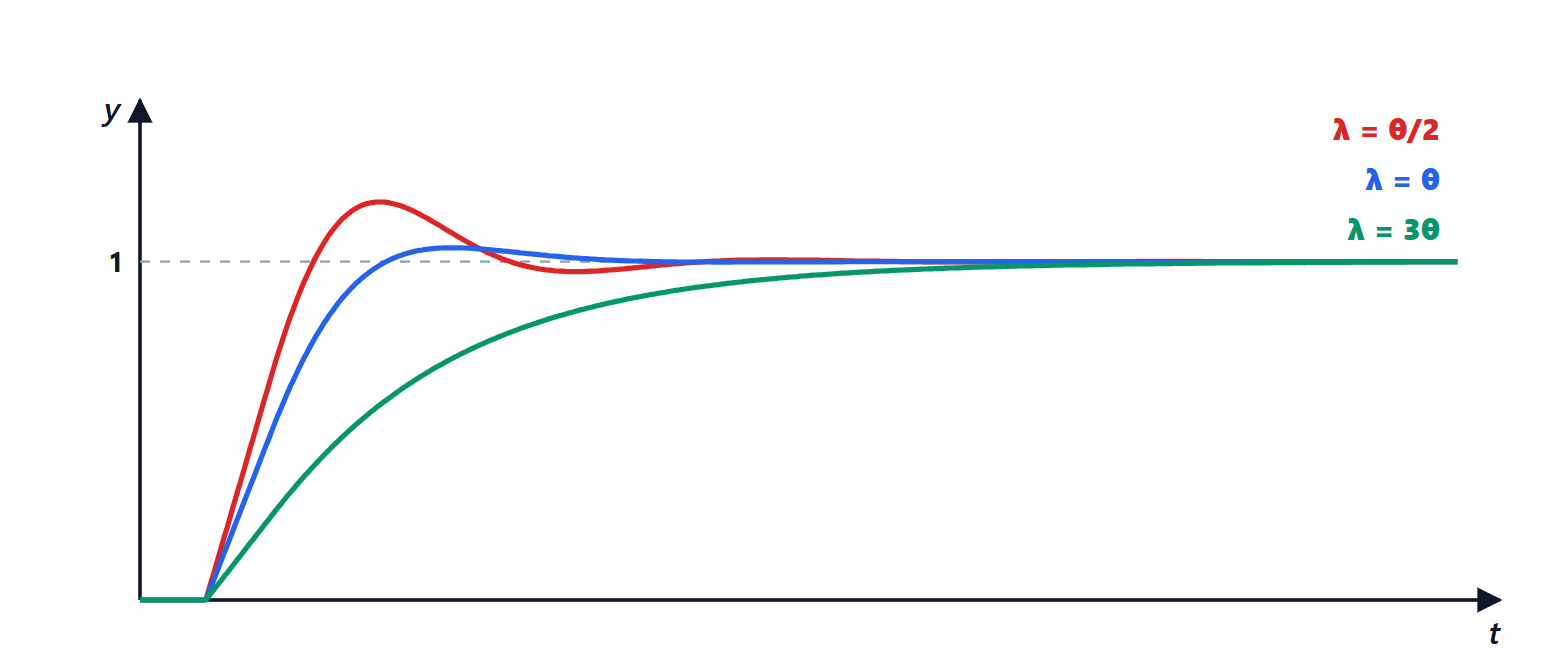
La scelta consigliata è  : dà una risposta rapida senza oscillazioni, con margine di guadagno circa 3 e margine di fase circa 60°. Un modello identificato con una prova al gradino ha errori del 20-30 % sui parametri, e questi margini li tollerano. Valori più piccoli rendono l’anello aggressivo e sensibile agli errori di modello; valori più grandi, fino a
 e oltre, si usano quando conta più la tranquillità della valvola che la velocità, per esempio nei livelli dei serbatoi polmone.
Esempio. Per lo scambiatore della lezione precedente,  °C/%,
 s,
 s. Con
 s:
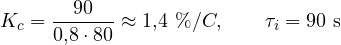
La correzione SIMC per i processi lenti
Se il processo è molto lento ( ), cancellare il suo polo ha un difetto: un disturbo che entra all’ingresso del processo, come una variazione della pressione del vapore, viene recuperato con la lentezza di
 , perché il polo cancellato resta nella risposta al disturbo. Le regole SIMC (Skogestad) correggono il tempo integrale:
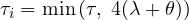
Il fattore 4 non è arbitrario.
Teorema. Per un processo integrante  (il limite di un processo lento) regolato da un PI con
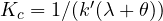 e
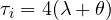 , trascurando il ritardo, l’anello chiuso ha smorzamento
 .
Dimostrazione. L’equazione caratteristica 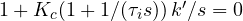 , moltiplicata per
 , diventa
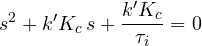
Confrontandola con 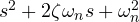 :
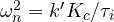 e
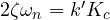 , quindi
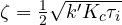 . Con i valori dati
 , e
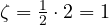 : smorzamento critico, la risposta più rapida senza oscillazioni. Un più piccolo darebbe
 e oscillazioni. ∎
La regola per il guadagno è coerente con quella del primo ordine: un processo integrante è il limite di  con e
 che crescono insieme,
 , e allora
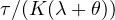 tende proprio a
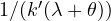 .
Quando serve l’azione derivativa
Per un processo del primo ordine con ritardo il PI basta: l’azione derivativa aggiunge poco e amplifica il rumore di misura. Se il processo ha una seconda costante di tempo importante  (modello
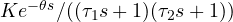 ), la stessa sintesi diretta dà un PID in forma serie con
 : la derivata cancella il secondo polo. È il caso tipico delle temperature, dove si somma la lentezza del processo a quella della sonda nel suo pozzetto. Per pressioni e portate, veloci e rumorose, la derivata quasi non si usa.
Confronto con le regole classiche
Le regole di Ziegler-Nichols puntano a uno smorzamento di un quarto: ogni oscillazione è un quarto della precedente. È una risposta aggressiva, con sovraelongazioni vicine al 50 %, accettabile su un disturbo ma non sulle valvole e sugli impianti di oggi. Le regole per sintesi diretta e SIMC hanno un solo parametro con un significato chiaro, la velocità desiderata, e permettono di scegliere consapevolmente tra prontezza e robustezza. Nella pratica di impianto la sequenza è: prova al gradino, modello FOPDT, taratura con , verifica in anello chiuso con un piccolo cambio di riferimento, ritocco di se serve.