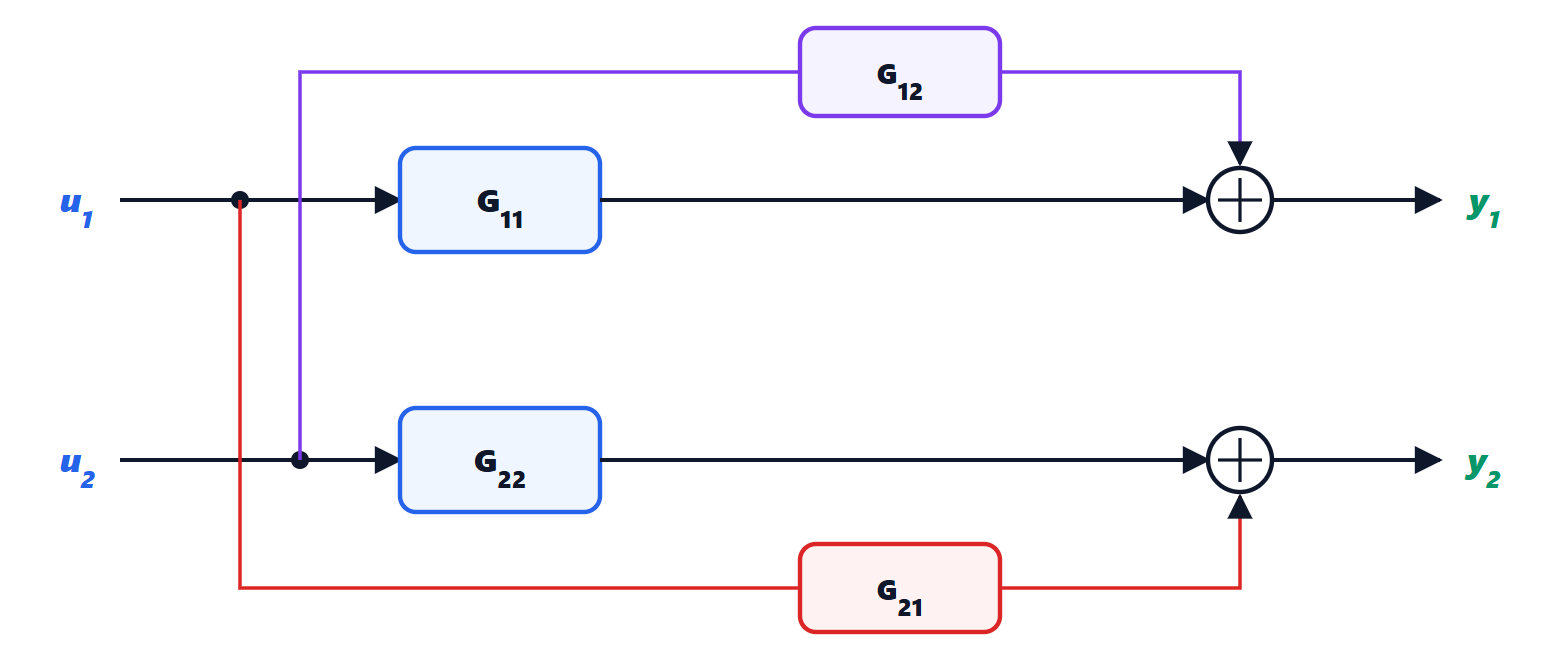
Modelli dei processi industriali e identificazione con la prova al gradino
Variabile controllata, manipolata e riferimento, modelli da bilanci di massa, tempo morto, modello del primo ordine con ritardo, metodo dei due punti dimostrato, esempio di uno scambiatore, processi integranti.
Il controllo dei processi è il controllo automatico applicato agli impianti industriali: raffinerie, centrali, impianti chimici e alimentari, acquedotti, cartiere. Le grandezze da regolare sono temperature, pressioni, portate, livelli e composizioni, i processi sono lenti e spesso poco conosciuti, e il controllore più usato è ancora il PID. In questa lezione vediamo il vocabolario del settore, i modelli semplici che bastano a tarare i regolatori e come ricavarli da una sola prova al gradino, con la dimostrazione del metodo dei due punti.
Il vocabolario degli impianti
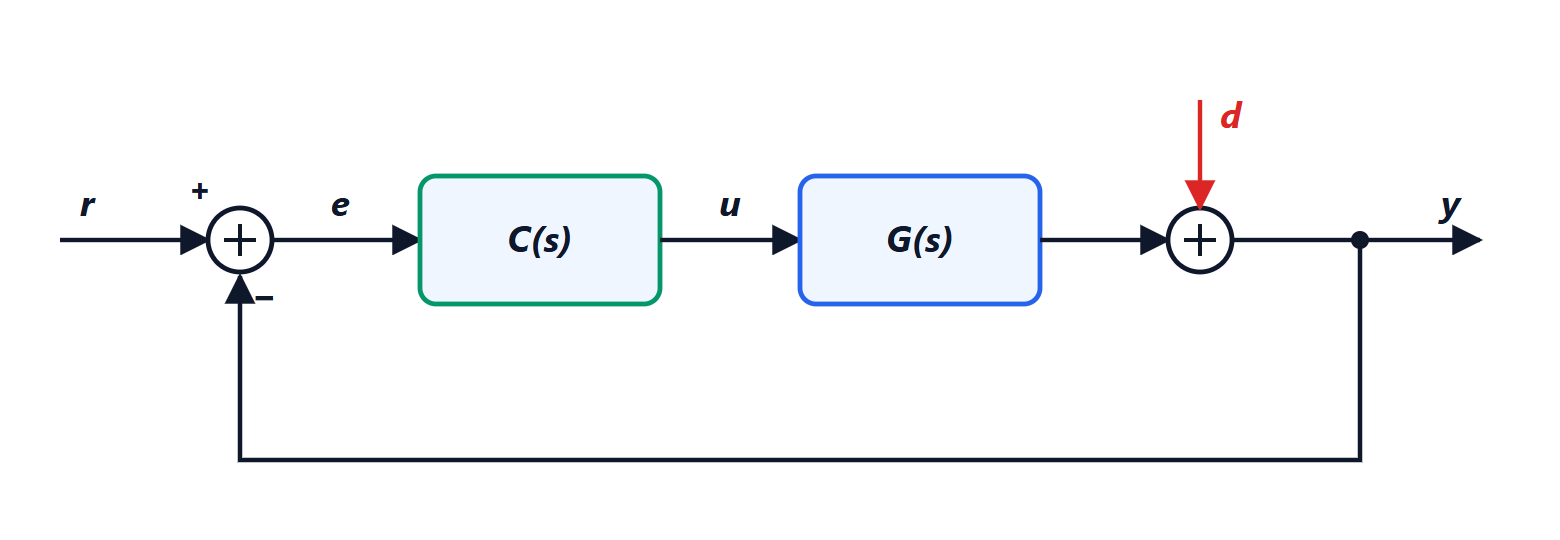
In ogni anello di regolazione ci sono tre grandezze:
- la variabile controllata (PV, process variable): quella che si misura e si vuole tenere al valore desiderato, per esempio la temperatura in uscita da uno scambiatore;
- il valore di riferimento (SP, set point);
- la variabile manipolata (MV), su cui agisce il regolatore: quasi sempre l’apertura di una valvola, oppure la velocità di una pompa.
Rispetto ai sistemi di controllo visti nel corso di Controlli automatici, l’obiettivo principale è diverso: il riferimento cambia raramente, mentre i disturbi (variazioni del carico, della temperatura dell’acqua di raffreddamento, della composizione delle materie prime) arrivano di continuo. Si parla di problema di regolazione più che di inseguimento. Negli schemi d’impianto (P&ID) ogni anello ha una sigla: TIC è un regolatore di temperatura con indicazione, FIC di portata, LIC di livello, PIC di pressione.
Modelli dalla fisica
Molti processi si descrivono con un bilancio di massa o di energia.
Un serbatoio. Con sezione  , portata entrante
 e uscente
 , il bilancio di massa dà
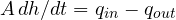 . Se l’uscita è libera attraverso una resistenza idraulica,
 , e si ottiene un sistema del primo ordine con costante di tempo
 . Se invece l’uscita è fissata da una pompa, non dipende da
 e il livello è l’integrale della differenza tra le portate: un processo integrante, che non si stabilizza da solo.
Un tubo. Se la misura si fa a distanza  dal punto in cui si agisce, e il fluido scorre a velocità
 , ogni variazione arriva al sensore dopo un tempo morto
 . Il ritardo puro è una delle caratteristiche più tipiche, e più fastidiose, dei processi industriali.
Il modello del primo ordine con ritardo
La maggior parte dei processi stabili, anche quelli di ordine alto, si approssima bene con il modello a tre parametri
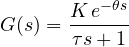
con guadagno  , costante di tempo
 e tempo morto
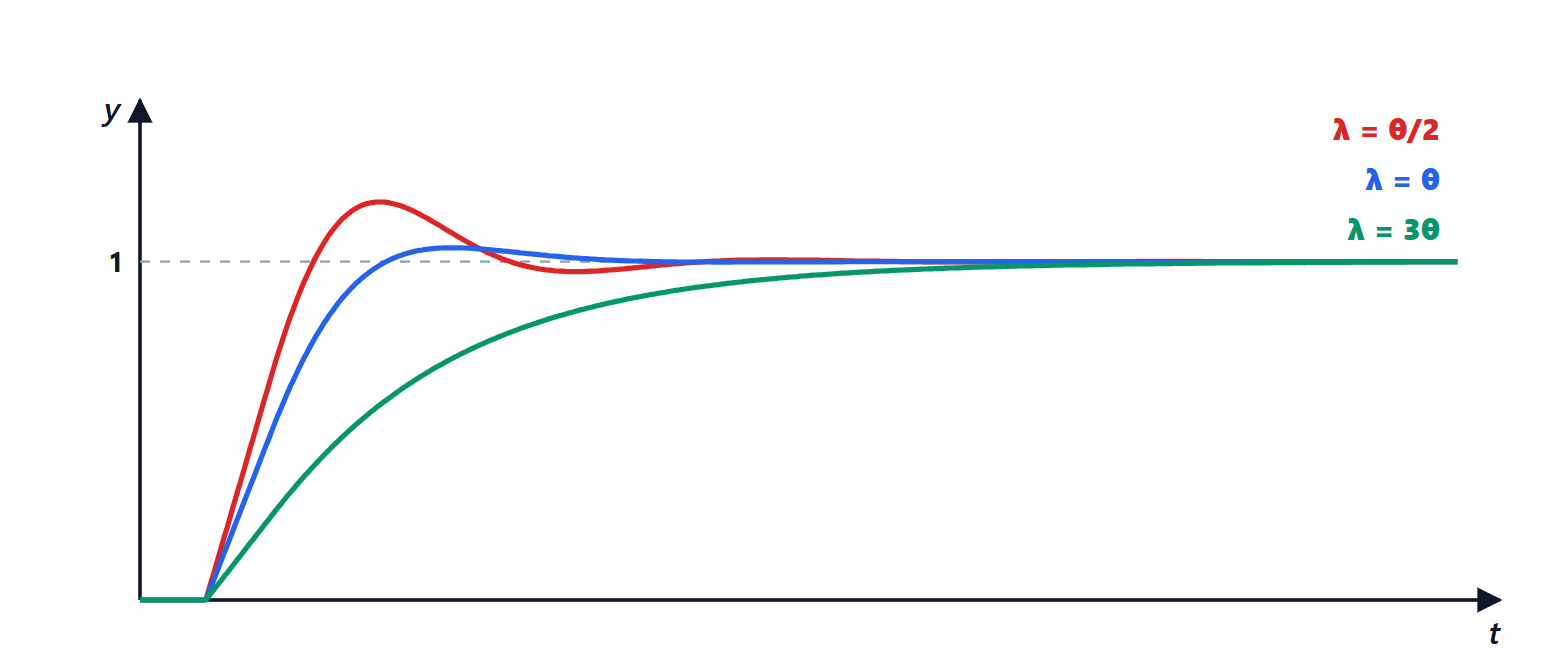
 . È il modello FOPDT (first order plus dead time). La sua risposta a un gradino di ampiezza
 è nulla fino a , poi
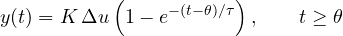
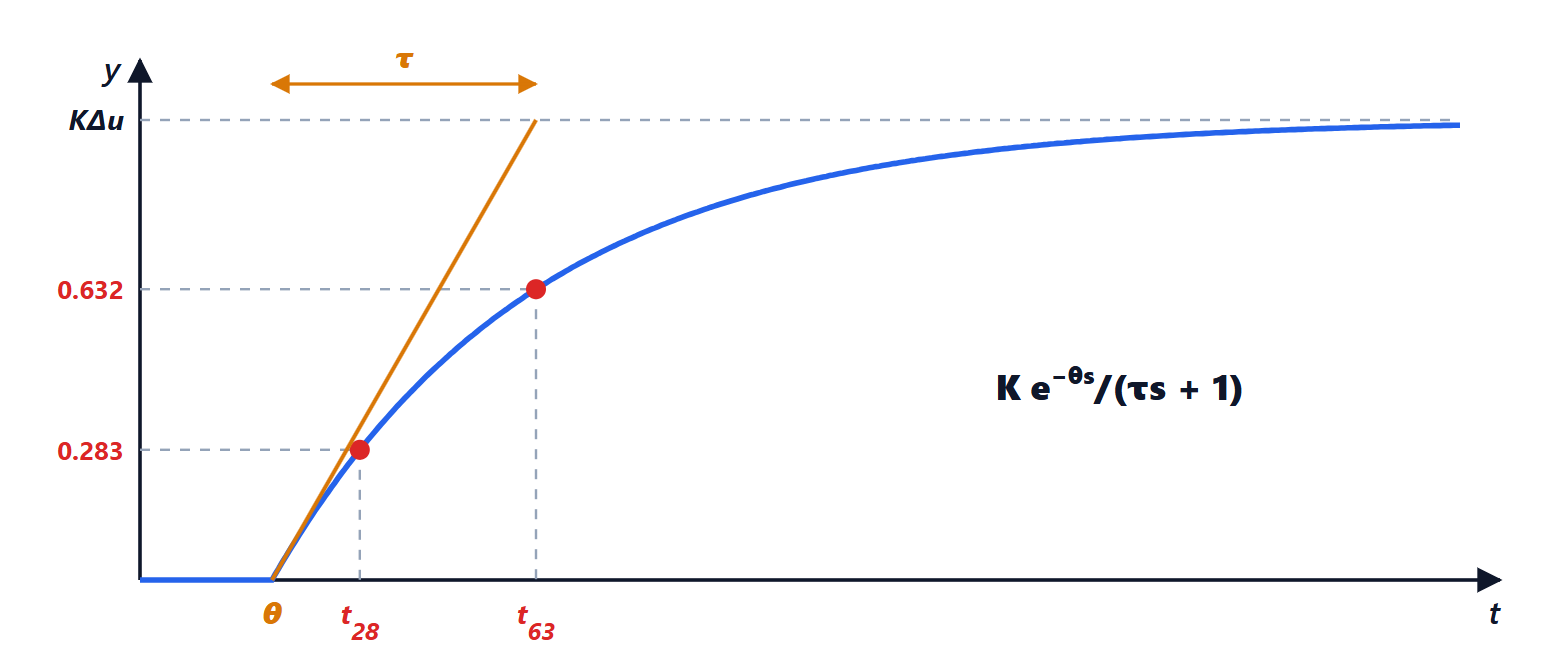
Il rapporto  dice quanto è difficile il processo: sotto 0,1 è facile e si può regolare in modo aggressivo; sopra 1 il ritardo domina, e nessun regolatore potrà rispondere più in fretta del ritardo stesso (lezione sui processi con ritardo).
L’identificazione con una prova al gradino
Con il regolatore in manuale, si dà un gradino alla variabile manipolata, per esempio dal 40 al 50 % di apertura, e si registra la risposta. Il guadagno è il rapporto tra la variazione finale dell’uscita e quella dell’ingresso: 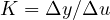 . Per la costante di tempo e il ritardo si usano due istanti particolari.
Teorema (metodo dei due punti). Siano  e
 gli istanti in cui la risposta raggiunge il 28,3 % e il 63,2 % della variazione finale. Allora
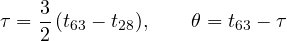
Dimostrazione. Dalla risposta, la frazione raggiunta all’istante  è
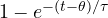 . Vale
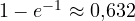 , quindi
 ; e
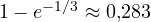 , quindi
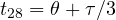 . La differenza è
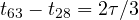 , da cui ; poi
 . ∎
Esempio. Uno scambiatore di calore: la valvola del vapore passa dal 40 al 50 % e la temperatura in uscita va da 50 a 58 °C. Il guadagno è 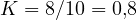 °C/%. La temperatura raggiunge 52,3 °C (il 28,3 % di 8 °C sopra 50) dopo 70 s e 55,1 °C (il 63,2 %) dopo 130 s. Allora
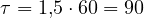 s e
 s. Il rapporto
 : un processo di difficoltà media, tipico degli scambiatori.
Il metodo dei due punti è meno sensibile al rumore del vecchio metodo della tangente, che traccia la retta di massima pendenza e ne legge le intersezioni: tracciare una tangente su una curva rumorosa è molto incerto. Per un processo di ordine più alto il modello FOPDT è un’approssimazione: il “tempo morto” trovato comprende anche le costanti di tempo più piccole, che a distanza si comportano come un ritardo.
Accorgimenti pratici
- Il gradino deve essere abbastanza grande da emergere dal rumore (che l’uscita cambi di almeno cinque o dieci volte il rumore di misura) e abbastanza piccolo da non portare il processo fuori dalle condizioni normali.
- I processi industriali sono non lineari: il guadagno cambia con il punto di lavoro, per esempio perché la valvola ha una caratteristica non lineare (lezione sulle valvole). Conviene fare prove in salita e in discesa, e attorno al punto di lavoro reale.
- Durante la prova non devono arrivare altri disturbi; se arrivano, la prova si ripete.
- Per i processi integranti il gradino produce una rampa: il modello è
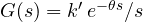 , con
 pari alla pendenza della rampa divisa per il gradino e il ritardo prima che la rampa parta.
Con questi tre numeri, , e , si tara un PID in modo ragionato: è l’argomento della prossima lezione.