Sistemi multivariabili: matrice dei guadagni relativi e accoppiamento
Processo con due ingressi e due uscite, guadagno relativo di Bristol con dimostrazione, somma unitaria di righe e colonne, regola di accoppiamento, esempio di una colonna di distillazione, disaccoppiamento e controllo predittivo.
In un impianto reale gli anelli di regolazione non sono indipendenti: aprire una valvola per correggere una temperatura cambia anche una pressione, che un altro regolatore corregge, disturbando a sua volta la temperatura. Quando le interazioni sono forti, tarare bene ogni anello da solo non basta. In questa lezione vediamo il modello di un processo a più ingressi e più uscite, la matrice dei guadagni relativi (RGA) di Bristol con la dimostrazione delle sue proprietà, la regola per accoppiare ingressi e uscite, il disaccoppiamento e il controllo predittivo.
Il processo con due ingressi e due uscite
Il caso più semplice ha due variabili manipolate  e due controllate
 , ciascuna influenzata da entrambi gli ingressi:

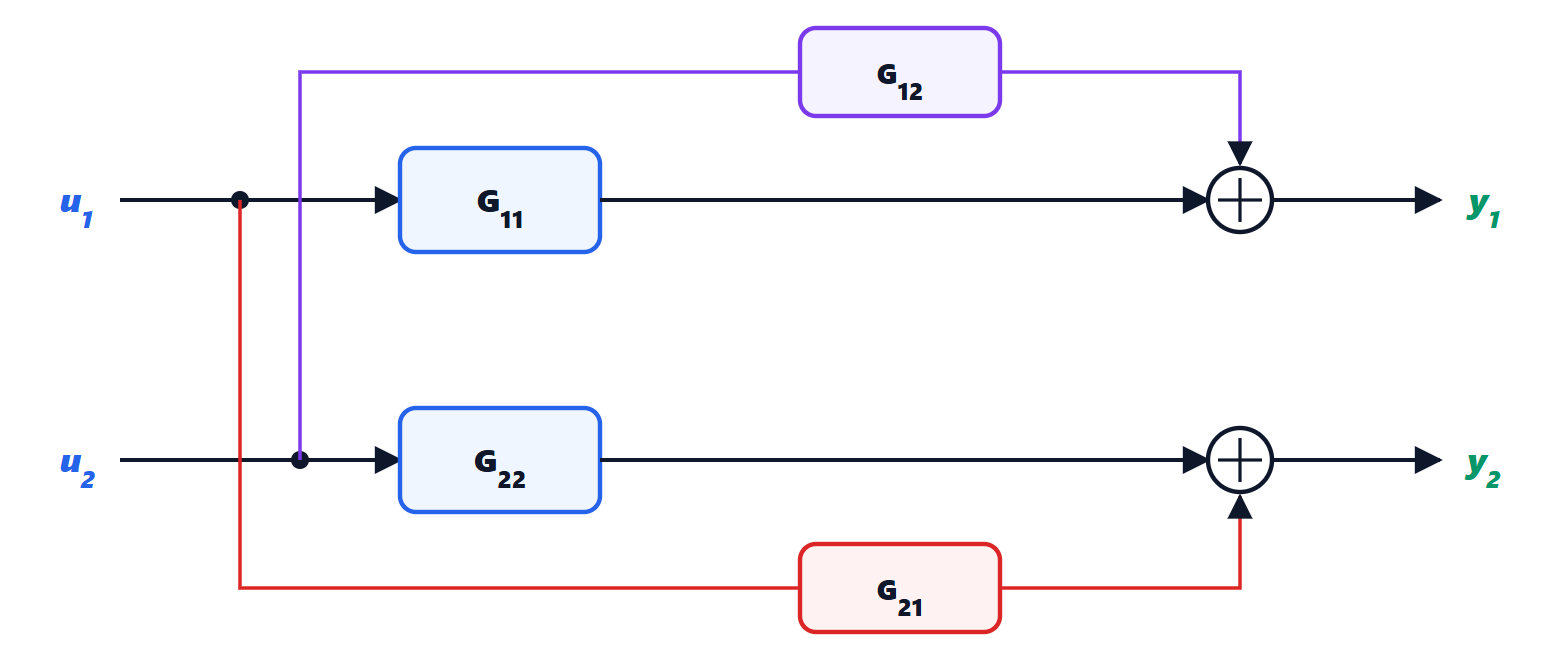
Un esempio classico è un serbatoio di miscelazione in cui entrano acqua calda e fredda: le uscite sono la portata totale e la temperatura, e ciascuna delle due valvole cambia entrambe. Un altro è la colonna di distillazione, dove il riflusso e il calore al ribollitore influenzano entrambe le purezze, di testa e di fondo.
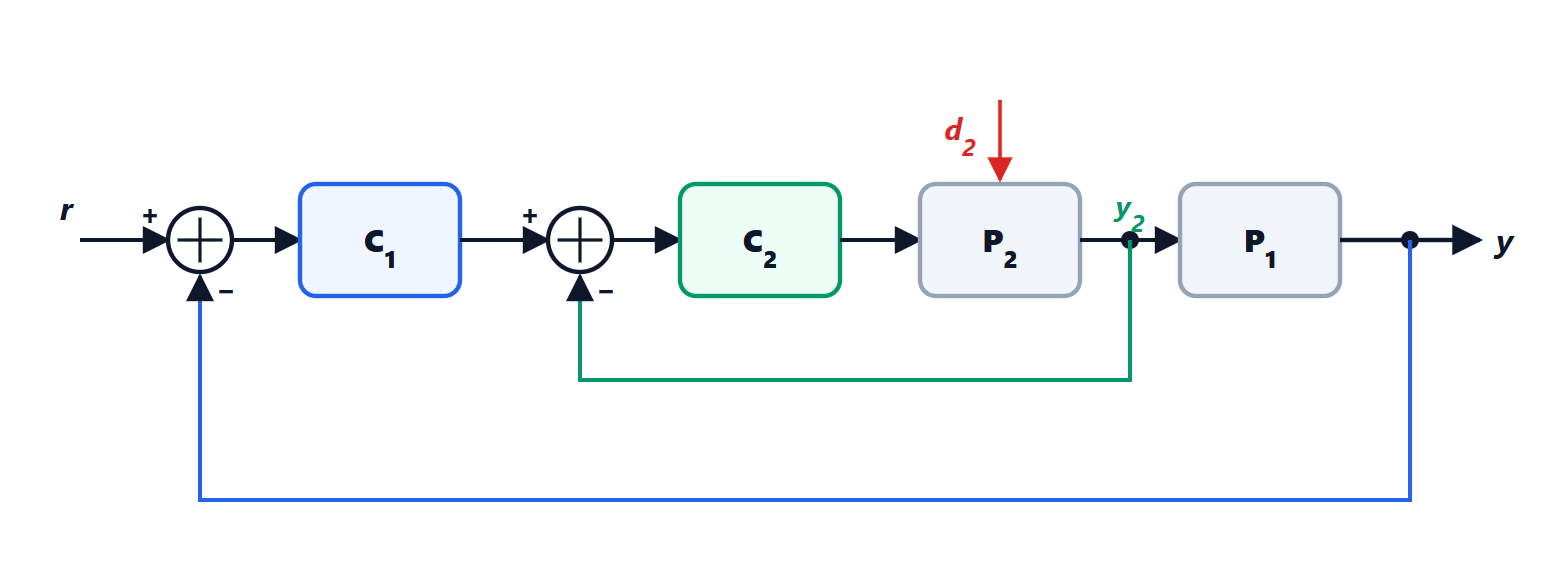
Se si chiudono due anelli separati,  su
 e
 su
 , il regolatore 1 non vede più il guadagno
 : vede un guadagno modificato dall’azione del regolatore 2, che reagisce a ogni sua mossa. Serve una misura di quanto conta questa interazione.
Il guadagno relativo
Si lavora con i guadagni statici 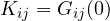 .
Definizione. Il guadagno relativo tra e è il rapporto tra il guadagno da a con l’altro anello aperto ( costante) e lo stesso guadagno con l’altro anello chiuso e perfetto ( costante):
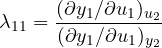
Teorema. Per un processo 2×2
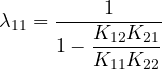
Dimostrazione. Con costante il guadagno è semplicemente  . Con costante, la seconda equazione impone
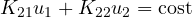 , quindi una variazione di fa variare di
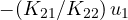 . Sostituendo nella prima equazione:
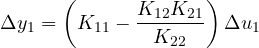
Il rapporto tra i due guadagni è 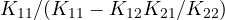 , e dividendo numeratore e denominatore per si ottiene la formula. ∎
Gli altri elementi si calcolano allo stesso modo, e si raccolgono nella matrice dei guadagni relativi (RGA, relative gain array).
Teorema. In ogni riga e in ogni colonna della RGA la somma degli elementi vale 1. Per un processo 2×2 la matrice è quindi determinata da  :
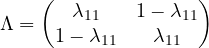
Dimostrazione (caso 2×2). Sia 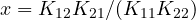 , così
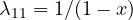 . Per
 , tra e , con lo stesso ragionamento (ora è ad adattarsi per tenere costante:
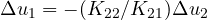 ) si trova
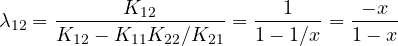
e 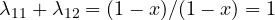 . Per simmetria lo stesso vale per la seconda riga e per le colonne. ∎
Come si legge la RGA
 : l’altro anello non cambia il guadagno visto dal primo. Nessuna interazione, gli anelli si tarano separatamente.
 : chiudere l’altro anello aumenta il guadagno visto (l’altro regolatore “aiuta”). Interazione moderata se vicino a 1.
 : chiudere l’altro anello riduce il guadagno. Valori grandi, 5, 10 o più, indicano interazione forte e un processo difficile.
 : chiudere l’altro anello cambia segno al guadagno. Un regolatore tarato con l’altro anello aperto diventa a retroazione positiva quando l’altro si chiude: instabilità.
La regola di accoppiamento di Bristol: si accoppia ogni uscita all’ingresso con il guadagno relativo positivo e più vicino a 1, e non si accoppia mai su un guadagno relativo negativo.
Esempio. Un modello classico di colonna di distillazione, molto studiato nella letteratura, ha guadagni statici
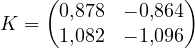
Qui 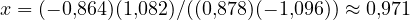 e
 . L’accoppiamento diagonale è quello giusto (l’altro avrebbe
 ), ma l’interazione è fortissima: i due anelli si contrastano, e un piccolo errore nel modello cambia molto il comportamento. Questo processo si dice mal condizionato: le due uscite si muovono quasi sempre insieme, ed è difficile cambiarne una sola.
Disaccoppiamento e controllo predittivo
Quando l’interazione è forte si può inserire tra i regolatori e il processo un disaccoppiatore  tale che
 sia diagonale: nel caso statico
 , così ogni regolatore muove una combinazione di valvole che cambia una sola uscita. Su processi mal condizionati il disaccoppiamento esatto è però fragile, per la stessa ragione: richiede di invertire una matrice quasi singolare.
Nelle raffinerie e negli impianti chimici grandi la soluzione oggi più diffusa è il controllo predittivo basato su modello (MPC, model predictive control). Un calcolatore usa un modello multivariabile del processo per prevedere le uscite nei prossimi minuti o ore e, a ogni periodo di campionamento, risolve un problema di ottimizzazione: trova la sequenza di mosse delle valvole che porta le uscite ai riferimenti, rispettando tutti i vincoli (aperture massime, temperature limite, pressioni di sicurezza). Applica solo la prima mossa e ripete il calcolo al passo successivo con le misure nuove. L’MPC gestisce naturalmente interazioni, ritardi e vincoli; di solito non comanda direttamente le valvole, ma fornisce i riferimenti ai PID di base, che restano lo strato veloce dell’impianto.