Rappresentazione di stato, equilibri e linearizzazione
Il concetto di stato, classificazione dei sistemi, sistemi lineari stazionari, esempio di un circuito RLC, punti di equilibrio, linearizzazione con dimostrazione, il pendolo, cambiamenti di coordinate.
La teoria dei sistemi studia in modo unitario oggetti molto diversi, circuiti, macchine, reazioni chimiche, popolazioni, economie, guardando solo a come le cause (gli ingressi) producono effetti (le uscite) nel tempo. Lo strumento centrale è la rappresentazione di stato. In questa lezione vediamo cos’è lo stato, come si classificano i sistemi, i punti di equilibrio, la linearizzazione con la sua dimostrazione e l’esempio del pendolo, e i cambiamenti di coordinate.
Lo stato
Un sistema dinamico ha memoria: l’uscita in un istante non dipende solo dall’ingresso in quell’istante, ma da tutta la storia passata. Lo stato  è l’informazione minima sul passato che, insieme all’ingresso futuro, determina tutta l’evoluzione futura. In un circuito elettrico sono le tensioni sui condensatori e le correnti negli induttori; in un sistema meccanico le posizioni e le velocità; in un serbatoio i livelli.
La rappresentazione ingresso-stato-uscita a tempo continuo è

con  (il numero
 è l’ordine del sistema), ingresso
 e uscita
 . La prima è l’equazione di stato, la seconda la trasformazione d’uscita. A tempo discreto la derivata è sostituita dal passo successivo,
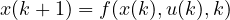 .
La classificazione
- Lineare se
 e
 sono lineari in
 e
 ; allora vale la sovrapposizione degli effetti.
- Stazionario (tempo-invariante) se e non dipendono esplicitamente dal tempo.
- Strettamente proprio se l’uscita dipende dall’ingresso solo attraverso lo stato, cioè non c’è legame istantaneo.
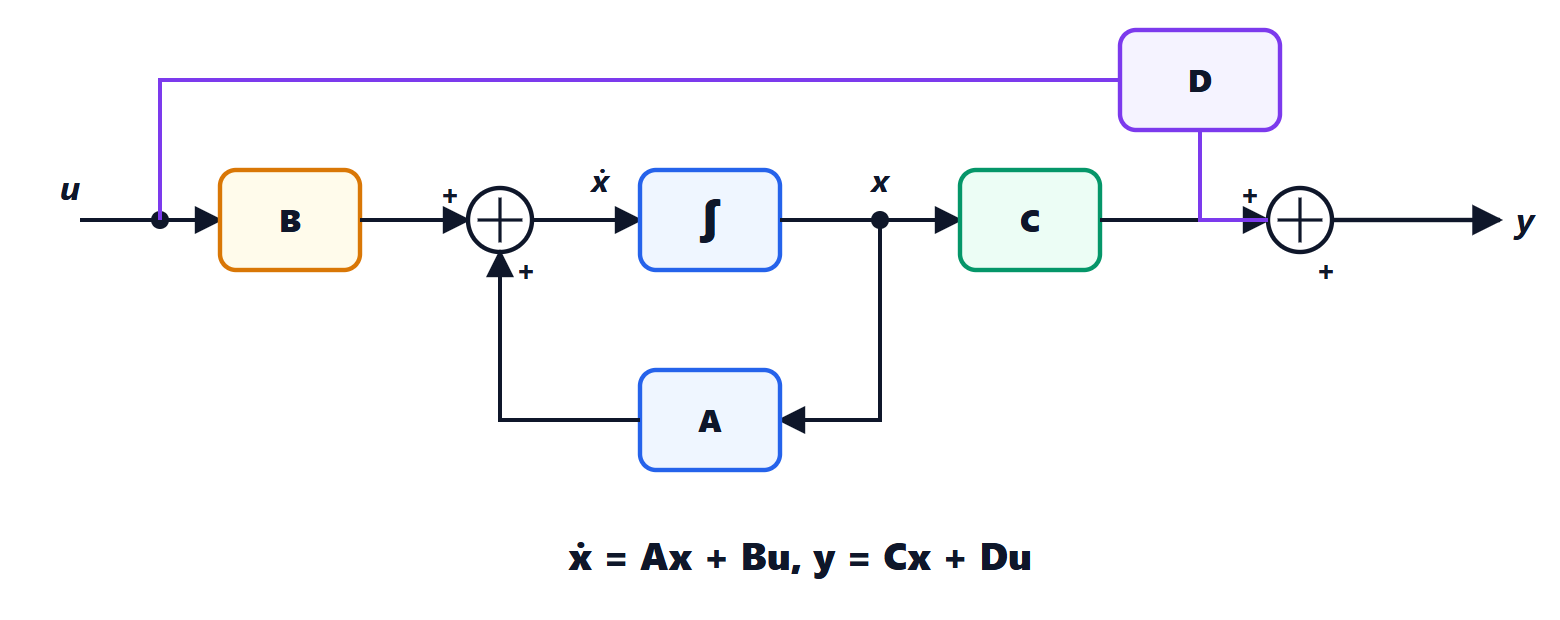
Il caso più studiato, e la base di tutto il corso, è il sistema lineare stazionario:

con matrici costanti  (
 ),
 (
 ),
 (
 ) e
 (
 ).
Esempio: un circuito RLC serie. Con stato  (tensione sul condensatore) e
 (corrente nell’induttore), ingresso la tensione del generatore e uscita
 :
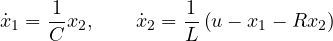
cioè 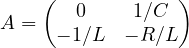 ,
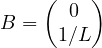 ,
 ,
 .
I punti di equilibrio
Con ingresso costante  , uno stato
 è di equilibrio se, partendo da lì, il sistema ci resta:
 . Un sistema lineare con invertibile ha un solo equilibrio,
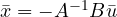 ; un sistema non lineare può averne molti, e di natura diversa.
La linearizzazione
Quasi tutti i sistemi reali sono non lineari, ma attorno a un equilibrio si comportano come un sistema lineare.
Teorema. Siano  un equilibrio di
 con derivabile. Per piccoli scostamenti
 ,
 vale, al primo ordine,
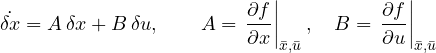
Dimostrazione. Poiché è costante, 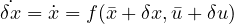 . Lo sviluppo di Taylor al primo ordine attorno a
 dà
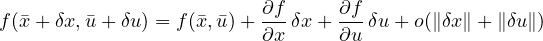
e il primo termine è nullo perché il punto è di equilibrio. Trascurando i termini di ordine superiore resta il sistema lineare. ∎
Le matrici e sono le jacobiane di . Allo stesso modo si linearizza l’uscita, con  e
 .
L’esempio del pendolo
Un pendolo di lunghezza  , con attrito viscoso e una coppia applicata , con stato
 (angolo dalla verticale in basso) e
 :
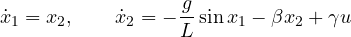
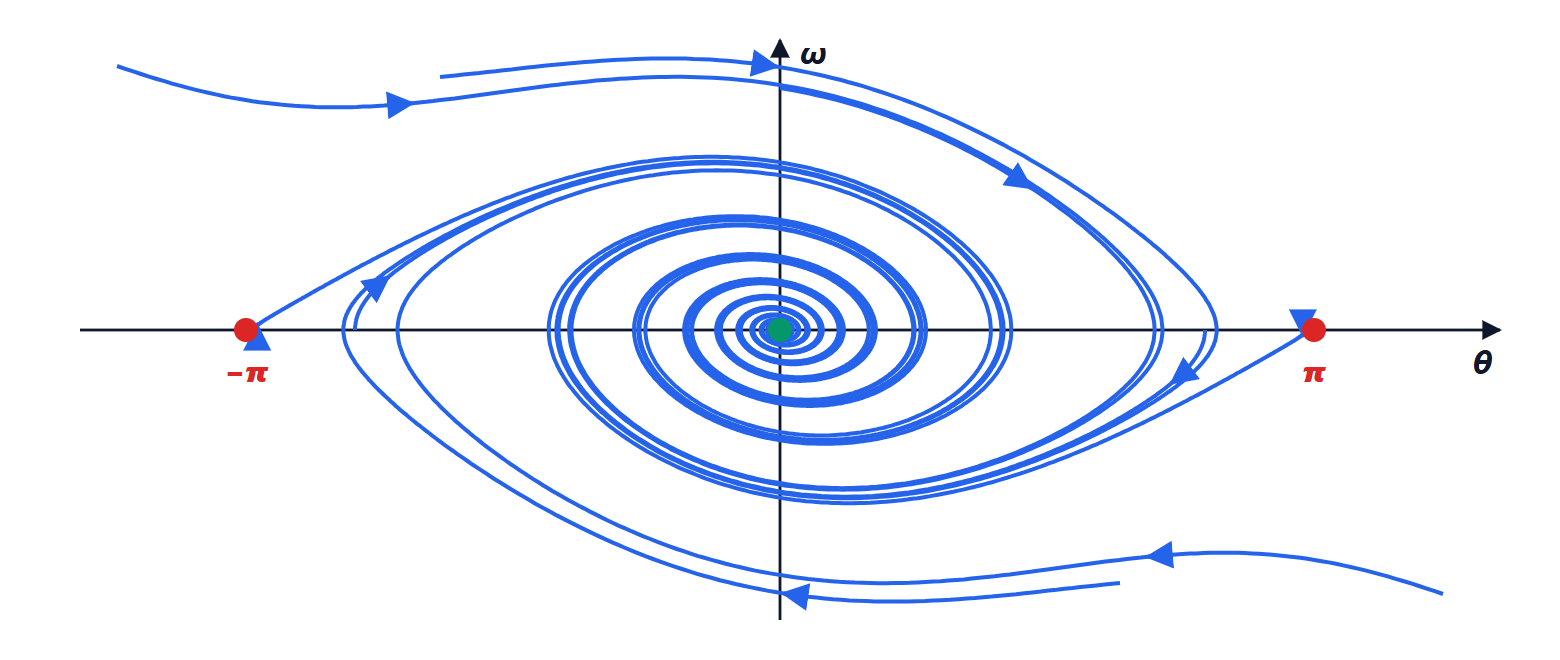
Con  gli equilibri sono
 ,
 : il pendolo in basso (
 ) e il pendolo rovesciato (
 ). Le jacobiane sono
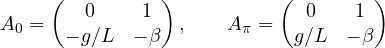
perché la derivata di  è
 , che vale
 in 0 e
 in
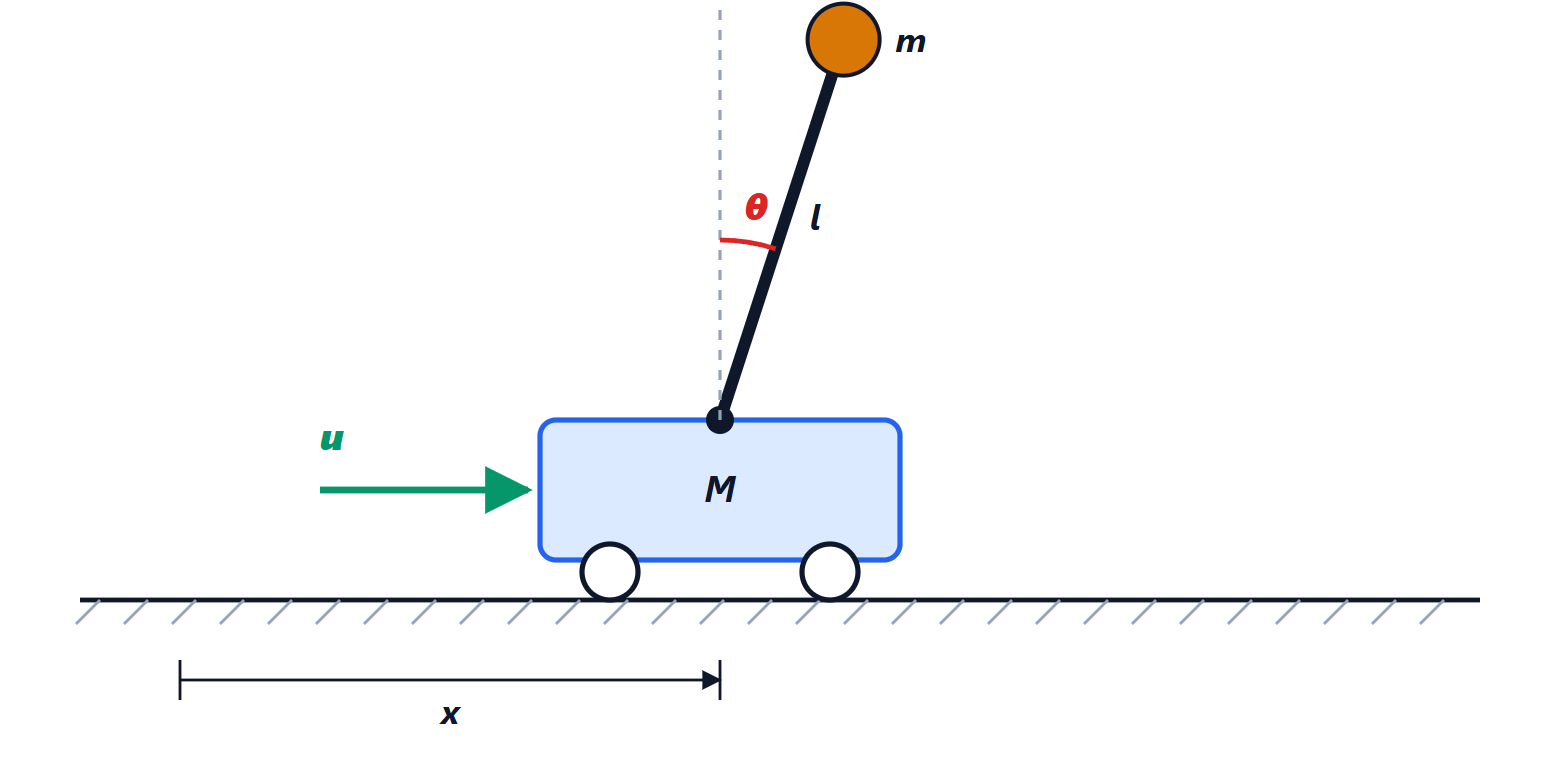
 . Le due matrici differiscono per un segno, e questo segno decide tutto: la prima descrive oscillazioni smorzate, la seconda un sistema instabile (lezione sulla stabilità). È lo stesso modello del pendolo inverso su carrello e del segway, che si tengono in piedi solo con la retroazione.
I cambiamenti di coordinate
Lo stato non è unico: se  è una matrice invertibile, anche
 è uno stato. Sostituendo
 :
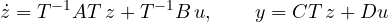
Le due rappresentazioni descrivono lo stesso sistema: hanno gli stessi autovalori (le matrici e  sono simili) e la stessa relazione tra ingresso e uscita. Scegliendo bene si ottengono forme più comode, come quella diagonale, in cui ogni coordinata evolve per conto suo, o le forme canoniche (lezione sulla realizzazione).