Matrici: operazioni, prodotto righe per colonne e matrice inversa
Perché il prodotto righe per colonne è la composizione, proprietà e non commutatività, matrici speciali e trasposta, inversa 2×2 e calcolo con Gauss-Jordan.
Una matrice è una tabella di numeri, ma è soprattutto un modo compatto di scrivere trasformazioni e sistemi. In questa lezione vediamo le operazioni tra matrici, perché il prodotto righe per colonne è definito proprio così, le matrici speciali e come si calcola l’inversa.
Definizioni
Una matrice  ha
 righe e
 colonne; l’elemento in riga
 e colonna
 si indica con
 . Se
 la matrice è quadrata di ordine . Le matrici a coefficienti reali formano l’insieme
 .
Somma e prodotto per uno scalare si fanno elemento per elemento, e hanno le stesse proprietà dei vettori: è uno spazio vettoriale di dimensione  .
Il prodotto righe per colonne
Se  è e
 è
 , il prodotto
 è la matrice
 con
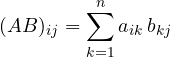
cioè il prodotto scalare della riga di per la colonna di . Il numero di colonne di deve essere uguale al numero di righe di .
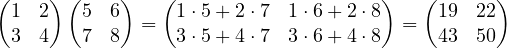
Perché è definito così
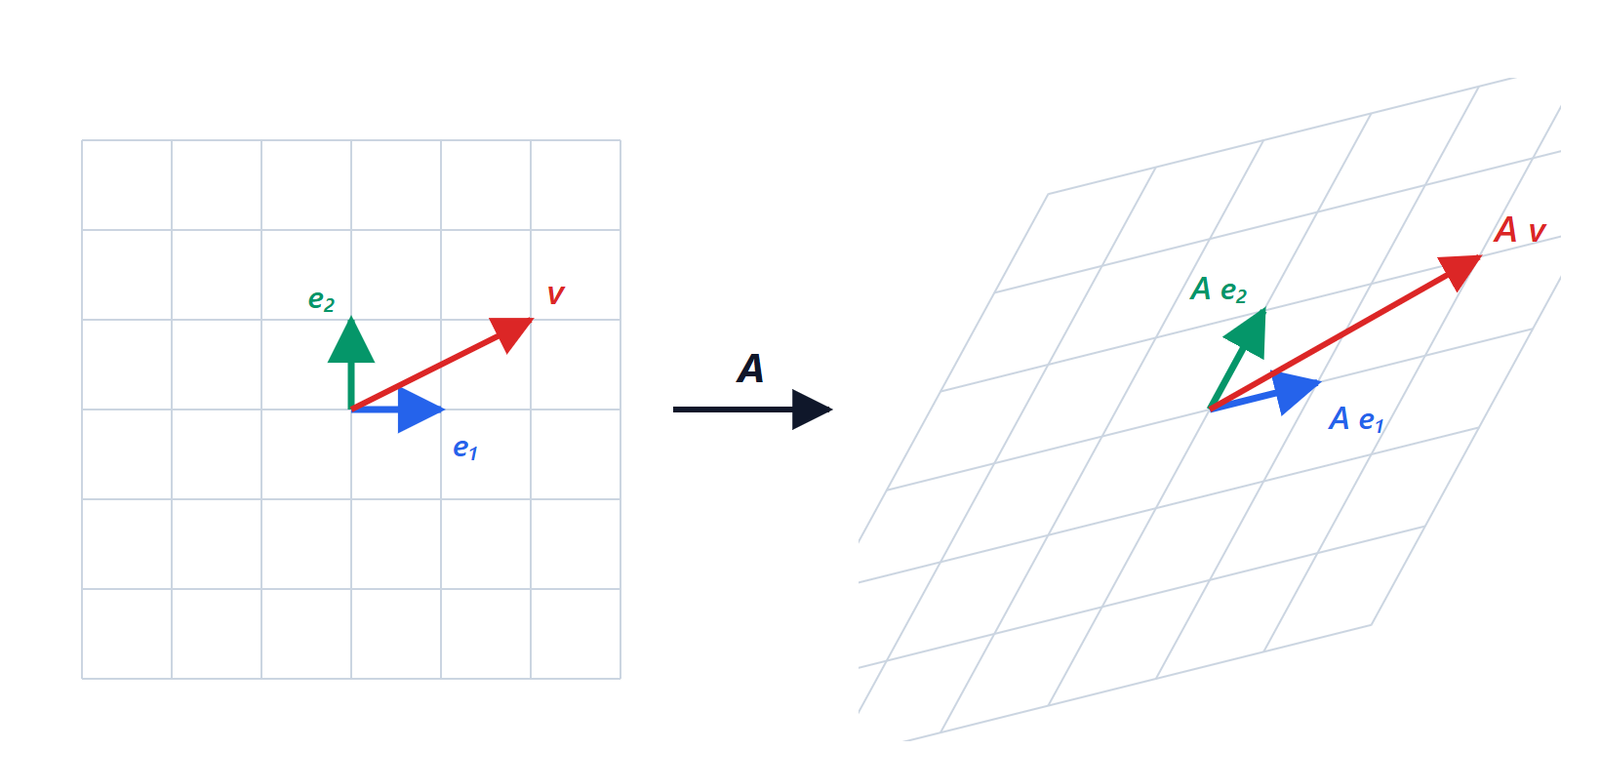
Una matrice trasforma un vettore  nel vettore
 . Se prima applichiamo e poi , otteniamo
 . Scrivendo le componenti:
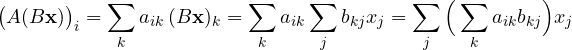
Il coefficiente tra parentesi è esattamente  : il prodotto di matrici è la composizione delle trasformazioni. Da qui segue subito che il prodotto è associativo,
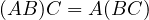 , perché la composizione di funzioni lo è.
Il prodotto non è commutativo
In generale  , anche quando entrambi esistono. Ruotare di 90° e poi riflettere rispetto all’asse
 non dà lo stesso risultato di riflettere e poi ruotare. Altre differenze rispetto ai numeri:
 non implica
 o
 : per esempio
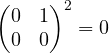 ;
- da
 non si può “semplificare” , a meno che sia invertibile.
Matrici speciali
- Identità
 : 1 sulla diagonale, 0 altrove.
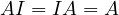 .
- Diagonale: zeri fuori dalla diagonale. Si moltiplicano elemento per elemento sulla diagonale, e le loro potenze sono facilissime.
- Triangolare superiore o inferiore: zeri sotto (o sopra) la diagonale. La forma a scala del metodo di Gauss è triangolare superiore.
- Trasposta
 : righe e colonne scambiate,
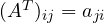 . Vale
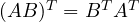 (attenzione all’ordine).
- Simmetrica:
 . Compaiono ovunque, dalle matrici di covarianza alle matrici di rigidezza delle strutture, e hanno proprietà speciali che vedremo con il teorema spettrale.
La matrice inversa
Una matrice quadrata è invertibile se esiste  con
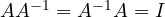 . Se esiste è unica, e il sistema
 ha l’unica soluzione
 .
Valgono 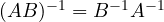 e
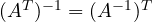 . Una matrice è invertibile se e solo se il suo determinante è diverso da zero (lezione sul determinante), cioè se e solo se il suo rango è .
Il caso 2×2. Se  :
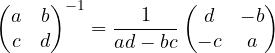
Si verifica moltiplicando: il prodotto dà  , diviso per
 .
Calcolo dell’inversa con Gauss-Jordan
Si affianca l’identità ad e si applicano le operazioni elementari fino a trasformare in  : a destra compare .
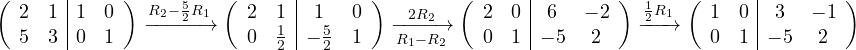
Quindi 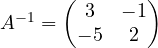 , come conferma la formula 2×2 con
 .
Perché funziona. Ogni operazione elementare equivale a moltiplicare a sinistra per una matrice elementare  . Se
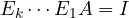 , allora il prodotto
 è proprio , e applicato a dà . Se durante il procedimento una riga di sinistra diventa tutta zero, non è invertibile.
Un consiglio pratico
Per risolvere al computer non si calcola mai : costa circa tre volte di più dell’eliminazione di Gauss ed è numericamente meno preciso. L’inversa è uno strumento teorico, utile per scrivere le formule; nei programmi si usa  in MATLAB o numpy.linalg.solve.