Prodotto scalare e ortogonalità: proiezioni, Gram-Schmidt e teorema spettrale
Prodotto scalare e norma, Pitagora, proiezione ortogonale e minimi quadrati, basi ortonormali, procedimento di Gram-Schmidt, matrici ortogonali e teorema spettrale.
Negli spazi vettoriali astratti non ci sono né lunghezze né angoli. Per averli serve una struttura in più, il prodotto scalare. Con il prodotto scalare arrivano l’ortogonalità, le proiezioni, le basi ortonormali e uno dei teoremi più belli del corso, il teorema spettrale. Sono gli strumenti dietro i minimi quadrati, la serie di Fourier e la compressione JPEG.
Prodotto scalare e norma
Un prodotto scalare su uno spazio reale  è un’operazione
 che dà un numero ed è simmetrica, lineare in ciascun argomento e definita positiva:
 per ogni
 . Quello standard di
 è
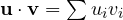 . Sulle funzioni continue in
 un prodotto scalare è
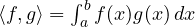 .
La norma è 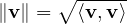 , e valgono la disuguaglianza di Cauchy-Schwarz e quella triangolare (dimostrate nella lezione sui vettori, con un argomento che usa solo queste proprietà). Due vettori sono ortogonali se
 .
Teorema di Pitagora
Se  , allora
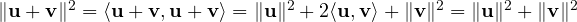 . In qualunque spazio con un prodotto scalare, anche fatto di funzioni.
Vettori ortogonali non nulli sono indipendenti. Se  , facendo il prodotto scalare con
 restano solo
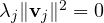 , quindi
 .
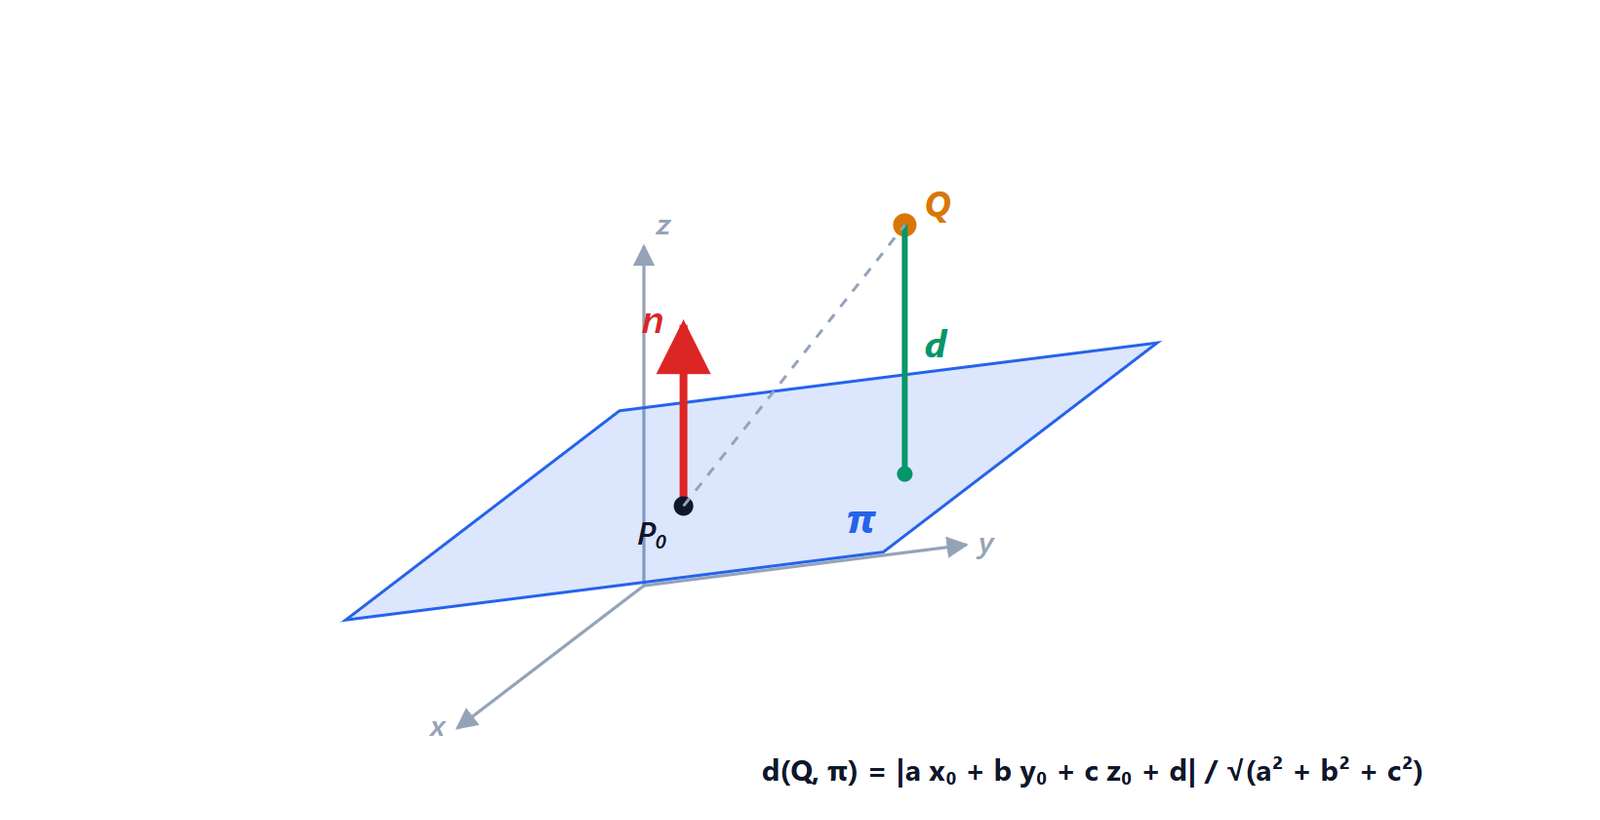
La proiezione ortogonale
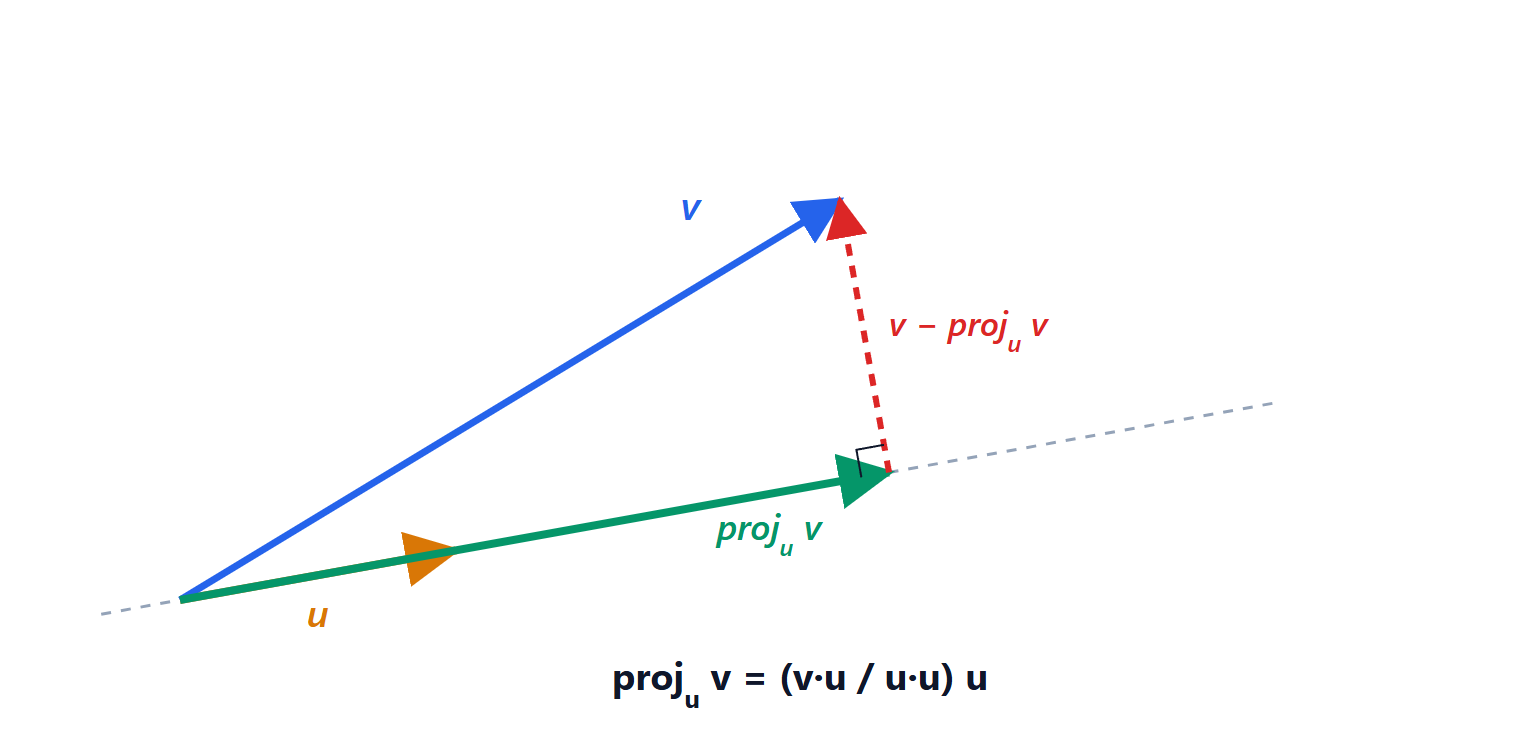
 sulla direzione di
 è il vettore di quella retta più vicino a . La differenza
 è perpendicolare a .
Dimostrazione della formula
Cerchiamo il multiplo  tale che
 sia ortogonale a :
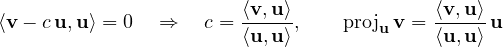
È anche il punto più vicino: per ogni altro multiplo  , il vettore
 è la somma di e
 , che sono ortogonali, e per Pitagora
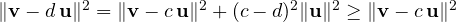 .
Lo stesso vale per la proiezione su un sottospazio  : il punto di più vicino a è quello per cui la differenza è ortogonale a tutto . È il principio dei minimi quadrati: quando un sistema
 non ha soluzione (troppe equazioni, dati con rumore), si cerca
 tale che
 sia la proiezione di
 sullo spazio delle colonne. La condizione di ortogonalità dà le equazioni normali
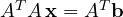 . È così che si calcola la retta di regressione tra misure sperimentali.
Basi ortonormali
Una base è ortonormale se i suoi vettori hanno norma 1 e sono ortogonali a due a due. Il vantaggio è enorme: le coordinate si calcolano con un prodotto scalare, senza risolvere sistemi.
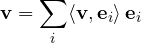
Infatti, facendo il prodotto scalare di  con
 , resta solo
 . La serie di Fourier è esattamente questo, in uno spazio di funzioni: i seni e coseni sono una base ortogonale rispetto a
 , e i coefficienti di Fourier sono prodotti scalari.
Il procedimento di Gram-Schmidt
Da una base qualsiasi  si costruisce una base ortonormale dello stesso spazio togliendo a ogni vettore le sue proiezioni sui precedenti:
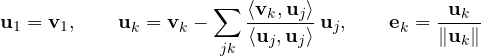
Esempio. 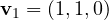 ,
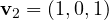 .
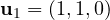 .
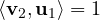 ,
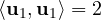 , quindi
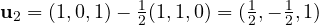 . Verifica:
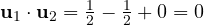 . Normalizzando:
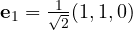 ,
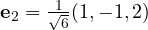 .
Matrici ortogonali
Una matrice quadrata  è ortogonale se le sue colonne sono una base ortonormale, cioè se
 . Allora
 : l’inversa costa quanto una trasposta. Le matrici ortogonali conservano prodotti scalari, lunghezze e angoli,
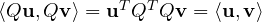 : sono le rotazioni (
 ) e le riflessioni (
 ).
Il teorema spettrale
Teorema. Ogni matrice reale simmetrica ha autovalori reali ed è diagonalizzabile con una base ortonormale di autovettori: esiste ortogonale tale che
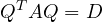
Un passaggio chiave della dimostrazione è facile da vedere: autovettori di autovalori distinti sono ortogonali. Se  e
 , usando
 :
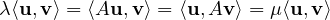
quindi 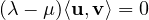 e, se
 , . Lo si vede nella matrice
 della lezione sugli autovalori: i suoi autovettori
 e
 sono perpendicolari.
Il teorema spettrale ha conseguenze ovunque: le direzioni principali di sforzo in una trave, gli assi principali d’inerzia di un corpo rigido, l’analisi delle componenti principali (PCA) che riduce i dati alle direzioni di massima varianza, e la classificazione delle coniche e delle quadriche che vedremo nella lezione di geometria del piano.