Geometria analitica dello spazio: rette, piani, distanze e angoli
Equazione del piano e vettore normale, piano per tre punti, rette in forma parametrica e cartesiana, posizioni reciproche, rette sghembe, distanze e angoli.
Nello spazio tridimensionale gli oggetti lineari sono i piani e le rette. Con i vettori, il prodotto scalare e il prodotto vettoriale si risolvono tutti i problemi classici: equazioni, posizioni reciproche, angoli e distanze. È la geometria dietro la grafica 3D, la robotica e la progettazione meccanica.
Il piano
Un piano è individuato da un punto 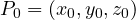 e da un vettore normale
 . Un punto
 sta sul piano se
 è perpendicolare a
 :
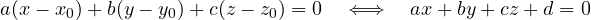
Come per la retta nel piano, i coefficienti di  sono le componenti di un vettore normale.
Piano per tre punti. Se A, B, C non sono allineati, il vettore  è normale al piano. Esempio:
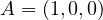 ,
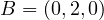 ,
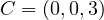 .
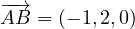 ,
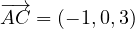 , prodotto vettoriale
 . Il piano è
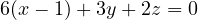 , cioè
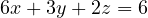 , o anche
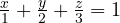 (forma segmentaria: si leggono le intersezioni con gli assi).
In alternativa: il punto sta sul piano ABC se e solo se  ,
 ,
 sono complanari, cioè se il loro prodotto misto, un determinante 3×3, è nullo.
La retta
Una retta nello spazio si scrive in forma parametrica, con un punto e un vettore direzione 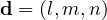 :
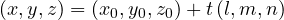
oppure in forma cartesiana, come intersezione di due piani non paralleli:
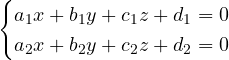
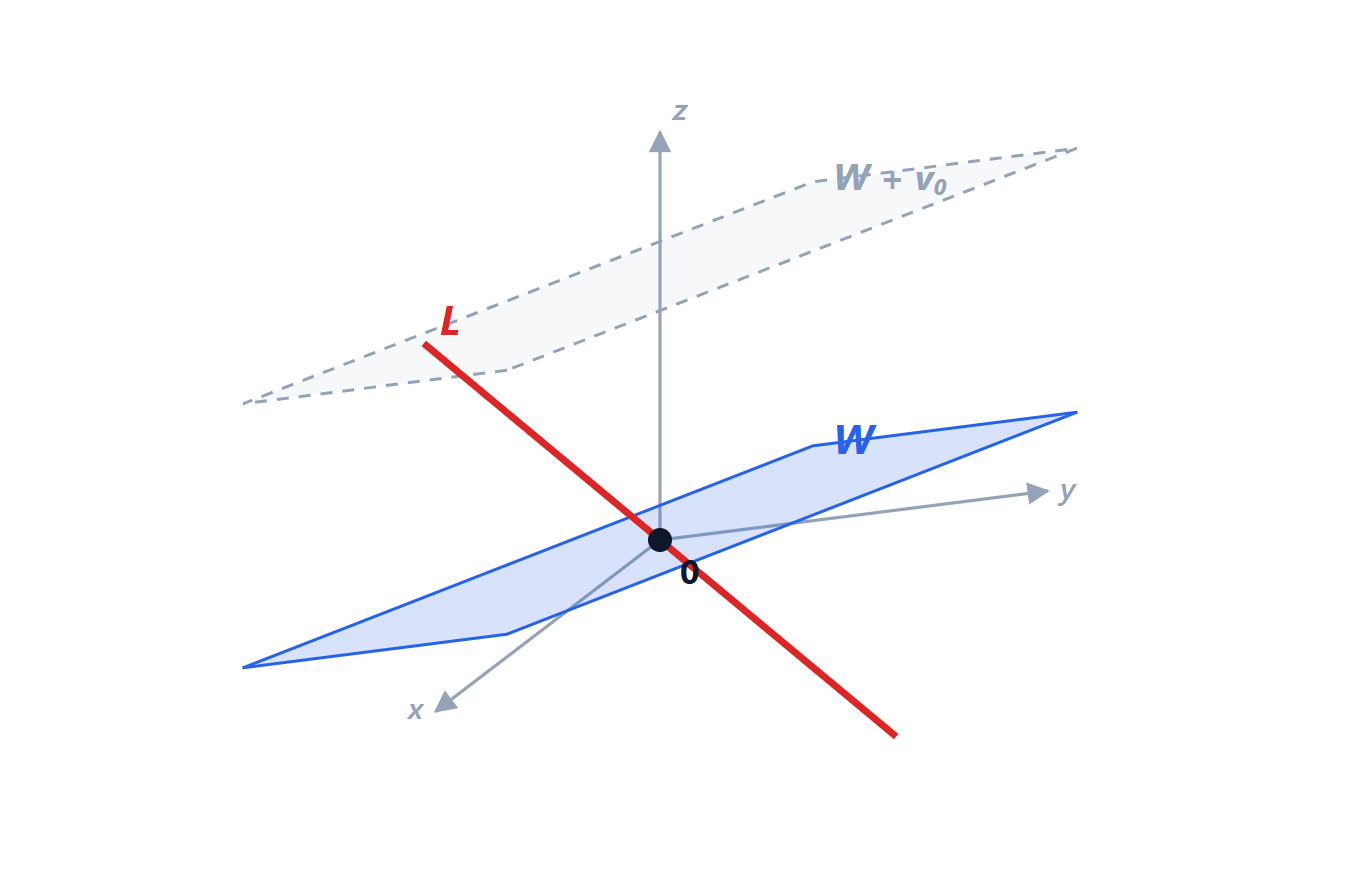
Una sola equazione lineare nello spazio è un piano, non una retta: è un errore frequente. Per passare dalla forma cartesiana alla parametrica si risolve il sistema (rango 2, una variabile libera); il vettore direzione è anche  , perpendicolare a entrambe le normali.
Posizioni reciproche
Due piani sono paralleli se le normali sono proporzionali, altrimenti si incontrano in una retta. L’angolo tra due piani è l’angolo tra le loro normali.
Retta e piano. Con  direzione della retta e normale al piano: se
 si incontrano in un punto; se
 la retta è parallela al piano (o ci sta dentro). La retta è perpendicolare al piano se è parallelo a .
Due rette nello spazio possono essere incidenti, parallele oppure sghembe: non parallele e senza punti comuni, come due strade una sopra l’altra a un cavalcavia. Sono complanari (quindi incidenti o parallele) se e solo se il prodotto misto di  ,
 ,
 è nullo.
Distanze
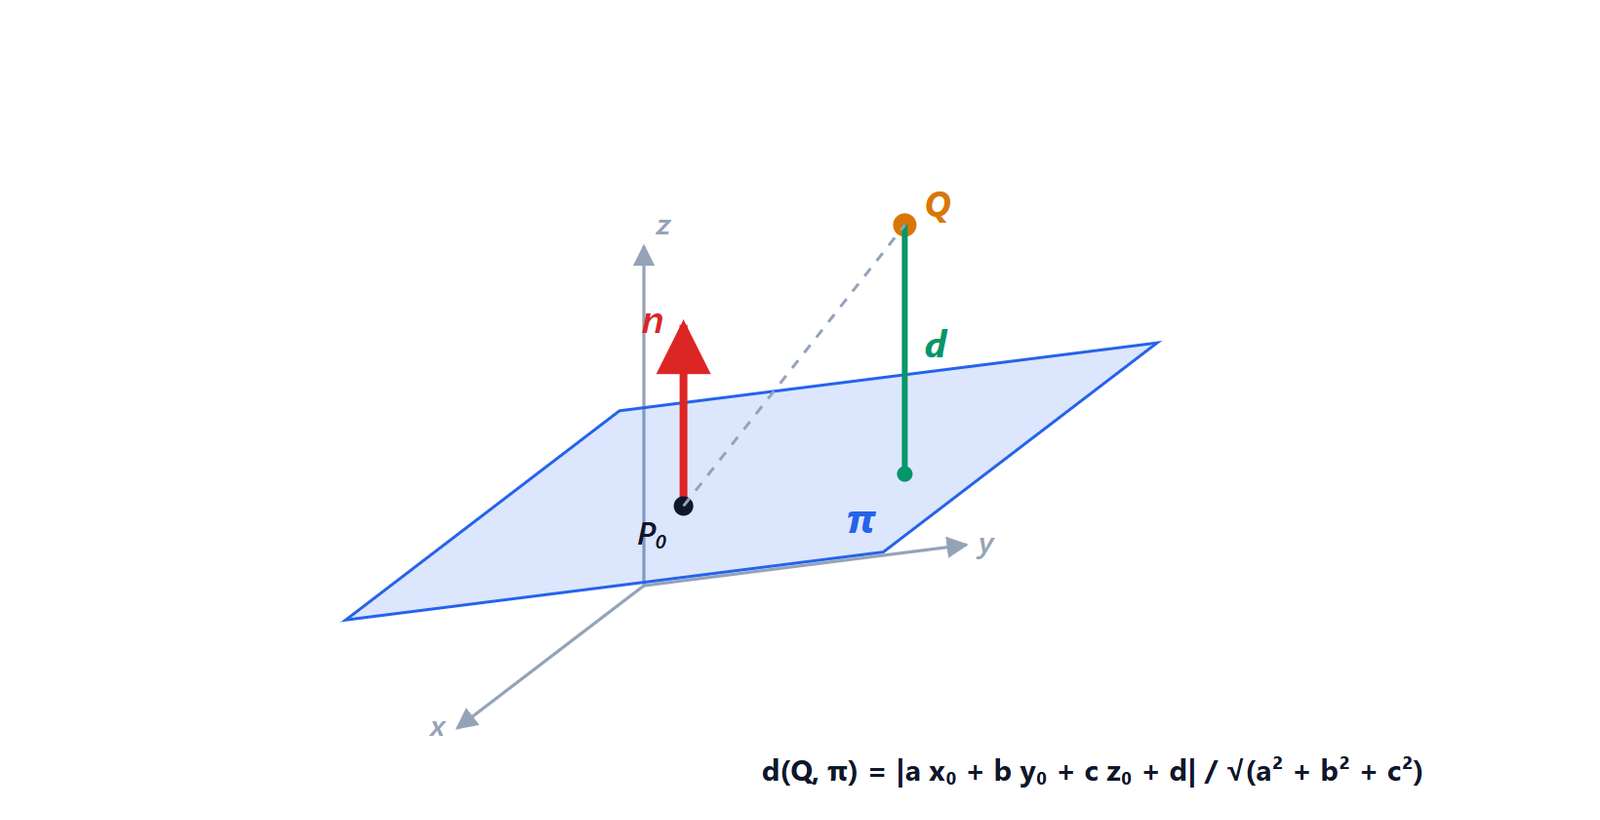
 dal piano
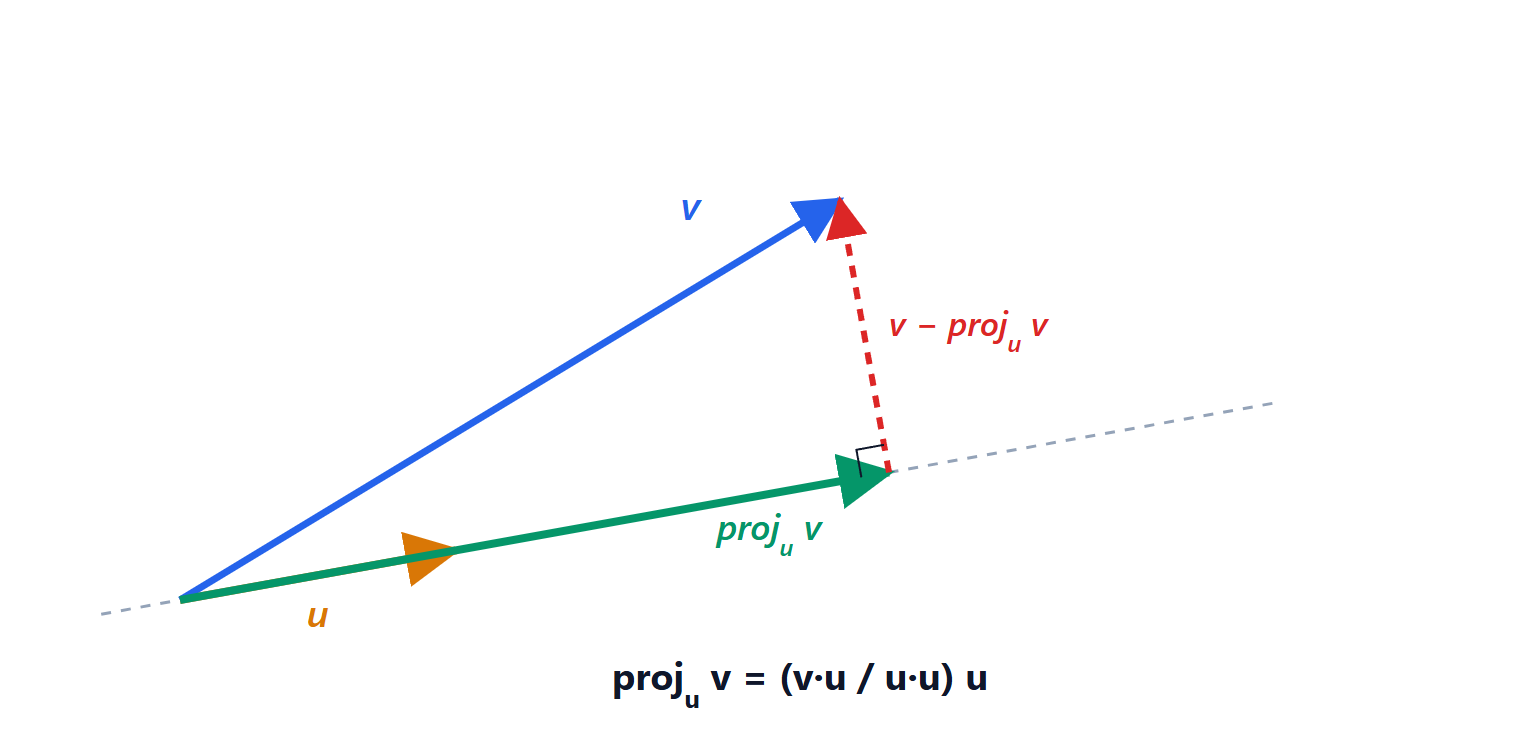
 è la lunghezza del segmento perpendicolare: la componente di
 lungo il vettore normale .
Distanza punto-piano
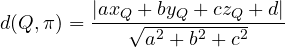
Dimostrazione. È identica a quella della distanza punto-retta nel piano: si proietta sulla normale, 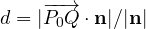 , e si usa
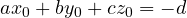 . Esempio: la distanza dell’origine da è
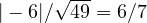 .
Distanza punto-retta
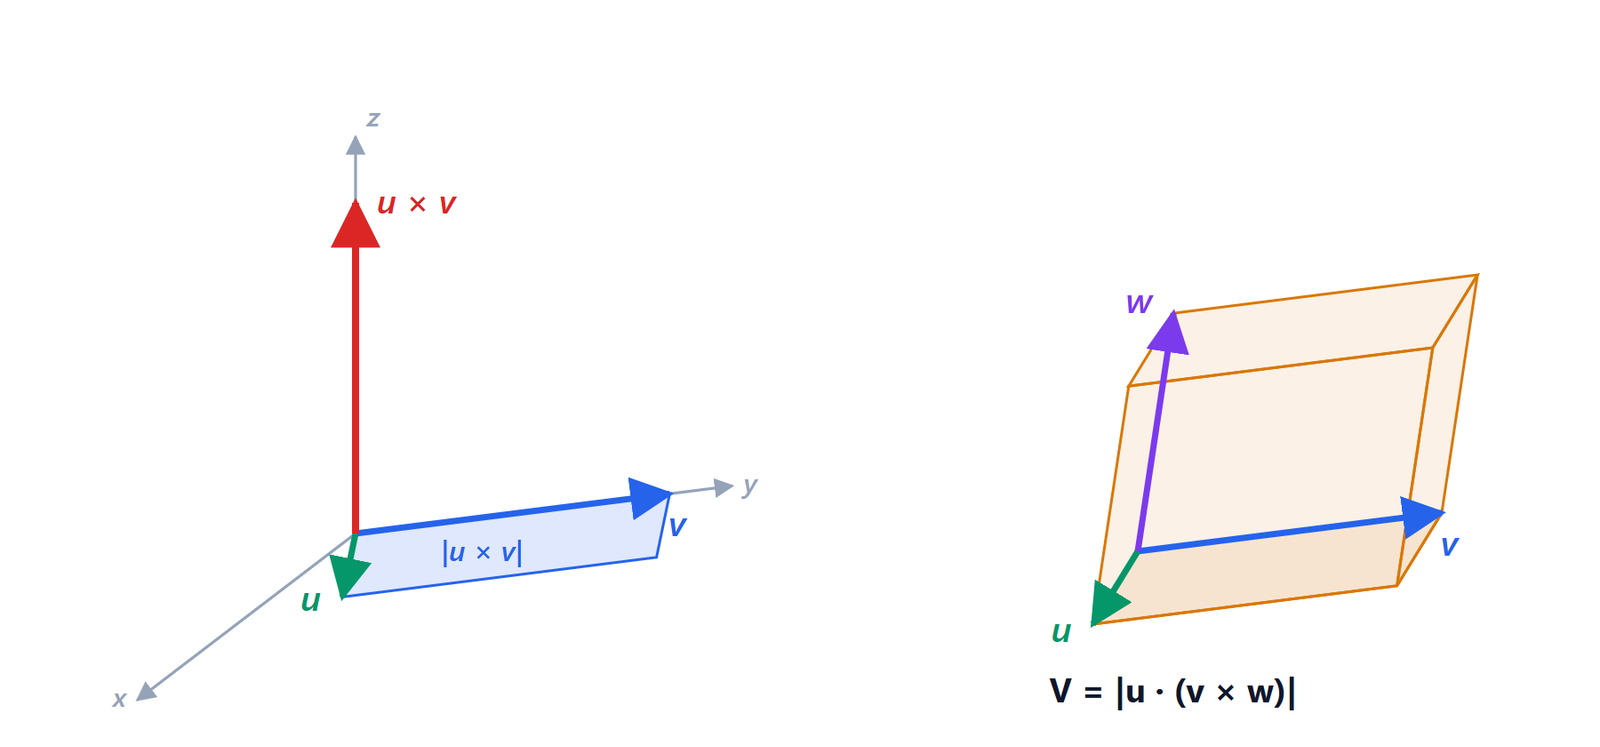
La distanza di dalla retta per  con direzione è l’altezza del parallelogramma costruito su e , cioè area diviso base:
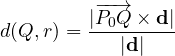
Distanza tra rette sghembe
Il vettore  è perpendicolare a entrambe le rette. La distanza è la proiezione di su questa direzione, cioè il volume del parallelepipedo diviso l’area della base:
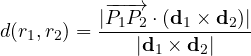
Esempio.  :
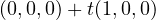 , l’asse
 ;
 :
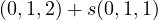 .
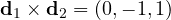 ,
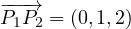 , prodotto scalare
 . Distanza
 . Non essendo zero, le rette sono sghembe.
Angoli
- tra due rette:
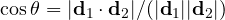 ;
- tra due piani: lo stesso con le normali;
- tra retta e piano:
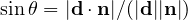 , perché l’angolo con il piano è il complementare di quello con la normale.
Una nota pratica
Nella grafica 3D ogni triangolo di un modello ha una normale calcolata con il prodotto vettoriale di due lati: serve a decidere se la faccia è rivolta verso la telecamera (back-face culling) e quanta luce riceve (il coseno tra normale e direzione della luce, cioè un prodotto scalare). Il “ray tracing” calcola milioni di intersezioni retta-piano al secondo con le formule di questa lezione.