Rango di una matrice e teorema di Rouché-Capelli
Rango per righe e per colonne, calcolo con Gauss e con i minori, dimostrazione del teorema di Rouché-Capelli, struttura delle soluzioni e sistemi con parametro.
Il rango è il numero che dice “quanta informazione indipendente” contiene una matrice. Collega le tre lezioni precedenti (sistemi, determinante, spazi vettoriali) e porta al teorema di Rouché-Capelli, che risponde una volta per tutte alla domanda: quando un sistema lineare ha soluzioni, e quante?
Definizione
Il rango di una matrice  ,
 , è il numero massimo di colonne linearmente indipendenti, cioè la dimensione dello spazio generato dalle colonne. Un risultato importante è che coincide con il numero massimo di righe indipendenti: rango per righe e rango per colonne sono uguali. Quindi per una matrice
 vale
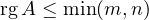 .
Come si calcola
Con Gauss. Le operazioni elementari sulle righe non cambiano il rango (non cambiano lo spazio generato dalle righe). Il rango è quindi il numero di pivot della forma a scala, cioè il numero di righe non nulle.
Con i minori. Un minore di ordine  è il determinante di una sottomatrice
 . Il rango è l’ordine massimo di un minore diverso da zero. Per non provarli tutti si usa il teorema degli orlati (di Kronecker): se un minore
 di ordine è diverso da zero e tutti i minori di ordine
 che lo contengono (“orlati”) sono nulli, allora il rango è .
Esempio.
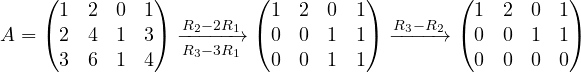
Due pivot:  . In effetti la terza riga di è la somma delle prime due, e la seconda colonna è il doppio della prima.
Il teorema di Rouché-Capelli
Teorema. Il sistema  , con
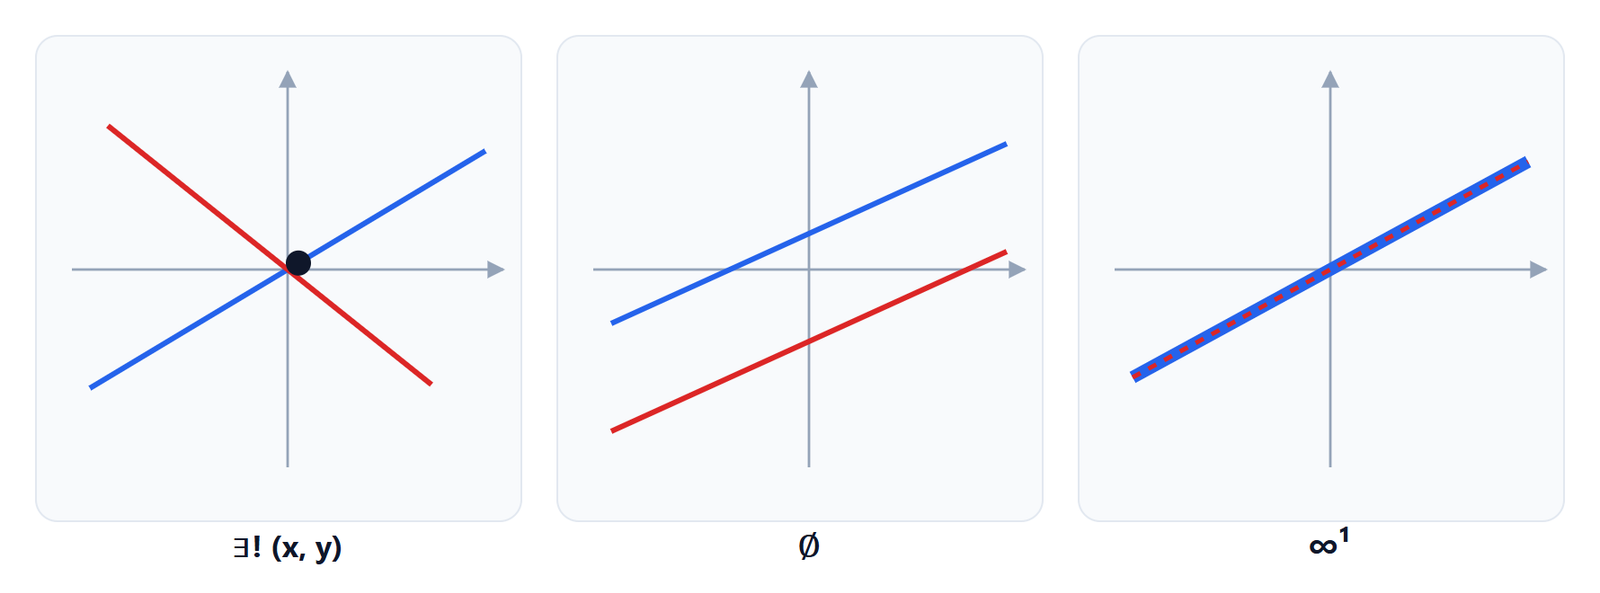
 incognite, ha soluzioni se e solo se
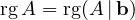
In questo caso, detto  il rango comune, le soluzioni dipendono da
 parametri liberi. In particolare la soluzione è unica se e solo se
 .
Dimostrazione
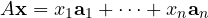 è una combinazione delle colonne di . Il sistema ha soluzione se e solo se
 è combinazione lineare delle colonne di , cioè se e solo se appartiene allo spazio generato dalle colonne. Aggiungere come colonna non aumenta allora la dimensione di quello spazio:
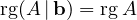 . Se invece non è combinazione delle colonne, aggiungendolo il rango sale di uno.
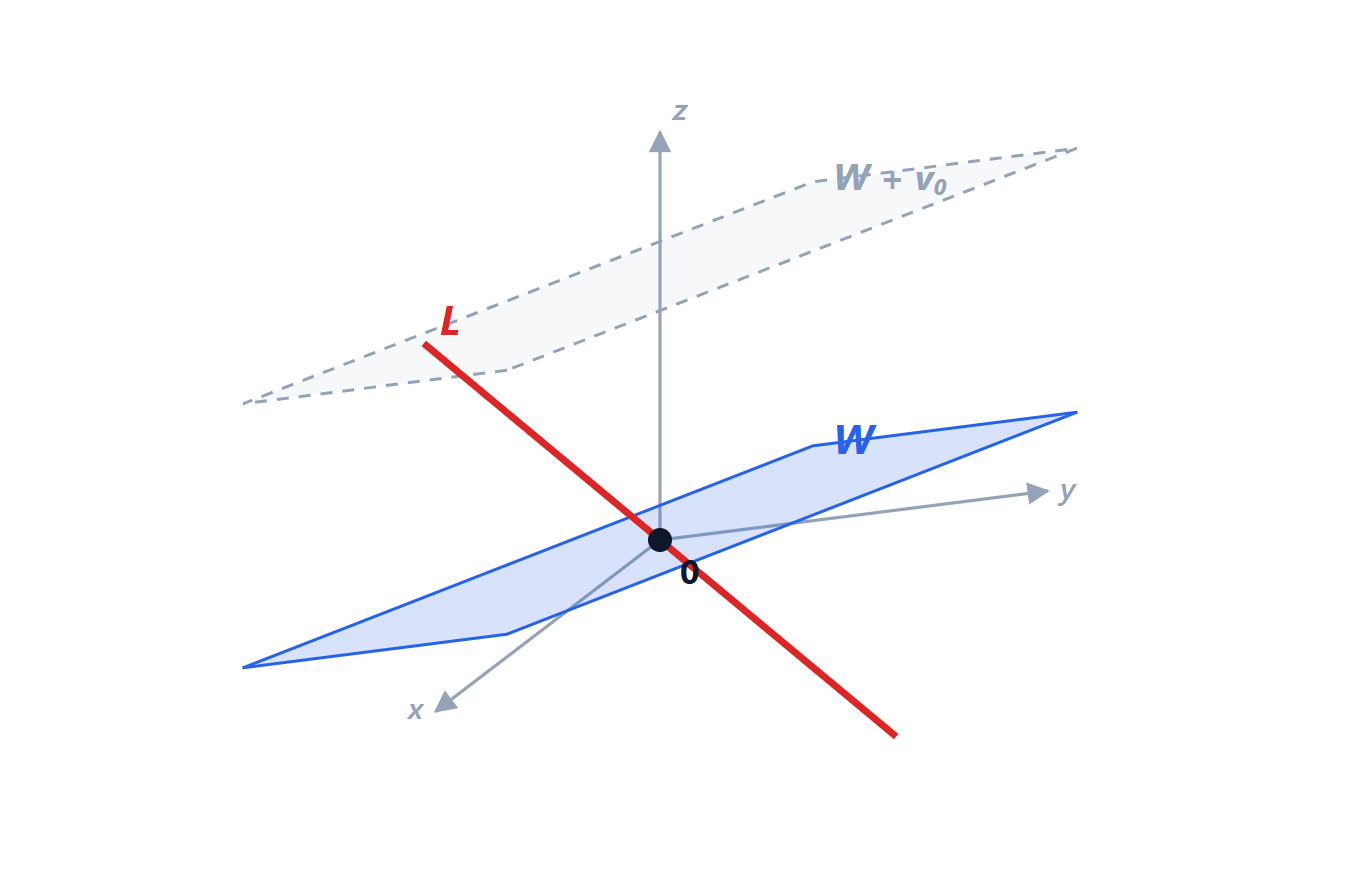
Per il numero di parametri: se  è una soluzione, tutte le altre sono
 con
 (sottraendo due soluzioni si ottiene una soluzione dell’omogeneo). Lo spazio delle soluzioni dell’omogeneo, il nucleo di , ha dimensione , come dimostreremo con il teorema della dimensione nella lezione sulle applicazioni lineari.
In sintesi, la struttura di tutte le soluzioni è:
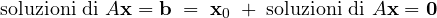
Una soluzione particolare più la soluzione generale dell’omogeneo: la stessa struttura che si incontra nelle equazioni differenziali lineari di Analisi 2 e nei circuiti (risposta forzata più risposta libera). Non è una coincidenza: sono tutti problemi lineari.
Sistemi con parametro
Gli esercizi d’esame chiedono spesso di discutere un sistema al variare di un parametro .
Esempio.
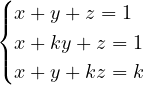
Il determinante della matrice dei coefficienti, sottraendo la prima riga dalle altre, è quello di una triangolare:
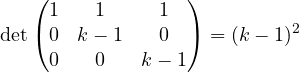
 :
 , rango 3 = numero di incognite, una sola soluzione. Dalla seconda equazione meno la prima,
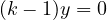 , quindi
 ; dalla terza meno la prima,
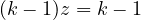 , quindi
 ; infine
 . Soluzione
 .
 : le tre equazioni diventano tutte
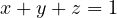 .
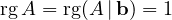 , le soluzioni dipendono da
 parametri: è un piano.
Se nella terza equazione il termine noto fosse stato  invece di , per avremmo avuto
 e
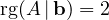 : sistema impossibile.
Rango e invertibilità
Per una matrice quadrata  sono equivalenti:
- è invertibile;
- ;
 ;
- le colonne (e le righe) di sono una base di
 ;
 ha solo la soluzione nulla;
- ha una e una sola soluzione per ogni .
Questa lista è uno degli strumenti più usati del corso: per dimostrare una delle proprietà basta dimostrarne un’altra.