Raggiungibilità e controllabilità: test di Kalman e gramiano
Definizioni, test di Kalman con dimostrazione e teorema di Cayley-Hamilton, caso continuo con il gramiano e ingresso di minima energia, esempio di due sottosistemi, test PBH, stabilizzabilità.
Prima di progettare un controllo bisogna chiedersi se l’ingresso può portare il sistema dove vogliamo. Non è scontato: un’automobile non può spostarsi di lato da ferma, e due serbatoi identici alimentati dallo stesso rubinetto non possono avere livelli diversi. La raggiungibilità risponde con un test sul rango di una matrice. In questa lezione vediamo le definizioni, il test di Kalman con la dimostrazione a tempo discreto e il ruolo del teorema di Cayley-Hamilton, la dimostrazione a tempo continuo con il gramiano, la differenza tra raggiungibilità e controllabilità e un esempio con due sottosistemi.
Le definizioni
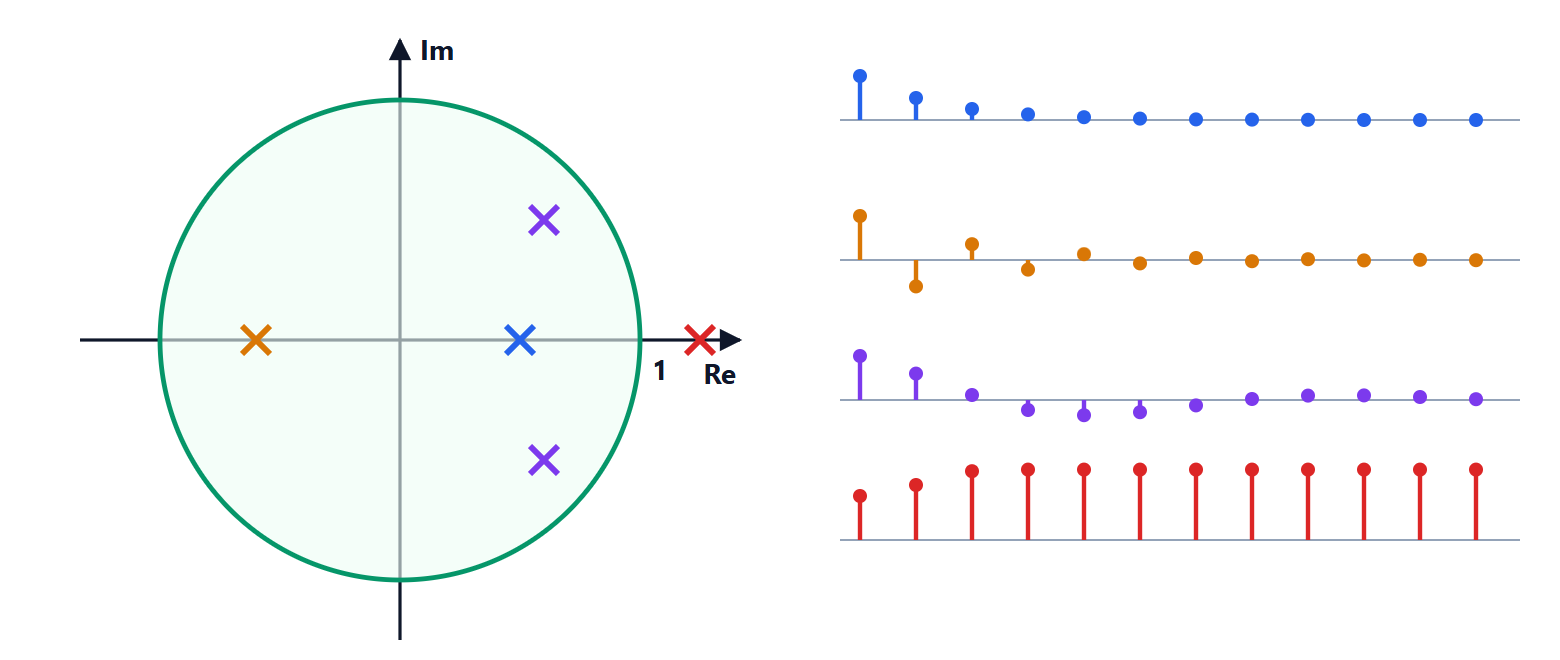
Uno stato  è raggiungibile se esiste un ingresso che porta il sistema dallo stato nullo a in un tempo finito. Il sistema è raggiungibile se lo sono tutti gli stati. Uno stato è controllabile se esiste un ingresso che lo porta nello zero in un tempo finito. Per i sistemi lineari a tempo continuo le due proprietà coincidono; a tempo discreto no, come vedremo.
Il test di Kalman a tempo discreto
Si definisce la matrice di raggiungibilità
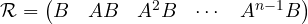
con  colonne di blocchi, cioè
 .
Teorema. Il sistema 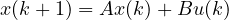 è raggiungibile se e solo se
 . In tal caso ogni stato si raggiunge in al più passi.
Dimostrazione. Partendo da  , la soluzione (lezione sui sistemi discreti) dopo
 passi è
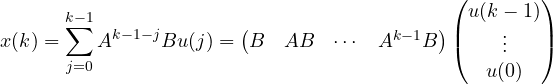
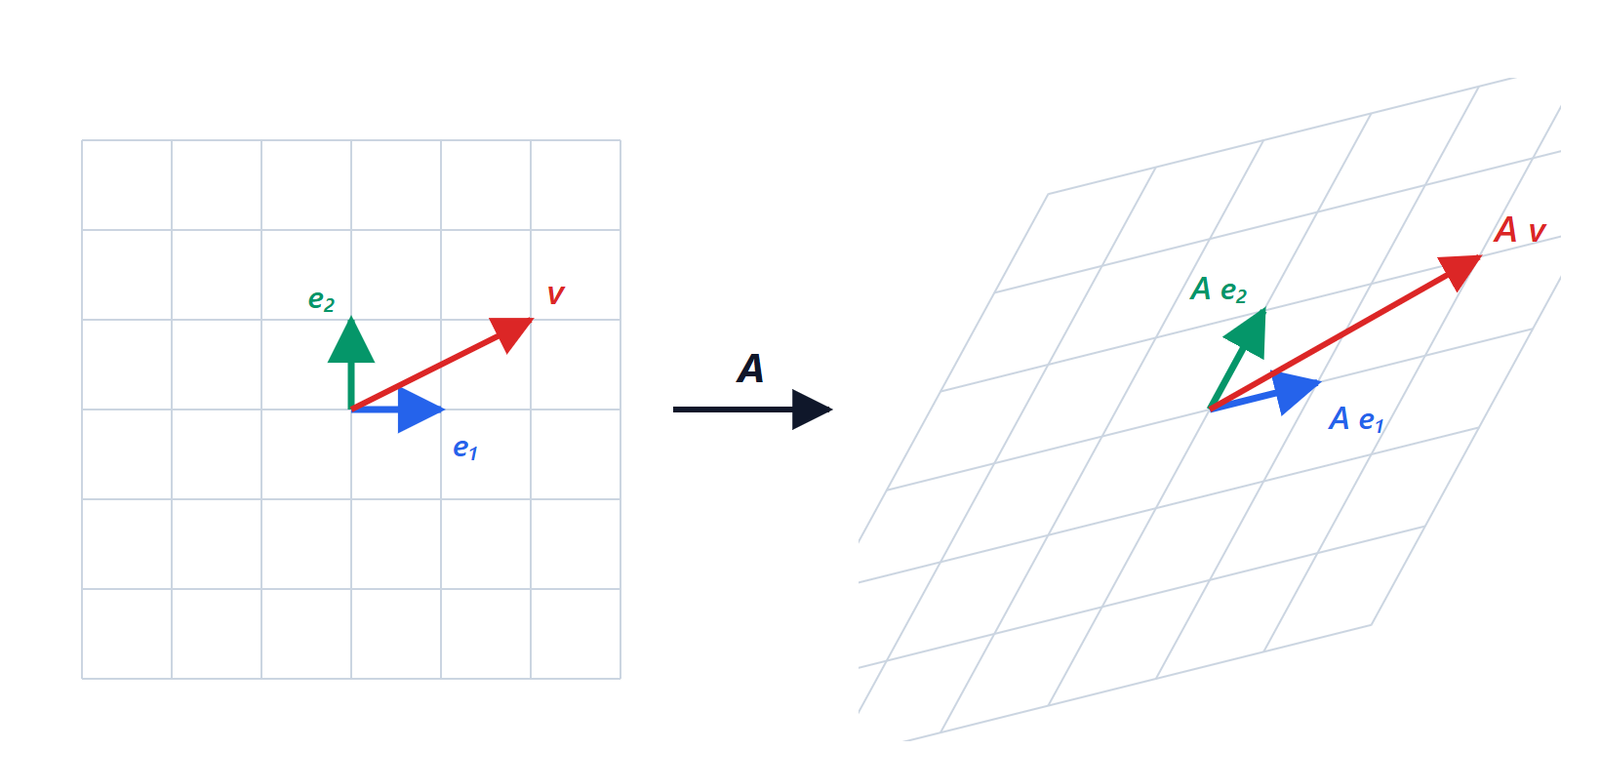
Gli stati raggiungibili in passi sono quindi l’immagine della matrice 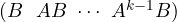 . Per il teorema di Cayley-Hamilton ogni matrice soddisfa il proprio polinomio caratteristico,
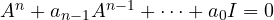 , quindi
 e tutte le potenze successive sono combinazioni lineari di
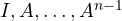 . Le colonne
 con
 non aggiungono direzioni nuove: l’insieme degli stati raggiungibili smette di crescere dopo passi ed è l’immagine di
 . Coincide con tutto
 se e solo se ha rango . ∎
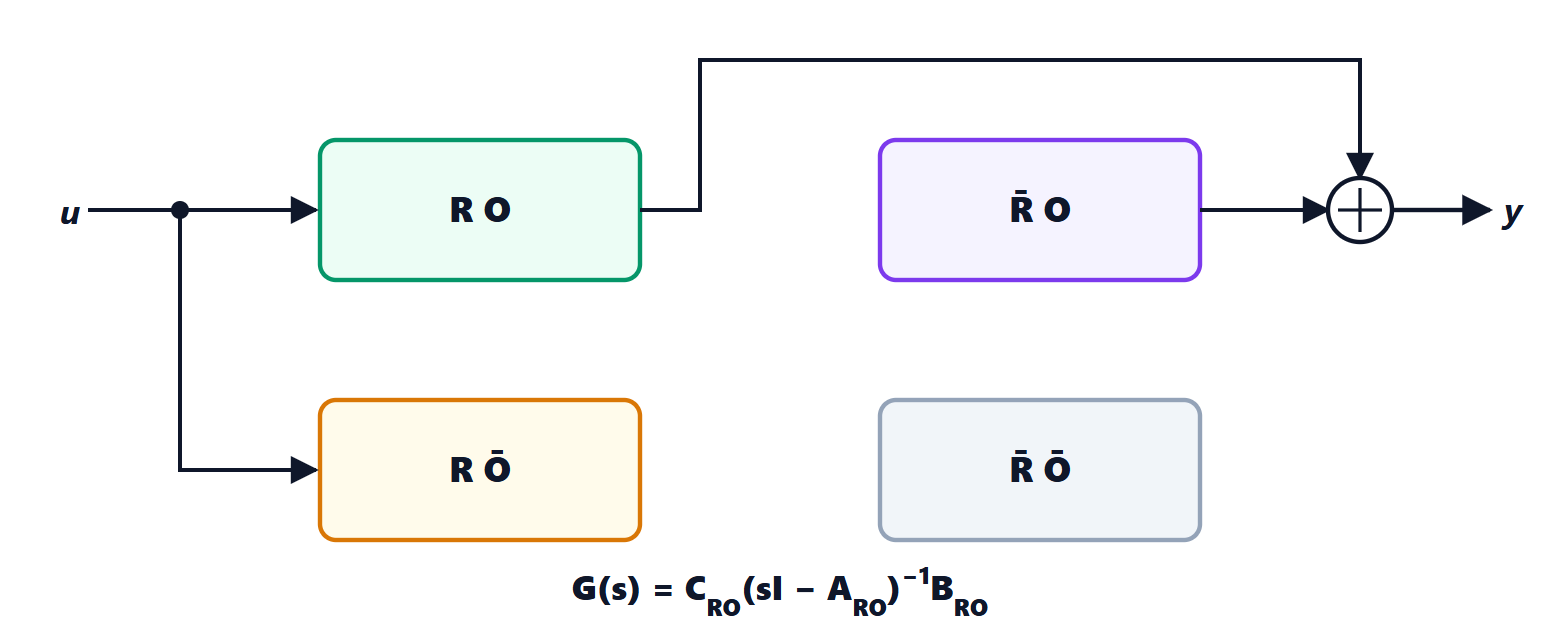
Il sottospazio raggiungibile è l’immagine di : se il rango è minore di , l’ingresso può muovere lo stato solo dentro questo sottospazio, qualunque cosa faccia.
Il caso continuo e il gramiano
Teorema. Il sistema 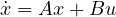 è raggiungibile se e solo se , con la stessa matrice . Inoltre in tal caso ogni stato si raggiunge in un tempo
 qualsiasi.
Dimostrazione. *Condizione necessaria.* Se il rango è minore di , esiste un vettore  ortogonale a tutte le colonne di :
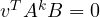 per
 , e per Cayley-Hamilton per ogni . Sommando la serie dell’esponenziale,
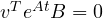 per ogni
 . Dalla formula di Lagrange con stato iniziale nullo,
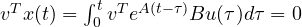 : lo stato resta sempre ortogonale a
 , e gli stati con
 sono irraggiungibili.
*Condizione sufficiente.* Si definisce il gramiano di raggiungibilità
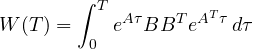
Se  è invertibile, l’ingresso
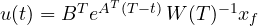 porta lo stato da 0 a . Infatti per la formula di Lagrange
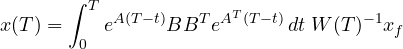
e con  l’integrale è proprio , quindi
 . Resta da osservare che è invertibile quando il rango è pieno: se
 , allora
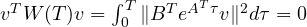 , quindi
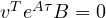 per ogni
 ; derivando in
 si ha per ogni , cioè ortogonale a , e con rango pieno
 . ∎
L’ingresso trovato con il gramiano è anche quello di minima energia  tra tutti quelli che fanno lo stesso trasferimento. Se
 è molto piccolo, è quasi singolare e servono ingressi enormi: la raggiungibilità dice che si può fare, non che sia facile.
Un esempio
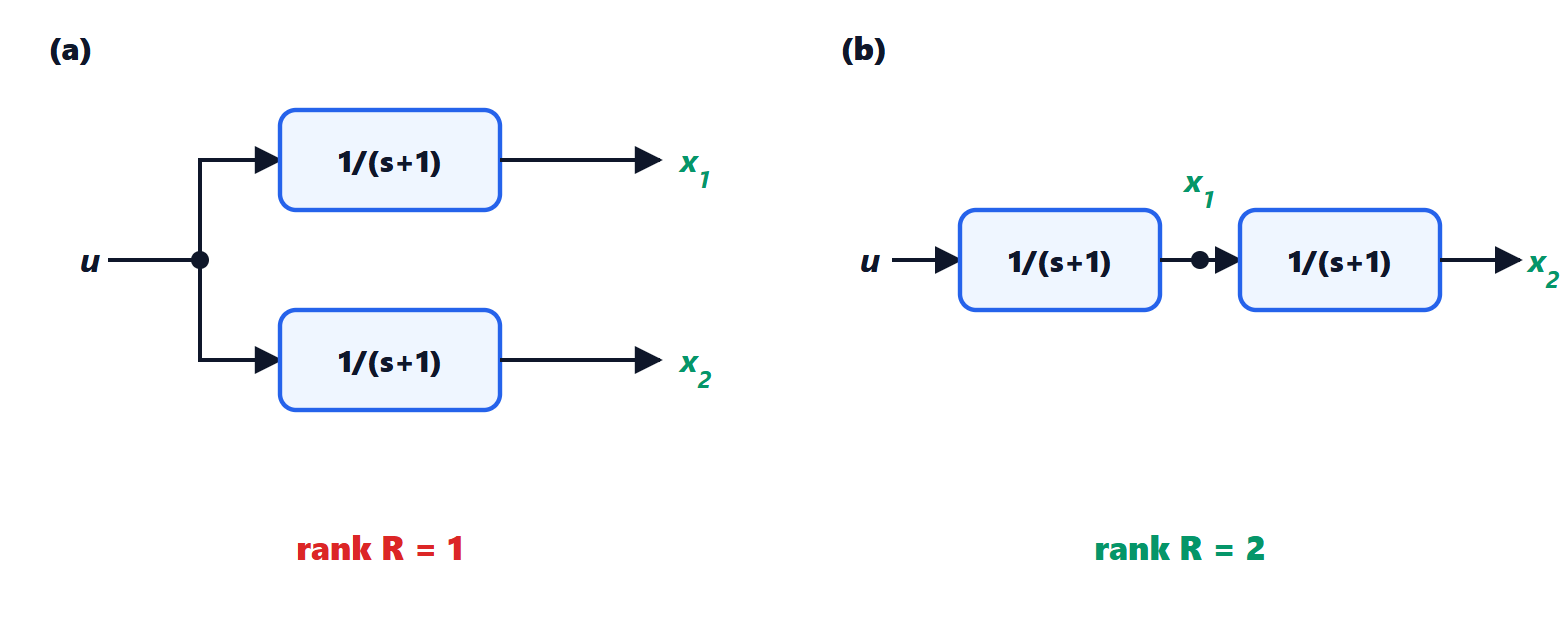
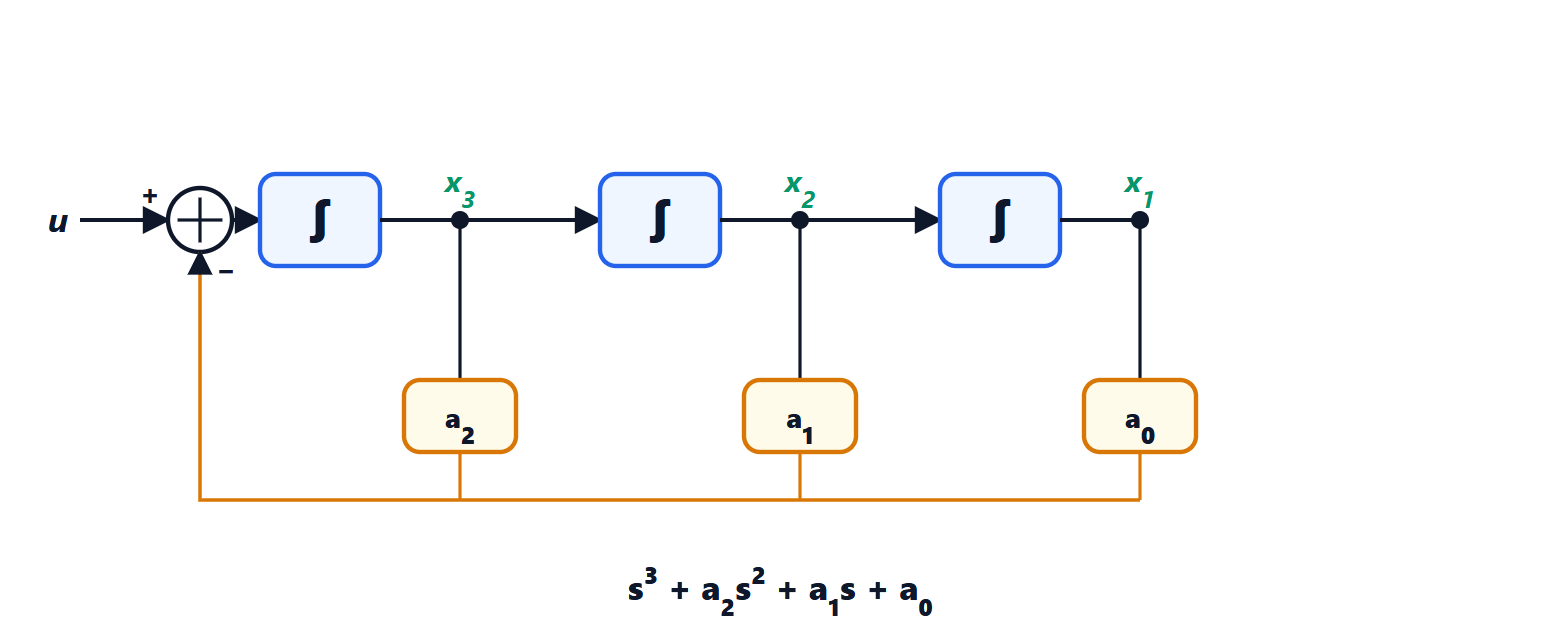
(a) In parallelo. Due serbatoi uguali alimentati dallo stesso rubinetto:  ,
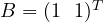 . Allora
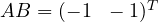 e ha due colonne proporzionali: rango 1. Lo si vede anche direttamente: la differenza
 soddisfa
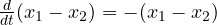 , senza ingresso. Partendo da livelli uguali restano uguali per sempre.
(b) In serie. Il secondo serbatoio è alimentato dal primo: 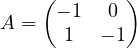 ,
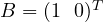 . Allora
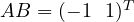 e
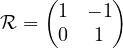 ha determinante 1: rango 2. Agendo solo sul primo, giocando con i tempi, si può portare il sistema in qualunque coppia di livelli (anche con il secondo più alto del primo, per un istante).
Raggiungibilità, controllabilità e test alternativi
A tempo discreto, se  è singolare un sistema può essere controllabile (portare a zero) senza essere raggiungibile: con
 e
 , ogni stato va a zero in un passo da solo, ma nessuno stato diverso da zero si raggiunge.
Un test equivalente, utile per capire quale modo non è raggiungibile, è il test di Popov-Belevitch-Hautus: il sistema è raggiungibile se e solo se 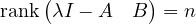 per ogni autovalore
 di . Un autovalore che fa cadere il rango corrisponde a un modo su cui l’ingresso non ha alcun effetto.
La raggiungibilità è esattamente la condizione per poter assegnare tutti gli autovalori con una retroazione dello stato  (lezione sullo spazio degli stati di Controlli automatici). Se il sistema non è raggiungibile, gli autovalori della parte non raggiungibile restano quelli che sono: il sistema si può stabilizzare solo se sono già stabili, e allora si dice stabilizzabile.