Stabilità: autovalori, stabilità BIBO ed equazione di Lyapunov
Definizioni di stabilità secondo Lyapunov, criterio degli autovalori dimostrato, stabilità semplice, stabilità ingresso-uscita e modi nascosti, equazione di Lyapunov con dimostrazione del teorema.
La stabilità è la prima proprietà che si chiede a un sistema: un piccolo disturbo non deve portarlo lontano. Ma “stabile” ha significati diversi, e la differenza conta: un sistema può dare uscite limitate per ogni ingresso limitato e nascondere al suo interno un modo che esplode. In questa lezione vediamo le definizioni di Lyapunov, il criterio degli autovalori con la dimostrazione, la stabilità ingresso-uscita e la sua differenza da quella interna, e l’equazione di Lyapunov con la dimostrazione del teorema.
Le definizioni
Si considera l’evoluzione libera attorno a un equilibrio, che per un sistema lineare si può portare nell’origine.
- L’equilibrio è stabile (secondo Lyapunov) se per ogni
 esiste
 tale che, partendo a distanza minore di
 , lo stato resta per sempre a distanza minore di
 . In parole: partendo abbastanza vicino si resta vicino.
- È asintoticamente stabile se è stabile e in più lo stato tende all’equilibrio.
- È instabile se non è stabile.
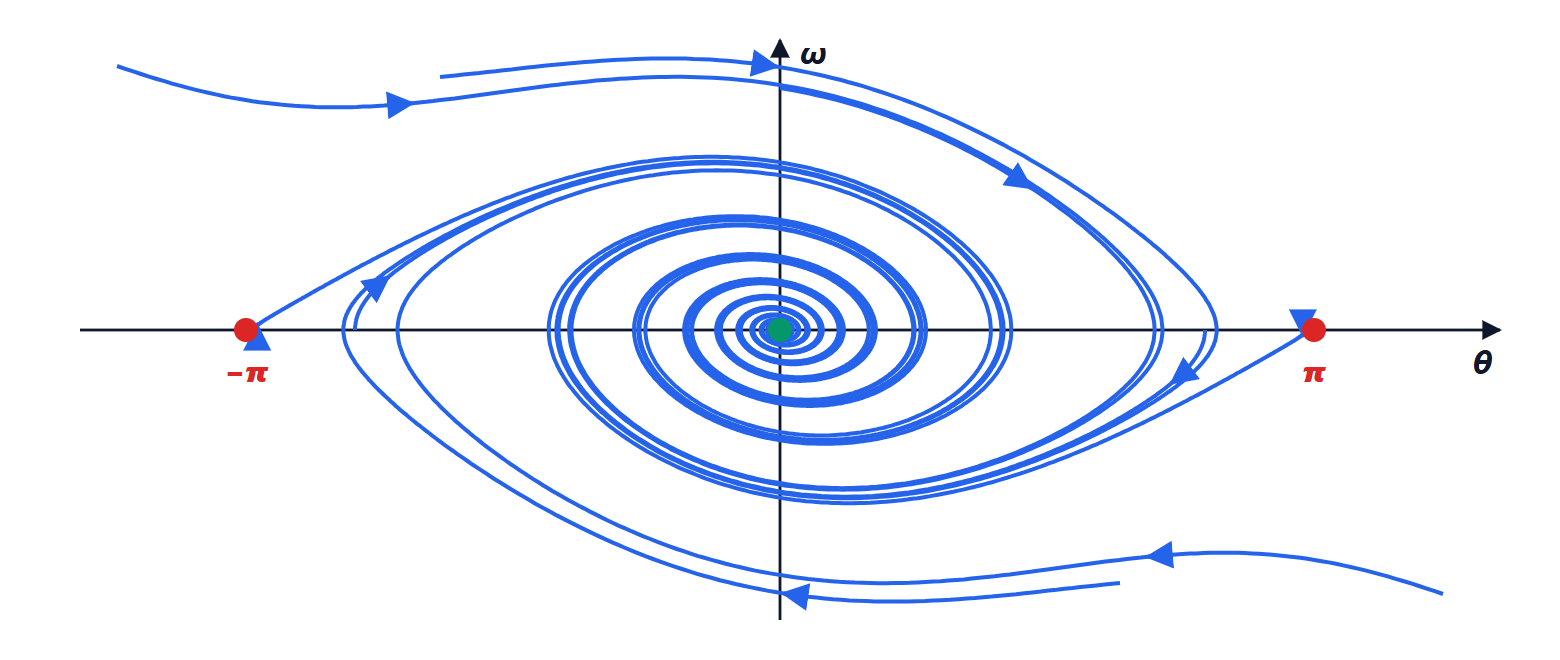
Un pendolo senza attrito in basso è stabile ma non asintoticamente: oscilla per sempre con l’ampiezza iniziale. Con l’attrito diventa asintoticamente stabile. Il pendolo rovesciato è instabile.
Il criterio degli autovalori
Per i sistemi lineari stazionari la stabilità è una proprietà del sistema, non di un singolo equilibrio, e si legge sugli autovalori di  .
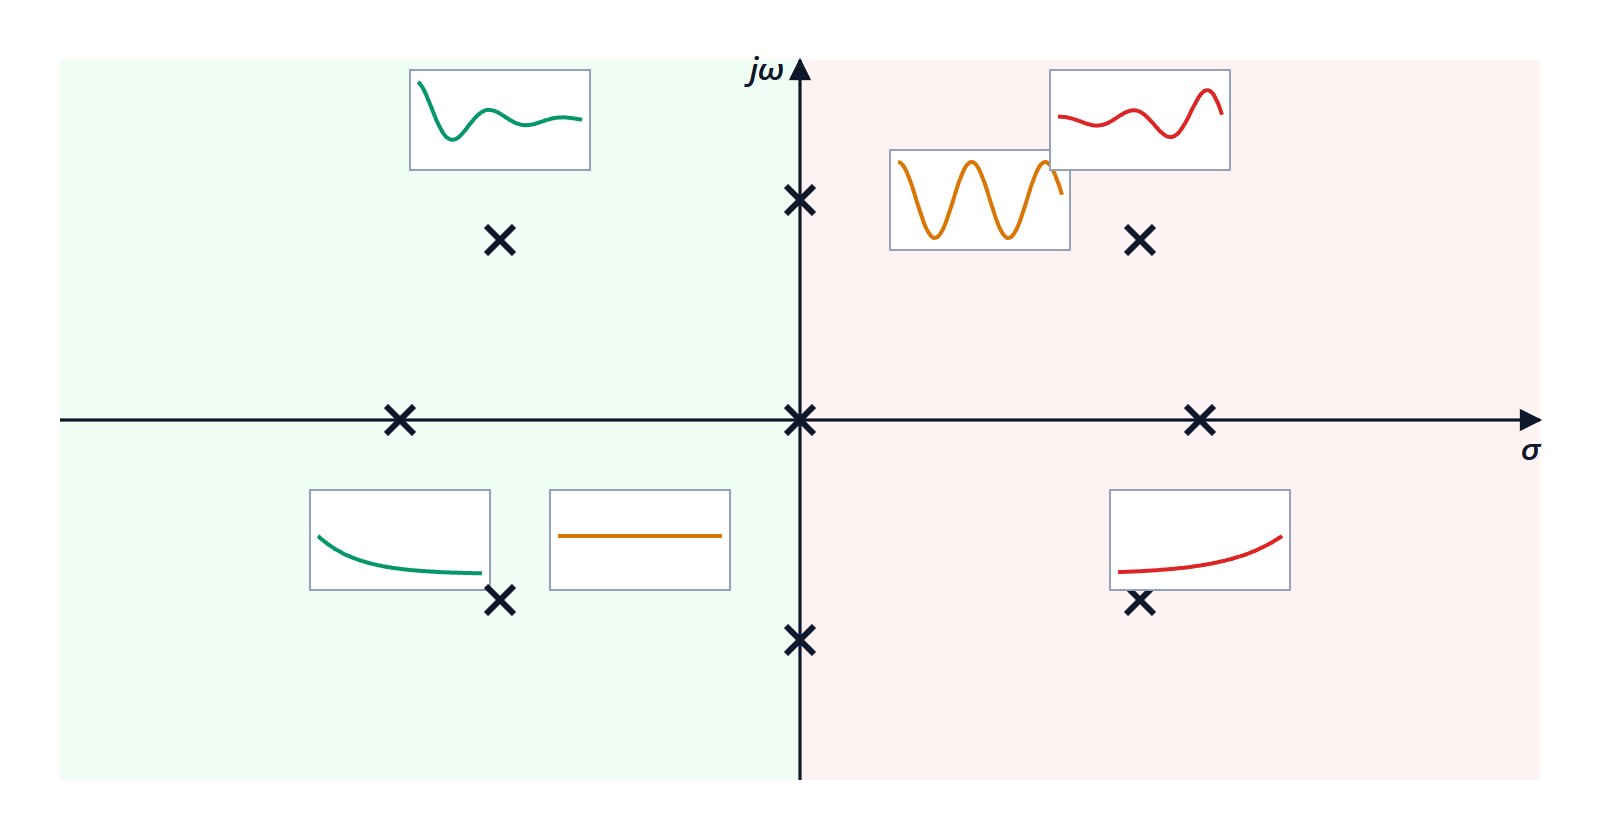
Teorema. Il sistema  è asintoticamente stabile se e solo se tutti gli autovalori di hanno parte reale strettamente negativa.
Dimostrazione. L’evoluzione libera è 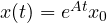 , e ogni elemento di
 è una combinazione dei modi
 (lezione sulla soluzione), con
 minore della molteplicità dell’autovalore. Se tutti i
 , ogni modo tende a zero, perché l’esponenziale decrescente vince su qualsiasi potenza di
 : quindi
 , e
 da ogni stato iniziale. Inoltre
 è limitata, e questo dà la stabilità. Viceversa, se un autovalore ha
 , partendo dal suo autovettore (o dalla sua parte reale, se complesso) l’evoluzione
 non tende a zero. ∎
Il caso al limite: se gli autovalori a parte reale nulla hanno blocchi di Jordan di dimensione 1 (cioè abbastanza autovettori), il sistema è semplicemente stabile, come l’oscillatore senza attrito. Se no compaiono modi  che crescono, come nel doppio integratore
 , che con velocità iniziale non nulla si allontana per sempre. A tempo discreto il criterio è lo stesso con
 . Per verificarlo senza calcolare gli autovalori si usa il criterio di Routh-Hurwitz sul polinomio caratteristico (lezione sulla stabilità di Controlli automatici).
Stabilità interna e stabilità ingresso-uscita
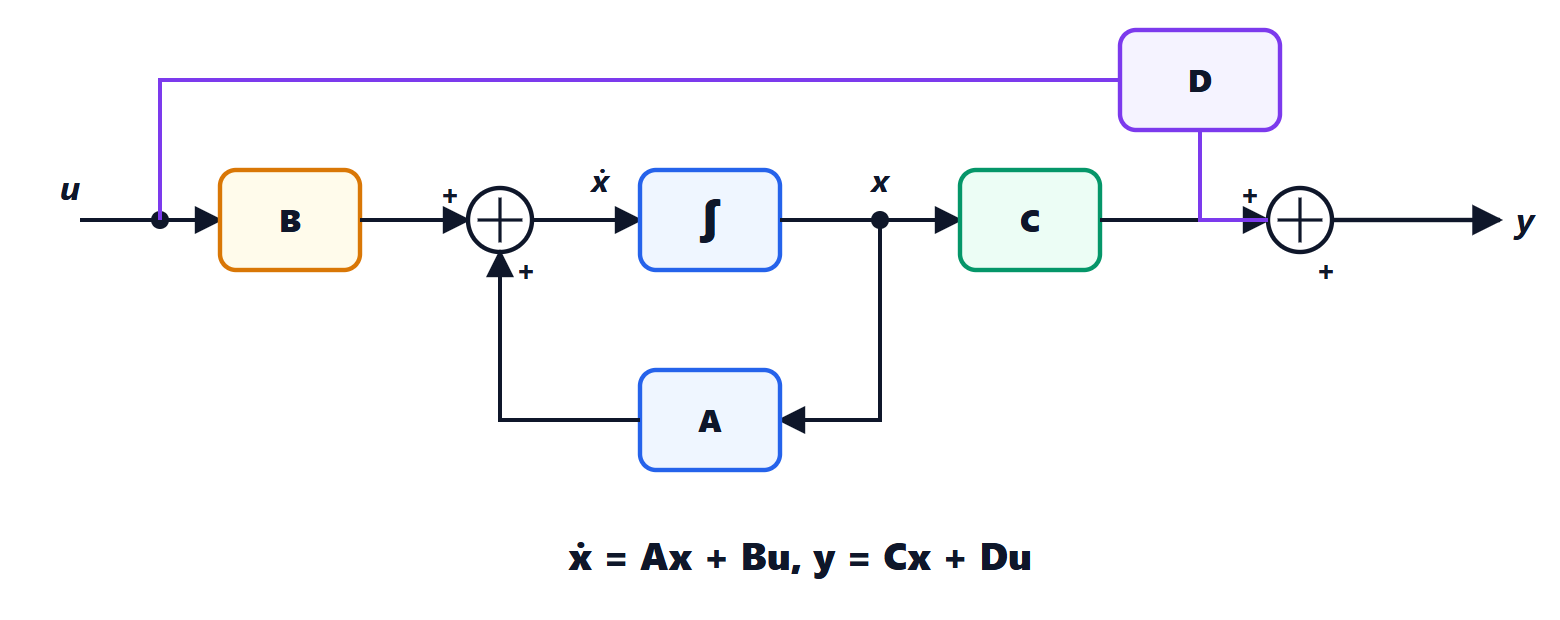
Un sistema è BIBO stabile (bounded input, bounded output) se a ogni ingresso limitato corrisponde un’uscita limitata, partendo da stato nullo. Si verifica sulla funzione di trasferimento: tutti i poli di  devono avere parte reale negativa.
La stabilità asintotica implica quella BIBO, perché i poli di sono tra gli autovalori di . Il contrario non vale: se un autovalore instabile si cancella con uno zero nella funzione di trasferimento, il modo corrispondente non compare nell’uscita, ma c’è.
Esempio. Con 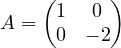 ,
 ,
 si ha
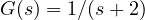 : BIBO stabile. Ma il primo stato evolve come
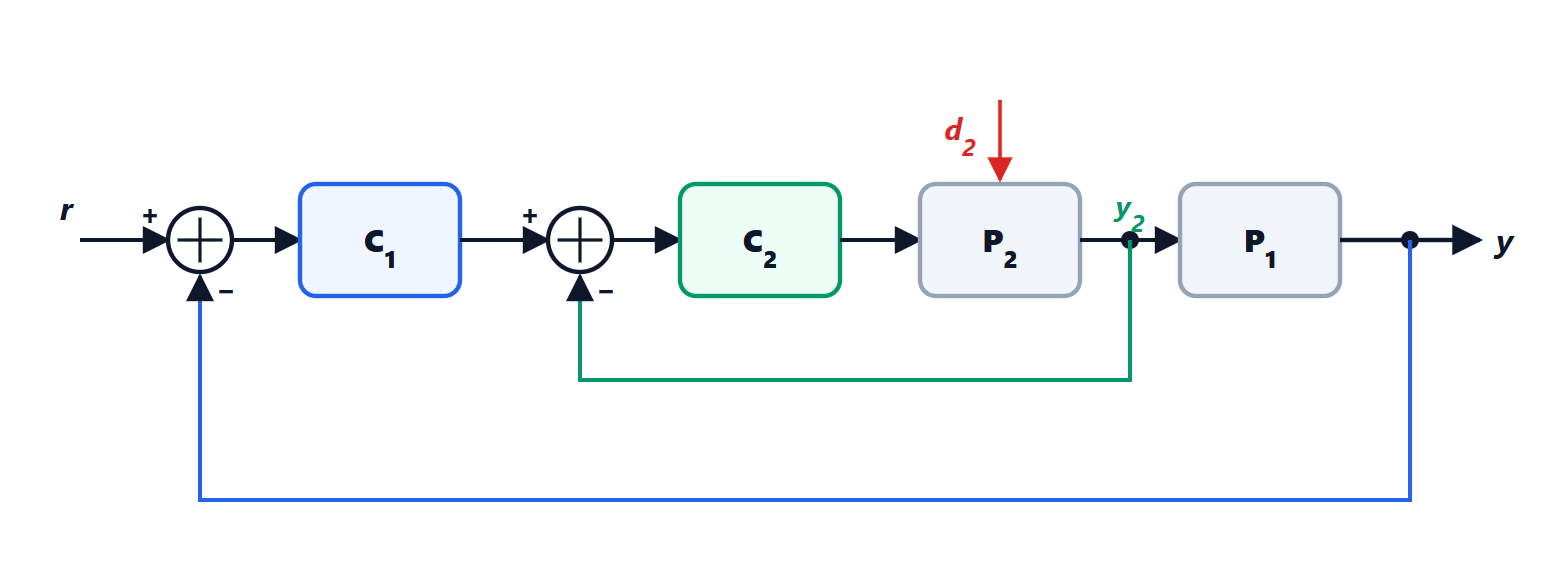
 , e qualsiasi rumore o condizione iniziale lo fa crescere senza limiti, finché qualcosa satura o si rompe. Il modo instabile non è raggiungibile dall’ingresso, e per questo la funzione di trasferimento non lo vede (lezioni su raggiungibilità e osservabilità). La regola pratica: non si cancella mai un polo instabile con uno zero del regolatore.
L’equazione di Lyapunov
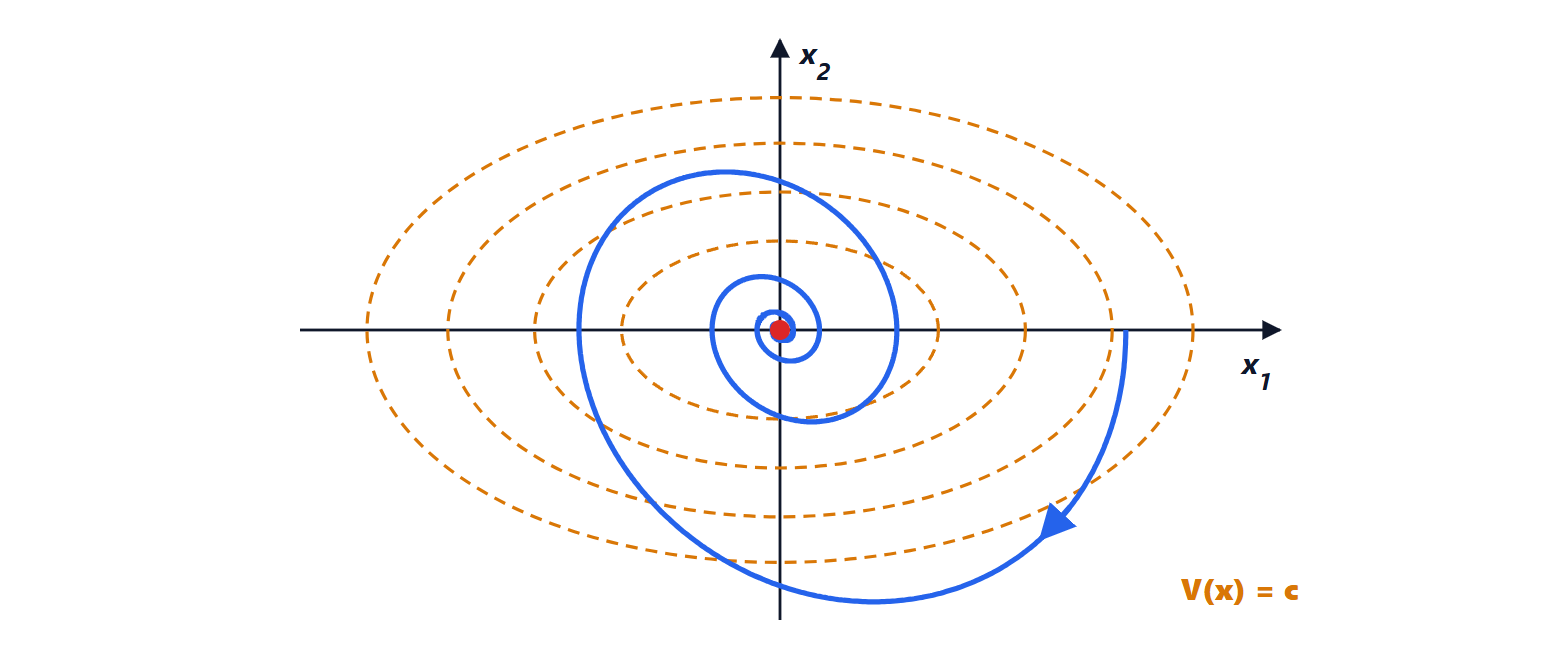
Il secondo metodo di Lyapunov dimostra la stabilità trovando una funzione “energia” che decresce lungo le traiettorie, senza risolvere le equazioni. Per i sistemi lineari si cerca una funzione quadratica 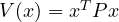 , con
 simmetrica e definita positiva, così
 per ogni
 e le sue curve di livello sono ellissoidi attorno all’origine.
Teorema. Se esistono matrici simmetriche definite positive e  tali che
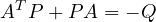
allora il sistema è asintoticamente stabile.
Dimostrazione. Lungo una traiettoria, la derivata di  è
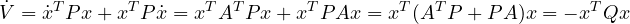
che è negativa per ogni . Quindi  decresce strettamente lungo ogni traiettoria che non sta nell’origine. Poiché e sono definite positive, esiste
 con
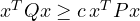 (si può prendere il rapporto tra il minimo autovalore di e il massimo di ), quindi
 e
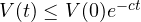 : tende a zero esponenzialmente, e con lui
 . ∎
Vale anche il viceversa: se il sistema è asintoticamente stabile, per ogni definita positiva l’equazione di Lyapunov ha un’unica soluzione definita positiva, data da 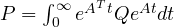 . In pratica si sceglie
 , si risolve l’equazione lineare in e si controlla se è definita positiva. A tempo discreto l’equazione diventa
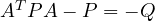 .
Il valore del metodo sta soprattutto nei sistemi non lineari, dove gli autovalori non bastano (lezione sui sistemi non lineari), e nel fatto che dà anche una stima di quanto in fretta lo stato converge.