Segnali e sistemi: energia, potenza, sistemi LTI e convoluzione
Classificazione dei segnali, energia e potenza, segnali elementari, proprietà dei sistemi, convoluzione con dimostrazione e calcolo grafico, causalità e stabilità BIBO.
Un segnale è una grandezza che varia nel tempo e porta informazione: la tensione di un microfono, la corrente in un’antenna, la sequenza di numeri letta da un convertitore. Un sistema è qualsiasi cosa che trasforma un segnale in un altro: un filtro, un amplificatore, un canale di trasmissione, un programma. La Teoria dei segnali studia come descrivere gli uni e gli altri e come prevedere l’uscita di un sistema. In questa lezione vediamo le definizioni di base e il risultato più importante: per i sistemi lineari e tempo-invarianti l’uscita è una convoluzione.
Classificare i segnali
- A tempo continuo
 o a tempo discreto
 , definiti solo negli istanti interi (per esempio i campioni di un convertitore).
- Deterministici, descritti da una formula, o aleatori, di cui si conoscono solo le proprietà statistiche (il rumore, ma anche il parlato o i dati trasmessi, che non si conoscono in anticipo).
- Periodici, con
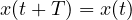 , o aperiodici.
Energia e potenza. L’energia di un segnale è
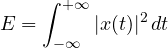
(il nome viene dal caso di una tensione su un resistore da 1 Ω). Un impulso rettangolare di ampiezza  e durata
 ha energia
 . I segnali che durano per sempre, come una sinusoide, hanno energia infinita: per loro si usa la potenza media
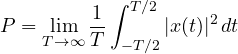
Per 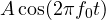 ,
 . Un segnale è “di energia” se
 è finita, “di potenza” se è finita
 .
I segnali elementari
- il gradino
 , che vale 0 per
 e 1 per
 : un interruttore che si chiude;
- l’impulso rettangolare
 , di durata ;
- l’esponenziale
 , la risposta dei circuiti del primo ordine;
- la sinc,
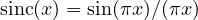 , che compare in tutti i problemi di banda limitata;
- la delta di Dirac
 , un impulso di durata nulla e area unitaria, con la proprietà di campionamento
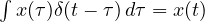 (lezione sulla delta di Metodi matematici).
Le proprietà dei sistemi
Un sistema trasforma un ingresso in un’uscita  . Le proprietà che contano:
- linearità: la risposta a
 è
 ;
- tempo-invarianza: se all’ingresso corrisponde , all’ingresso ritardato
 corrisponde
 : il sistema non cambia nel tempo;
- causalità: l’uscita in un istante dipende solo dall’ingresso fino a quell’istante;
- stabilità (BIBO, ingresso limitato e uscita limitata): a ogni ingresso limitato corrisponde un’uscita limitata.
I sistemi lineari e tempo-invarianti (LTI) sono il caso più importante: i circuiti con resistori, condensatori, induttori e amplificatori lineari, i filtri numerici, molti canali di trasmissione.
La convoluzione
La risposta all’impulso  è l’uscita del sistema quando l’ingresso è .
Teorema. L’uscita di un sistema LTI con risposta all’impulso  è la convoluzione dell’ingresso con :
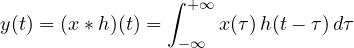
Dimostrazione. Per la proprietà di campionamento, l’ingresso si scrive come una “somma” di impulsi traslati e pesati:
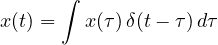
Per la tempo-invarianza, la risposta a  è
 . Per la linearità, la risposta a una combinazione (anche continua) di impulsi è la stessa combinazione delle risposte:
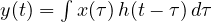 . ∎
Il risultato è potente: un sistema LTI è descritto completamente da una sola funzione, la sua risposta all’impulso.
Il calcolo grafico. Per trovare  in un istante
 : si ribalta (
 ), la si trasla di (), la si moltiplica per
 e si calcola l’area del prodotto. Facendo scorrere si ottiene tutta l’uscita.
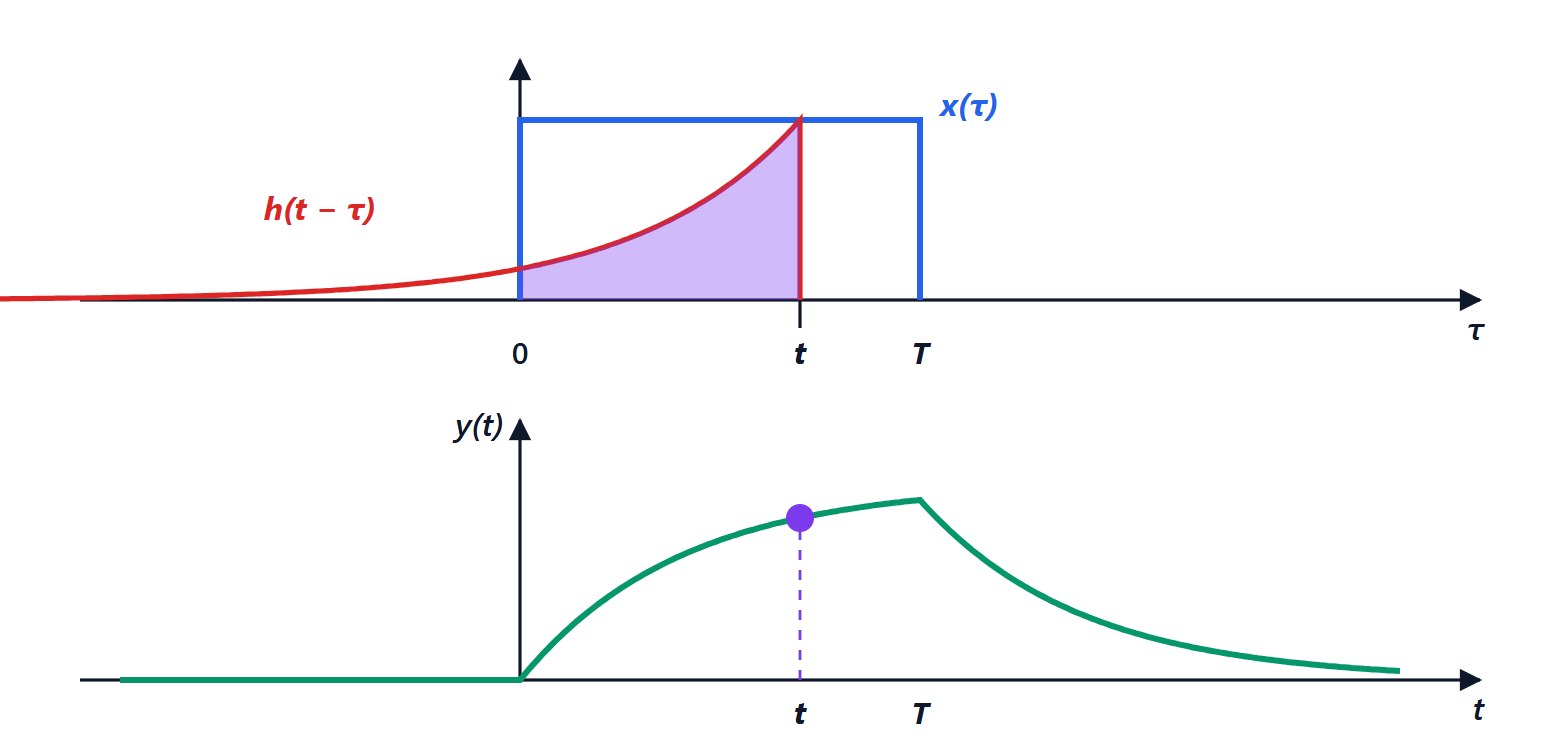
Esempio. Un circuito RC con uscita sul condensatore ha 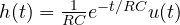 . Con un impulso rettangolare di durata all’ingresso, la convoluzione dà una carica esponenziale per
 e una scarica esponenziale dopo: è proprio la curva in figura, e coincide con quello che si trova risolvendo l’equazione differenziale (lezione sui transitori di Elettrotecnica).
Le proprietà della convoluzione
- commutativa:
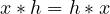 ;
- associativa: due sistemi in cascata equivalgono a un solo sistema con risposta
 , e l’ordine non conta;
- distributiva: due sistemi in parallelo equivalgono a
 ;
- l’elemento neutro è la delta:
 .
Causalità e stabilità dalla risposta all’impulso
Causalità. Un sistema LTI è causale se e solo se  per : nella convoluzione, deve annullarsi per
 , cioè non deve “guardare” l’ingresso futuro.
Teorema. Un sistema LTI è stabile BIBO se e solo se la risposta all’impulso è assolutamente integrabile:
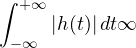
Dimostrazione. *Sufficienza:* se  per ogni , allora
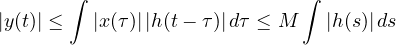
che è finito. *Necessità:* se l’integrale diverge, si sceglie l’ingresso limitato 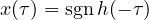 ; in
 l’uscita vale
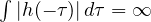 . ∎
Il circuito RC è stabile ( ); un integratore ideale, con
 , non lo è: un gradino all’ingresso produce una rampa che cresce senza limite.