Spettro, banda e trasmissione senza distorsione
Spettro d'ampiezza e di fase, teorema di Parseval con dimostrazione, impulso rettangolare e sinc, durata e banda, condizioni di non distorsione, ritardo di gruppo e filtro ideale.
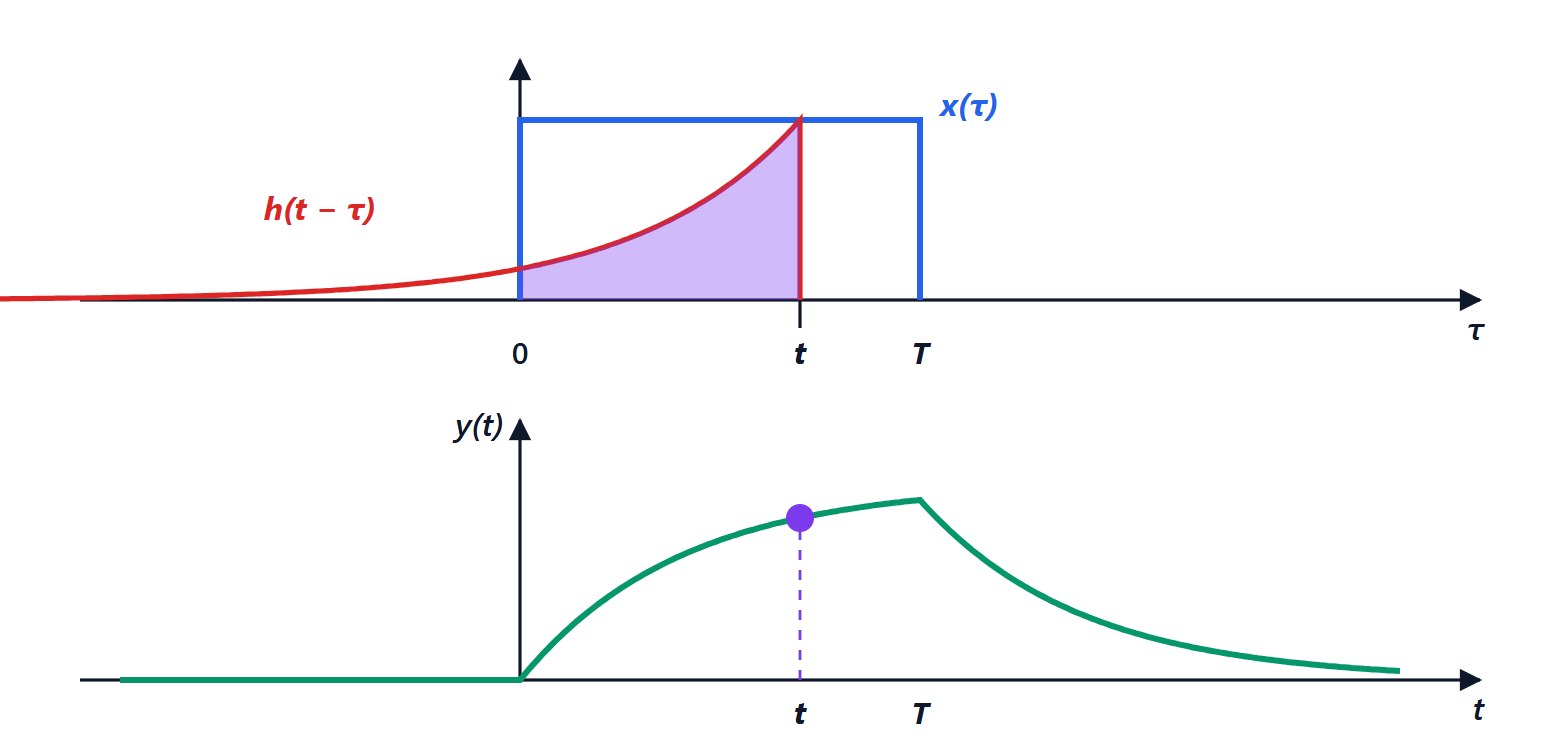
La convoluzione descrive un sistema nel tempo, ma è un’operazione scomoda. Passando alla frequenza con la trasformata di Fourier (lezione di Metodi matematici) diventa un semplice prodotto, e molte domande pratiche trovano una risposta immediata: quanta banda occupa un segnale, cosa fa un filtro, quando un canale trasmette un segnale senza deformarlo. In questa lezione usiamo la trasformata come strumento per i segnali.
Lo spettro
La trasformata di Fourier
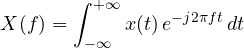
dice quanto di ogni frequenza è contenuto nel segnale:  è lo spettro d’ampiezza,
 lo spettro di fase. Per un segnale reale
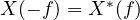 : il modulo è pari, e basta guardare le frequenze positive.
Il teorema della convoluzione. Se  , allora
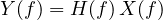 . La trasformata della risposta all’impulso,
 , è la risposta in frequenza del sistema, la stessa che in Elettrotecnica si ottiene con i fasori: ogni componente sinusoidale dell’ingresso viene moltiplicata per
 e sfasata di
 .
L’energia in frequenza
Teorema (Parseval). Per un segnale di energia
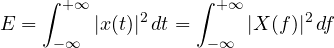
Dimostrazione. Si scrive  e si sostituisce a
 la sua espressione come antitrasformata,
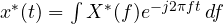 :
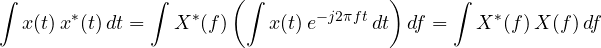
scambiando l’ordine di integrazione. ∎
La funzione  è la densità spettrale di energia: dice come l’energia è distribuita tra le frequenze. L’energia in una banda si ottiene integrandola su quella banda.
La banda
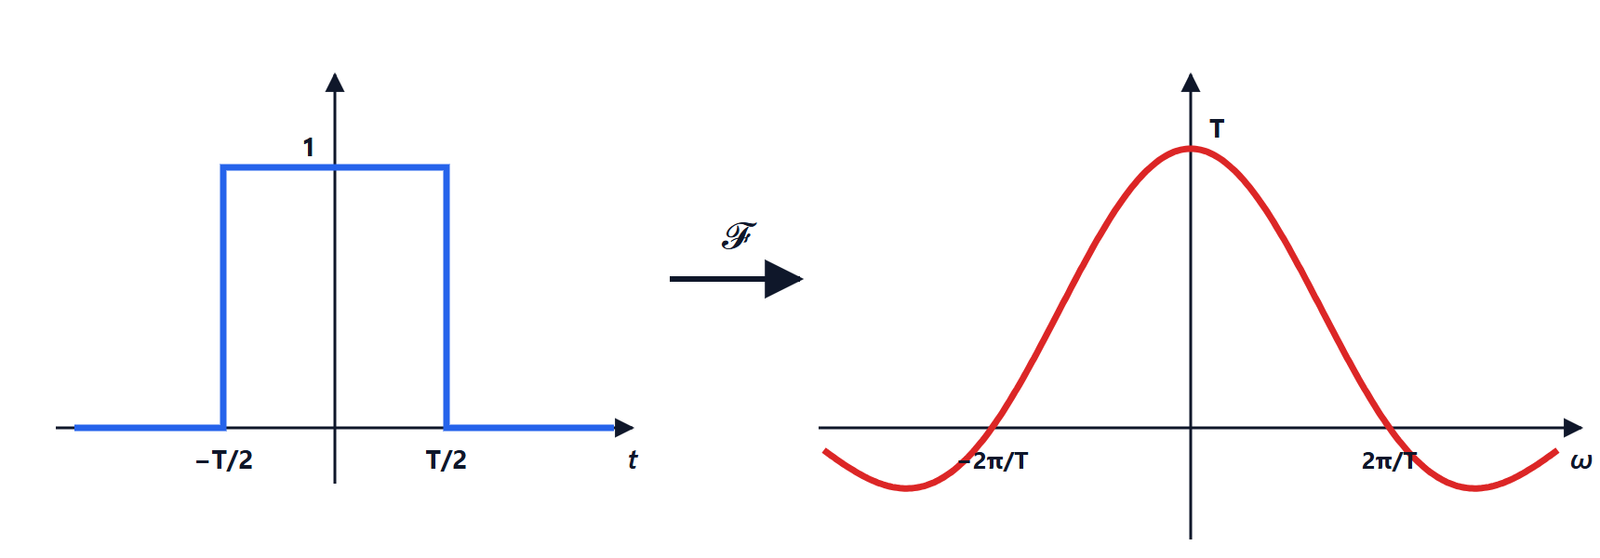
Un impulso rettangolare di ampiezza  e durata
 ha trasformata
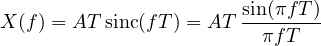
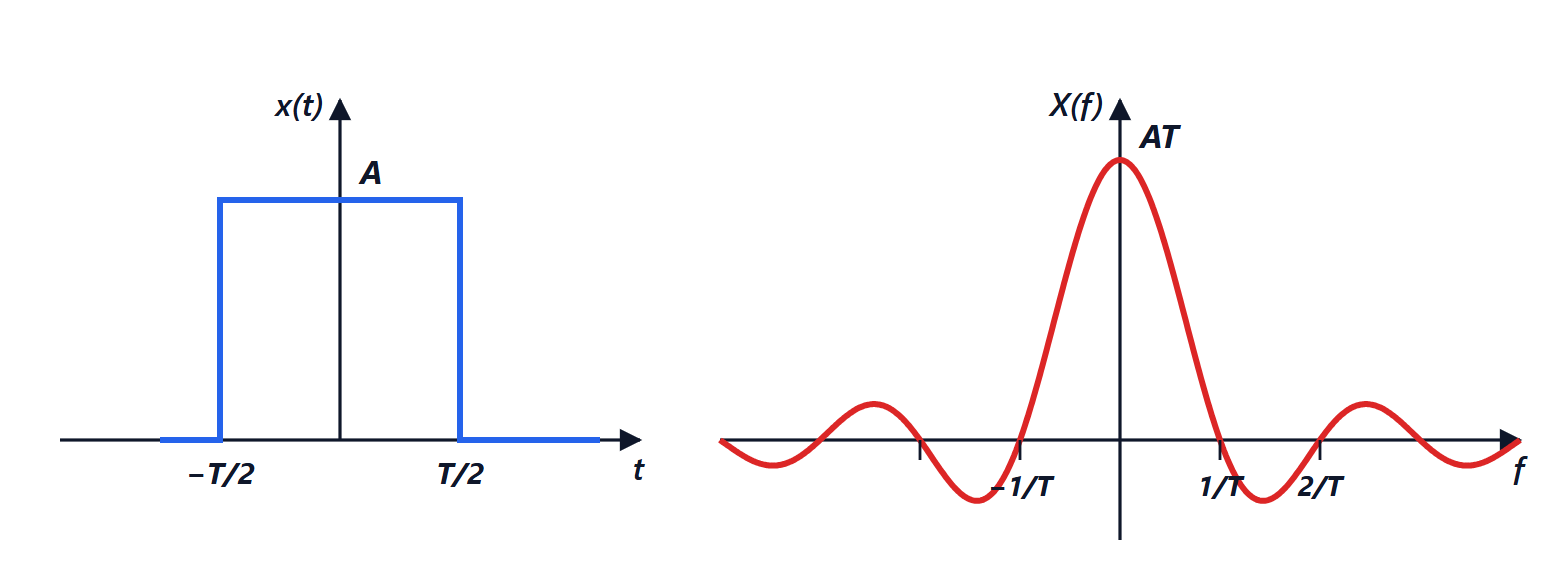
Lo spettro non si annulla mai del tutto: in senso stretto, nessun segnale di durata finita ha banda finita. Si usano allora definizioni pratiche di banda: la larghezza del lobo principale (qui  per le frequenze positive), la banda a −3 dB, quella che contiene il 99% dell’energia.
Durata e banda sono inversamente proporzionali. Per la proprietà di cambiamento di scala, 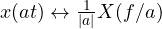 : comprimere un segnale nel tempo lo allarga in frequenza. Un impulso dieci volte più corto occupa una banda dieci volte più larga. È un limite fisico: trasmettere più dati al secondo, con impulsi più corti, richiede più banda.
Esempio. Una trasmissione a 1 Mbit/s con impulsi rettangolari da 1 µs ha il lobo principale fino a 1 MHz. Per stare in una banda più stretta si usano impulsi arrotondati (la lezione sulla rivelazione accenna agli impulsi di Nyquist).
Qualche ordine di grandezza: la voce telefonica sta in 300-3400 Hz, la musica ad alta fedeltà fino a 20 kHz, un canale Wi-Fi occupa 20-160 MHz.
La trasmissione senza distorsione
Quando un canale lascia passare un segnale “senza deformarlo”? L’uscita può essere più grande o più piccola e arrivare in ritardo, ma la forma deve essere la stessa:
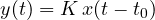
Teorema. Un sistema LTI trasmette senza distorsione ogni segnale se e solo se
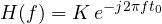
cioè modulo costante e fase lineare nella frequenza.
Dimostrazione. Trasformando 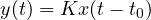 con la proprietà del ritardo si ottiene
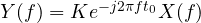 , e questo vale per ogni
 se e solo se ha quella forma. ∎
In pratica basta che le due condizioni valgano nella banda del segnale. Se il modulo non è costante si ha distorsione d’ampiezza (alcune frequenze sono attenuate più di altre: la voce al telefono suona “metallica”); se la fase non è lineare, distorsione di fase: le componenti arrivano con ritardi diversi e i fronti degli impulsi si deformano. Il ritardo di ciascuna componente è il ritardo di gruppo  , costante solo con fase lineare.
Il filtro ideale non esiste
Un filtro passa basso ideale ha  per
 e 0 altrove. La sua risposta all’impulso è la trasformata di un rettangolo in frequenza, cioè una sinc nel tempo:
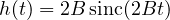 . La sinc si estende anche a
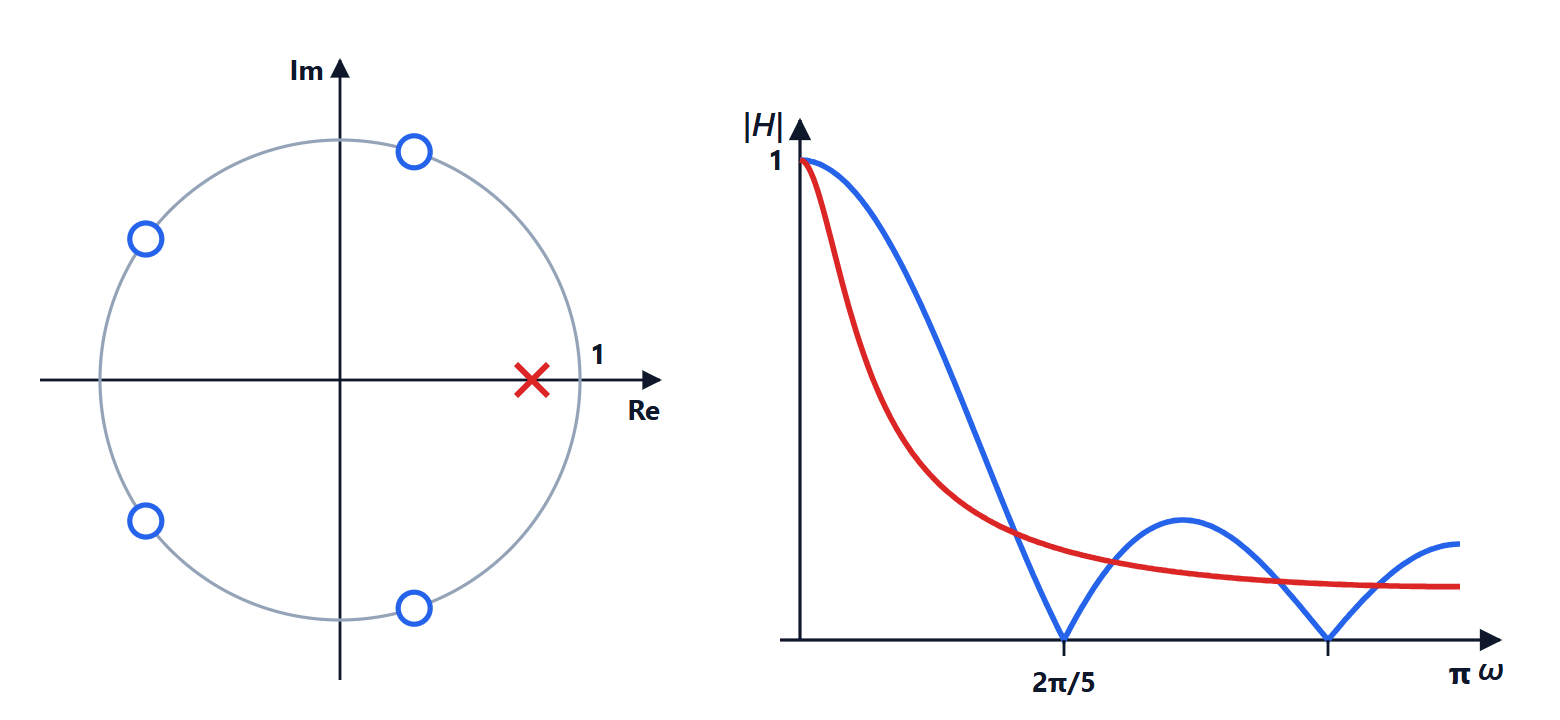
 : il filtro ideale non è causale, risponderebbe prima di ricevere l’ingresso. I filtri reali (Butterworth, Chebyshev, filtri numerici) sono approssimazioni causali, con una banda di transizione e un po’ di distorsione di fase: progettare un filtro significa scegliere il compromesso giusto.