Spectre, bande passante et transmission sans distorsion
Spectre d'amplitude et de phase, théorème de Parseval avec démonstration, l'impulsion rectangulaire et le sinus cardinal, durée et bande passante, conditions de non-distorsion, temps de propagation de groupe et filtre idéal.
https://www.electronics-engineering.com/fr/spectre-bande-passante-transmission-sans-distorsion/
La convolution décrit un système dans le temps, mais c’est une opération malcommode. En passant à la fréquence avec la transformée de Fourier (leçon de Méthodes mathématiques), elle devient un simple produit, et de nombreuses questions pratiques reçoivent une réponse immédiate : quelle bande passante occupe un signal, ce que fait un filtre, quand un canal transmet un signal sans le déformer. Dans cette leçon, nous utilisons la transformée comme outil pour les signaux.
Le spectre
La transformée de Fourier
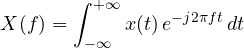
dit combien de chaque fréquence le signal contient :  est le spectre d’amplitude,
 le spectre de phase. Pour un signal réel,
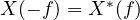 : le module est pair, et il suffit de regarder les fréquences positives.
Le théorème de convolution. Si  , alors
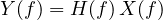 . La transformée de la réponse impulsionnelle,
 , est la réponse en fréquence du système, la même que l’Électrotechnique obtient avec les phaseurs : chaque composante sinusoïdale de l’entrée est multipliée par
 et déphasée de
 .
L’énergie en fréquence
Théorème (Parseval). Pour un signal d’énergie
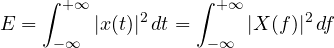
Démonstration. On écrit  et on remplace
 par son expression comme transformée inverse,
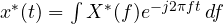 :
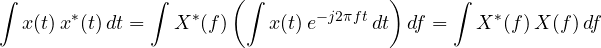
en échangeant l’ordre d’intégration. ∎
La fonction  est la densité spectrale d’énergie : elle dit comment l’énergie se répartit sur les fréquences. L’énergie dans une bande s’obtient en l’intégrant sur cette bande.
Bande passante
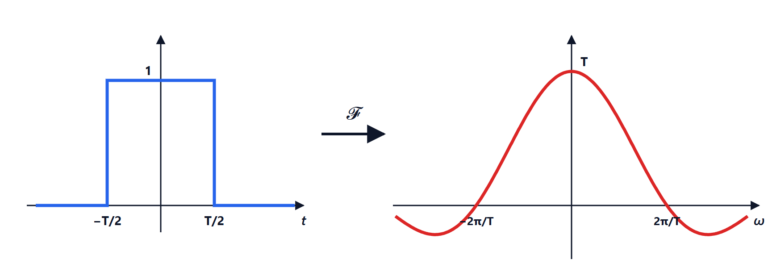
Une impulsion rectangulaire d’amplitude  et de durée
 a pour transformée
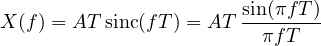
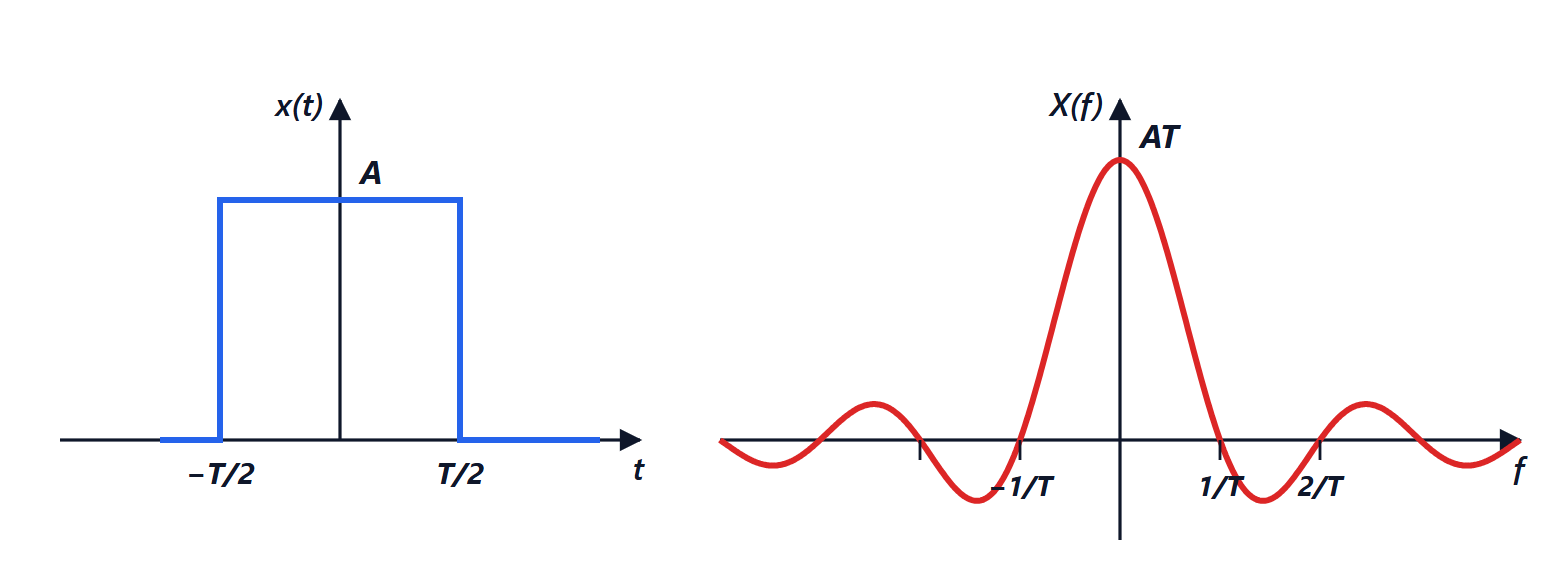
Le spectre ne s’annule jamais complètement : à strictement parler, aucun signal de durée finie n’a une bande passante finie. On utilise donc des définitions pratiques de la bande passante : la largeur du lobe principal (ici  pour les fréquences positives), la bande à −3 dB, la bande contenant 99 % de l’énergie.
Durée et bande passante sont inversement proportionnelles. Par la propriété de changement d’échelle, 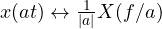 : comprimer un signal dans le temps l’étale en fréquence. Une impulsion dix fois plus courte occupe une bande dix fois plus large. C’est une limite physique : envoyer plus de données par seconde, avec des impulsions plus courtes, demande plus de bande passante.
Exemple. Une transmission à 1 Mbit/s avec des impulsions rectangulaires de 1 µs a son lobe principal jusqu’à 1 MHz. Pour tenir dans une bande plus étroite, on utilise des impulsions arrondies (la leçon sur la détection mentionne les impulsions de Nyquist).
Quelques ordres de grandeur : la parole téléphonique tient dans 300 à 3400 Hz, la musique haute fidélité va jusqu’à 20 kHz, un canal Wi-Fi occupe de 20 à 160 MHz.
Transmission sans distorsion
Quand un canal laisse-t-il passer un signal « sans le déformer » ? La sortie peut être plus grande ou plus petite et arriver en retard, mais la forme doit être la même :
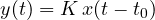
Théorème. Un système LTI transmet tout signal sans distorsion si et seulement si
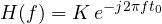
c’est-à-dire un module constant et une phase linéaire en fréquence.
Démonstration. En transformant 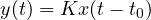 avec la propriété du retard, on obtient
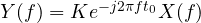 , et cela vaut pour tout
 si et seulement si a cette forme. ∎
En pratique, il suffit que les deux conditions soient vérifiées dans la bande du signal. Si le module n’est pas constant, il y a une distorsion d’amplitude (certaines fréquences sont plus atténuées que d’autres : la parole au téléphone sonne « métallique ») ; si la phase n’est pas linéaire, une distorsion de phase : les composantes arrivent avec des retards différents et les fronts des impulsions sont déformés. Le retard de chaque composante est le temps de propagation de groupe  , constant seulement avec une phase linéaire.
Le filtre idéal n’existe pas
Un filtre passe-bas idéal a  pour
 et 0 ailleurs. Sa réponse impulsionnelle est la transformée d’un rectangle en fréquence, c’est-à-dire un sinus cardinal dans le temps :
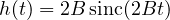 . Le sinus cardinal s’étend aussi à
 : le filtre idéal n’est pas causal, il répondrait avant de recevoir l’entrée. Les filtres réels (Butterworth, Tchebychev, filtres numériques) sont des approximations causales, avec une bande de transition et une certaine distorsion de phase : concevoir un filtre, c’est choisir le bon compromis.
Sono l'autore di questa pagina su «Spettro, banda e trasmissione senza distorsione». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Spectrum, bandwidth and distortionless transmission”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.