Systèmes à temps discret et filtres numériques RIF et RII
La somme de convolution, équations aux différences, fonction de transfert et réponse en fréquence, pôles et zéros, la moyenne glissante, le filtre récursif du premier ordre et la stabilité avec démonstration.
https://www.electronics-engineering.com/fr/systemes-a-temps-discret-filtres-rif-rii/
Une fois échantillonné et quantifié, un signal est une suite de nombres  , et les systèmes qui le traitent sont des programmes : un microcontrôleur qui filtre la lecture d’un capteur, un processeur audio qui égalise la musique, un modem qui démodule. Dans cette leçon, nous voyons comment on décrit les systèmes à temps discret, leur réponse en fréquence et les deux grandes familles de filtres numériques, RIF et RII.
Systèmes linéaires à temps discret
Les définitions sont celles du temps continu avec des sommes à la place des intégrales. L’impulsion est  , égale à 1 pour
 et à 0 ailleurs ; la réponse impulsionnelle
 décrit entièrement un système LTI, et la sortie est la somme de convolution
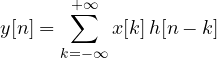
La démonstration est identique à celle du temps continu : 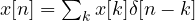 , puis linéarité et invariance dans le temps. Le système est stable si et seulement si
 .
Équations aux différences
En pratique, un filtre numérique est décrit par une équation aux différences : la sortie courante est une combinaison des entrées courante et passées et, éventuellement, des sorties passées :
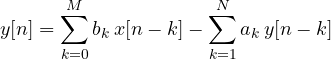
C’est littéralement le programme : à chaque nouvel échantillon, on effectue quelques multiplications et additions. Avec la transformée en Z (leçon de Méthodes mathématiques), où un retard d’un échantillon correspond à une multiplication par  , on obtient la fonction de transfert
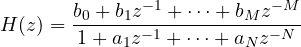
Les racines du numérateur sont les zéros, celles du dénominateur les pôles.
Réponse en fréquence
Une sinusoïde échantillonnée  , avec
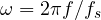 la pulsation normalisée, est un signal propre : la sortie est
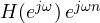 . La réponse en fréquence est donc
 évaluée sur le cercle unité,
 . Deux différences avec le temps continu :
- elle est périodique de période
 : des pulsations qui diffèrent de donnent les mêmes échantillons (le repliement vu de l’autre côté) ;
- il suffit de l’étudier pour
 , c’est-à-dire de 0 à
 .
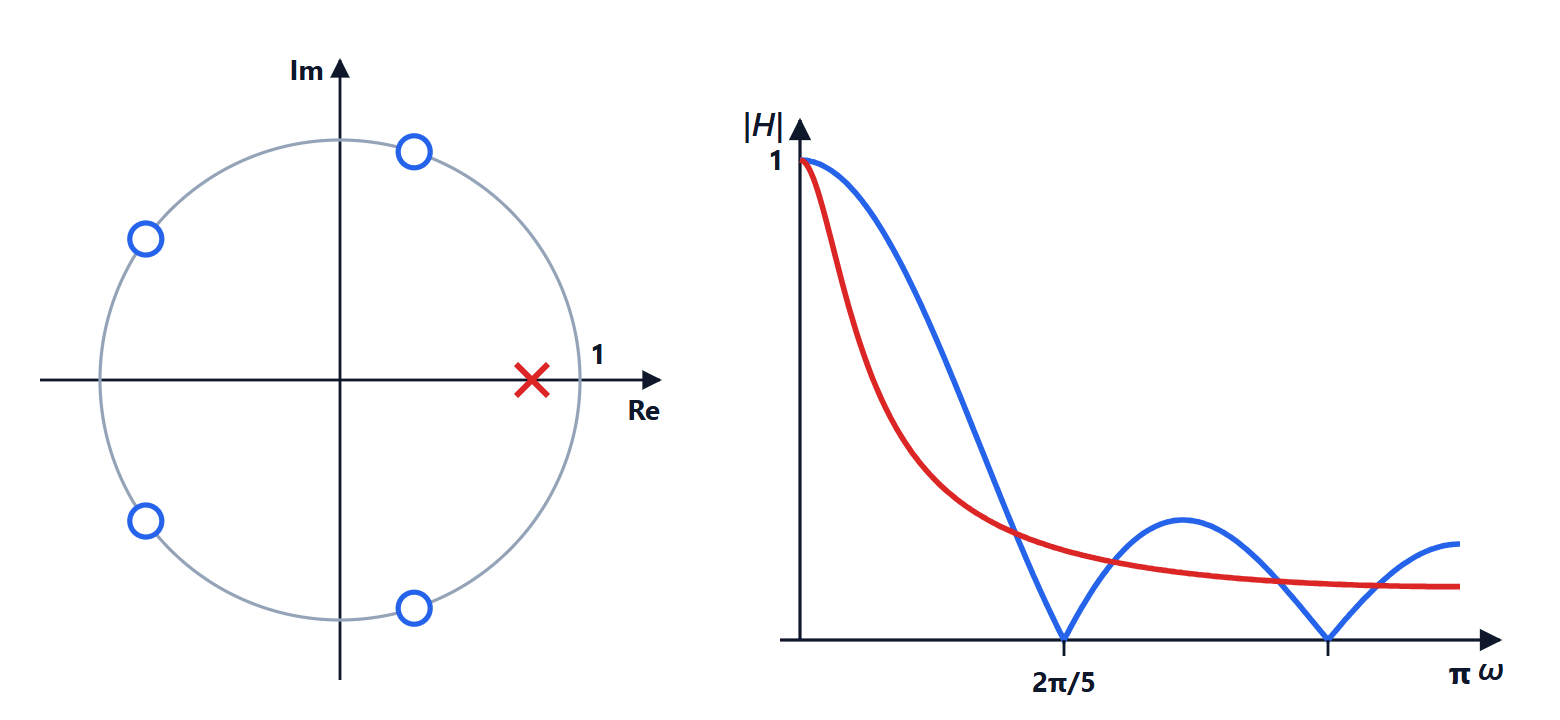
Lecture géométrique.  est petit quand le point
 est proche d’un zéro, grand quand il est proche d’un pôle. Sur le diagramme pôles-zéros, on peut « voir » le comportement du filtre.
Filtres RIF
Un filtre à réponse impulsionnelle finie (RIF) n’utilise que les entrées : 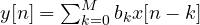 , et la réponse impulsionnelle est la suite des coefficients.
Exemple : la moyenne glissante. 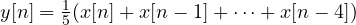 . En sommant la série géométrique,
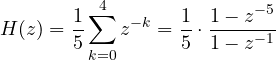
Les zéros sont les racines cinquièmes de l’unité sauf  :
 ,
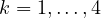 . La réponse s’annule en
 , c’est-à-dire en
 , et à ses multiples : c’est un passe-bas simple qui élimine complètement une perturbation de fréquence connue. Avec
 Hz, cinq échantillons couvrent une période du secteur à 50 Hz, qui disparaît de la mesure.
Avantages : ils sont toujours stables (ils n’ont pas de pôles hors de l’origine) et, avec des coefficients symétriques, ils ont une phase exactement linéaire, c’est-à-dire pas de distorsion de phase. Inconvénient : une transition raide demande beaucoup de coefficients, même des centaines.
Filtres RII
Un filtre à réponse impulsionnelle infinie (RII) utilise aussi les sorties passées (il est récursif).
Exemple : le filtre du premier ordre. 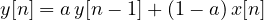 , avec
 :
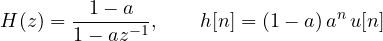
Un pôle en  , gain unitaire en continu. C’est la « moyenne glissante exponentielle » utilisée partout pour lisser des mesures bruitées, avec une seule multiplication par échantillon ; avec
 , la mémoire est d’environ
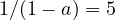 échantillons. C’est l’équivalent numérique du circuit RC.
Théorème. Un système LTI causal à fonction de transfert rationnelle est stable si et seulement si tous ses pôles sont à l’intérieur du cercle unité.
Démonstration (pôles simples). En décomposant en éléments simples, la réponse impulsionnelle est une combinaison de termes  (plus éventuellement un nombre fini d’impulsions). La série
 converge si et seulement si
 , donc
 est finie si et seulement si tous les pôles ont un module inférieur à 1. ∎
Avantages : des transitions raides avec peu de coefficients ; on les conçoit à partir des filtres analogiques classiques (Butterworth, Tchebychev) avec la transformation bilinéaire. Inconvénients : phase non linéaire, et risque d’instabilité si les coefficients, arrondis dans une arithmétique à précision finie, déplacent un pôle hors du cercle.
En pratique
Un filtre numérique est une boucle de quelques lignes de code :
/* first-order filter with a = 0.8 */
float y = 0.0f;
float filter(float x) {
    y = 0.8f * y + 0.2f * x;
    return y;
}
Les processeurs de signal numérique (DSP) ont des instructions dédiées qui effectuent une multiplication et une addition en un seul cycle, et les microcontrôleurs modernes en ont des versions simplifiées. Le grand avantage par rapport aux filtres analogiques est la répétabilité : pas de tolérances des composants, pas de dérive avec la température, et on change le filtre en mettant à jour le programme.


Ciao, sono l'autore di «Sistemi a tempo discreto e filtri numerici FIR e IIR». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Discrete-time systems and FIR and IIR digital filters”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.