Filtres RIF optimaux : équi-ondulation, Parks-McClellan et types à phase linéaire
Le gabarit de tolérance, le critère minimax et le théorème d'alternance, l'algorithme de Parks-McClellan, estimation de l'ordre, les quatre types de filtres RIF à phase linéaire avec démonstration, zéros par quadruplets, phase minimale.
https://www.electronics-engineering.com/fr/filtres-rif-optimaux-equi-ondulation-parks-mcclellan/
La méthode des fenêtres est simple mais gaspille des coefficients : l’erreur se concentre près de la transition et ailleurs le filtre fait bien mieux que nécessaire. Les filtres optimaux répartissent l’erreur de façon uniforme et respectent les mêmes spécifications avec moins de coefficients. Dans cette leçon, nous regardons comment s’écrivent les spécifications, le critère minimax et le théorème d’alternance, l’estimation de l’ordre, les quatre types de filtres RIF à phase linéaire avec la démonstration de leurs contraintes, et la structure des zéros.
Les spécifications
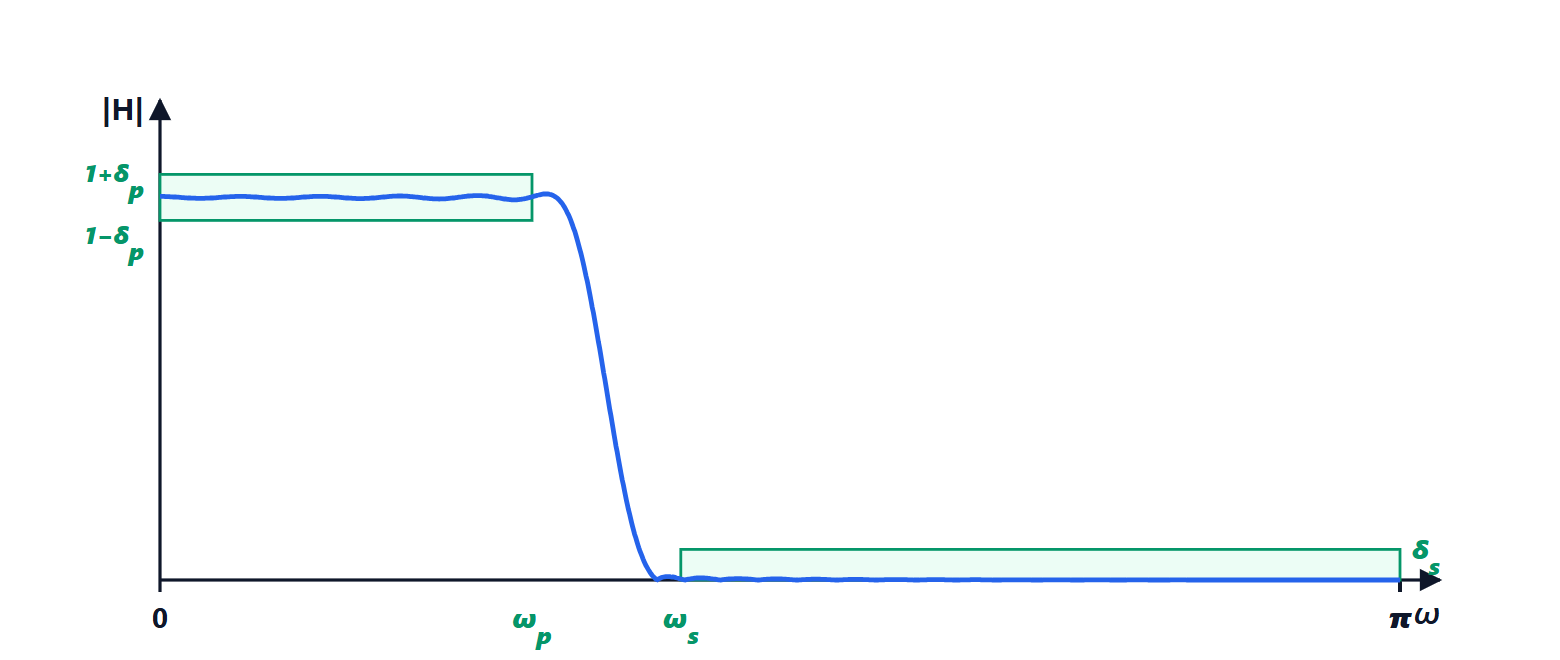
Un filtre réel se spécifie avec un gabarit de tolérance : dans la bande passante ( ), le gain doit rester entre
 et
 ; dans la bande atténuée (
 ), il doit rester sous
 ; dans la bande de transition entre les deux, rien n’est exigé. En décibels, l’ondulation en bande passante est
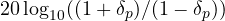 et l’atténuation
 .
Le critère minimax
Pour un filtre RIF symétrique, la réponse est  , avec
 une somme de cosinus, c’est-à-dire un polynôme trigonométrique dans les coefficients (leçon sur les fenêtres). La conception optimale cherche les coefficients qui minimisent le maximum de l’erreur pondérée
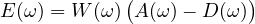
sur les bandes spécifiées, où  est la réponse désirée (1 ou 0) et le poids
 vaut
 en bande passante et
 en bande atténuée, de sorte que les deux tolérances soient respectées ensemble.
Le résultat clé est le théorème d’alternance (Tchebychev) : si est une combinaison de  cosinus, la solution minimax est unique, et elle est caractérisée par le fait que l’erreur atteint sa valeur maximale, avec des signes alternés, en au moins
 fréquences. L’erreur optimale est donc à équi-ondulation : tous les pics ont la même hauteur. L’algorithme de Parks-McClellan, fondé sur l’échange de Remez, cherche itérativement exactement ces fréquences d’alternance, et converge en quelques itérations. C’est la fonction standard des programmes de conception de filtres.
L’estimation de l’ordre
Pour un filtre passe-bas à équi-ondulation, une bonne estimation empirique de la longueur est
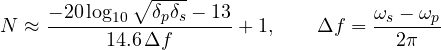
Exemple. Avec les spécifications de la leçon précédente (transition de  à
 , donc
 ),
 (50 dB) et
 :
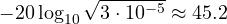 , et
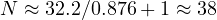 coefficients, contre 50 pour la fenêtre de Kaiser. Le gain est d’autant plus grand que les tolérances des deux bandes sont différentes, parce que la fenêtre les traite comme égales.
La longueur croît comme  : diviser par deux la bande de transition double les coefficients, c’est-à-dire les multiplications par échantillon. C’est le principal prix des filtres RIF.
Les quatre types de filtres RIF à phase linéaire
Les coefficients peuvent être symétriques ou antisymétriques (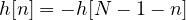 ), et la longueur paire ou impaire. Il en résulte quatre types, avec des contraintes différentes.
Théorème. Un filtre RIF symétrique de longueur paire (type II) a toujours  ; un filtre RIF antisymétrique (types III et IV) a toujours
 , et si sa longueur est impaire (type III), aussi .
Démonstration. *Type II.* D’après la leçon sur les fenêtres, 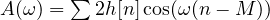 avec
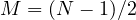 . Si
 est pair,
 est un demi-entier et
 est toujours un demi-entier impair : en
 , chaque cosinus vaut
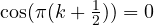 . *Antisymétrique.* En
 ,
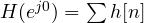 , et les termes
 et
 s’annulent deux à deux (le terme central, s’il existe, est nul parce qu’il est égal à son propre opposé). *Type III.* Avec impair, est un entier, la somme devient
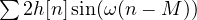 à un facteur
 près, et en chaque sinus vaut
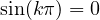 . ∎
Les conséquences pratiques : on ne peut pas faire un filtre passe-haut avec le type II, qui est obligé de s’annuler en  ; les types III et IV, qui s’annulent en continu, conviennent aux dérivateurs et aux transformateurs de Hilbert, qui déphasent toutes les fréquences de 90°.
Les zéros d’un filtre RIF à phase linéaire
La symétrie des coefficients se voit aussi dans le plan  :
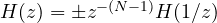 . Donc si
 est un zéro,
 l’est aussi ; et, les coefficients étant réels, les conjugués aussi. Les zéros viennent par quadruplets
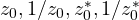 , ou par paires s’ils sont sur le cercle unité ou sur l’axe réel. Les zéros sur le cercle unité sont ceux qui créent les creux dans la bande atténuée.
Au-delà de la phase linéaire
Si la phase linéaire n’est pas nécessaire, on peut obtenir un filtre RIF à phase minimale, avec tous ses zéros à l’intérieur du cercle unité, en réfléchissant ceux de l’extérieur : il a le même module et un retard bien plus court, utile dans les systèmes temps réel et en commande. Il existe aussi la méthode de l’échantillonnage en fréquence, qui fixe les valeurs de la réponse sur une grille de fréquences, et les méthodes des moindres carrés, qui minimisent l’énergie de l’erreur au lieu de son maximum : les ondulations ne sont pas uniformes mais l’erreur moyenne est plus petite.

Ciao, sono l'autore di «Filtri FIR ottimi: equiripple, Parks-McClellan e tipi di fase lineare». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Optimal FIR filters: equiripple, Parks-McClellan and linear-phase types”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.