Structures de filtres numériques : biquads, virgule fixe et bruit d'arrondi
Formes directes et transposée, sensibilité des pôles aux coefficients avec démonstration, cascade de sections du second ordre, virgule fixe et débordement, bruit d'arrondi démontré, cycles limites, architecture des DSP.
https://www.electronics-engineering.com/fr/structures-de-filtres-numeriques-biquads-virgule-fixe-bruit/
Une fois les coefficients calculés, il faut implémenter le filtre : dans un DSP, un microcontrôleur, un FPGA. Mathématiquement, toutes les structures sont équivalentes, mais avec des nombres de précision finie, elles se comportent très différemment. Dans cette leçon, nous regardons les formes directes et la section du second ordre, la sensibilité des pôles aux coefficients avec sa démonstration, l’arithmétique en virgule fixe, le bruit d’arrondi avec la démonstration de sa formule de puissance, et les cycles limites.
Les formes directes
Un filtre RII 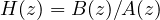 correspond à l’équation aux différences
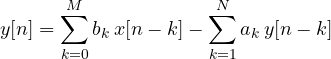
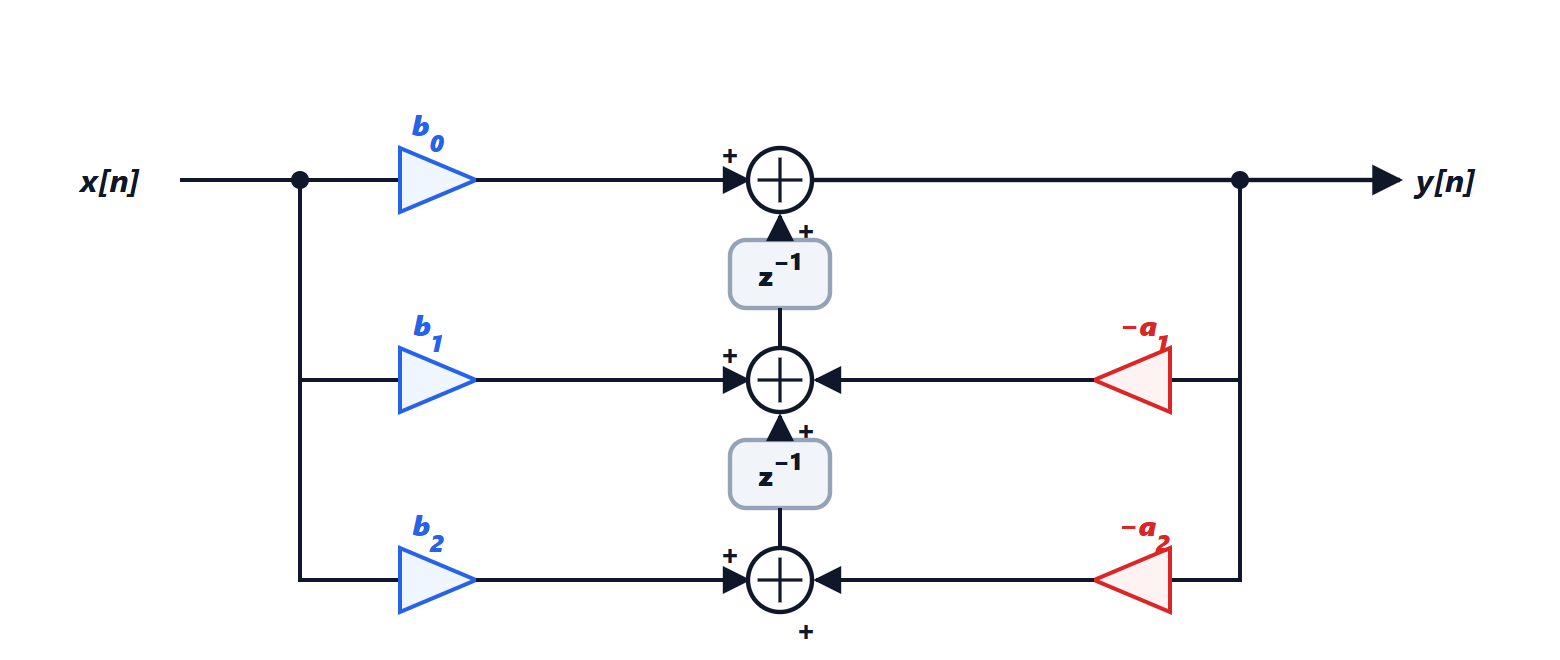
La forme directe I l’implémente telle quelle, avec deux lignes à retard, une pour les entrées et une pour les sorties. La forme directe II échange l’ordre des deux parties (le système est linéaire, l’ordre n’importe pas) et partage une seule ligne à retard : elle utilise le nombre minimal de cellules mémoire,  . La forme transposée s’obtient en inversant le sens de toutes les branches et en échangeant entrée et sortie : elle a la même fonction de transfert et un meilleur comportement numérique, parce que les additions ont lieu juste après les multiplications.
Pourquoi on utilise des sections du second ordre
Un filtre RII d’ordre élevé implémenté en forme directe, avec un seul polynôme au dénominateur, est dangereux : de petites erreurs sur les coefficients déplacent beaucoup les pôles.
Théorème. Soit 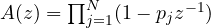 avec des pôles distincts. La sensibilité du pôle
 au coefficient
 est
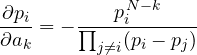
Démonstration. Écrivons le dénominateur comme un polynôme en  :
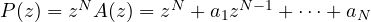 , de racines
 . Pour chaque pôle,
 . En dérivant par rapport à , en tenant compte du fait que dépend de :
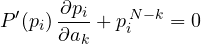
parce que 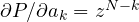 . Enfin
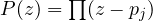 donne
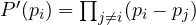 . ∎
Le dénominateur est le produit des distances entre le pôle et tous les autres : si les pôles sont proches les uns des autres, comme dans les filtres sélectifs, où ils s’entassent près du cercle unité autour de la bande passante, la sensibilité explose. Une erreur d’arrondi sur les coefficients peut déplacer un pôle hors du cercle et rendre le filtre instable. C’est pourquoi on factorise un filtre RII en une cascade de sections du second ordre (biquads), chacune avec une seule paire de pôles : les sensibilités restent petites, chaque section peut être vérifiée séparément, et l’on choisit l’ordre des sections et la répartition du gain pour réduire le bruit.
La virgule fixe
Dans les DSP bon marché et le matériel dédié, les nombres sont en virgule fixe : par exemple, au format Q15, un entier de 16 bits représente une valeur entre  et
 . Il y a deux problèmes :
- le débordement : une somme qui dépasse 1 repasse à , avec une erreur énorme. On le prévient par une mise à l’échelle du signal à l’entrée de chaque section, pour que les nœuds internes ne dépassent pas la pleine échelle, et l’on limite les dégâts avec l’arithmétique à saturation, qui bloque le résultat au maximum au lieu de le laisser repasser de l’autre côté ;
- la quantification : chaque produit a deux fois plus de bits et doit être arrondi, ce qui introduit une petite erreur à chaque pas. Les DSP accumulent les sommes dans des registres plus longs (40 bits ou plus) et n’arrondissent qu’une fois à la fin.
Le bruit d’arrondi
L’erreur d’arrondi de pas  se modélise comme un bruit blanc uniforme entre
 et
 , de puissance
 (leçon de Théorie des signaux sur la quantification). Mais ce bruit ne sort pas du filtre tel quel : il traverse la partie du filtre comprise entre le point où il naît et la sortie.
Théorème. Un bruit blanc de puissance  qui entre dans un système de réponse impulsionnelle
 produit à la sortie un bruit de puissance
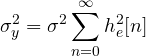
Démonstration. La sortie est 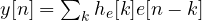 . Sa puissance est
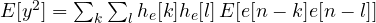 . Pour un bruit blanc,
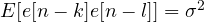 si
 et 0 sinon, donc il ne reste que la somme des termes avec . ∎
Exemple. Une section du premier ordre 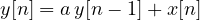 , avec arrondi au nœud sommateur : le bruit voit tout le filtre,
 , et
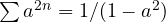 . Avec
 , un pôle proche du cercle, le facteur est d’environ 50, soit 17 dB de bruit en plus qu’un seul arrondi : presque 3 bits perdus. C’est pourquoi les filtres très sélectifs à basse fréquence, avec des pôles près de
 , demandent plus de bits.
Les cycles limites
Dans les filtres RII en virgule fixe, il peut arriver que, avec une entrée nulle, la sortie n’aille pas à zéro mais reste bloquée à une valeur constante ou à une petite oscillation : un cycle limite. C’est l’arrondi qui le cause, en rendant le système non linéaire : par exemple avec 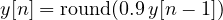 , en partant de 4, on obtient
 , et la sortie reste à 4 pour toujours au lieu de décroître. On évite les cycles limites en arrondissant vers zéro (troncature du module) ou avec des structures spéciales ; dans les filtres audio, on les entend comme de faibles tonalités dans le silence. Les filtres RIF n’ont pas de rétroaction, donc ni cycles limites ni problèmes de stabilité : une autre raison de les choisir quand la précision est rare.
L’architecture des DSP
Les processeurs de signal sont construits autour de l’opération 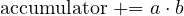 : une unité de multiplication-accumulation (MAC) qui effectue un produit et une somme en un cycle, des mémoires séparées pour les données et les coefficients lues en parallèle, des tampons circulaires gérés par le matériel pour les lignes à retard et des boucles sans surcoût. Un filtre RIF à
 coefficients coûte ainsi environ cycles par échantillon. Aujourd’hui, on retrouve les mêmes principes dans les instructions SIMD des processeurs généralistes et dans les blocs DSP des FPGA.

Sono l'autore di questa pagina su «Strutture dei filtri numerici: celle biquad, virgola fissa e rumore di arrotondamento». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Digital filter structures: biquads, fixed point and round-off noise”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.