Discrétiser un régulateur : Euler, Tustin et pré-distorsion en fréquence
Trois approximations de la dérivée, Tustin et Euler rétrograde conservent la stabilité (démontré), distorsion des fréquences démontrée avec un exemple, pré-distorsion, un PI discrétisé.
https://www.electronics-engineering.com/fr/discretisation-d-un-regulateur-euler-tustin-predistorsion/
La façon la plus courante d’obtenir un régulateur numérique est de le concevoir en temps continu, avec les outils de l’Automatique, puis de le traduire en une équation aux différences. On parle de conception par émulation. La traduction se fait en remplaçant  par une fonction de
 qui approche la dérivée, et le choix compte : une méthode peut rendre instable un régulateur stable, une autre déplace les fréquences. Dans cette leçon, nous regardons les méthodes d’Euler et de Tustin, les démonstrations de la façon dont elles transforment le demi-plan gauche, la distorsion des fréquences avec la pré-distorsion, et un PI discrétisé.
Trois approximations de la dérivée
Une dérivée peut être approchée par le quotient aux différences avant, par celui aux différences arrière, ou en intégrant avec la règle des trapèzes. En termes de transformée en z, où est une avance d’un pas :
| Méthode | Substitution | Inverse |
|---|---|---|
| Euler explicite (avant) |  |  |
| Euler rétrograde (arrière) |  |  |
| Tustin (trapèzes, bilinéaire) | 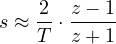 | 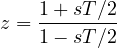 |
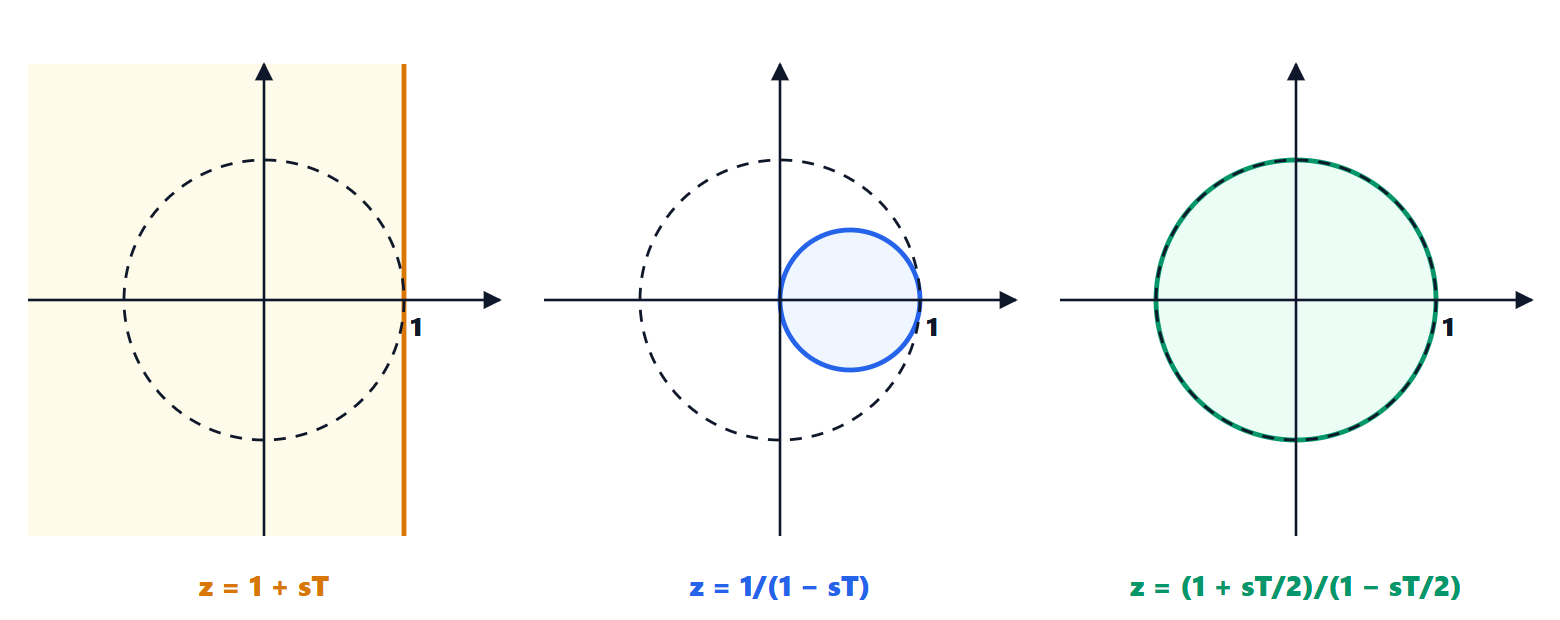
Chaque méthode envoie les pôles du régulateur continu en des points du plan z. La question est : un pôle stable reste-t-il stable ?
Ce qui arrive à la stabilité
Théorème. Avec la méthode de Tustin, un point a une partie réelle négative si et seulement si son image se trouve à l’intérieur du cercle unité ; l’axe imaginaire va sur le cercle.
Démonstration. Avec  et
 ,
 :
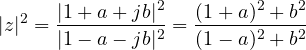
Le numérateur dépasse le dénominateur de 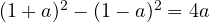 . Donc
 si et seulement si
 , c’est-à-dire
 , et
 si et seulement si
 . ∎
Un régulateur continu stable devient donc un régulateur numérique stable, et un instable reste instable : Tustin conserve exactement la stabilité.
Théorème. Avec Euler rétrograde, le demi-plan gauche va dans le cercle de centre  et de rayon .
Démonstration. À partir de 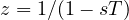 :
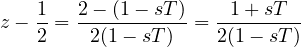
et 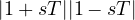 si et seulement si le point
 est plus proche de
 que de
 , c’est-à-dire si . Dans ce cas
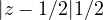 . ∎
Le petit cercle est à l’intérieur du cercle unité : un régulateur stable reste stable, mais certains régulateurs instables deviennent aussi stables, et le comportement dynamique est déformé.
Avec Euler explicite, en revanche, le pôle stable  devient
 , qui sort du cercle si
 . Un régulateur dont un pôle est rapide par rapport à la période devient instable : on ne doit utiliser la méthode qu’avec des périodes bien plus petites que toutes les constantes de temps, et c’est la même limite de stabilité que l’intégration numérique explicite (leçon de Calcul numérique sur les équations différentielles).
La distorsion des fréquences
Tustin conserve la stabilité mais pas les fréquences. Pour voir où va l’axe imaginaire, calculons la valeur de correspondant à  :
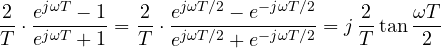
(en mettant  en facteur au numérateur et au dénominateur). Le régulateur numérique à la fréquence
 se comporte comme le continu à la fréquence
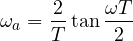
Pour  petit,
 et
 ; près de la fréquence de Nyquist
 , la tangente tend vers l’infini, et tout l’axe des fréquences continu est comprimé dans l’intervalle de 0 à . C’est la même distorsion des fréquences que dans les filtres RII (leçon de Traitement numérique des signaux sur les filtres RII et la transformation bilinéaire).
Exemple. Avec  ms, un réseau à avance de phase dont le zéro est à 200 Hz (
 rad/s) se retrouve, dans le régulateur numérique, à la fréquence
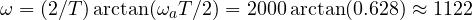 rad/s, soit environ 179 Hz : une erreur de 10 %.
La pré-distorsion élimine l’erreur à une fréquence choisie  , la plus importante (le zéro du réseau, la fréquence de coupure, la fréquence d’un filtre coupe-bande) : on remplace
 par
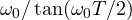 . À la fréquence , les deux régulateurs coïncident exactement.
Autres méthodes
- Appariement pôles-zéros (matched pole-zero) : chaque pôle et chaque zéro est envoyé avec
 , et l’on ajuste le gain statique. Il conserve exactement les positions des pôles.
- Invariance à l’échelon : le régulateur est discrétisé comme s’il était un processus précédé d’un bloqueur (leçon sur les systèmes échantillonnés).
Quelle que soit la méthode utilisée, l’émulation néglige le retard  du bloqueur et le retard de calcul, qui réduisent la marge de phase (leçon sur l’implémentation). Elle marche bien si l’échantillonnage est rapide, de 20 à 30 fois la bande passante en boucle fermée ; avec des périodes plus longues, il vaut mieux la conception directe dans le plan z.
Exemple : un PI avec Tustin
Le régulateur 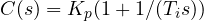 avec la substitution de Tustin devient
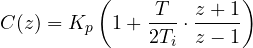
En multipliant par  et en revenant au domaine temporel ( est une avance d’un pas), on obtient l’algorithme
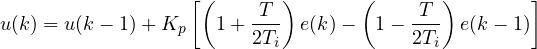
Il est déjà sous forme incrémentale (leçon de Contrôle des processus sur la commande numérique) : il calcule la variation de la commande, et se prête bien à la limitation de l’action intégrale contre la saturation.




Sono l'autore di questa pagina su «Discretizzare un regolatore: Eulero, Tustin e correzione delle frequenze». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Discretising a controller: Euler, Tustin and prewarping”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.