Implémenter un régulateur numérique : retard de calcul, gigue et quantification
Perte de marge de phase due au retard démontrée avec un exemple, gigue, zone morte de l'action intégrale quantifiée démontrée, structure des filtres, anti-windup et règles pratiques.
https://www.electronics-engineering.com/fr/implementation-d-un-regulateur-numerique-retard-de-calcul-quantification/
Un régulateur numérique bien conçu sur le papier peut mal fonctionner sur le microcontrôleur. Le calcul prend du temps, les convertisseurs ont un nombre fini de niveaux, l’arithmétique a une précision limitée, et le programme partage le processeur avec d’autres tâches. Dans cette leçon, nous regardons le retard de calcul et la démonstration de son coût en marge de phase avec un exemple, la variabilité des temps, les effets de la quantification avec la démonstration d’une erreur statique que l’action intégrale ne peut pas supprimer, et les règles pratiques d’une implémentation robuste.
Le retard de calcul
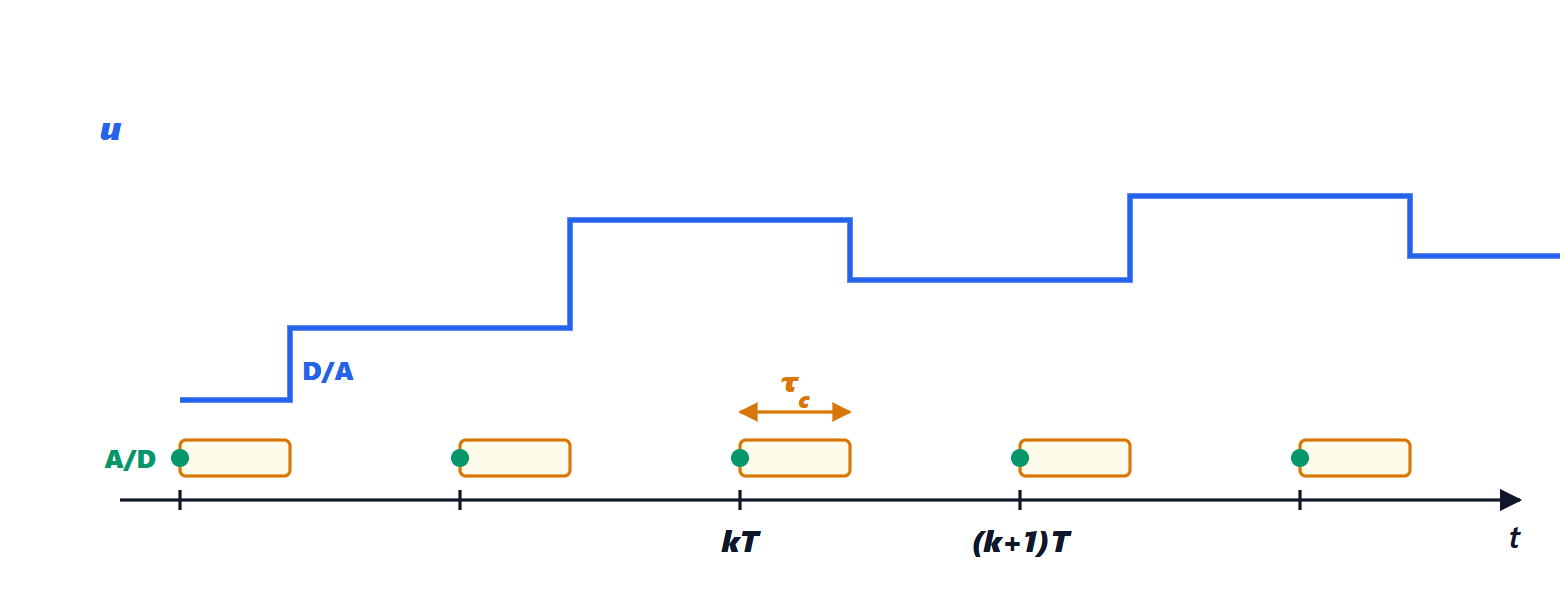
Entre l’échantillonnage de la mesure et la mise à jour de la commande s’écoule le temps de calcul  . On a deux choix :
- mettre à jour la commande dès qu’elle est prête : le retard est , mais il varie d’un cycle à l’autre ;
- la mettre à jour à l’instant d’échantillonnage suivant : le retard est toujours une période entière
 , plus grand mais constant et facile à inclure dans le modèle comme un facteur
 (leçon sur la stabilité dans le plan z, où un pas de retard divisait par deux le gain maximal).
Théorème. Un retard pur  dans la boucle laisse inchangé le module de la fonction de boucle et réduit sa phase de
 radians ; la marge de phase diminue de
 , où
 est la fréquence de coupure.
Démonstration. Le retard a pour fonction de transfert  , et en régime sinusoïdal permanent
 , de module 1 et de phase
 . Multiplié par la fonction de boucle
 , il ne change pas la fréquence à laquelle
 et retranche à la phase en ce point, donc à la marge. ∎
Le retard de calcul s’ajoute à celui du bloqueur, environ  (leçon de Contrôle des processus sur la commande numérique), et à celui du filtre anti-repliement devant l’A/N.
Exemple. Avec  rad/s,
 ms et une mise à jour à l’échantillon suivant (
 ), la perte de marge est
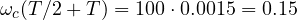 rad, environ 8,6°. Avec
 ms, elle serait de 86° : le système deviendrait presque certainement instable.
Une règle simple réduit le retard : d’abord calculer et écrire la sortie, puis mettre à jour l’état du régulateur. Dans la plupart des algorithmes, la sortie dépend de la nouvelle mesure par un seul produit et une somme ; tous les autres calculs (mise à jour des intégrateurs, des filtres, diagnostics) se font ensuite, en attendant l’échantillon suivant.
La variabilité des temps
Si l’échantillonnage n’a pas lieu à des intervalles exactement réguliers, ou si le temps de calcul varie (interruptions, caches, autres tâches), le retard fluctue : c’est la gigue (jitter). Le régulateur est conçu pour un fixe, et une forte gigue équivaut à une perturbation supplémentaire et à une perte de marge. On la combat en déclenchant le convertisseur A/N par un timer matériel et non par le programme, en mettant à jour le N/A de la même manière, et en donnant à la tâche de commande la plus haute priorité dans un système d’exploitation temps réel.
La quantification
Un convertisseur A/N de  bits distingue
 niveaux (leçon de Théorie des signaux sur la quantification) ; le N/A et les nombres internes du programme ont eux aussi un pas minimal. Dans la boucle fermée, la quantification produit des effets non linéaires : zones mortes et cycles limites, petites oscillations permanentes d’un ou deux pas.
Théorème. Considérons une action intégrale sous forme incrémentale 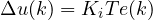 , avec la commande représentée avec un pas
 et l’incrément arrondi au pas le plus proche. Alors une erreur constante avec
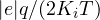 n’est jamais corrigée.
Démonstration. Si  , l’arrondi de
 au multiple de le plus proche donne 0 : la commande ne change pas, la sortie ne change pas et l’erreur reste la même. La situation se répète à l’identique à chaque pas. ∎
Exemple. Une commande sur 12 bits normalisée à la pleine échelle,  , et
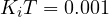 (action intégrale lente, échantillonnage rapide) : l’erreur peut subsister jusqu’à
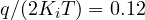 , soit 12 % de la pleine échelle, malgré l’action intégrale. Le paradoxe est qu’échantillonner plus vite aggrave les choses, parce que cela réduit
 .
Le remède est de garder l’intégrateur avec plus de bits que la commande (par exemple 32 bits, ou en accumulant le reste de l’arrondi) et de ne quantifier qu’à la sortie vers le N/A. Le même problème touche les coefficients : avec un échantillonnage rapide, les pôles s’approchent de  (parce que
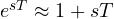 ) et les coefficients des filtres deviennent des nombres comme 0,9995 qui demandent beaucoup de bits. Les structures des filtres comptent (leçon de Traitement numérique des signaux sur les structures de filtres numériques) : cascades de sections du second ordre, ou l’opérateur delta
 , qui travaille sur la différence entre échantillons.
Autres règles pratiques
- Saturation et anti-windup : l’actionneur a des limites ; quand la commande sature, il faut arrêter l’intégrateur ou le faire revenir en arrière (leçon d’Automatique sur le régulateur PID). Sous forme incrémentale, il suffit de saturer la commande accumulée.
- Transfert sans à-coups (bumpless transfer) entre manuel et automatique : à l’enclenchement, le régulateur est initialisé avec la commande courante.
- Arithmétique en virgule fixe avec saturation au lieu du débordement, qui transformerait un grand nombre positif en un grand nombre négatif.
- Filtre anti-repliement avant l’A/N, parce qu’une perturbation à haute fréquence, une fois échantillonnée, se replie à basse fréquence et le régulateur essaie de la corriger.
- Chien de garde (watchdog) et contrôles de vraisemblance : si le programme se bloque ou si une mesure est absurde, l’actionneur doit être amené à une condition sûre.

Ciao, sono l'autore di «Implementare un regolatore digitale: ritardo di calcolo, jitter e quantizzazione». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Implementing a digital controller: computation delay, jitter and quantisation”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.