Différences finies pour les équations aux dérivées partielles : chaleur, stabilité et CFL
Les dérivées comme différences, le schéma explicite pour l'équation de la chaleur, la condition de stabilité, Crank-Nicolson, Lax-Richtmyer, la condition de Courant et FDTD.
https://www.electronics-engineering.com/fr/differences-finies-equation-de-la-chaleur-cfl/
Les équations aux dérivées partielles de la leçon de Méthodes mathématiques ne se résolvent à la main que sur des domaines simples. Pour un dissipateur de forme réaliste, pour le champ dans un dispositif à semi-conducteurs, pour un signal qui se propage sur une ligne à discontinuités, il faut des méthodes numériques. La plus directe est la méthode des différences finies : l’espace et le temps sont remplacés par une grille de points et les dérivées par des taux d’accroissement. Dans cette leçon nous l’appliquons à l’équation de la chaleur et nous voyons consistance, stabilité et convergence, ainsi que la condition de Courant pour les ondes.
Les dérivées comme différences
D’après le développement de Taylor, avec le pas  :
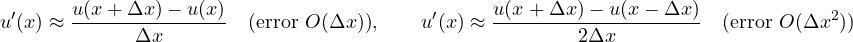
La seconde, centrée, est plus précise pour le même pas, parce que les erreurs des deux côtés s’annulent. Pour la dérivée seconde, en additionnant les développements en  et
 :
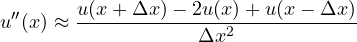
avec une erreur  . Ces formules suffisent pour discrétiser presque toute équation de la physique.
L’équation de la chaleur : le schéma explicite
 sur
 . On introduit la grille
 ,
 , et on note
 l’approximation de
 . Avec une différence avant en temps et une différence centrée en espace :
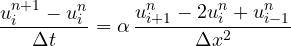
c’est-à-dire, avec  ,
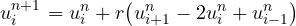
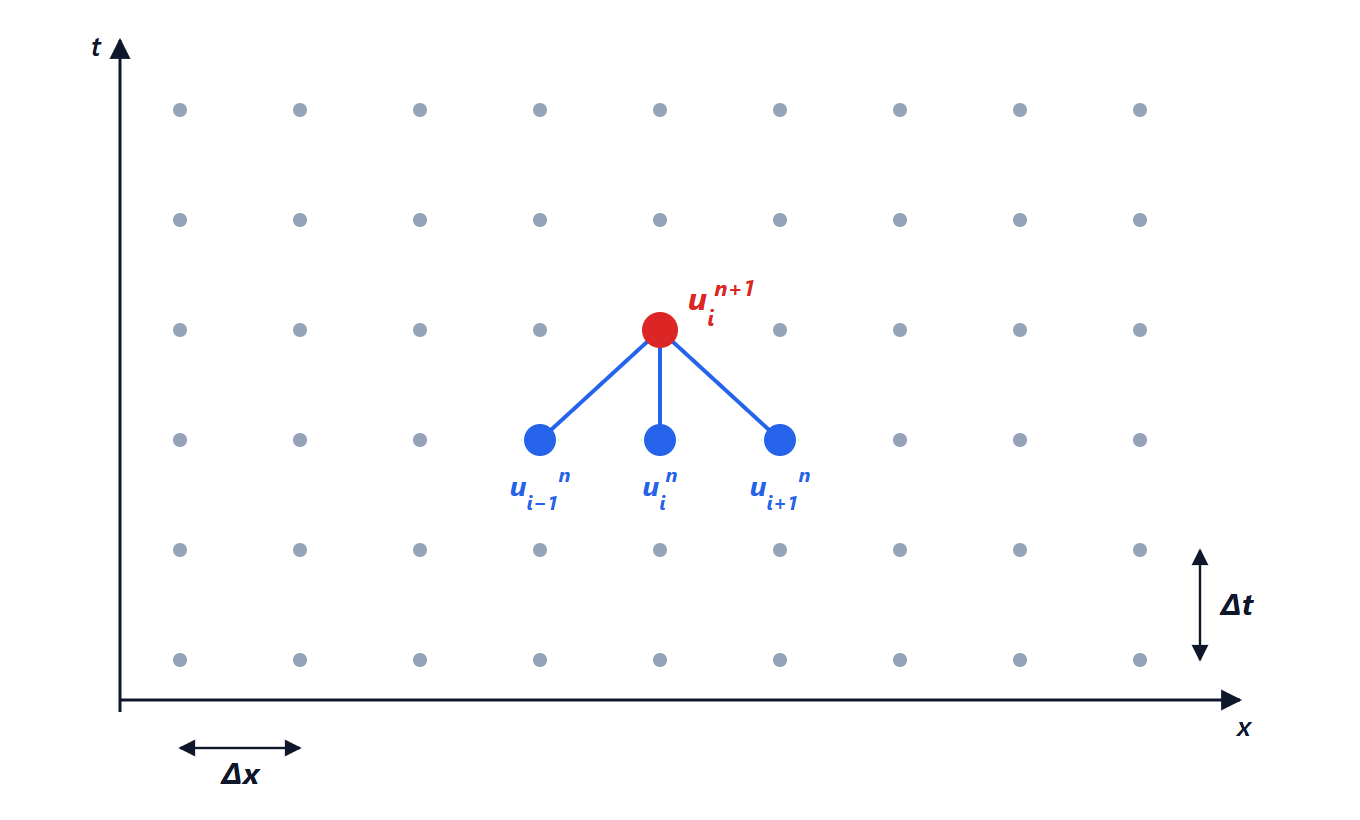
 (en rouge) est calculée à partir des trois valeurs voisines du pas précédent (en bleu) : le « stencil » du schéma explicite.
Chaque nouvelle valeur se calcule à partir de ses trois voisines au pas précédent : on part de la condition initiale et on avance ligne par ligne, en appliquant les conditions aux limites aux extrémités. On peut le programmer en quelques lignes, même dans un tableur.
Stabilité : 
Le schéma n’est stable que si
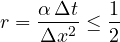
Pourquoi. Avec  la nouvelle valeur est une moyenne pondérée des trois voisines avec des poids positifs,
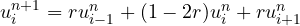 : elle ne peut pas dépasser la plus grande des anciennes valeurs, donc les erreurs ne croissent pas (principe du maximum discret). Avec
 le poids central devient négatif, et une petite oscillation d’un point à l’autre est amplifiée à chaque pas : après quelques dizaines de pas la solution explose en un zigzag sans signification.
La conséquence pratique est lourde : diviser par deux pour plus de détail oblige à diviser  par quatre, et le travail total est multiplié par huit. Comme pour les équations différentielles raides, la réponse, ce sont les schémas implicites : le schéma de Crank-Nicolson, qui fait la moyenne de l’ancien et du nouveau pas, est stable pour tout et a une erreur
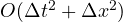 . À chaque pas il faut résoudre un système linéaire tridiagonal, ce qui est bon marché.
Consistance, stabilité, convergence
- Un schéma est consistant si, quand les pas tendent vers zéro, l’équation discrète tend vers la vraie (l’erreur de troncature tend vers zéro).
- Il est stable si les erreurs, d’arrondi ou venant des données, ne croissent pas sans limite au fil des pas.
- Il est convergent si la solution numérique tend vers la vraie quand les pas tendent vers zéro.
Le théorème d’équivalence de Lax-Richtmyer affirme que pour les problèmes linéaires bien posés une méthode consistante est convergente si et seulement si elle est stable. C’est le résultat central de toute la théorie, et c’est celui auquel renvoie l’introduction aux méthodes de différences finies liée à ce sujet.
L’équation d’onde et la condition de Courant
Pour  , avec des différences centrées en temps et en espace, le schéma explicite est stable si et seulement si
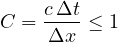
la condition de Courant-Friedrichs-Lewy (CFL). Sa signification est physique : en un pas l’onde parcourt  , et le schéma n’utilise que des points distants de . Si l’onde parcourt plus d’un point de grille par pas, le schéma ne peut pas « voir » d’où vient l’information et la solution devient instable. Le domaine de dépendance numérique doit contenir le domaine physique.
C’est la condition qui gouverne les simulateurs électromagnétiques FDTD (différences finies dans le domaine temporel), utilisés pour concevoir des antennes, des guides d’ondes et des circuits imprimés rapides : avec des cellules de 1 mm et la vitesse de la lumière, le pas de temps doit rester inférieur à environ 2 picosecondes en trois dimensions.
Deux dimensions et au-delà
Pour l’équation de Laplace sur une plaque, la formule aux différences dans les deux directions donne
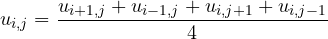
chaque valeur est la moyenne de ses quatre voisines, la version discrète de la propriété de la moyenne des fonctions harmoniques. Répéter cette moyenne sur toute la grille jusqu’à ce que les valeurs ne changent plus est la méthode de Jacobi de la leçon sur les systèmes linéaires. Pour les géométries compliquées, aux bords courbes, on préfère la méthode des éléments finis, qui découpe le domaine en triangles ou en tétraèdres et utilise la quadrature de Gauss : c’est la méthode des programmes de simulation structurelle, thermique et électromagnétique utilisés dans l’industrie.






Sono l'autore di questa pagina su «Differenze finite per le equazioni alle derivate parziali: calore, stabilità e CFL». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Finite differences for partial differential equations: heat, stability and CFL”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.