Les puces et les capteurs derrière la conduite assistée en Chine
Calculateurs de domaine, TOPS et bande passante mémoire, les trois niveaux de matériel, Nvidia face aux puces maison de Horizon, NIO et XPeng, et le lidar bon marché.
https://www.electronics-engineering.com/fr/puces-capteurs-conduite-assistee-chine/
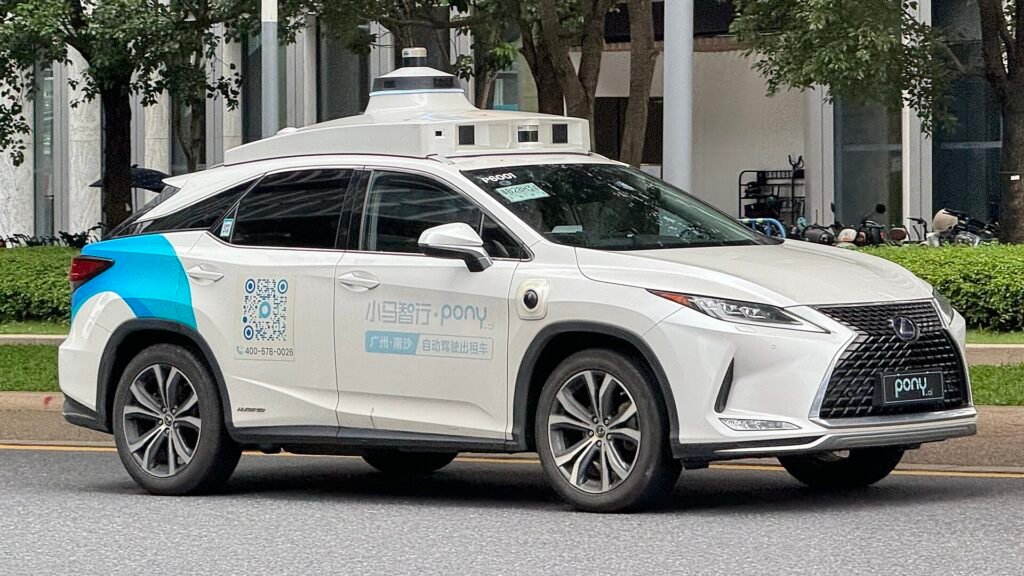
Derrière chaque système NOA se trouve un ordinateur qui doit traiter la vidéo de sept à onze caméras, souvent un lidar et plusieurs radars, et produire une trajectoire plusieurs fois par seconde, dans un boîtier qui tient derrière le tableau de bord et résiste de −40 à +85 °C. Cet article examine ce matériel : les puces utilisées par les constructeurs chinois, pourquoi plusieurs d’entre eux conçoivent désormais les leurs, et comment les capteurs sont devenus assez bon marché pour les petites voitures.
Ce que l’ordinateur doit faire
Un calculateur d’aide à la conduite (le « calculateur de domaine ») est un système sur puce comportant trois parties principales : des cœurs CPU pour le système d’exploitation, la logique de sécurité et le code de planification ; des processeurs de signal d’image qui transforment la sortie brute des capteurs des caméras en images exploitables ; et une unité de traitement neuronal (NPU), la partie mesurée en TOPS (billions d’opérations par seconde, généralement sur des entiers de 8 bits). À côté se trouve souvent un microcontrôleur de sécurité séparé, certifié ASIL D, qui vérifie que la puce principale est en vie et peut amener la voiture à un arrêt contrôlé dans le cas contraire.
Les chiffres en TOPS sont le chiffre phare de chaque présentation, mais ils ne sont qu’un guide approximatif. Ce qu’une puce peut réellement exécuter dépend de la bande passante mémoire (les grands modèles sont souvent limités par la vitesse de déplacement des poids, pas par l’arithmétique), des opérations que le NPU prend en charge nativement, et des outils logiciels. Un modèle de bout en bout fondé sur des transformeurs qui tourne bien sur une puce peut être lent sur une autre à TOPS similaires.
Trois niveaux de matériel
La gamme God’s Eye de BYD montre comment le marché est segmenté. L’entreprise propose trois niveaux du système, construits sur des plateformes d’environ 100, 300 et 600 TOPS (CarNewsChina) :
- Entrée de gamme, environ 100 TOPS, caméras et radars seulement : NOA autoroutier et stationnement, dans des voitures qui coûtent moins de 10 000 dollars.
- Milieu de gamme, quelques centaines de TOPS, souvent avec un lidar : NOA urbain dans des voitures de prix moyen.
- Haut de gamme, 500 TOPS et plus, parfois avec deux puces : NOA urbain complet avec les plus grands modèles, dans des voitures premium.
Nvidia, et l’éloignement de celui-ci
Pendant plusieurs années, la puce de référence pour les systèmes avancés a été la Drive Orin de Nvidia, donnée pour 254 TOPS, souvent montée par paires. Son successeur, Drive Thor, entre dans des voitures de série depuis 2025. La force de Nvidia n’est pas seulement le silicium mais la pile logicielle, qui permet aux constructeurs de faire passer les modèles du cluster d’entraînement à la voiture avec peu de retouches.
Les entreprises chinoises construisent des alternatives, pour des raisons de coût, de maîtrise et de sécurité d’approvisionnement :
- Horizon Robotics vend ses puces Journey à de nombreux constructeurs. La famille Journey 6 va des puces d’entrée de gamme à la J6P, d’environ 560 TOPS, entrée en production de masse fin 2025 avec le logiciel HSD de Horizon (Wikipedia). L’entreprise a annoncé une J7 pour 2027 (ChinaEVHome).
- NIO a conçu la Shenji NX9031, une puce en 5 nm qui, selon l’entreprise, remplace quatre Orin X. Elle a équipé le haut de gamme ET9 en 2025, puis le reste de la gamme (Wikipedia).
- XPeng a développé la puce Turing, conçue autour des besoins de ses propres grands modèles, et l’utilise dans ses voitures récentes à la place des puces Nvidia (KrASIA).
- Huawei utilise ses propres plateformes de calcul fondées sur Ascend pour l’ADS.
Concevoir une puce n’a de sens qu’avec de gros volumes et une architecture de modèle que l’on maîtrise. Un constructeur qui conçoit ensemble le réseau et le silicium peut supprimer les opérations dont il n’a pas besoin et ajouter de la mémoire là où ses modèles en manquent. C’est la même logique qu’Apple a suivie avec ses téléphones.
Capteurs : les caméras d’abord, le lidar quand le budget le permet
Une voiture NOA urbaine typique a 7 à 11 caméras (caméras frontales de focales différentes, caméras latérales, caméra arrière et caméras de vue panoramique utilisées pour le stationnement), 3 à 5 radars et 12 capteurs à ultrasons. Les caméras frontales sont passées à 8 mégapixels, ce qui permet au système de lire les feux et les panneaux à distance et de repérer plus tôt les petits objets.
Le lidar est l’endroit où la Chine a changé l’économie. Des fournisseurs chinois comme Hesai et RoboSense ont fait baisser le prix des lidars automobiles à quelques centaines de dollars pour les modèles à grand volume, une fraction de ce que coûtaient les premiers exemplaires. Résultat : un lidar de toit ou de pare-brise apparaît désormais sur des voitures de 150 000 à 200 000 yuans. Le débat entre « caméras seules » (Tesla, et les niveaux d’entrée de la plupart des marques chinoises) et « caméras plus lidar » n’est plus seulement une question de coût. Le lidar donne une mesure directe de la distance qui ne dépend pas de l’éclairage, ce qui est précieux de nuit et avec des obstacles inhabituels ; les caméras seules rendent le système moins cher et plus simple. La plupart des constructeurs chinois proposent aujourd’hui les deux, selon le prix de la voiture.
Puissance et chaleur
Un détail facile à oublier : un calculateur de domaine exécutant un grand modèle peut consommer 100 à 200 W, parfois plus, en continu. Dans une voiture électrique, c’est un coût faible mais mesurable en autonomie en conduite urbaine, et la chaleur doit être évacuée, souvent par un refroidissement liquide partagé avec d’autres composants électroniques. Un meilleur rendement (performance par watt, pas seulement les TOPS en crête) est l’une des raisons du passage au 5 nm et aux procédés plus fins.
La suite
Les modèles grossissent vite. XPeng et Li Auto ont évoqué des modèles de conduite embarqués de plusieurs milliards de paramètres, et tous deux utilisent leurs centres de données pour entraîner des modèles bien plus grands, ensuite distillés dans la version qui tourne dans la voiture. Le cycle du matériel automobile est lent, de trois à cinq ans de la conception à la production : les puces conçues aujourd’hui doivent donc être prêtes pour des modèles qui n’existent pas encore. Cette incertitude est précisément la raison pour laquelle certains constructeurs veulent maîtriser leur propre silicium, et d’autres préfèrent rester chez un fournisseur qui prend le risque à leur place.
Pour le côté logiciel de l’histoire, voir ce qu’est le NOA et comment l’apprentissage par renforcement sert à l’entraîner.






Hi, I am the author of “The chips and sensors behind China’s assisted driving”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.