Signaux et systèmes : énergie, puissance, systèmes LTI et convolution
Classification des signaux, énergie et puissance, signaux élémentaires, propriétés des systèmes, convolution avec démonstration et calcul graphique, causalité et stabilité EBSB.
https://www.electronics-engineering.com/fr/signaux-systemes-lti-convolution/
Un signal est une grandeur qui varie dans le temps et transporte de l’information : la tension d’un microphone, le courant dans une antenne, la suite de nombres lus par un convertisseur. Un système est tout ce qui transforme un signal en un autre : un filtre, un amplificateur, un canal de transmission, un programme. La théorie des signaux étudie comment décrire les uns et les autres et comment prévoir la sortie d’un système. Dans cette leçon, nous traitons les définitions de base et le résultat le plus important : pour les systèmes linéaires invariants dans le temps, la sortie est une convolution.
Classification des signaux
- À temps continu
 ou à temps discret
 , défini seulement à des instants entiers (par exemple les échantillons d’un convertisseur).
- Déterministe, décrit par une formule, ou aléatoire, dont on ne connaît que les propriétés statistiques (le bruit, mais aussi la parole ou les données transmises, qui ne sont pas connues à l’avance).
- Périodique, avec
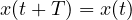 , ou apériodique.
Énergie et puissance. L’énergie d’un signal est
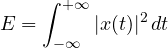
(le nom vient du cas d’une tension aux bornes d’une résistance de 1 Ω). Une impulsion rectangulaire d’amplitude  et de durée
 a une énergie
 . Les signaux qui durent éternellement, comme une sinusoïde, ont une énergie infinie : pour eux, on utilise la puissance moyenne,
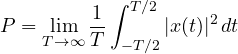
Pour 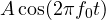 ,
 . Un signal est un « signal d’énergie » si
 est finie, un « signal de puissance » si
 est finie.
Signaux élémentaires
- l’échelon
 , égal à 0 pour
 et à 1 pour
 : un interrupteur qui se ferme ;
- l’impulsion rectangulaire
 , de durée ;
- l’exponentielle
 , la réponse des circuits du premier ordre ;
- le sinus cardinal,
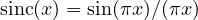 , qui apparaît dans tout problème à bande limitée ;
- le Dirac
 , une impulsion de durée nulle et d’aire unitaire, avec la propriété d’échantillonnage
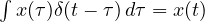 (leçon de Méthodes mathématiques sur le Dirac).
Propriétés des systèmes
Un système transforme une entrée en une sortie  . Les propriétés qui comptent :
- linéarité : la réponse à
 est
 ;
- invariance dans le temps : si l’entrée donne , l’entrée retardée
 donne
 : le système ne change pas au cours du temps ;
- causalité : la sortie à un instant ne dépend que de l’entrée jusqu’à cet instant ;
- stabilité (EBSB, entrée bornée sortie bornée) : toute entrée bornée donne une sortie bornée.
Les systèmes linéaires invariants dans le temps (LTI) sont le cas le plus important : circuits avec résistances, condensateurs, inductances et amplificateurs linéaires, filtres numériques, nombreux canaux de transmission.
Convolution
La réponse impulsionnelle  est la sortie du système quand l’entrée est .
Théorème. La sortie d’un système LTI de réponse impulsionnelle  est la convolution de l’entrée avec :
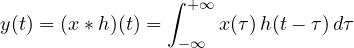
Démonstration. Par la propriété d’échantillonnage, l’entrée peut s’écrire comme une « somme » d’impulsions décalées et pondérées :
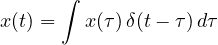
Par invariance dans le temps, la réponse à  est
 . Par linéarité, la réponse à une combinaison (même continue) d’impulsions est la même combinaison des réponses :
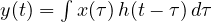 . ∎
Le résultat est puissant : un système LTI est entièrement décrit par une seule fonction, sa réponse impulsionnelle.
Calcul graphique. Pour trouver  à un instant
 : retourner (
 ), la décaler de (), la multiplier par
 et calculer l’aire du produit. En faisant glisser , on obtient toute la sortie.
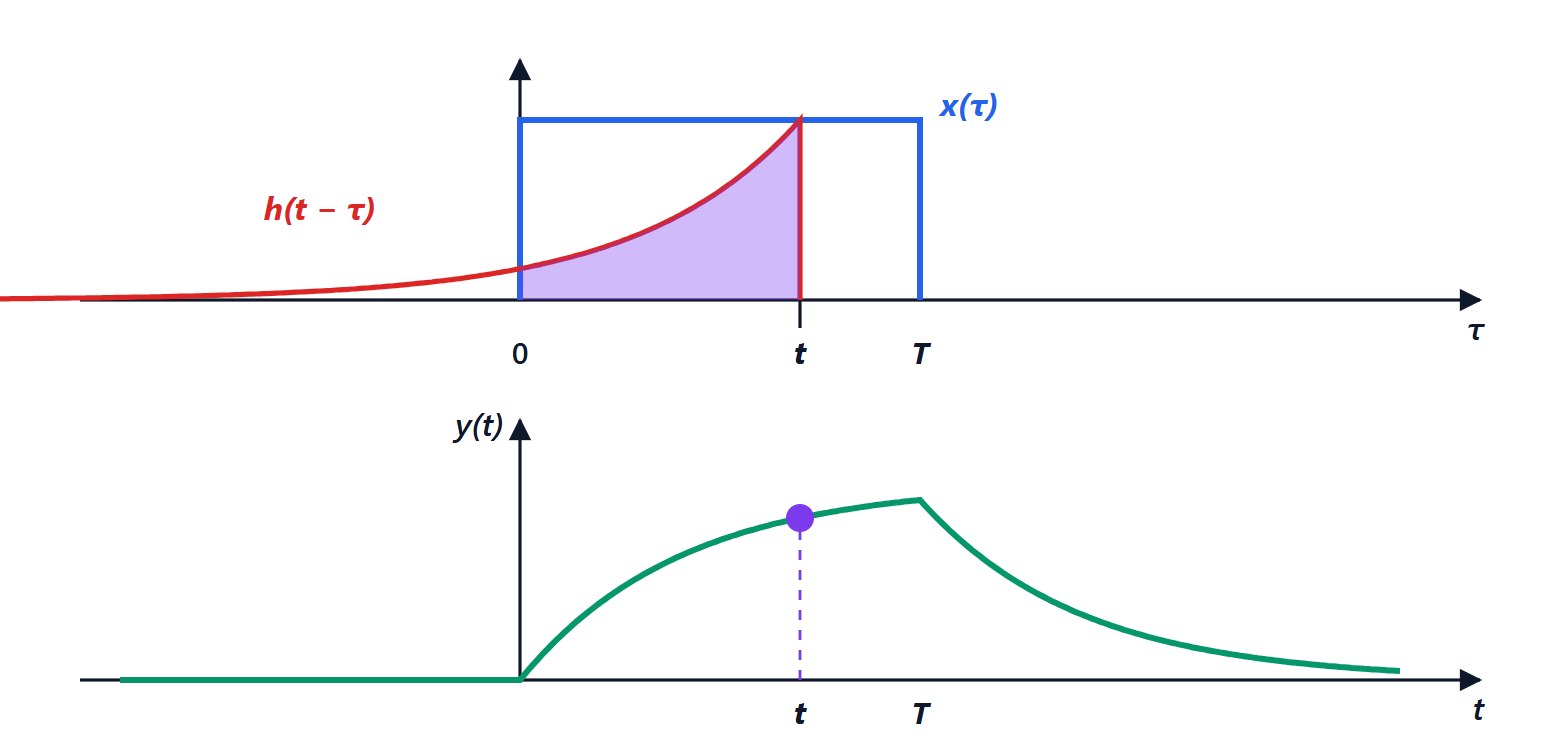
Exemple. Un circuit RC avec la sortie aux bornes du condensateur a 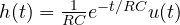 . Avec une impulsion rectangulaire de durée à l’entrée, la convolution donne une charge exponentielle pour
 et une décharge exponentielle ensuite : exactement la courbe de la figure, et cela coïncide avec ce qu’on obtient en résolvant l’équation différentielle (leçon d’Électrotechnique sur les régimes transitoires).
Propriétés de la convolution
- commutative :
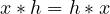 ;
- associative : deux systèmes en cascade sont équivalents à un seul système de réponse
 , et l’ordre n’importe pas ;
- distributive : deux systèmes en parallèle sont équivalents à
 ;
- l’élément neutre est le Dirac :
 .
Causalité et stabilité à partir de la réponse impulsionnelle
Causalité. Un système LTI est causal si et seulement si  pour : dans la convolution, doit s’annuler pour
 , c’est-à-dire qu’elle ne doit pas « regarder » l’entrée future.
Théorème. Un système LTI est stable au sens EBSB si et seulement si sa réponse impulsionnelle est absolument intégrable :
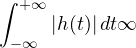
Démonstration. *Suffisance :* si  pour tout , alors
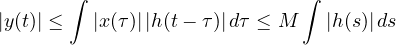
qui est fini. *Nécessité :* si l’intégrale diverge, on choisit l’entrée bornée 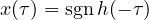 ; en
 , la sortie vaut
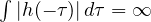 . ∎
Le circuit RC est stable ( ) ; un intégrateur idéal, avec
 , ne l’est pas : un échelon à l’entrée produit une rampe qui croît sans limite.




Benvenuti nella pagina su «Segnali e sistemi: energia, potenza, sistemi LTI e convoluzione». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Signals and systems: energy, power, LTI systems and convolution”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.