Corrélation : autocorrélation, Wiener-Khintchine, radar et GPS
Autocorrélation et ses propriétés avec démonstration, le théorème de Wiener-Khintchine, intercorrélation et estimation d'un retard, radar, codes de Barker, GPS et filtre adapté.
https://www.electronics-engineering.com/fr/autocorrelation-intercorrelation-radar-gps/
À quel point deux signaux se ressemblent-ils ? Et à quel point un signal ressemble-t-il à lui-même décalé dans le temps ? La corrélation répond à ces questions, et c’est l’outil avec lequel un radar mesure une distance, un récepteur GPS calcule une position, un modem se synchronise et un système reconnaît un signal connu noyé dans le bruit. Dans cette leçon, nous traitons l’autocorrélation, ses propriétés, son lien avec le spectre et l’intercorrélation.
Autocorrélation
Pour un signal d’énergie (réel, par simplicité), l’autocorrélation est
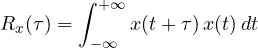
On décale le signal de  , on le multiplie par l’original et on calcule l’aire : si les deux copies se recouvrent bien, le produit est surtout positif et l’aire est grande, sinon les contributions positives et négatives s’annulent.
Propriétés.
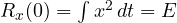 : en zéro, l’autocorrélation est l’énergie ;
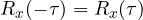 : elle est paire ;
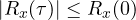 : le maximum est en zéro.
Démonstration de la dernière. Par l’inégalité de Cauchy-Schwarz pour les intégrales, 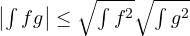 . Avec
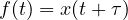 et
 , les deux intégrales sous les racines valent
 , car décaler un signal ne change pas son énergie :
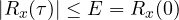 . ∎
Aucune copie décalée ne ressemble plus au signal que le signal lui-même. La largeur du pic central dit à quelle vitesse le signal « s’oublie » : étroit pour les signaux qui changent vite (large bande), large pour les signaux lents.
Le lien avec le spectre
Théorème (Wiener-Khintchine, pour les signaux d’énergie). La transformée de Fourier de l’autocorrélation est la densité spectrale d’énergie :
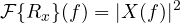
Démonstration. Avec le changement de variable  , on voit que
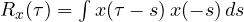 , c’est-à-dire la convolution de
 avec
 . La transformée de est
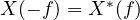 pour un signal réel, et par le théorème de convolution
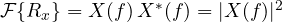 . ∎
L’autocorrélation perd l’information de phase : des signaux différents ayant le même spectre d’amplitude ont la même autocorrélation.
Signaux de puissance. Pour les signaux périodiques et aléatoires, on utilise la moyenne temporelle, 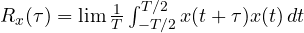 . Alors
 est la puissance et la transformée est la densité spectrale de puissance. L’autocorrélation d’un signal périodique est périodique de même période : on l’utilise pour mesurer la hauteur d’une note de musique (le premier pic après zéro) même quand le signal est bruité.
Intercorrélation
Entre deux signaux différents :
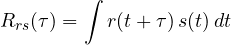
Si  contient une copie retardée de
 ,
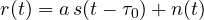 , l’intercorrélation présente un pic exactement en
 : le premier terme donne
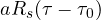 , maximal là où copie et original s’alignent, tandis que le bruit, qui ne ressemble pas à , donne une petite contribution aléatoire.
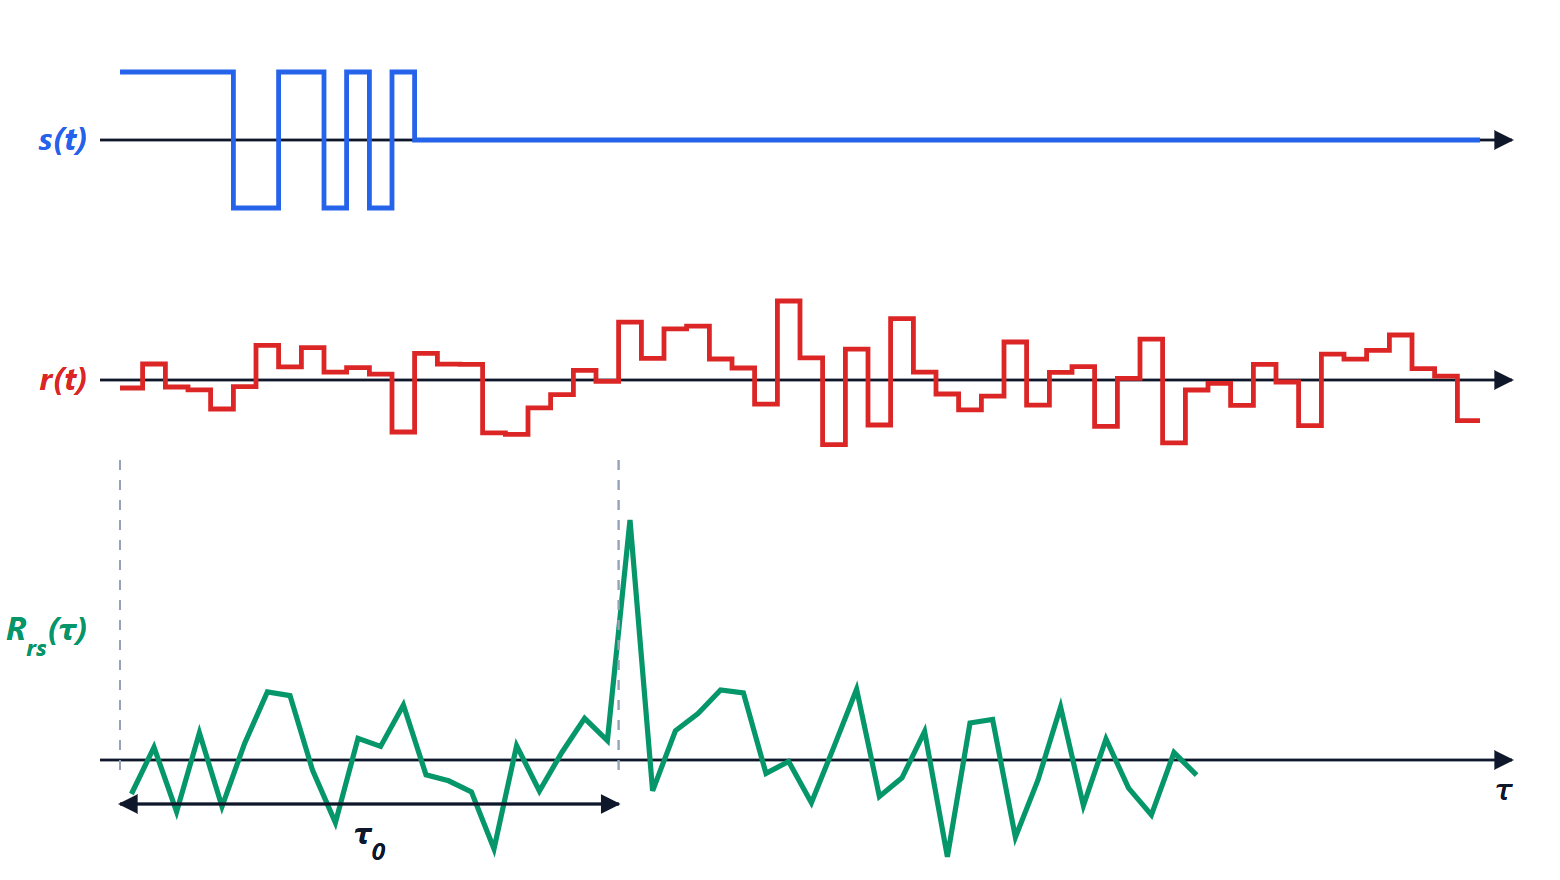
Radar. On émet une impulsion et l’on corrèle l’écho reçu avec l’impulsion émise : le pic donne le retard  , et la distance est
 (aller et retour). La résolution dépend de la largeur du pic, donc de la bande passante : une impulsion de 1 µs sépare des cibles distantes d’au moins environ 150 m.
Compression d’impulsion. Une impulsion courte donne une bonne résolution mais peu d’énergie, donc une courte portée. On émet donc un signal long mais « codé », par exemple le code de Barker à 13 éléments de la figure, dont l’autocorrélation a un pic de 13 et des lobes secondaires de module au plus 1 : l’énergie d’une longue impulsion avec la résolution d’une courte.
GPS. Chaque satellite émet un code pseudo-aléatoire différent, de 1023 éléments. Le récepteur corrèle le signal reçu avec des copies locales des codes : les pics disent quels satellites sont visibles et avec quel retard arrivent leurs signaux, et la position est calculée à partir des retards. Le signal GPS arrive au sol sous le niveau du bruit, et la corrélation le fait ressortir.
Corrélation et convolution
Les deux opérations sont semblables : la corrélation est une convolution avec l’un des deux signaux retourné, 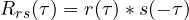 . Corréler avec revient donc à faire passer le signal dans un filtre de réponse impulsionnelle
 , ou
 pour le rendre causal. C’est le filtre adapté, dont, dans la leçon sur la détection, nous démontrerons qu’il est le meilleur possible pour reconnaître un signal connu dans un bruit blanc.



Ciao, sono l'autore di «Correlazione: autocorrelazione, Wiener-Khinchin, radar e GPS». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Correlation: autocorrelation, Wiener-Khinchin, radar and GPS”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.