Raggiungibilità, approfondimento: il gramiano calcolato, l’ingresso di minima energia e il test PBH
Il gramiano del doppio integratore calcolato passo per passo, l'ingresso che sposta lo stato e la dimostrazione che è quello di minima energia, quanto costa fare in fretta, un esempio a tempo discreto e il test di Popov-Belevitch-Hautus.
https://www.electronics-engineering.com/raggiungibilita-approfondimento-gramiano-energia-minima
Questa pagina approfondisce la lezione su raggiungibilità e controllabilità: calcola per intero il gramiano su un esempio, il doppio integratore, ricava l’ingresso che sposta lo stato e dimostra che è quello di minima energia, mostra quanto costa fare in fretta, risolve un esempio a tempo discreto in un numero minimo di passi e applica il test PBH per trovare il modo che l’ingresso non vede.
Il gramiano calcolato a mano: il doppio integratore
Il modo migliore per capire il gramiano è calcolarlo una volta per intero. Prendiamo il doppio integratore, cioè una massa unitaria spinta da una forza:  è la posizione,
 la velocità,
 la forza.
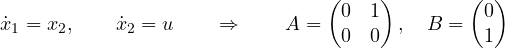
Passo 1: il test di Kalman. 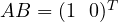 , quindi
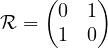 , con determinante
 : rango 2, il sistema è raggiungibile.
Passo 2: l’esponenziale. Poiché  , la serie si ferma al secondo termine:
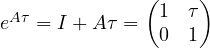 , e quindi
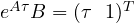 .
Passo 3: il gramiano. Si integra il prodotto del vettore per il suo trasposto:
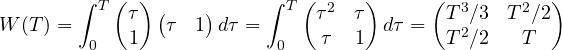
Il determinante è 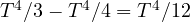 , positivo per ogni
 : il gramiano è invertibile, come promette il teorema. L’inversa è
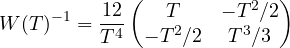
Passo 4: l’ingresso. Vogliamo spostare la massa di  e lasciarla ferma:
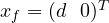 . Allora
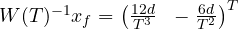 . Con
 si ha
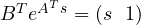 , e l’ingresso della formula del gramiano è
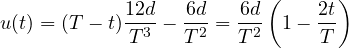
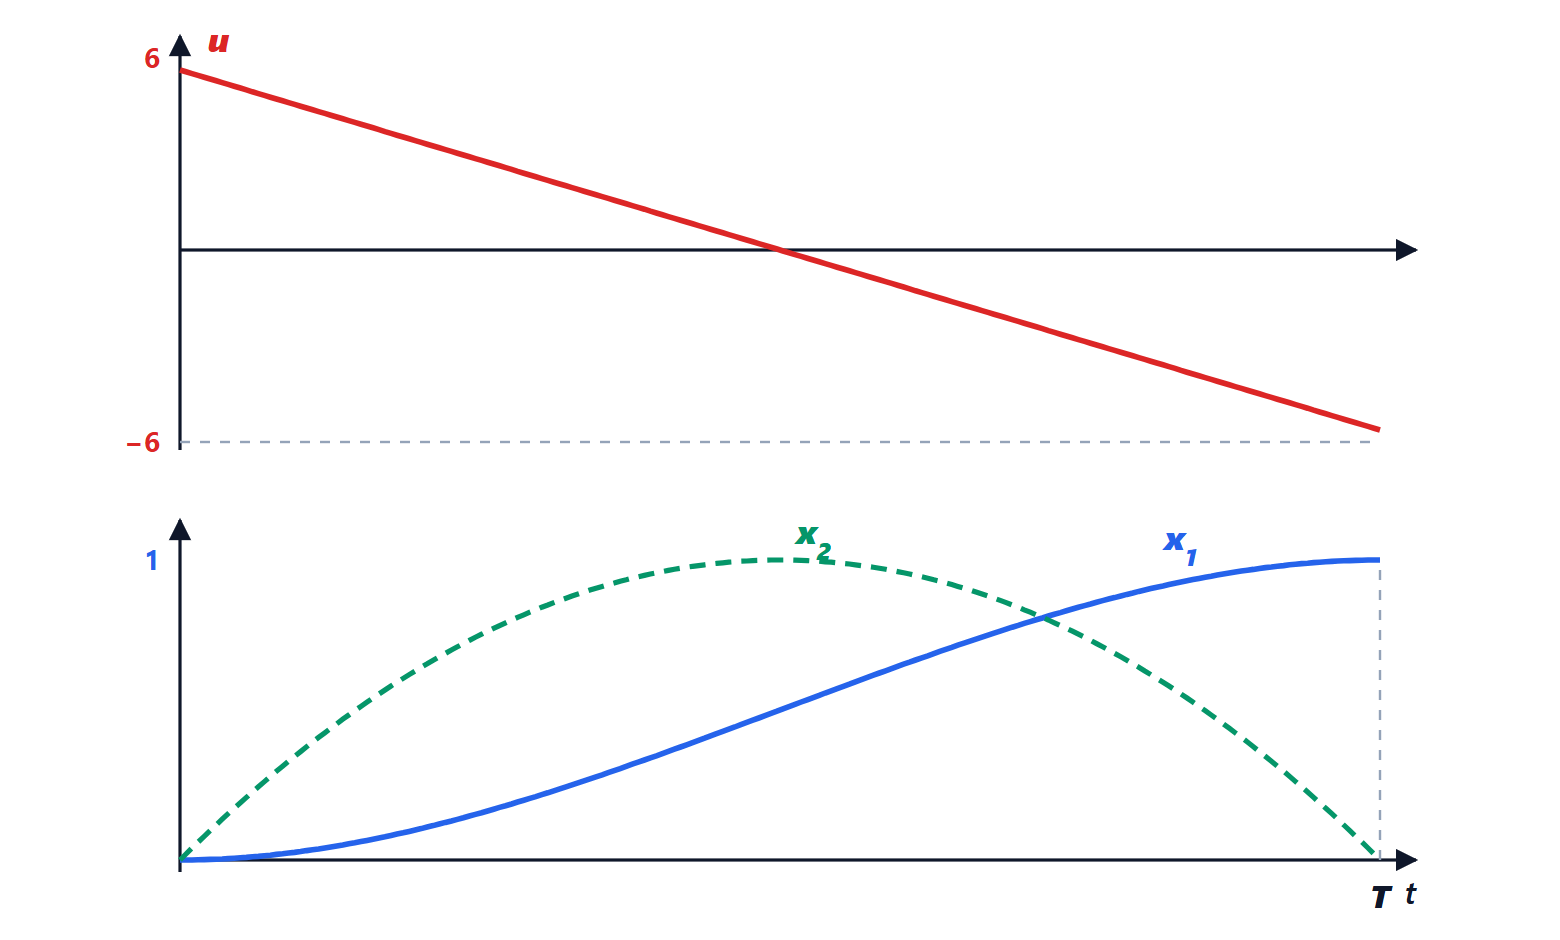
Una forza che decresce linearmente: spinge in avanti nella prima metà e frena nella seconda, in modo simmetrico.
Passo 5: la verifica. Integrando due volte da condizioni nulle:
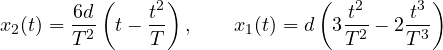
e per  :
 ,
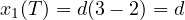 . Il trasferimento riesce esattamente.
Perché è l’ingresso di minima energia
L’energia spesa da questo ingresso si calcola senza integrare  : sostituendo
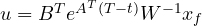 ,
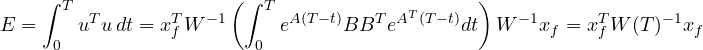
Nel nostro esempio 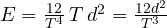 .
Teorema. Tra tutti gli ingressi che portano lo stato da 0 a  in un tempo
 , quello del gramiano ha l’energia minima.
Dimostrazione. Sia  un altro ingresso che fa lo stesso trasferimento. Per la formula di Lagrange la differenza
 deve produrre stato finale nullo:
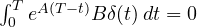 . L’energia è
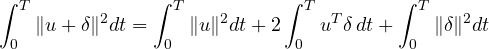
Il termine misto è 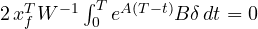 . Resta
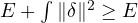 , con l’uguaglianza solo per
 . ∎
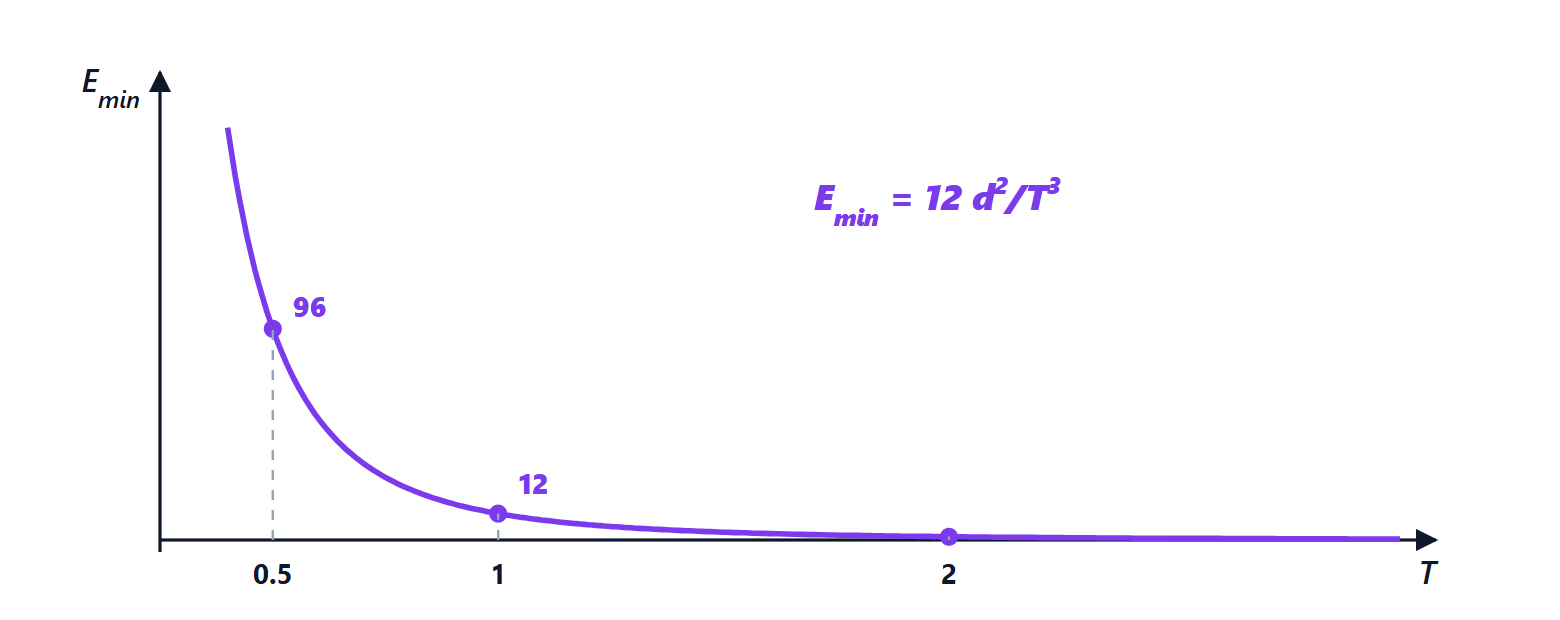
Il significato pratico. Dimezzare il tempo concesso moltiplica l’energia per 8 e la forza di picco  per 4. È il motivo per cui un sistema raggiungibile “in teoria” può non esserlo in pratica: gli attuatori hanno limiti, e un gramiano quasi singolare (direzioni dello stato che l’ingresso muove con fatica) si traduce in ingressi enormi.
Un esempio a tempo discreto: arrivare in n passi
Il sistema 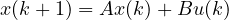 con
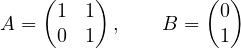
è il doppio integratore campionato (posizione e velocità, con il passo come unità di tempo). 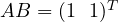 ,
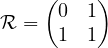 , determinante : raggiungibile, quindi ogni stato si raggiunge in al più due passi.
Vogliamo 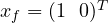 . Dalla formula della soluzione
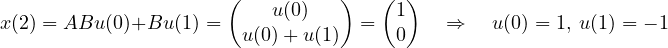
Verifica: 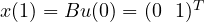 (la massa ha preso velocità),
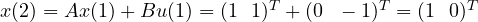 . In un passo sarebbe impossibile:
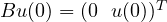 cambia solo la velocità. A tempo discreto il numero minimo di passi è legato al rango delle matrici
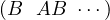 parziali, ed è il principio del controllo deadbeat (lezione sui controlli digitali).
Il test PBH su un esempio
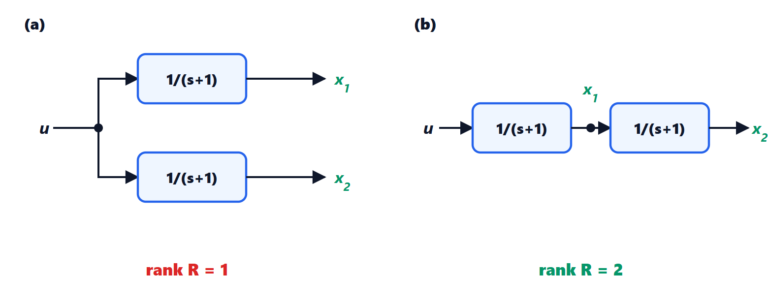
Riprendiamo i due serbatoi in parallelo dell’esempio della lezione,  ,
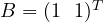 . L’unico autovalore è
 , e
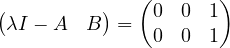
ha rango 1: il test fallisce in . Il vettore 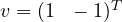 , che annulla la matrice a sinistra (
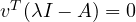 e
 ), indica la combinazione dello stato che l’ingresso non vede: proprio la differenza dei livelli
 , che evolve da sola con il modo
 .
Errori tipici
- Calcolare il determinante quando
 non è quadrata: con
 ingressi è
 , e conta il rango, non il determinante (che non esiste).
- Fermarsi a
 con
 : servono tutte le potenze fino a
 .
- Confondere raggiungibilità e stabilità: un sistema instabile può essere perfettamente raggiungibile (e quindi stabilizzabile con la retroazione), uno stabile può non esserlo.
- Coinvolgere
 : la raggiungibilità dipende solo da
 e
 ; l’uscita riguarda l’osservabilità.
- Pensare che il tempo conti a tempo continuo: se il sistema è raggiungibile, lo è in un tempo qualsiasi; il tempo cambia solo il “prezzo”, cioè l’energia
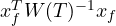 .
Gli esercizi sull’argomento, dal test di Kalman al calcolo dell’energia minima, sono nella pagina degli esercizi collegata in cima.