Matrices : opérations, produit ligne par colonne et inverse
Pourquoi le produit ligne par colonne est une composition, propriétés et non-commutativité, matrices particulières et transposée, l'inverse 2×2 et son calcul par Gauss-Jordan.
https://www.electronics-engineering.com/fr/matrices-produit-inverse/
Une matrice est un tableau de nombres, mais c’est surtout une manière compacte d’écrire des transformations et des systèmes. Dans cette leçon, nous traitons les opérations sur les matrices, pourquoi le produit ligne par colonne est défini ainsi, les matrices particulières et le calcul de l’inverse.
Définitions
Une matrice  a
 lignes et
 colonnes ; le coefficient de la ligne
 et de la colonne
 se note
 . Si
 , la matrice est carrée d’ordre . Les matrices réelles forment l’ensemble
 .
L’addition et la multiplication par un scalaire se font coefficient par coefficient, et elles ont les mêmes propriétés que pour les vecteurs : est un espace vectoriel de dimension  .
Le produit ligne par colonne
Si  est et
 est
 , le produit
 est la matrice
 avec
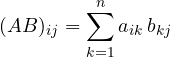
c’est-à-dire le produit scalaire de la ligne de par la colonne de . Le nombre de colonnes de doit être égal au nombre de lignes de .
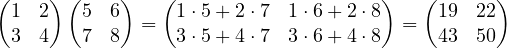
Pourquoi il est défini ainsi
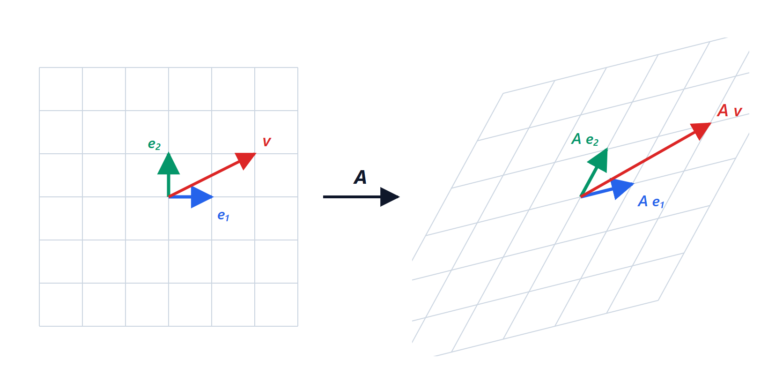
Une matrice transforme un vecteur  en le vecteur
 . Si l’on applique d’abord puis , on obtient
 . En écrivant les composantes :
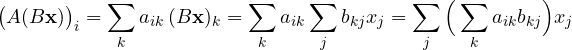
Le coefficient entre parenthèses est exactement  : le produit matriciel est la composition des transformations. Il s’ensuit aussitôt que le produit est associatif,
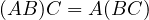 , parce que la composition des fonctions l’est.
Le produit n’est pas commutatif
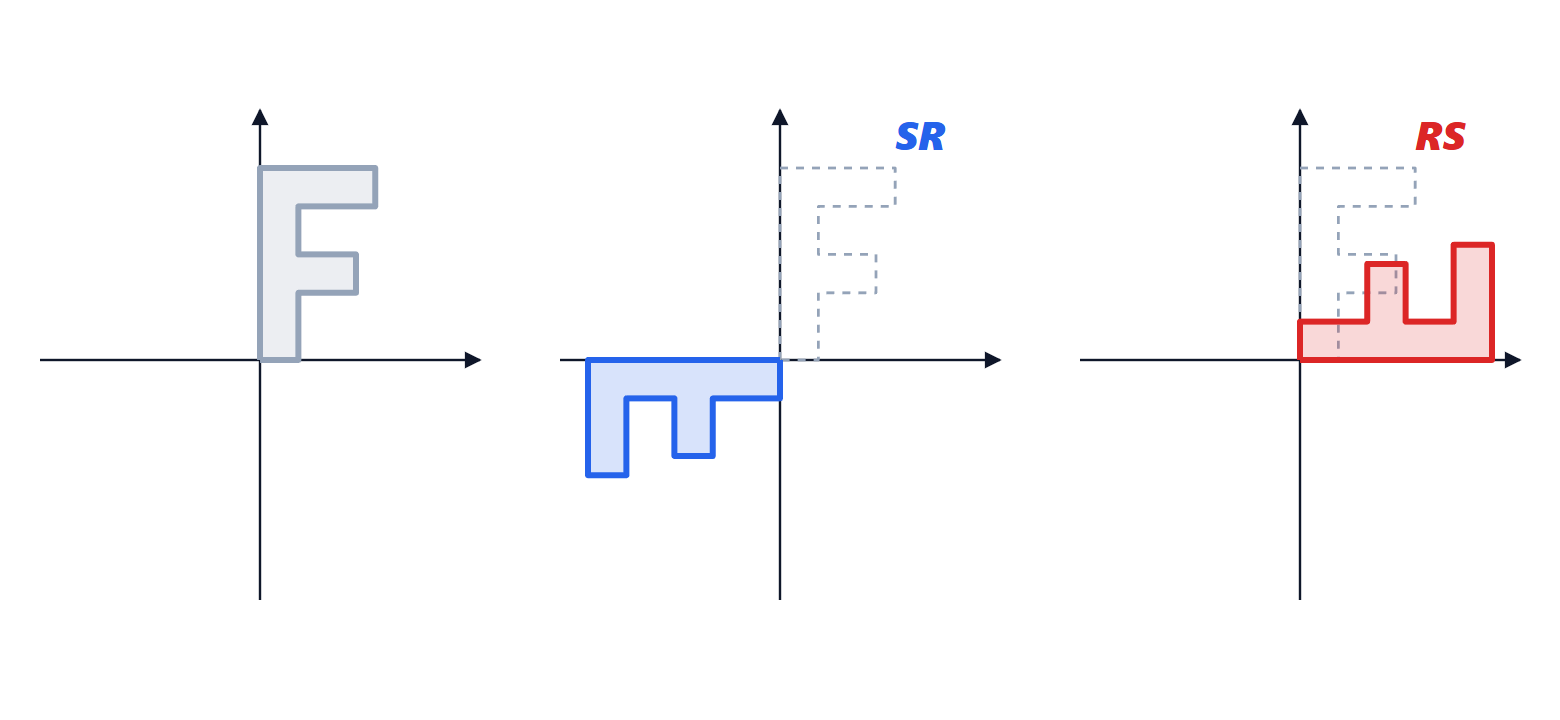
En général  , même quand les deux existent. Faire une rotation de 90° puis une symétrie par rapport à l’axe
 ne donne pas le même résultat que la symétrie suivie de la rotation. Autres différences avec les nombres :
 n’implique pas
 ou
 : par exemple
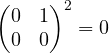 ;
- de
 , on ne peut pas « simplifier » , sauf si est inversible.
Matrices particulières
- Identité
 : des 1 sur la diagonale, des 0 ailleurs.
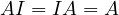 .
- Diagonales : des zéros hors de la diagonale. Elles se multiplient coefficient par coefficient le long de la diagonale, et leurs puissances sont triviales.
- Triangulaires, supérieures ou inférieures : des zéros au-dessous (ou au-dessus) de la diagonale. La forme échelonnée de l’élimination de Gauss est triangulaire supérieure.
- Transposée
 : lignes et colonnes échangées,
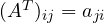 . On a
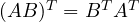 (attention à l’ordre).
- Symétriques :
 . Elles apparaissent partout, des matrices de covariance aux matrices de rigidité des structures, et ont des propriétés particulières que l’on rencontrera avec le théorème spectral.
La matrice inverse
Une matrice carrée est inversible s’il existe  avec
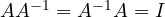 . Si elle existe, elle est unique, et le système
 a l’unique solution
 .
On a 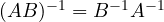 et
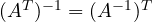 . Une matrice est inversible si et seulement si son déterminant est non nul (voir la leçon sur le déterminant), c’est-à-dire si et seulement si son rang est .
Le cas 2×2. Si  :
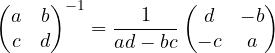
Vérification par multiplication : le produit donne  , divisé par
 .
Calculer l’inverse avec Gauss-Jordan
On place l’identité à côté de et l’on applique des opérations élémentaires jusqu’à ce que devienne  : apparaît à droite.
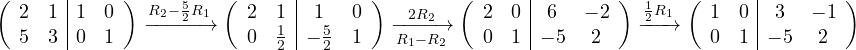
Donc 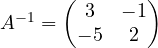 , comme le confirme la formule 2×2 avec
 .
Pourquoi cela marche. Chaque opération élémentaire revient à multiplier à gauche par une matrice élémentaire  . Si
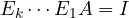 , alors le produit
 est exactement , et appliqué à il donne . Si, pendant le processus, une ligne de gauche devient entièrement nulle, n’est pas inversible.
Un conseil pratique
Pour résoudre sur ordinateur, on ne calcule jamais : cela coûte environ trois fois plus que l’élimination de Gauss et c’est numériquement moins précis. L’inverse est un outil théorique, utile pour écrire des formules ; dans les programmes, on utilise  en MATLAB ou numpy.linalg.solve.



Benvenuti nella pagina su «Matrici: operazioni, prodotto righe per colonne e matrice inversa». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Matrices: operations, the row-by-column product and the inverse”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.