Systèmes linéaires et élimination de Gauss
Forme matricielle, signification géométrique, opérations élémentaires, forme échelonnée, systèmes incompatibles et sous-déterminés, Gauss-Jordan et coût de l'algorithme.
https://www.electronics-engineering.com/fr/systemes-lineaires-elimination-de-gauss/
Résoudre un système d’équations linéaires est le problème le plus courant des mathématiques appliquées : les courants d’un réseau électrique, les forces dans une structure en treillis, l’interpolation de données, la simulation d’un circuit avec SPICE s’y ramènent tous. Dans cette leçon, nous voyons comment écrire un système sous forme matricielle, ce qu’il signifie géométriquement et comment le résoudre par l’élimination de Gauss, qui est aussi l’algorithme utilisé par les ordinateurs.
Systèmes linéaires et forme matricielle
Un système de  équations linéaires à
 inconnues s’écrit
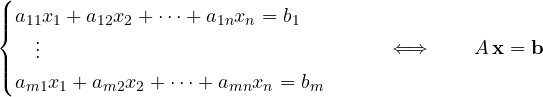
où  est la matrice des coefficients ( lignes, colonnes),
 le vecteur des inconnues et
 le second membre. En plaçant à côté de , on obtient la matrice augmentée
 . Si
 , le système est homogène et admet toujours au moins la solution nulle.
La signification géométrique
Avec deux inconnues, chaque équation est une droite du plan, et résoudre le système revient à trouver les points communs. Il n’y a que trois possibilités.
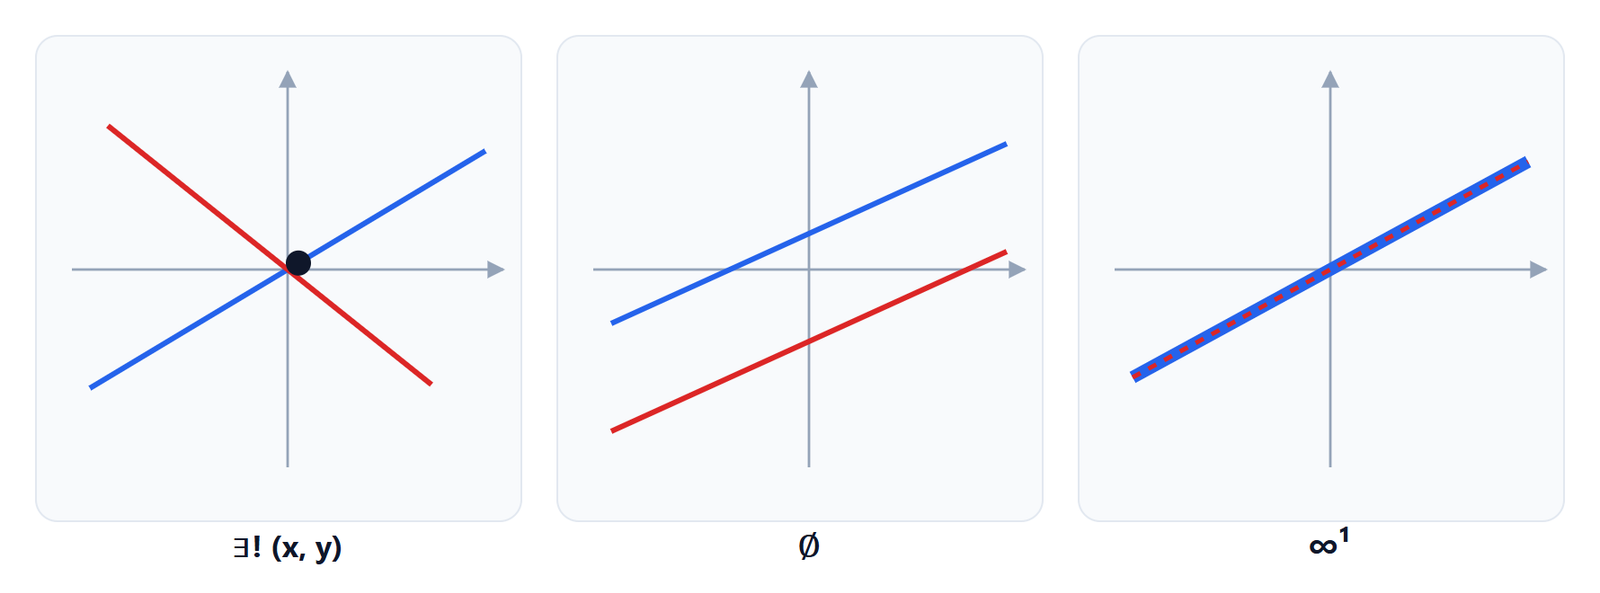
Il en va de même en général : un système linéaire a une solution, aucune ou une infinité. Il ne peut pas en avoir exactement deux, car si  et
 sont solutions, chaque point de la droite qui les joint l’est aussi,
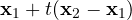 : en effet
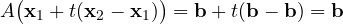 . Avec trois inconnues, chaque équation est un plan, et les solutions sont un point, une droite, un plan ou rien.
Opérations élémentaires
Les solutions d’un système ne changent pas si l’on applique ces opérations élémentaires à ses équations (c’est-à-dire aux lignes de la matrice augmentée) :
- échanger deux lignes ;
- multiplier une ligne par un nombre non nul ;
- ajouter un multiple d’une ligne à une autre ligne.
Chaque opération est inversible (elle s’annule par une opération du même type), donc toute solution du nouveau système résout l’ancien et réciproquement.
L’élimination de Gauss
L’idée est d’utiliser les opérations élémentaires pour amener la matrice augmentée à la forme échelonnée : chaque ligne commence par plus de zéros que celle du dessus. Le premier coefficient non nul de chaque ligne s’appelle le pivot. Ensuite, on résout le système de bas en haut, par substitution remontante.
Exemple.
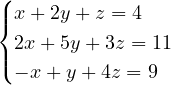
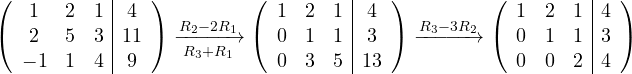
De la dernière ligne  , donc
 . De la deuxième,
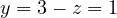 . De la première,
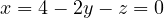 . Solution :
 . Il vaut toujours la peine de la vérifier dans la troisième équation d’origine :
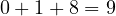 . Correct.
Systèmes incompatibles et sous-déterminés
La forme échelonnée dit tout de suite ce qui se passe.
- Si une ligne
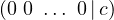 avec
 apparaît, c’est l’équation
 , le système est incompatible.
- Sinon, il est résoluble. On calcule les inconnues correspondant aux pivots ; les autres sont des paramètres libres. Avec inconnues et
 pivots, les solutions dépendent de
 paramètres.
Exemple. 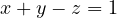 ,
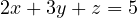 ,
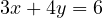 . Avec
 et
 , on obtient les lignes
 et ; avec
 , la dernière devient entièrement nulle. Il reste deux pivots et trois inconnues :
 libre,
 ,
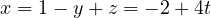 . Les solutions forment la droite
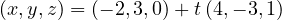 .
Si la dernière ligne avait été  (par exemple avec 7 au lieu de 6 à droite de la troisième équation), le système aurait été incompatible : les trois plans n’auraient eu aucun point commun.
L’élimination de Gauss-Jordan
En poursuivant l’élimination aussi vers le haut et en divisant chaque ligne par son pivot, on obtient la forme échelonnée réduite : pivots égaux à 1 et zéros au-dessus et au-dessous de chaque pivot. Les solutions se lisent directement, sans substitution. La même procédure, appliquée à la matrice  , calcule la matrice inverse (voir la leçon sur les matrices).
Combien ça coûte
Pour un système  , l’élimination demande environ
 opérations. Avec
 , c’est un peu moins d’un milliard, une fraction de seconde pour un ordinateur. Les bibliothèques numériques (LAPACK, utilisée par MATLAB et NumPy) emploient exactement l’élimination de Gauss, sous la forme appelée factorisation LU, avec pivot partiel : à chaque étape, on choisit comme pivot le coefficient de plus grande valeur absolue de la colonne, pour ne pas diviser par de très petits nombres et limiter les erreurs d’arrondi.
Une note pour les électroniciens
Avec l’analyse nodale, chaque nœud d’un circuit linéaire donne une équation linéaire en les tensions des nœuds (loi des courants de Kirchhoff). Un circuit de 500 nœuds est un système  , et un simulateur comme SPICE, à chaque pas de temps, ne fait rien d’autre que le construire et le résoudre par élimination de Gauss, en profitant du fait que la matrice est presque entièrement nulle.


Sono l'autore di questa pagina su «Sistemi lineari e metodo di eliminazione di Gauss». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Linear systems and Gaussian elimination”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.