Représentation d'état, équilibres et linéarisation
La notion d'état, classification des systèmes, systèmes linéaires invariants, un exemple de circuit RLC, points d'équilibre, linéarisation avec démonstration, le pendule, changements de coordonnées.
https://www.electronics-engineering.com/fr/representation-d-etat-equilibres-linearisation/
La théorie des systèmes étudie de façon unifiée des objets très différents, circuits, machines, réactions chimiques, populations, économies, en ne regardant que la façon dont les causes (entrées) produisent des effets (sorties) dans le temps. Son outil central est la représentation d’état. Dans cette leçon, nous regardons ce qu’est l’état, comment on classe les systèmes, les points d’équilibre, la linéarisation avec sa démonstration et l’exemple du pendule, et les changements de coordonnées.
L’état
Un système dynamique a de la mémoire : la sortie à un instant dépend non seulement de l’entrée à cet instant, mais de toute l’histoire passée. L’état  est l’information minimale sur le passé qui, avec l’entrée future, détermine toute l’évolution future. Dans un circuit électrique, ce sont les tensions aux bornes des condensateurs et les courants dans les inductances ; dans un système mécanique, les positions et les vitesses ; dans un réservoir, les niveaux.
La représentation entrée-état-sortie en temps continu est

avec  (le nombre
 est l’ordre du système), une entrée
 et une sortie
 . La première est l’équation d’état, la seconde la transformation de sortie. En temps discret, la dérivée est remplacée par le pas suivant,
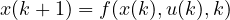 .
La classification
- Linéaire si
 et
 sont linéaires en
 et
 ; la superposition est alors valable.
- Invariant dans le temps si et ne dépendent pas explicitement du temps.
- Strictement propre si la sortie ne dépend de l’entrée qu’à travers l’état, c’est-à-dire s’il n’y a pas de liaison instantanée.
Le cas le plus étudié, et la base de tout le cours, est le système linéaire invariant :

avec des matrices constantes  (
 ),
 (
 ),
 (
 ) et
 (
 ).
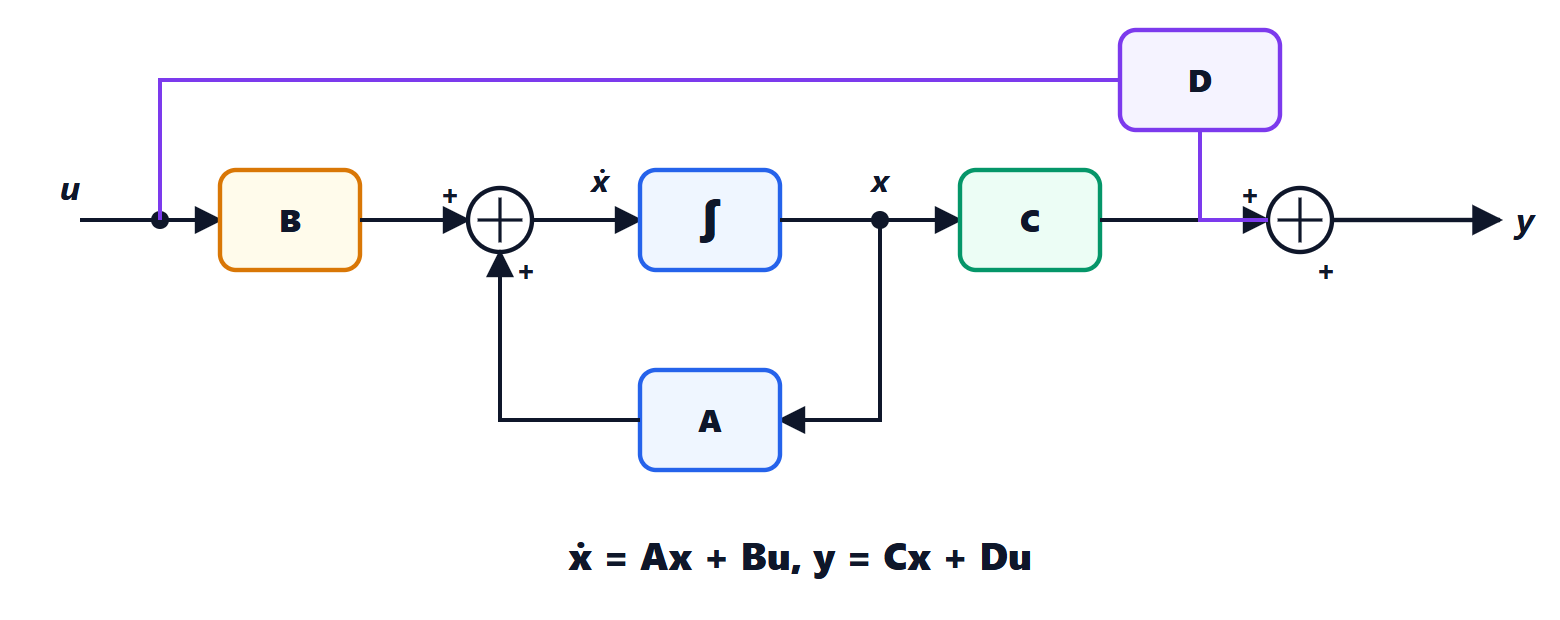
Exemple : un circuit RLC série. Avec pour état  (tension du condensateur) et
 (courant de l’inductance), pour entrée la tension de la source et pour sortie
 :
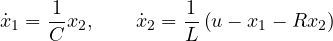
c’est-à-dire 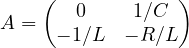 ,
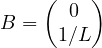 ,
 ,
 .
Les points d’équilibre
Avec une entrée constante  , un état
 est un équilibre si, en partant de là, le système y reste :
 . Un système linéaire avec inversible a un seul équilibre,
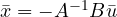 ; un système non linéaire peut en avoir beaucoup, de nature différente.
La linéarisation
Presque tous les systèmes réels sont non linéaires, mais autour d’un équilibre ils se comportent comme un système linéaire.
Théorème. Soit  un équilibre de
 avec dérivable. Pour de petits écarts
 ,
 , au premier ordre,
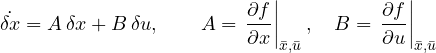
Démonstration. Comme est constant, 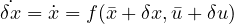 . Le développement de Taylor au premier ordre autour de
 donne
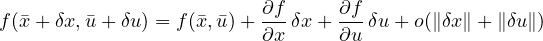
et le premier terme est nul parce que le point est un équilibre. En négligeant les termes d’ordre supérieur, il reste le système linéaire. ∎
Les matrices et sont les jacobiennes de . La sortie se linéarise de la même façon, avec  et
 .
L’exemple du pendule
Un pendule de longueur  , avec un frottement visqueux et un couple appliqué , avec pour état
 (angle par rapport à la verticale vers le bas) et
 :
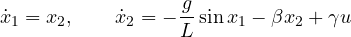
Avec  , les équilibres sont
 ,
 : le pendule pendant vers le bas (
 ) et le pendule inversé (
 ). Les jacobiennes sont
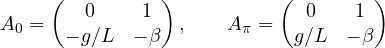
parce que la dérivée de  est
 , qui vaut
 en 0 et
 en
 . Les deux matrices diffèrent d’un signe, et ce signe décide de tout : la première décrit des oscillations amorties, la seconde un système instable (leçon sur la stabilité). C’est le même modèle que le pendule inversé sur un chariot et le Segway, qui ne restent debout que grâce à la réaction.
Les changements de coordonnées
L’état n’est pas unique : si  est une matrice inversible,
 est aussi un état. En substituant
 :
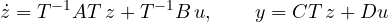
Les deux représentations décrivent le même système : elles ont les mêmes valeurs propres (les matrices et  sont semblables) et la même relation entrée-sortie. Bien choisir donne des formes plus commodes, comme la forme diagonale, dans laquelle chaque coordonnée évolue pour son compte, ou les formes canoniques (leçon sur la réalisation).




Ciao, sono l'autore di «Rappresentazione di stato, equilibri e linearizzazione». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “State-space representation, equilibria and linearisation”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.