Systèmes multivariables : matrice des gains relatifs et appariement
Processus à deux entrées et deux sorties, le gain relatif de Bristol avec démonstration, lignes et colonnes de somme égale à un, la règle d'appariement, un exemple de colonne de distillation, le découplage et la commande prédictive.
https://www.electronics-engineering.com/fr/systemes-multivariables-rga-appariement-decouplage/
Dans une installation réelle, les boucles de commande ne sont pas indépendantes : ouvrir une vanne pour corriger une température change aussi une pression, qu’un autre régulateur corrige, en perturbant à son tour la température. Quand les interactions sont fortes, bien régler chaque boucle seule ne suffit pas. Dans cette leçon, nous regardons le modèle d’un processus à plusieurs entrées et sorties, la matrice des gains relatifs (RGA) de Bristol avec la démonstration de ses propriétés, la règle d’appariement des entrées et des sorties, le découplage et la commande prédictive.
Le processus à deux entrées et deux sorties
Le cas le plus simple a deux variables manipulées  et deux variables commandées
 , chacune affectée par les deux entrées :

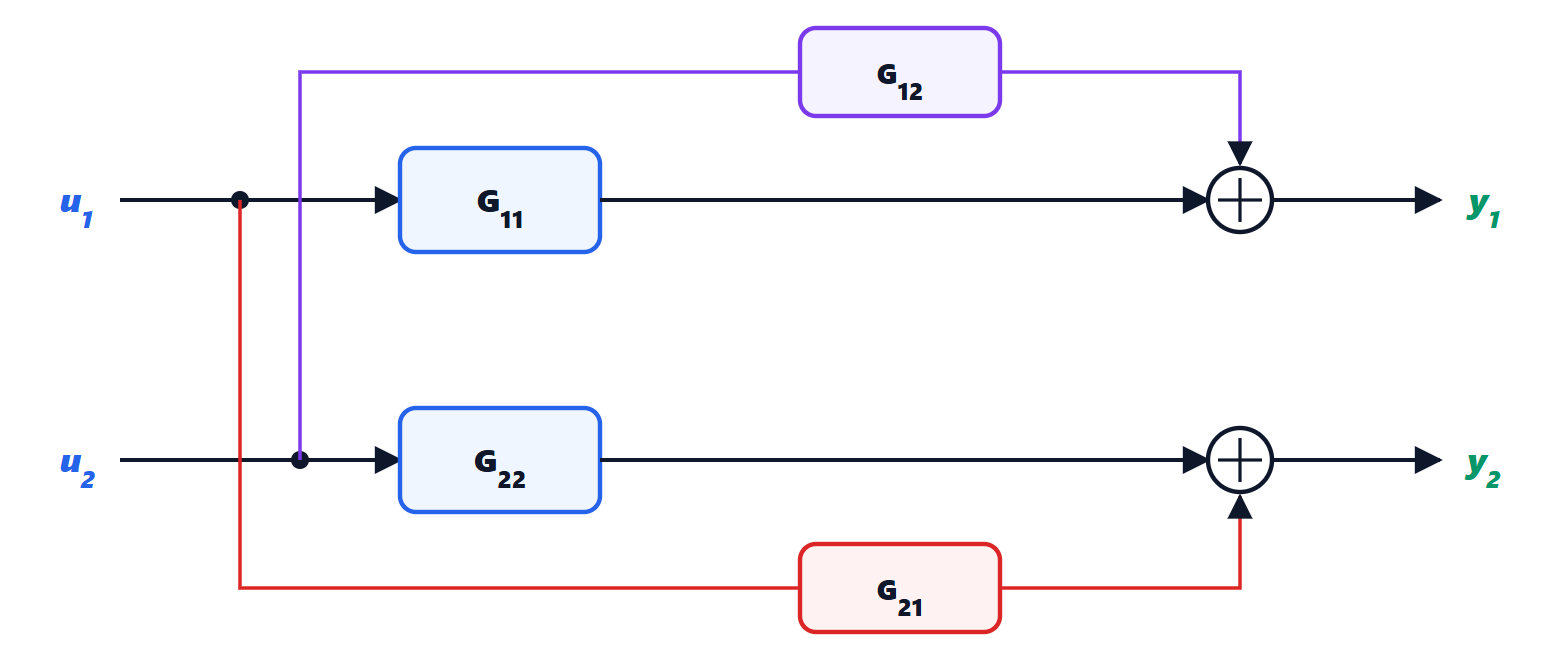
Un exemple classique est un réservoir de mélange alimenté en eau chaude et froide : les sorties sont le débit total et la température, et chacune des deux vannes modifie les deux. Un autre est la colonne de distillation, où le reflux et la chaleur du rebouilleur affectent les deux puretés, en tête et en pied.
Si l’on ferme deux boucles séparées,  sur
 et
 sur
 , le régulateur 1 ne voit plus le gain
 : il voit un gain modifié par l’action du régulateur 2, qui réagit à chacun de ses mouvements. Il faut une mesure de l’importance de cette interaction.
Le gain relatif
Nous travaillons avec les gains statiques 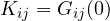 .
Définition. Le gain relatif entre et est le rapport entre le gain de à avec l’autre boucle ouverte ( constant) et le même gain avec l’autre boucle fermée et parfaite ( constant) :
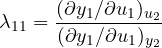
Théorème. Pour un processus 2×2
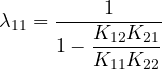
Démonstration. Avec constant, le gain est simplement  . Avec constant, la seconde équation impose
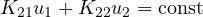 , donc une variation de modifie de
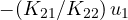 . En substituant dans la première équation :
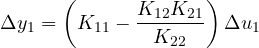
Le rapport des deux gains est 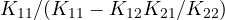 , et en divisant numérateur et dénominateur par , on obtient la formule. ∎
Les autres éléments se calculent de la même façon, et sont réunis dans la matrice des gains relatifs (RGA).
Théorème. Dans chaque ligne et chaque colonne de la RGA, les éléments ont pour somme 1. Pour un processus 2×2, la matrice est donc déterminée par  :
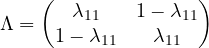
Démonstration (cas 2×2). Soit 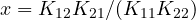 , donc
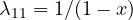 . Pour
 , entre et , le même raisonnement (maintenant s’adapte pour garder constant :
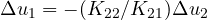 ) donne
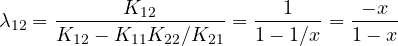
et 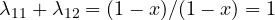 . Par symétrie, il en va de même pour la deuxième ligne et pour les colonnes. ∎
Comment lire la RGA
 : l’autre boucle ne change pas le gain vu par la première. Pas d’interaction, les boucles se règlent séparément.
 : fermer l’autre boucle augmente le gain vu (l’autre régulateur « aide »). Interaction modérée si proche de 1.
 : fermer l’autre boucle réduit le gain. De grandes valeurs, 5, 10 ou plus, indiquent une forte interaction et un processus difficile.
 : fermer l’autre boucle change le signe du gain. Un régulateur réglé avec l’autre boucle ouverte devient une réaction positive quand l’autre se ferme : instabilité.
La règle d’appariement de Bristol : apparier chaque sortie avec l’entrée dont le gain relatif est positif et le plus proche de 1, et ne jamais apparier sur un gain relatif négatif.
Exemple. Un modèle classique de colonne de distillation, très étudié dans la littérature, a pour gains statiques
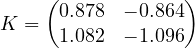
Ici 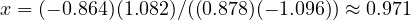 et
 . L’appariement diagonal est le bon (l’autre aurait
 ), mais l’interaction est très forte : les deux boucles se battent entre elles, et une petite erreur de modèle change beaucoup le comportement. Un tel processus est dit mal conditionné : les deux sorties bougent presque toujours ensemble, et il est difficile d’en changer une seule.
Découplage et commande prédictive
Quand l’interaction est forte, on peut insérer un découpleur  entre les régulateurs et le processus pour que
 soit diagonale : dans le cas statique,
 , donc chaque régulateur déplace une combinaison de vannes qui ne change qu’une seule sortie. Sur des processus mal conditionnés, cependant, le découplage exact est fragile, pour la même raison : il demande d’inverser une matrice presque singulière.
Dans les raffineries et les grandes usines chimiques, la solution aujourd’hui la plus répandue est la commande prédictive à modèle (MPC). Un ordinateur utilise un modèle multivariable du processus pour prédire les sorties des prochaines minutes ou heures et, à chaque période d’échantillonnage, résout un problème d’optimisation : il trouve la séquence de mouvements des vannes qui amène les sorties à leurs consignes en respectant toutes les contraintes (ouvertures maximales, limites de température, pressions de sécurité). Il n’applique que le premier mouvement et répète le calcul au pas suivant avec les nouvelles mesures. La MPC gère naturellement les interactions, les retards et les contraintes ; en général, elle ne pilote pas directement les vannes, mais fournit les consignes aux PID de base, qui restent la couche rapide de l’installation.


Sono l'autore di questa pagina su «Sistemi multivariabili: matrice dei guadagni relativi e accoppiamento». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Multivariable systems: relative gain array and pairing”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.