Réglage des régulateurs dans les systèmes multivariables : relais, Niederlinski, méthode séquentielle et BLT
Réglage de PID décentralisés sur la colonne de Wood et Berry : RGA et indice de Niederlinski avec démonstration, essai au relais et fonction descriptive, Ziegler-Nichols qui devient instable, méthode séquentielle, BLT de Luyben, désaccord (detuning), code Python vérifié.
https://www.electronics-engineering.com/fr/reglage-pid-multivariable-relais-niederlinski-sequentiel-blt/
Dans les installations de process (colonnes de distillation, réacteurs, chaudières), la plupart des systèmes ont plusieurs entrées et plusieurs sorties, et pourtant on les commande presque toujours avec des PID séparés, un par boucle : c’est la commande décentralisée. Elle est simple, chaque opérateur comprend ce que fait chaque régulateur et, si une boucle passe en manuel, les autres continuent de fonctionner. Le prix est que les boucles se perturbent mutuellement : un PID bien réglé tout seul peut rendre l’installation instable quand les autres boucles sont aussi fermées. Cet approfondissement montre comment on règle les PID dans ce cas : identification avec le relais, vérification de l’interaction avec la RGA et l’indice de Niederlinski, la méthode séquentielle, la méthode BLT avec le raisonnement qui sous-tend son critère, et les méthodes de désaccord (detuning), le tout sur l’exemple classique de la colonne de Wood et Berry, avec du code Python qui reproduit les nombres. La leçon liée explique l’interaction, la RGA et le découplage.
Le sujet a été étudié dans le mémoire de fin d’études d’Eliana Li Santi à l’Université de Pise (directeurs Aldo Balestrino et Alberto Landi, 2004), qui compare les méthodes en simulation : les chapitres se trouvent en bas de la page.
L’exemple : la colonne de Wood et Berry
C’est le processus d’essai le plus utilisé dans la littérature sur la commande multivariable : une colonne de distillation méthanol-eau dans laquelle la pureté du distillat  et celle du résidu
 sont commandées en agissant sur le débit de reflux
 et la vapeur du rebouilleur
 . Le modèle identifié (temps en minutes) est
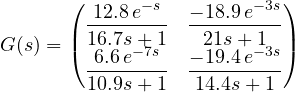
Chaque élément est un retard du premier ordre avec temps mort : chaque entrée agit sur les deux sorties, avec des retards différents.
L’interaction. Le gain relatif de l’appariement  ,
 est
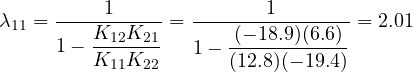
Positif, donc l’appariement est le bon, mais loin de 1 : fermer la boucle 2 divise par deux le gain que voit la boucle 1 (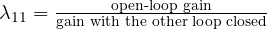 ). Un PID réglé sur la boucle 1 seule se révélera environ deux fois plus agressif que prévu si l’autre boucle est fermée.
L’indice de Niederlinski. Pour un système avec action intégrale dans chaque boucle,
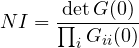
Théorème (Niederlinski). Si  , la commande décentralisée avec action intégrale ne peut pas fonctionner en sécurité avec cet appariement : soit le système est instable avec toutes les boucles fermées, soit il devient instable quand l’une des boucles est ouverte (mise en manuel, ou saturée). Les régulateurs ont des gains de même signe que leurs
 , comme toujours en pratique.
Démonstration (régulateurs lents). On considère des régulateurs purement intégraux très lents, 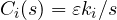 avec
 petit : le réglage le plus prudent possible. Les pôles lents en boucle fermée sont près de l’origine, où
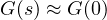 ; l’équation caractéristique devient
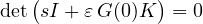 , avec
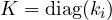 , donc les pôles lents sont
 , avec
 les valeurs propres de
 . Le produit des valeurs propres est
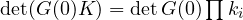 . Comme
 a le signe de ,
 a le signe de
 et donc
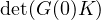 a le signe de
 . Si , le déterminant est négatif : une matrice réelle à déterminant négatif a un nombre impair de valeurs propres réelles négatives, donc au moins un
 et un pôle
 . Le système est instable même avec le réglage le plus lent. Le résultat général, pour tout réglage, est dû à Grosdidier, Morari et Holt (1985). ∎
Pour la colonne, 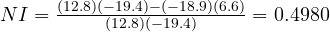 : l’appariement n’est pas exclu. Pour un système 2×2, on a toujours
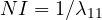 , et en effet ici
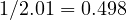 .
L’identification avec le relais
Régler un PID avec les règles de Ziegler-Nichols demande le gain ultime  et la période ultime
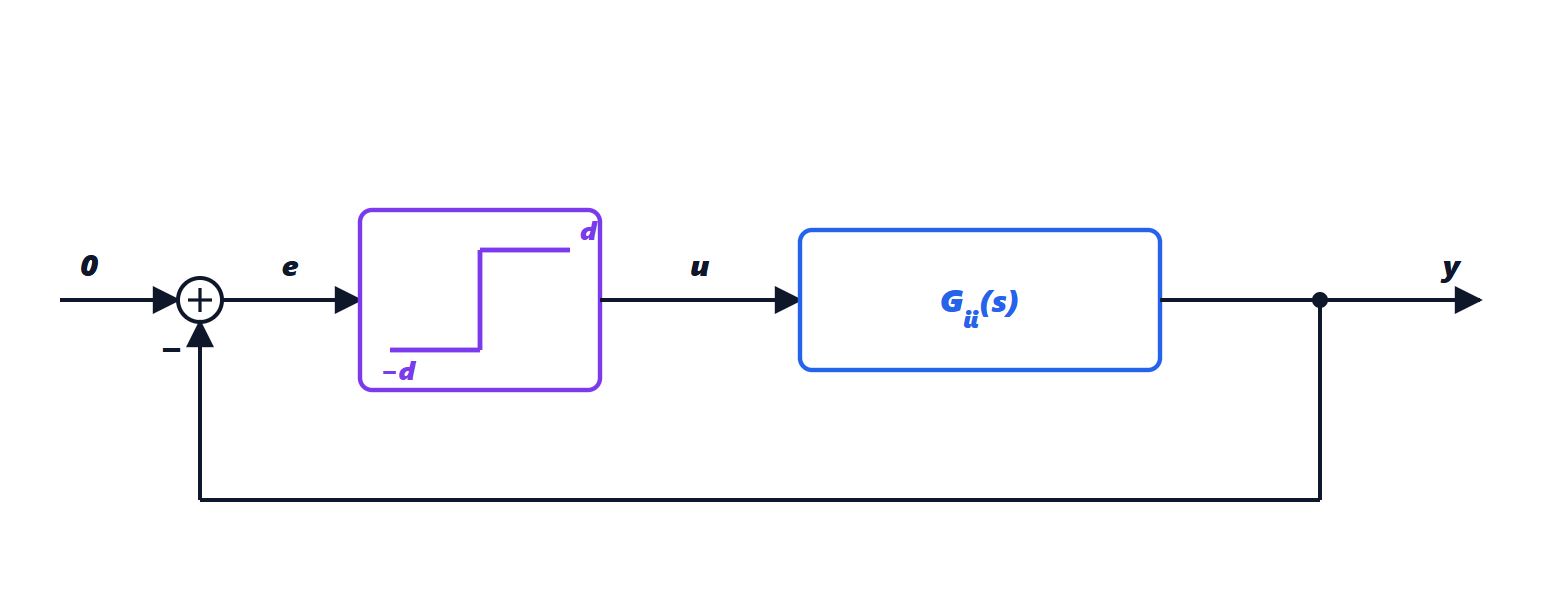
 . Amener une installation à la limite de stabilité en augmentant le gain est dangereux ; Åström et Hägglund (1984) ont proposé de remplacer le régulateur par un relais : la sortie du régulateur commute entre
 et
 selon le signe de l’erreur. La boucle se stabilise dans une oscillation stable d’amplitude contrôlée (
 est choisi), dont on tire et . C’est la base de la fonction d’autoréglage que l’on trouve dans presque tous les régulateurs industriels.
Théorème (fonction descriptive du relais). Si la sortie  oscille de façon presque sinusoïdale avec une amplitude
 , alors
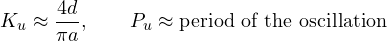
Démonstration. La sortie du relais est une onde carrée d’amplitude . Sa série de Fourier est 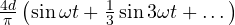 . Le processus est un filtre passe-bas : les harmoniques supérieures sont atténuées et seule la première, d’amplitude
 , compte. Le relais se comporte donc comme un gain équivalent
 (rapport entre la première harmonique de la sortie et l’amplitude d’entrée), en phase. Une oscillation s’entretient quand
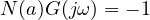 : la phase de
 doit valoir
 ° et
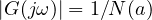 . Mais c’est exactement la définition de la fréquence et du gain ultimes :
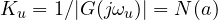 . ∎
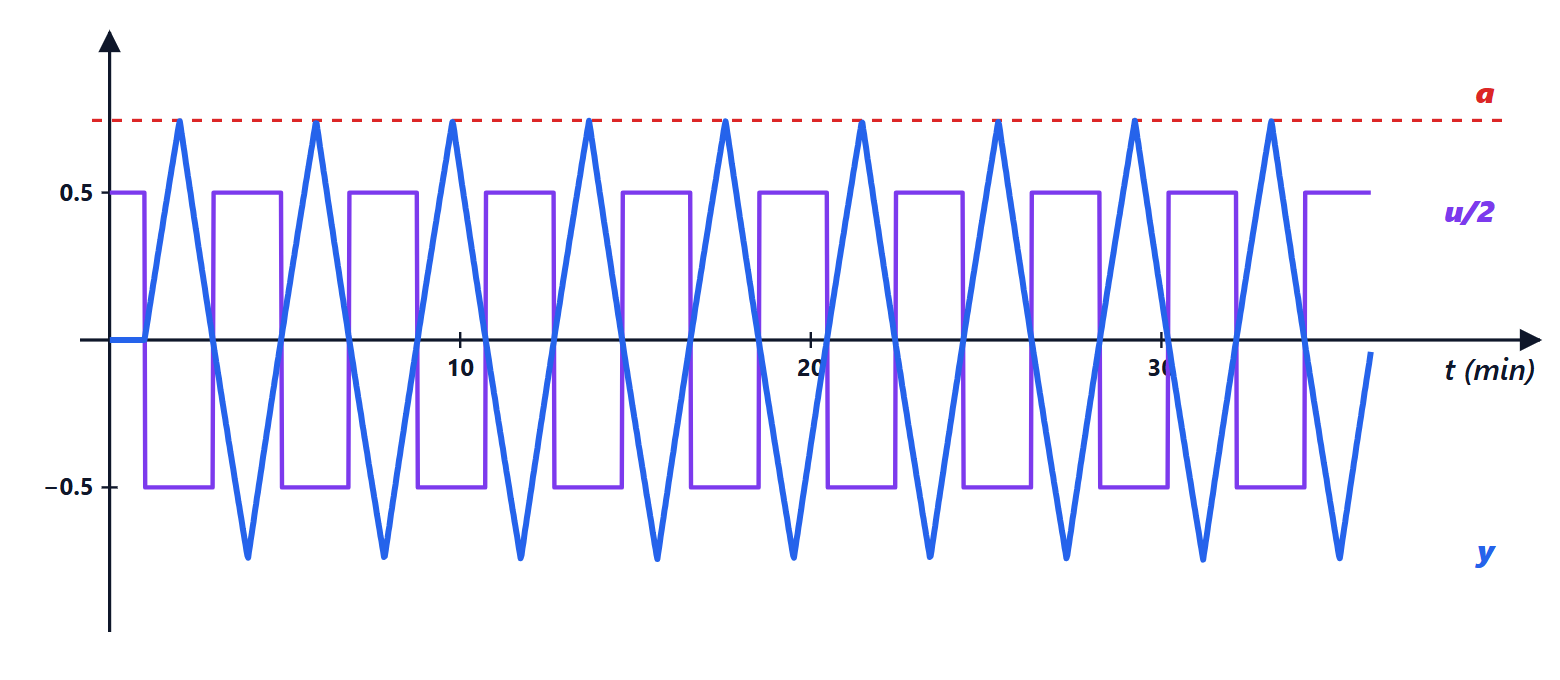
Quelle précision ? En simulant l’essai sur les deux boucles de la colonne (code ci-dessous) et en comparant avec le calcul exact à partir de la réponse en fréquence :
| exact | relais | exacte | relais | |
|---|---|---|---|---|
| boucle 1 | 2.099 | 1.709 | 3,91 min | 3,89 min |
| boucle 2 | 0.422 | 0.349 | 11,13 min | 10,97 min |
La période est presque exacte ; le gain est sous-estimé de 17-19 %, parce qu’avec un retard petit devant la constante de temps, la sortie est plus triangulaire que sinusoïdale (comme le montre le graphique) et l’hypothèse de la première harmonique est approximative. L’erreur va dans le sens sûr : on obtient un régulateur un peu moins agressif. Les régulateurs du commerce corrigent l’estimation ou ajoutent une hystérésis au relais pour le rendre robuste au bruit.
Ziegler-Nichols boucle par boucle
Avec les et exacts, les règles de Ziegler-Nichols pour le PI (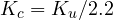 ,
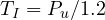 ) donnent
- boucle 1 :
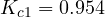 ,
 min ;
- boucle 2 :
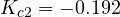 ,
 min (négatif parce que
 ).
Chacune, seule, fonctionne. Mais fermer les deux boucles rend le système instable : en simulation, l’oscillation après l’échelon de consigne ne s’éteint pas et son amplitude croît lentement (0,248, 0,257, 0,266 sur trois intervalles successifs de 100 minutes). C’est la conséquence de  : chaque boucle voit un processus différent de celui sur lequel elle a été réglée.
La méthode séquentielle
Les boucles sont réglées une à la fois, en les fermant dans l’ordre : d’abord la boucle la plus rapide (ici la boucle 1,  min), avec l’essai au relais et les règles de réglage ; puis, la boucle 1 étant fermée, on exécute l’essai au relais sur la boucle 2, qui voit ainsi le processus « effectif » incluant l’effet de l’autre boucle. Avec davantage de boucles, on continue, et le tour peut être répété jusqu’à ce que les paramètres ne changent plus. Avantage : chaque essai au relais tient compte des vraies interactions de l’installation. Inconvénients : le résultat dépend de l’ordre, et la première boucle, réglée alors que les autres étaient ouvertes, peut demander un nouveau réglage.
La méthode BLT
Luyben (1986) a proposé une méthode simple et très utilisée, appelée BLT (biggest log-modulus tuning) :
1. Calculer les réglages de Ziegler-Nichols de chaque boucle,  et
 .
2. Choisir un seul facteur de désaccord  et poser
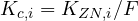 ,
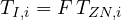 : toutes les boucles deviennent plus lentes dans la même proportion.
3. Calculer la fonction
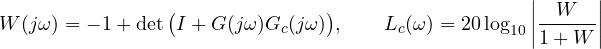
4. Choisir  de sorte que le maximum de
 soit
 dB, avec
 le nombre de boucles.
Pourquoi ça marche. D’après le théorème de Nyquist multivariable, le système en boucle fermée est stable si le tracé de 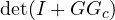 n’encercle pas l’origine (processus et régulateurs étant stables en boucle ouverte).
 est défini de sorte que
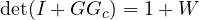 : la condition devient « n’encercle pas
 », comme dans le tracé de Nyquist d’une seule boucle de fonction de boucle . Alors
 joue le rôle de la fonction de sensibilité complémentaire, et son pic (le pic de résonance en boucle fermée) mesure à quel point le tracé s’approche de . Pour une seule boucle, la règle empirique est un pic de +2 dB ; pour boucles, Luyben utilise dB parce que contient des produits de fonctions de boucle et croît plus vite. ∎
Pour la colonne, avec  , on cherche un pic de 4 dB :
| 1 | 2 | 2.5 | 3 |
|---|---|---|---|---|
| pic de | 50,1 dB | 6,5 dB | 4,2 dB | 2,6 dB |
Avec  (Ziegler-Nichols non corrigé), le pic est très élevé : le tracé passe presque par , en accord avec l’oscillation qui ne s’amortit pas. En résolvant pour 4 dB, on obtient
 (Luyben l’arrondit à 2,55), c’est-à-dire
- boucle 1 :
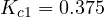 ,
 min ;
- boucle 2 :
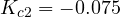 ,
 min,
les mêmes valeurs que celles publiées par Luyben.
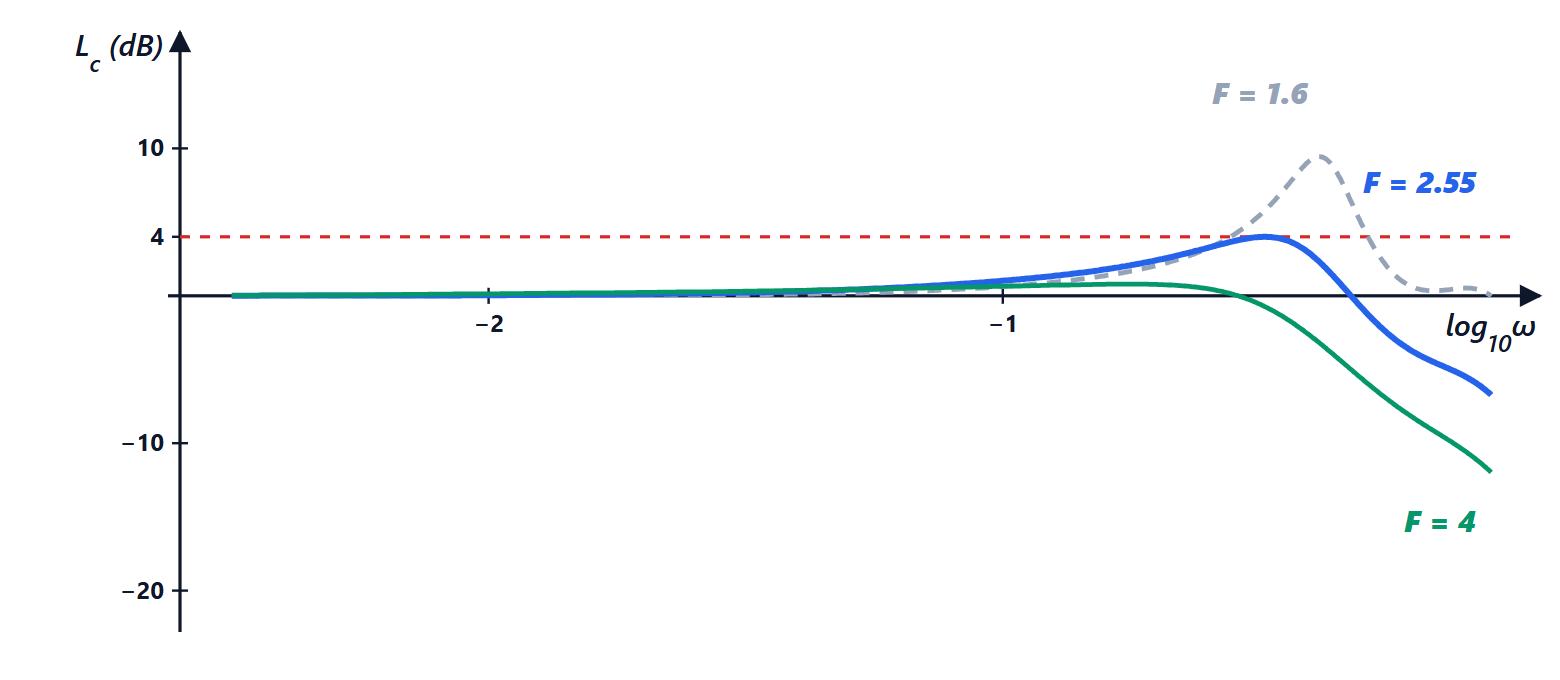
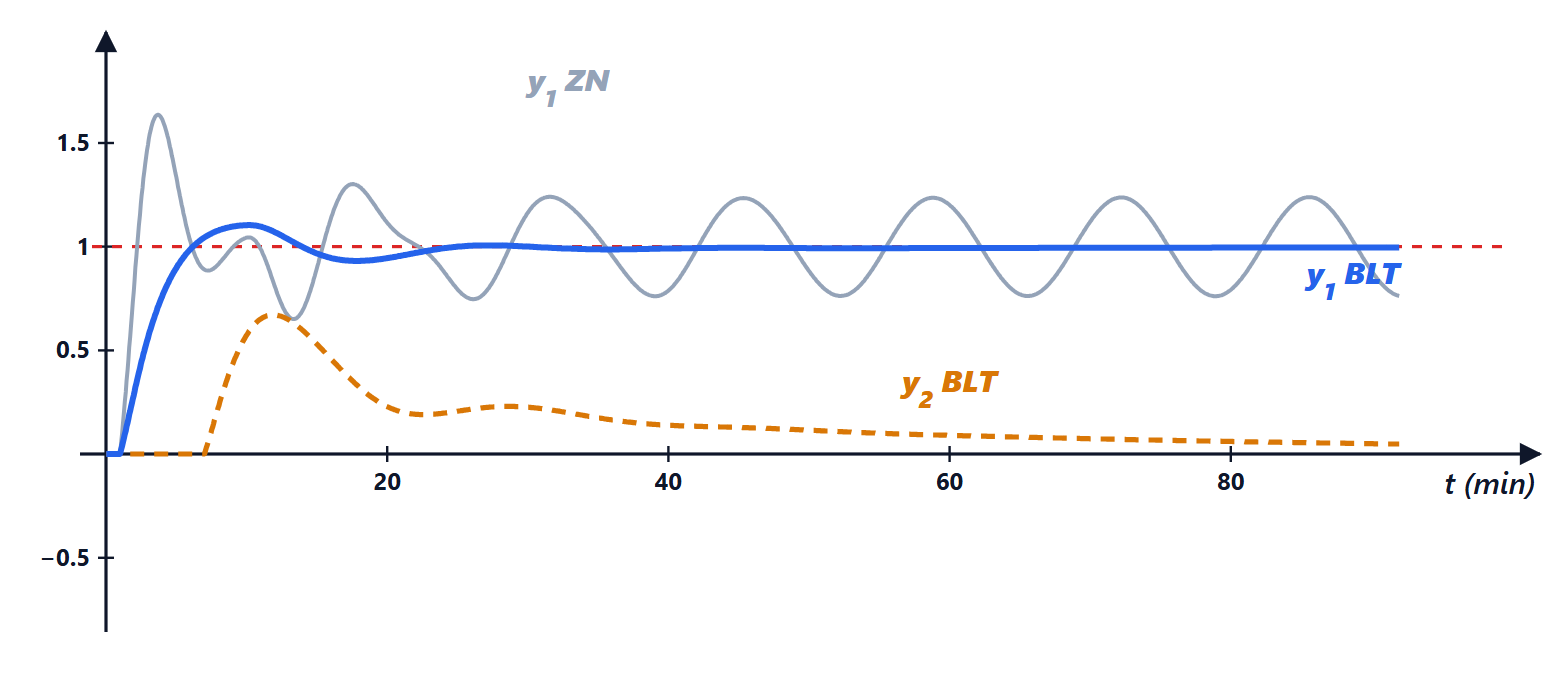
Dans la simulation de l’échelon de consigne sur , avec les réglages BLT, a un dépassement de 10 % et une perturbation maximale de 0,67 ; l’intégrale de l’erreur absolue (IAE, sommée sur les deux sorties en 120 minutes) vaut 19,7, contre 76,3 pour Ziegler-Nichols, qui continuerait toutefois à croître parce que le système est instable.
Autres méthodes de désaccord
Le facteur unique de la BLT est sûr mais non optimal : il ralentit aussi la boucle qui n’en aurait pas besoin. Des méthodes ultérieures, comparées elles aussi dans le mémoire, cherchent de meilleurs compromis :
- désaccord avec des critères intégraux : est choisi en minimisant un indice comme l’IAE ou l’ISE calculé en simulation sur le système complet, au lieu du pic de ;
- désaccord avec des facteurs différents : un facteur par boucle,
 , choisis avec le même critère ; les boucles les plus couplées sont davantage ralenties ;
- désaccord itératif : on part de et on l’augmente par paliers sur l’installation réelle jusqu’à ce que la réponse soit acceptable ; il n’exige aucun modèle, seulement des essais ;
- intégration conditionnelle : c’est l’anti-emballement. Quand la sortie d’un régulateur sature (une vanne complètement ouverte), l’intégrale cesse de s’accumuler ; sans cette précaution, dans les systèmes multivariables, une boucle saturée entraîne les autres dans de longues oscillations.
Dans la pratique industrielle, la séquence typique est : RGA et Niederlinski pour choisir les appariements, essai au relais pour chaque boucle, BLT pour un réglage de départ sûr, réglage fin sur l’installation. Si l’interaction est trop forte ( très différent de 1), on passe aux découpleurs ou à la commande prédictive (MPC), décrits dans la leçon.
Le code Python
Le programme calcule la RGA et Niederlinski, le gain et la période ultimes exacts, simule l’essai au relais et trouve le facteur BLT :
import numpy as np
from scipy.optimize import brentq

# Wood-Berry column: G_ij = K e^{-theta s} / (tau s + 1), times in minutes
K = np.array([[12.8, -18.9], [6.6, -19.4]])
TAU = np.array([[16.7, 21.0], [10.9, 14.4]])
TH = np.array([[1.0, 3.0], [7.0, 3.0]])

def G(s):
    return K * np.exp(-TH * s) / (TAU * s + 1)

l11 = 1 / (1 - K[0, 1] * K[1, 0] / (K[0, 0] * K[1, 1]))
NI = np.linalg.det(K) / (K[0, 0] * K[1, 1])
print(f"RGA lambda11 = {l11:.3f}, Niederlinski = {NI:.3f}")

# exact ultimate gain and period (phase = -180 degrees) and Ziegler-Nichols rules for the PI
ZN = []
for i in range(2):
    phase = lambda w: -TH[i, i] * w - np.arctan(TAU[i, i] * w) + np.pi
    wu = brentq(phase, 1e-3, 10)
    Ku = np.sqrt(1 + (TAU[i, i] * wu) ** 2) / abs(K[i, i])
    Pu = 2 * np.pi / wu
    ZN.append((np.sign(K[i, i]) * Ku / 2.2, Pu / 1.2))
    print(f"loop {i+1}: Ku = {Ku:.3f}, Pu = {Pu:.2f} min, PI: Kc = {ZN[i][0]:.3f}, TI = {ZN[i][1]:.2f}")

# simulated relay test (d = 1, Euler with 2 ms step, delay as a sample queue)
def relay(i, d=1.0, dt=0.002, T=150):
    n, nd = int(T / dt), int(round(TH[i, i] / dt))
    u_queue, y, ys = np.zeros(n + nd), 0.0, np.zeros(n)
    for k in range(n):
        u_queue[k + nd] = -d * np.sign(K[i, i]) if y > 0 else d * np.sign(K[i, i])
        y += dt * (-y + K[i, i] * u_queue[k]) / TAU[i, i]
        ys[k] = y
    tail = ys[n // 2:]
    a = (tail.max() - tail.min()) / 2
    rises = np.where(np.diff(np.sign(tail)) > 0)[0]
    return 4 * d / (np.pi * a), np.mean(np.diff(rises)) * dt

for i in range(2):
    Ku_r, Pu_r = relay(i)
    print(f"relay loop {i+1}: Ku = {Ku_r:.3f}, Pu = {Pu_r:.2f} min")

# BLT: peak of Luyben's log modulus equal to 2N = 4 dB
def peak_Lc(F):
    peak = -np.inf
    for w in np.logspace(-3, 1, 4000):
        s = 1j * w
        Gc = np.diag([ZN[j][0] / F * (1 + 1 / (F * ZN[j][1] * s)) for j in range(2)])
        W = -1 + np.linalg.det(np.eye(2) + G(s) @ Gc)
        peak = max(peak, 20 * np.log10(abs(W / (1 + W))))
    return peak

F = brentq(lambda F: peak_Lc(F) - 4.0, 1.2, 5)
print(f"BLT: F = {F:.3f}")
for j in range(2):
    print(f"loop {j+1}: Kc = {ZN[j][0] / F:.3f}, TI = {ZN[j][1] * F:.2f} min")
Son exécution affiche 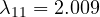 ,
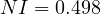 , les valeurs ultimes et de Ziegler-Nichols du tableau, et les réglages BLT. Dans MATLAB, le même calcul se fait avec
tf avec la propriété InputDelay, allmargin pour les valeurs ultimes et freqresp pour .
Le mémoire original
Les chapitres du mémoire d’Eliana Li Santi, *Predisposizione dei controllori nei sistemi multivariabili* (Mise en place des régulateurs dans les systèmes multivariables), Université de Pise, 2004, en italien, avec des réalisations et des comparaisons en simulation :
- Page de titre et sommaire
- Chapitre 1 : modèle PID, identification au relais
- Chapitre 2 : méthode séquentielle
- Chapitre 3 : BLT
- Chapitre 4 : désaccord avec critères intégraux, robustesse au bruit, Nyquist multivariable
- Chapitre 5 : désaccord avec intégration conditionnelle, saturation
- Chapitre 6 : désaccord avec des facteurs différents
- Chapitre 7 : désaccord itératif
- Conclusions et bibliographie



Ciao, sono l'autore di «Predisposizione dei controllori nei sistemi multivariabili: relè, Niederlinski, metodo sequenziale e BLT». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “Setting up controllers in multivariable systems: relay, Niederlinski, sequential method and BLT”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.