Le régulateur PID : réglage et mise en œuvre
Actions proportionnelle, intégrale et dérivée, comparaison des réponses, réglage de Ziegler-Nichols avec un exemple, filtre dérivé, anti-emballement (anti-windup) et code pour microcontrôleur.
https://www.electronics-engineering.com/fr/regulateur-pid-reglage-ziegler-nichols-anti-emballement/
Le régulateur PID (proportionnel, intégral, dérivé) est de loin le plus utilisé dans l’industrie : il régule des températures, des pressions, des débits, des vitesses de moteurs, des positions de bras de robots, l’altitude de drones. Il n’a que trois paramètres, peut être réglé même sans modèle précis du procédé et fonctionne bien dans la plupart des cas. Dans cette leçon, nous voyons ce que signifient les trois actions, les méthodes de réglage et les détails pratiques qui font fonctionner un vrai PID.
Les trois actions
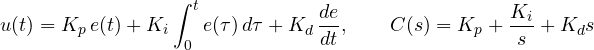
On l’écrit souvent avec des constantes de temps, 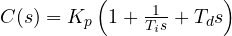 .
- Proportionnelle : réagit à l’erreur présente. Plus
 est grand, plus la réponse est rapide et plus l’erreur statique est petite, mais moins la boucle est amortie. Seule, elle laisse une erreur statique sur les procédés de type 0.
- Intégrale : réagit à l’erreur accumulée dans le passé. Elle supprime l’erreur statique pour les références et perturbations constantes (leçon sur les erreurs), mais ajoute du retard de phase et tend à provoquer des oscillations.
- Dérivée : réagit à la vitesse de variation de l’erreur, c’est-à-dire qu’elle « anticipe » où elle va. Elle ajoute de l’avance de phase et de l’amortissement, mais amplifie le bruit à haute fréquence.
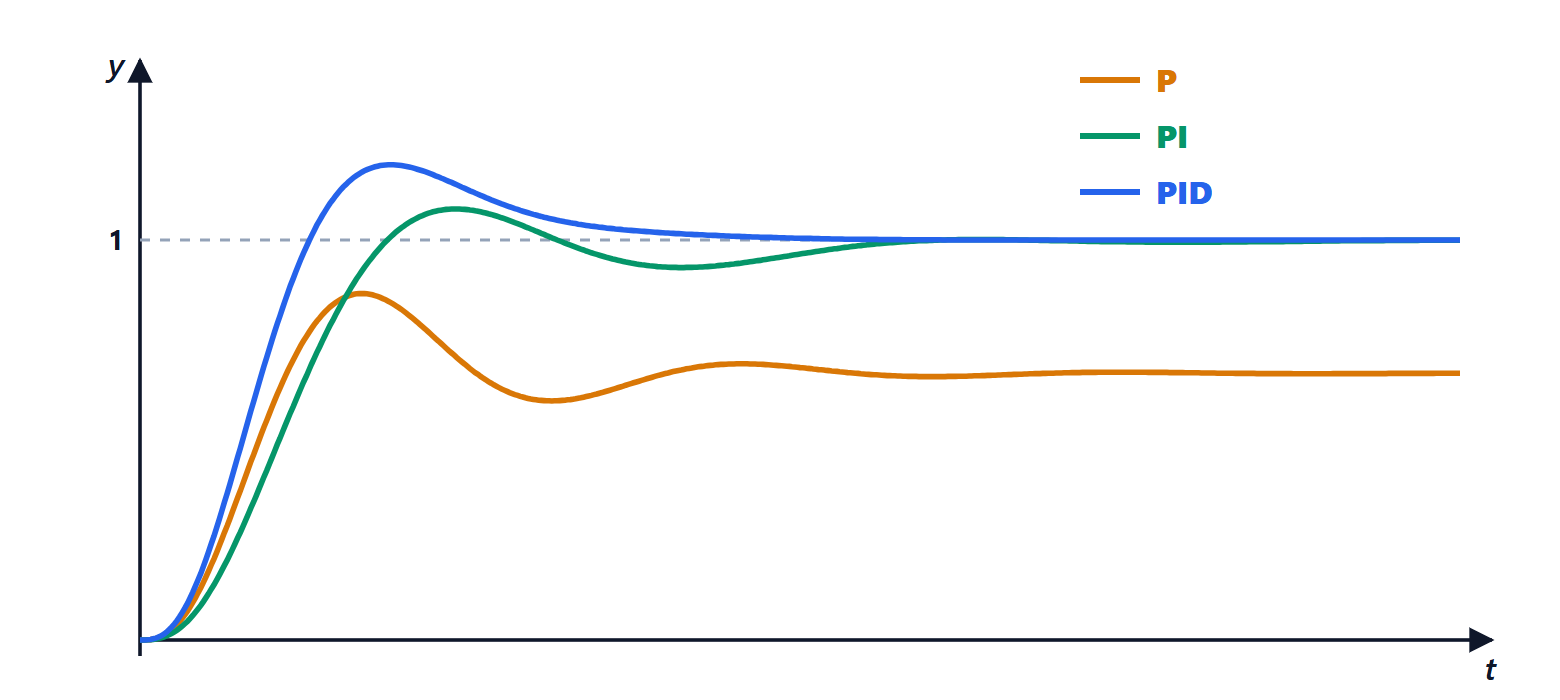
La figure montre le comportement typique sur un procédé 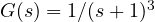 . Avec le P seul (
 ), la sortie s’arrête à
 : l’erreur statique est
 . Avec le PI, elle atteint 1 mais plus lentement. Avec le PID, elle atteint 1, plus vite et avec une oscillation limitée.
Réglage de Ziegler-Nichols
La méthode classique, de 1942, s’applique directement au procédé :
- supprimer l’action intégrale et dérivée et augmenter jusqu’à ce que la boucle oscille de façon entretenue ;
- noter le gain critique
 et la période de l’oscillation
 ;
- choisir les paramètres dans le tableau.
| Régulateur | |  |  |
|---|---|---|---|
| P |  | ||
| PI |  |  | |
| PID |  |  |  |
Exemple. Pour , le gain critique se trouve avec Routh : l’équation caractéristique est 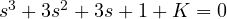 , stable pour
 , c’est-à-dire
 . À la limite, l’équation auxiliaire
 donne
 , donc
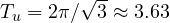 s. Le PID de Ziegler-Nichols est
 ,
 s,
 s.
Les règles de Ziegler-Nichols donnent une réponse rapide mais plutôt oscillante (dépassement souvent de 30 à 50 %) : c’est un bon point de départ à affiner. Amener un procédé réel au bord de la stabilité peut être dangereux ; il existe des variantes qui utilisent la réponse indicielle en boucle ouverte, et les régulateurs industriels modernes ont une fonction d’autoréglage qui exécute un essai contrôlé et calcule seule les paramètres.
Les détails qui comptent
Un PID écrit comme dans la formule fonctionne mal en réalité. Les corrections habituelles sont :
- Filtre dérivé. Une dérivée pure amplifie le bruit du capteur. On utilise
 , avec
 d’environ un dixième de , qui limite le gain aux hautes fréquences.
- Dérivée sur la mesure. Quand la référence change en échelon, la dérivée de l’erreur est une impulsion qui donne à l’actionneur un coup violent (le « derivative kick »). On ne dérive donc que la sortie mesurée,
 : pour les perturbations, l’effet est le même.
- Anti-emballement (anti-windup). Tout actionneur a des limites : une vanne ne s’ouvre pas au-delà de 100 %, un moteur a une tension maximale. Si l’actionneur est saturé, l’erreur ne diminue pas, mais l’intégrale continue de croître (windup) ; quand l’erreur change enfin de signe, l’énorme intégrale met longtemps à se décharger et la sortie dépasse beaucoup la référence. La solution est d’arrêter d’intégrer tant que la commande est saturée.
Le PID dans un microcontrôleur
En pratique, le PID est un programme exécuté à intervalles réguliers  , bien plus courts que les constantes de temps du procédé. L’intégrale devient une somme et la dérivée une différence :
/* discrete-time PID with filtered derivative on measurement and anti-windup */
float kp = 4.8f, ki = 4.8f / 1.81f, kd = 4.8f * 0.45f;
float Ts = 0.01f, a = 0.1f;        /* sampling step and filter */
float integ = 0, d = 0, y_prev = 0;

float pid(float r, float y) {
    float e = r - y;
    d = (1 - a) * d - a * kd * (y - y_prev) / Ts;
    y_prev = y;
    float u = kp * e + integ + d;
    if (u > 10.0f) u = 10.0f;            /* actuator saturation */
    else if (u < -10.0f) u = -10.0f;
    else integ += ki * e * Ts;           /* integrate only when not saturated */
    return u;
}
C’est tout : quelques multiplications par cycle. C’est pourquoi un PID tourne sur n’importe quel microcontrôleur, même le plus petit, et se trouve dans les appareils électroménagers, les drones, les imprimantes 3D et les alimentations numériques.



Ciao, sono l'autore di «Il controllore PID: taratura e realizzazione». Domande, dubbi, segnalazioni di errori o richieste di approfondimento sono benvenuti: scriveteli qui sotto e vi rispondo io. Potete anche votare la pagina con le stelle all'inizio dell'articolo.Hi, I am the author of “The PID controller: tuning and implementation”. Questions, doubts, error reports and requests for more detail are all welcome: write them below and I will answer. You can also rate the page with the stars at the top of the article.