Compensateurs : réseaux à avance et à retard de phase
Des spécifications à la forme de la fonction de boucle, le réseau à avance de phase et l'avance de phase maximale avec démonstration, une conception complète avec vérification, le réseau à retard de phase et l'avance-retard.
https://www.electronics-engineering.com/fr/compensateurs-reseaux-a-avance-et-a-retard-de-phase/
La conception dans le domaine fréquentiel consiste à donner à la fonction de boucle  la bonne forme : un gain élevé à basse fréquence pour les erreurs statiques, une fréquence de croisement adaptée pour la rapidité, assez de marge de phase pour l’amortissement. Les outils sont les compensateurs : le réseau à avance de phase ajoute de la phase près du croisement, le réseau à retard de phase augmente le gain à basse fréquence sans toucher à la marge. Dans cette leçon, nous les établissons et nous terminons l’exemple de la leçon sur le critère de Nyquist.
Des spécifications à la forme de L
Les spécifications temporelles se traduisent en fréquence par des règles approchées mais très utilisées :
- marge de phase
 → amortissement
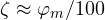 , donc dépassement ;
- fréquence de croisement
 → rapidité : le temps de montée est d’environ
 et la bande passante en boucle fermée est du même ordre que ;
- gain à basse fréquence → erreur statique (leçon sur les erreurs).
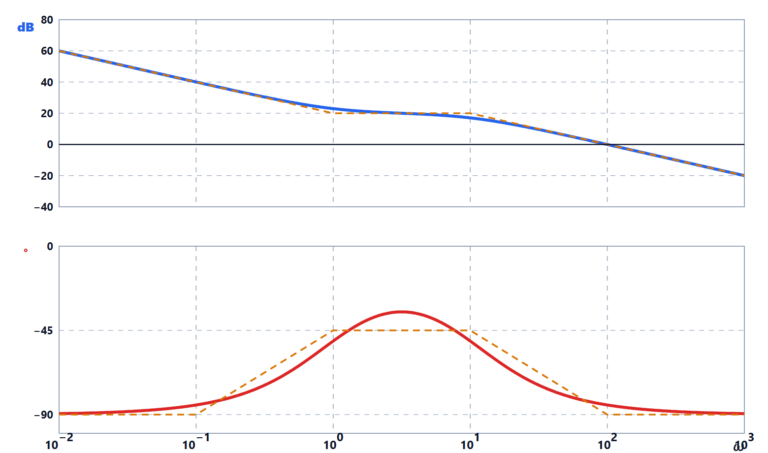
Le diagramme de Bode du module doit couper 0 dB avec une pente d’environ −20 dB/décade : des pentes plus raides au croisement signifient une phase proche de −180° et de petites marges.
Le réseau à avance de phase
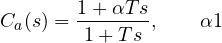
a un zéro en  et un pôle plus à gauche, en
 . Entre les deux fréquences, le module monte de
 dB et la phase est positive : c’est une action dérivée limitée, qui n’amplifie pas le bruit sans limite.
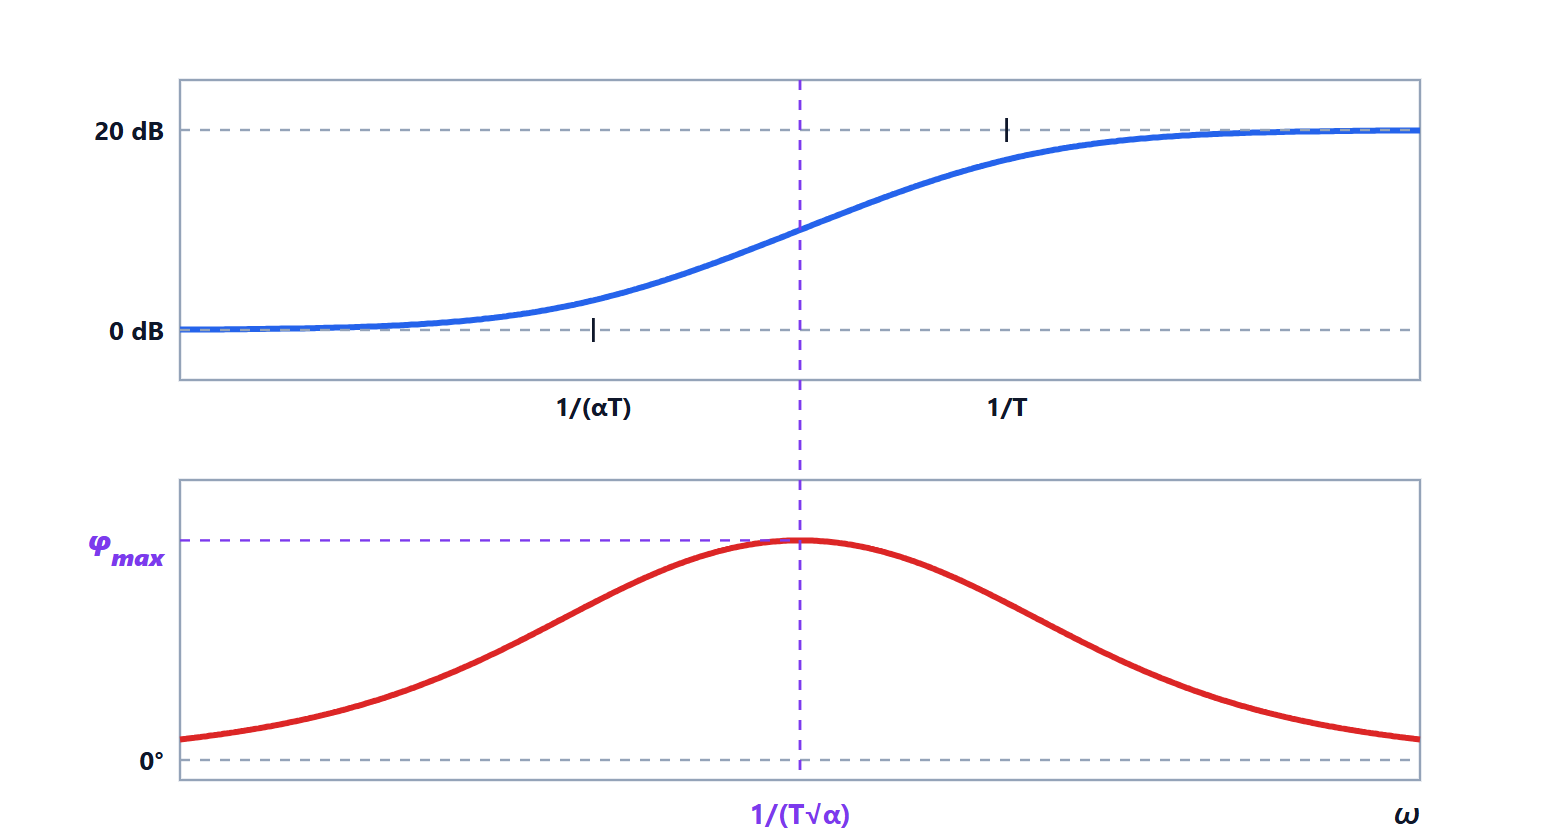
Théorème. L’avance de phase est maximale à la fréquence  , la moyenne géométrique du zéro et du pôle, et vaut
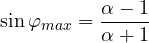
Là, le module vaut  , c’est-à-dire
 dB.
Démonstration. La phase est 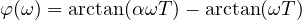 . En posant
 et en utilisant la tangente d’une différence :
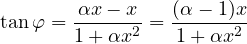
Le maximum est là où la dérivée par rapport à  s’annule :
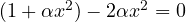 , c’est-à-dire
 . Là,
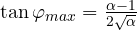 , et dans le triangle rectangle de côtés
 et
 , l’hypoténuse est
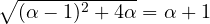 : donc
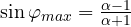 . Le module en est
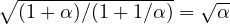 . ∎
 | 4 | 6 | 10 | 20 |
|---|---|---|---|---|
 | 36,9° | 45,6° | 54,9° | 64,8° |
Au-delà de  , le gain en phase croît peu et le bruit beaucoup : pour des avances plus grandes, on utilise deux réseaux en cascade.
Une conception complète
Procédé et gain de la leçon sur le critère de Nyquist : 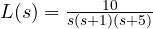 , avec une marge de phase de 25°, trop peu. Objectif : au moins 45 à 50°.
- Choix de α. Il faut environ 25 à 30° d’avance, plus une marge pour le fait que le réseau déplace le croisement vers la droite, où la phase du procédé est pire. On essaie
 (
 ).
- Placement. Le mieux est de mettre le maximum de phase exactement au nouveau croisement. Là, le réseau ajoute
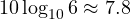 dB, donc le nouveau est là où le procédé seul est à
 dB, c’est-à-dire
 : cela se produit pour
 rad/s.
- Calcul de T.
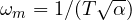 donne
 s, et le réseau est
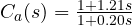 .
- Vérification. Avec le réseau, la marge de phase devient d’environ 50° et le croisement passe de 1,23 à 2,02 rad/s : une réponse mieux amortie (en simulation, le dépassement passe d’environ 49 % à 17 %) et aussi plus rapide.
Avec  , on obtiendrait environ 46°, avec
 environ 54° : le choix final se fait en simulant et en vérifiant aussi l’effet sur le bruit.
Le réseau à retard de phase
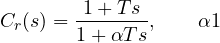
est l’opposé : il atténue fois les hautes fréquences, en laissant inchangées les basses. Utilisé avec une augmentation du gain de fois, il a pour effet de multiplier par α le gain à basse fréquence (et de diviser par α l’erreur statique) sans changer le comportement près du croisement. Son retard de phase doit être tenu éloigné de : le zéro  se place au moins une décade en dessous du croisement.
Les réseaux à avance et à retard ensemble forment un compensateur à avance-retard, l’équivalent dans le domaine fréquentiel d’un PID : la partie à retard fait le travail de l’intégrale, la partie à avance celui de la dérivée.
Benvenuti nella pagina su «Reti correttrici: anticipatrice e ritardatrice». L'ho scritta pensando a chi studia ingegneria elettronica: se un passaggio non vi torna, un esercizio vi dà un risultato diverso o volete altro materiale sull'argomento, chiedete pure nei commenti e vi risponderò. Un voto con le stelle qui sopra mi aiuta a capire quali pagine migliorare.Welcome to the page on “Compensators: lead and lag networks”. I wrote it for engineering students: if a step does not add up, an exercise gives you a different result or you would like more material on the topic, just ask in the comments and I will reply. A star rating above helps me understand which pages to improve.