Reti correttrici: anticipatrice e ritardatrice
Dalle specifiche alla forma della funzione d'anello, rete anticipatrice e massimo anticipo con dimostrazione, progetto completo con verifica, rete ritardatrice e rete a sella.
Il progetto in frequenza consiste nel dare alla funzione d’anello  la forma giusta: guadagno alto in bassa frequenza per gli errori a regime, frequenza di attraversamento adeguata per la velocità, margine di fase sufficiente per lo smorzamento. Gli strumenti sono le reti correttrici: la rete anticipatrice aggiunge fase vicino all’attraversamento, quella ritardatrice aumenta il guadagno in bassa frequenza senza toccare il margine. In questa lezione le ricaviamo e completiamo l’esempio della lezione sul criterio di Nyquist.
Dalle specifiche alla forma di L
Le specifiche nel tempo si traducono in frequenza con regole approssimate ma molto usate:
- margine di fase
 → smorzamento
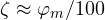 , quindi sovraelongazione;
- frequenza di attraversamento
 → velocità: il tempo di salita è circa
 e la banda dell’anello chiuso è dello stesso ordine di ;
- guadagno in bassa frequenza → errore a regime (lezione sugli errori).
Il diagramma di Bode del modulo dovrebbe attraversare 0 dB con una pendenza di circa −20 dB/decade: pendenze più ripide all’attraversamento significano fase vicina a −180° e margini piccoli.
La rete anticipatrice
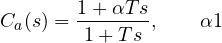
ha uno zero in  e un polo più a sinistra, in
 . Tra le due frequenze il modulo sale di
 dB e la fase è positiva: è un’azione derivativa limitata, che non amplifica il rumore all’infinito.
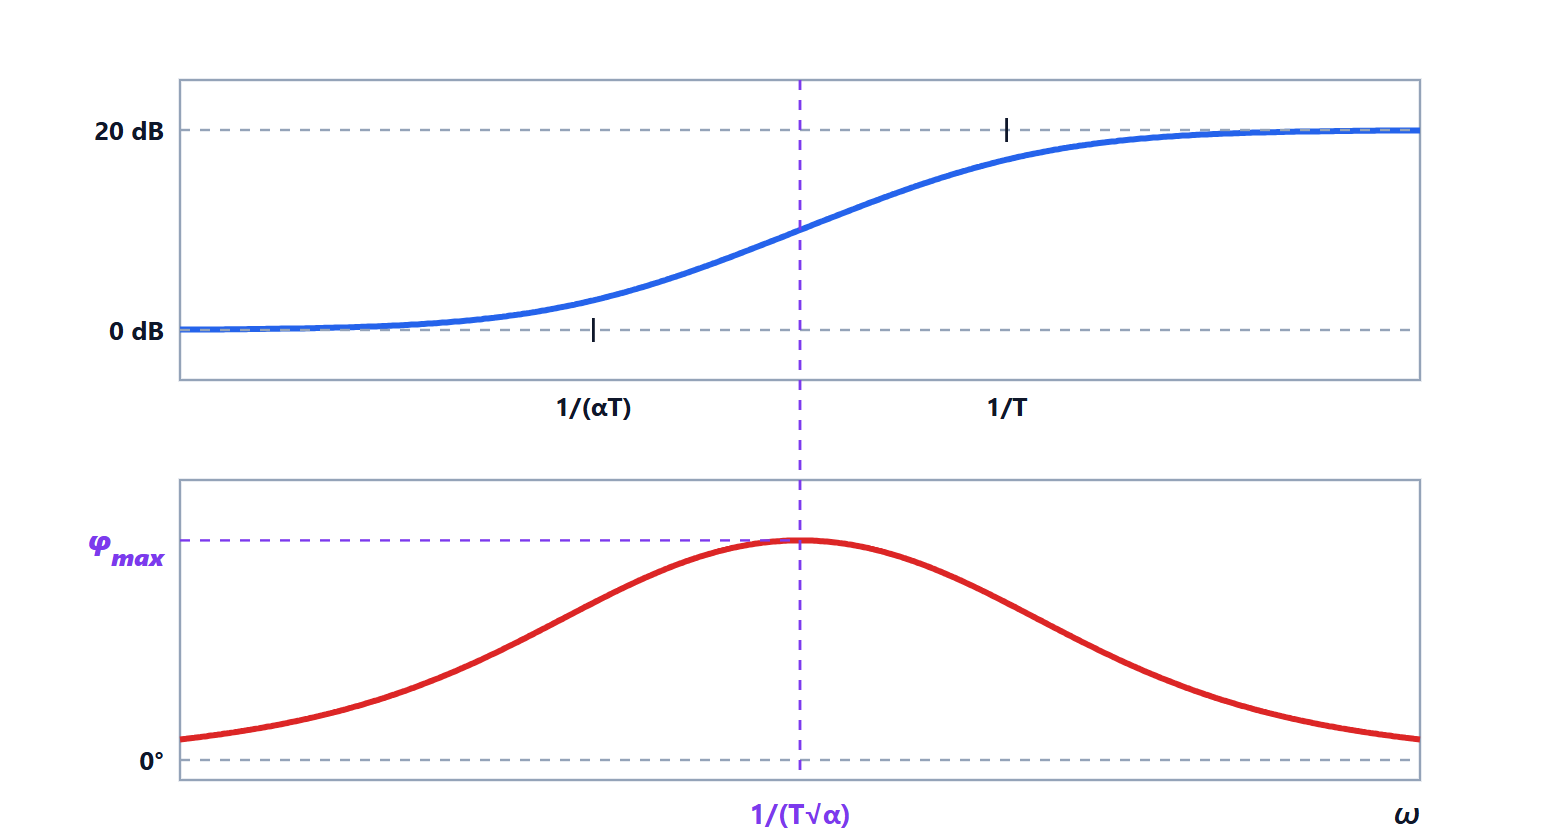
Teorema. L’anticipo di fase è massimo alla frequenza  , media geometrica di zero e polo, e vale
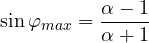
Lì il modulo è  , cioè
 dB.
Dimostrazione. La fase è 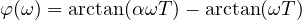 . Ponendo
 e usando la formula della tangente della differenza:
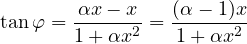
Il massimo si ha dove la derivata rispetto a  si annulla:
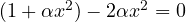 , cioè
 . Lì
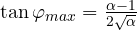 , e dal triangolo rettangolo con cateti
 e
 l’ipotenusa è
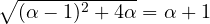 : quindi
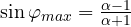 . Il modulo in è
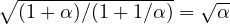 . ∎
 | 4 | 6 | 10 | 20 |
|---|---|---|---|---|
 | 36,9° | 45,6° | 54,9° | 64,8° |
Oltre  il guadagno di fase cresce poco e il rumore molto: per anticipi maggiori si usano due reti in cascata.
Un progetto completo
Processo e guadagno della lezione sul criterio di Nyquist: 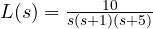 , con margine di fase di 25°, troppo poco. Obiettivo: almeno 45-50°.
- Scelta di α. Serve un anticipo di circa 25-30° più un margine per il fatto che la rete sposta l’attraversamento a destra, dove la fase del processo è peggiore. Si prova
 (
 ).
- Posizione. Conviene mettere il massimo di fase proprio sul nuovo attraversamento. La rete lì aggiunge
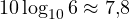 dB, quindi il nuovo è dove il processo da solo vale
 dB, cioè
 : accade a
 rad/s.
- Calcolo di T.
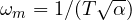 dà
 s, e la rete è
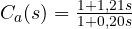 .
- Verifica. Con la rete il margine di fase diventa circa 50° e l’attraversamento passa da 1,23 a 2,02 rad/s: risposta più smorzata (simulando, la sovraelongazione scende da circa il 49% al 17%) e anche più veloce.
Con  si otterrebbero circa 46°, con
 circa 54°: la scelta finale si fa simulando e controllando anche l’effetto sul rumore.
La rete ritardatrice
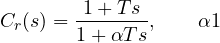
è il contrario: attenua di volte le alte frequenze lasciando invariate le basse. Usata insieme a un aumento del guadagno di volte, ha l’effetto di moltiplicare per α il guadagno in bassa frequenza (e dividere per α l’errore a regime) senza cambiare il comportamento vicino all’attraversamento. Il suo ritardo di fase va tenuto lontano da : si mette lo zero  almeno una decade sotto l’attraversamento.
Rete anticipatrice e ritardatrice insieme formano una rete a sella (lead-lag), l’equivalente in frequenza di un PID: la parte ritardatrice fa il lavoro dell’integrale, quella anticipatrice della derivata.