Controllo dei convertitori: modello medio, anello di tensione e di corrente
Modello medio, funzione di trasferimento del buck dimostrata, controllo in tensione e compensatore di tipo III, controllo in corrente di picco, zero a parte reale positiva del boost, controllo numerico.
Un convertitore deve mantenere l’uscita costante mentre cambiano la tensione d’ingresso e il carico: un processore può passare da pochi milliampere a decine di ampere in un microsecondo. Serve un anello di retroazione, e per progettarlo serve un modello del convertitore, che però è un circuito che commuta: non lineare e variabile nel tempo. Il trucco è guardarne la media su un periodo di commutazione. In questa lezione vediamo il modello medio, la funzione di trasferimento del buck con la dimostrazione, il controllo in tensione e in corrente, lo zero a parte reale positiva del boost e le regole di progetto dell’anello.
Il modello medio
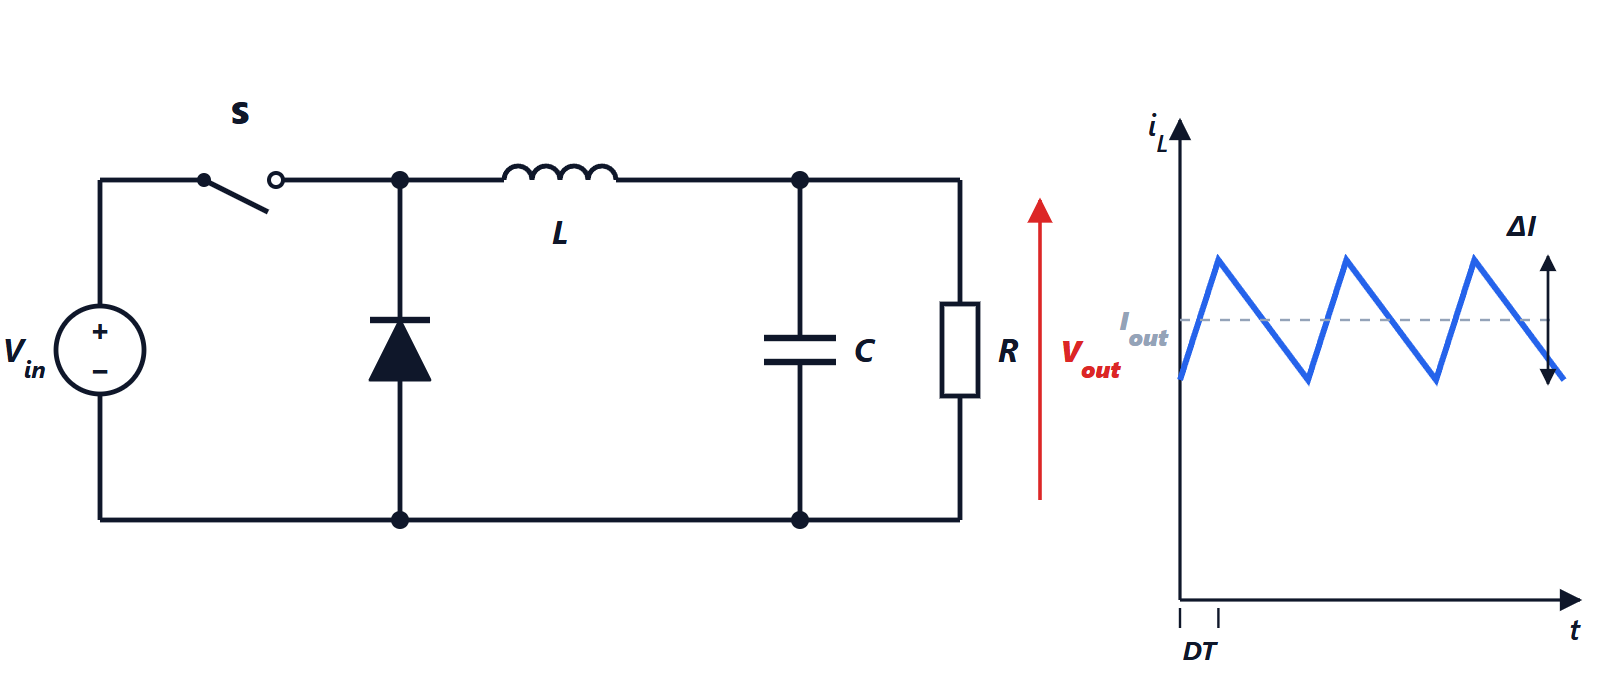
Se la frequenza di commutazione è molto più alta delle dinamiche dell’induttore e del condensatore, l’ondulazione è piccola e conta il valor medio delle grandezze su ogni periodo. In un buck il nodo tra interruttore e diodo vale  per una frazione
 del periodo e zero per il resto: il suo valor medio è
 . Il buck “medio” è quindi un generatore di tensione seguito dal filtro LC e dal carico: un circuito lineare, in cui il ciclo di lavoro è un ingresso continuo come una tensione.
La funzione di trasferimento del buck
Teorema. Per il buck in conduzione continua, con induttanza  , capacità
 e carico resistivo
 , la funzione di trasferimento dalle piccole variazioni del ciclo di lavoro a quelle dell’uscita è
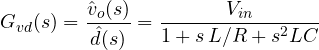
Dimostrazione. Nel modello medio la tensione all’ingresso del filtro è . Il filtro è un induttore in serie seguito dal parallelo di e , con impedenza 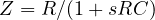 ; il partitore dà
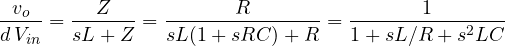
Con costante, una piccola variazione  del ciclo di lavoro produce all’ingresso del filtro la variazione
 , e il filtro la trasmette all’uscita con la stessa funzione. ∎
È un sistema del secondo ordine con due poli complessi alla frequenza 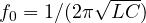 e fattore di merito
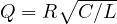 : a carico leggero ( grande) la risonanza è molto pronunciata, e la fase scende di 180° in poco più di un’ottava. Esempio. Con
 µH e
 µF,
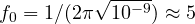 kHz.
L’anello di controllo in tensione
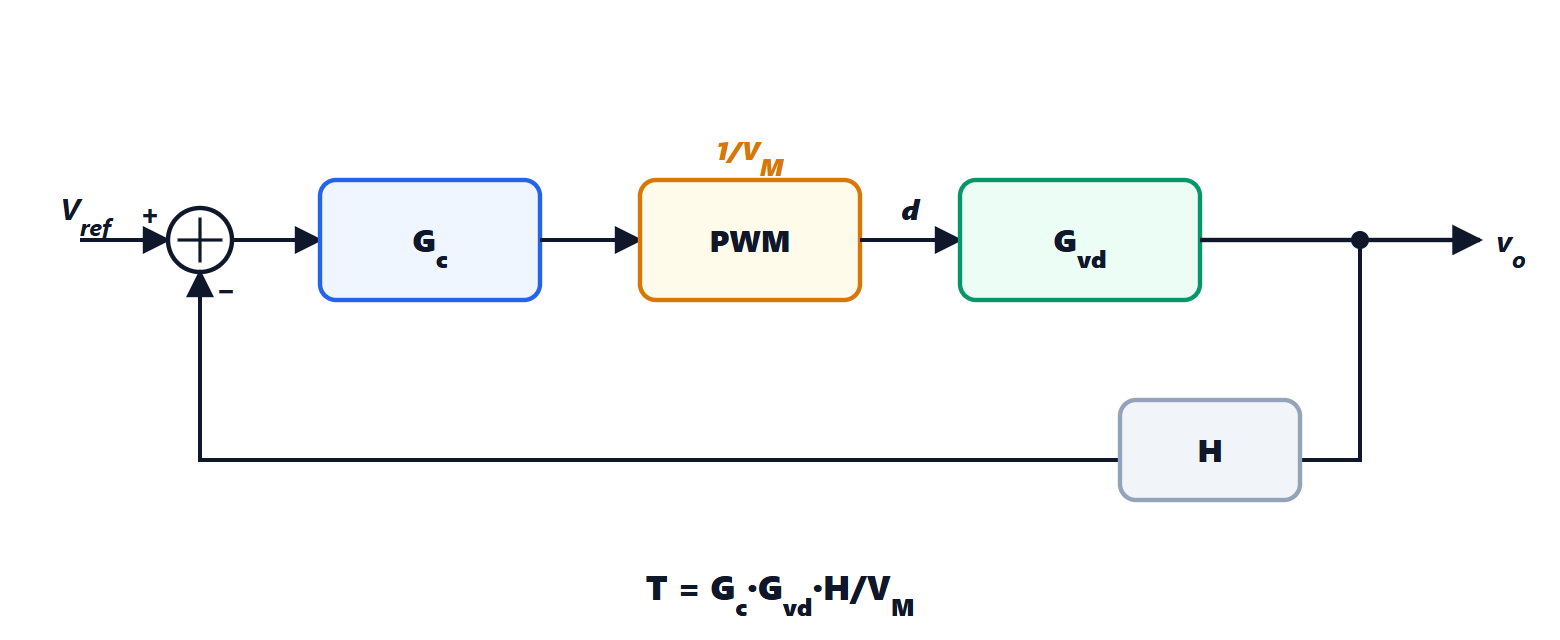
Il ciclo di lavoro è prodotto da un modulatore PWM che confronta la tensione di controllo con una rampa di ampiezza  :
 . Il guadagno d’anello è
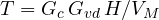 . Il progetto segue le regole della lezione sui margini di Controlli automatici:
- la frequenza di attraversamento si sceglie tra un decimo e un quinto della frequenza di commutazione, perché il modello medio vale solo a frequenze molto più basse della commutazione: con 500 kHz, attorno a 50 kHz;
- il margine di fase deve essere di 45-60°;
- un integratore nel compensatore annulla l’errore a regime (lezione sugli errori a regime).
Poiché i poli del filtro LC tolgono 180° di fase prima dell’attraversamento, il compensatore deve restituirne molta: si usa il compensatore di tipo III, con due zeri vicino a  e due poli alle alte frequenze, realizzato con un operazionale e qualche resistenza e condensatore (lezione sulle reti correttrici).
Il controllo in corrente
Un’alternativa molto diffusa è il controllo in corrente di picco: un anello interno spegne l’interruttore quando la corrente nell’induttore raggiunge il valore chiesto dall’anello esterno di tensione. L’induttore diventa, per l’anello esterno, una specie di generatore di corrente controllato, e il sistema si comporta circa come un primo ordine (il condensatore con il carico): un solo polo, più facile da compensare. Il controllo in corrente limita anche naturalmente la corrente massima, proteggendo il convertitore dai cortocircuiti, e ripartisce bene la corrente tra più fasi in parallelo. Con cicli di lavoro superiori a 0,5 diventa instabile a metà frequenza di commutazione (oscillazioni subarmoniche), e si corregge aggiungendo una rampa di compensazione.
Lo zero del boost
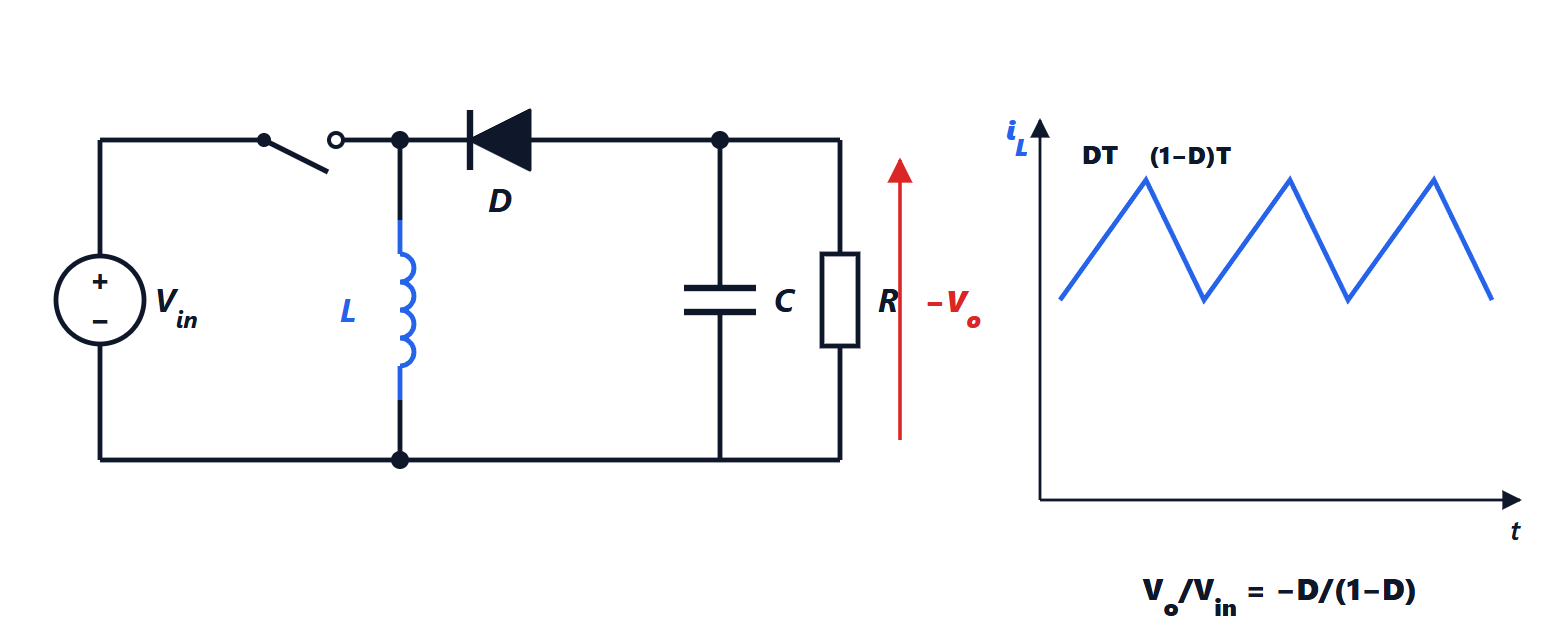
Nel boost e nel buck-boost compare un fenomeno controintuitivo: se si aumenta il ciclo di lavoro per alzare l’uscita, nel primo istante l’uscita scende, perché l’interruttore resta chiuso più a lungo e l’induttore cede energia all’uscita per meno tempo; solo dopo, quando la corrente dell’induttore è cresciuta, l’uscita sale. Matematicamente è uno zero a parte reale positiva, a 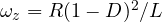 , che aggiunge ritardo di fase come un ritardo puro (lezione sui processi con ritardo di Controllo dei processi) e limita la banda ottenibile: l’attraversamento va tenuto a una frazione della frequenza dello zero, che scende a carico pesante e ad alto ciclo di lavoro.
Il controllo numerico
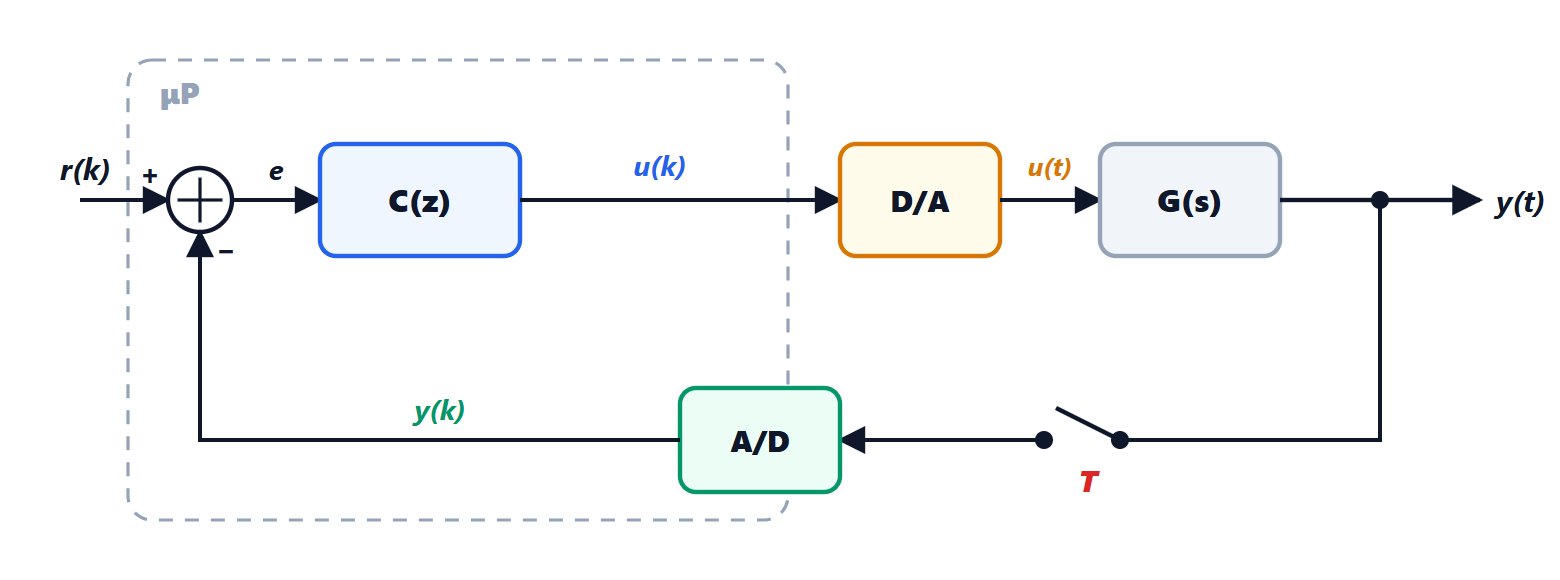
Sempre più convertitori sono controllati da un microcontrollore o da un DSP dedicato, che campiona tensioni e correnti e calcola il ciclo di lavoro a ogni periodo (lezione sul controllo digitale di Controllo dei processi). Il controllo numerico permette di cambiare i parametri secondo le condizioni, di comunicare con il sistema, di gestire avvii e protezioni in modo flessibile. Il ritardo di calcolo e la risoluzione del PWM, qualche nanosecondo, sono i suoi limiti principali.