Commande des convertisseurs : modèle moyen, boucles de tension et de courant
Le modèle moyen, la fonction de transfert de l'abaisseur démontrée, commande en mode tension et correcteur de type III, commande en mode courant de crête, le zéro dans le demi-plan droit de l'élévateur, commande numérique.
https://www.electronics-engineering.com/fr/commande-des-convertisseurs-modele-moyen-compensation/
Un convertisseur doit garder sa sortie constante pendant que la tension d’entrée et la charge changent : un processeur peut passer de quelques milliampères à des dizaines d’ampères en une microseconde. Il faut une boucle de rétroaction, et pour la concevoir il faut un modèle du convertisseur, qui est pourtant un circuit à commutation : non linéaire et variable dans le temps. L’astuce est de regarder sa moyenne sur une période de découpage. Dans cette leçon, nous regardons le modèle moyen, la fonction de transfert de l’abaisseur avec démonstration, la commande en mode tension et en mode courant, le zéro dans le demi-plan droit de l’élévateur et les règles de conception de la boucle.
Le modèle moyen
Si la fréquence de découpage est bien supérieure à la dynamique de l’inductance et du condensateur, l’ondulation est petite et ce qui compte est la valeur moyenne des grandeurs sur chaque période. Dans un abaisseur, le nœud entre l’interrupteur et la diode vaut  pendant une fraction
 de la période et zéro le reste du temps : sa valeur moyenne est
 . L’abaisseur « moyen » est donc une source de tension suivie du filtre LC et de la charge : un circuit linéaire, dans lequel le rapport cyclique est une entrée continue tout comme une tension.
La fonction de transfert de l’abaisseur
Théorème. Pour l’abaisseur en conduction continue, d’inductance  , de capacité
 et de charge résistive
 , la fonction de transfert des petites variations du rapport cyclique à celles de la sortie est
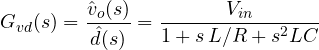
Démonstration. Dans le modèle moyen, la tension à l’entrée du filtre est . Le filtre est une inductance en série suivie du parallèle de et , d’impédance 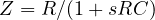 ; le diviseur donne
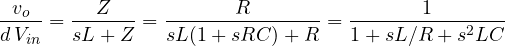
Avec constante, une petite variation  du rapport cyclique produit à l’entrée du filtre la variation
 , et le filtre la transmet à la sortie avec la même fonction. ∎
C’est un système du second ordre à deux pôles complexes à la fréquence 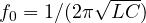 et de facteur de qualité
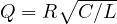 : à faible charge ( grand), la résonance est très marquée, et la phase chute de 180° en un peu plus d’une octave. Exemple. Avec
 µH et
 µF,
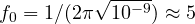 kHz.
La boucle de commande en mode tension
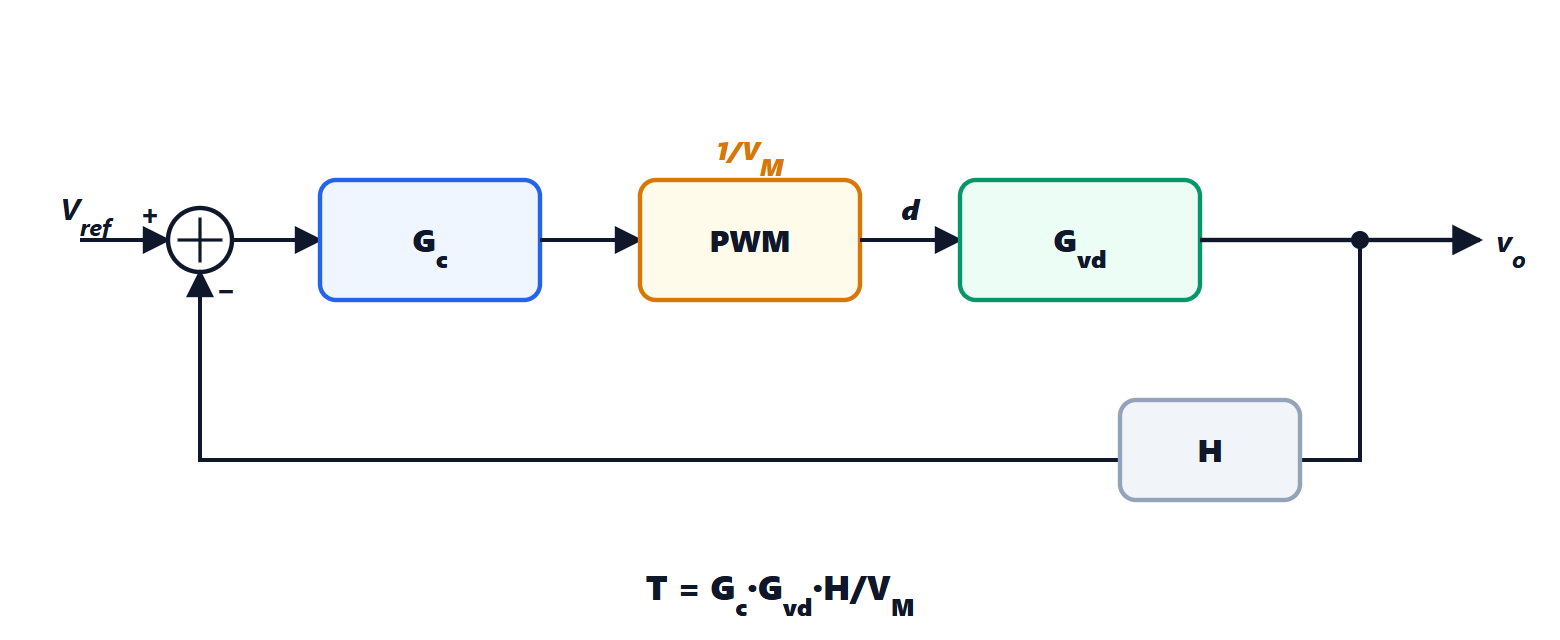
Le rapport cyclique est produit par un modulateur MLI qui compare la tension de commande à une rampe d’amplitude  :
 . Le gain de boucle est
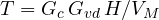 . La conception suit les règles de la leçon d’Automatique sur les marges :
- la fréquence de coupure est choisie entre un dixième et un cinquième de la fréquence de découpage, parce que le modèle moyen ne vaut qu’à des fréquences bien inférieures au découpage : avec 500 kHz, autour de 50 kHz ;
- la marge de phase doit être de 45-60° ;
- un intégrateur dans le correcteur supprime l’erreur statique (leçon sur les erreurs statiques).
Comme les pôles du filtre LC retirent 180° de phase avant la coupure, le correcteur doit en rendre beaucoup : on utilise le correcteur de type III, avec deux zéros près de  et deux pôles à haute fréquence, construit avec un amplificateur opérationnel et quelques résistances et condensateurs (leçon sur les correcteurs).
La commande en mode courant
Une alternative très répandue est la commande en mode courant de crête : une boucle interne bloque l’interrupteur quand le courant de l’inductance atteint la valeur demandée par la boucle externe de tension. Pour la boucle externe, l’inductance devient une sorte de source de courant commandée, et le système se comporte à peu près comme un système du premier ordre (le condensateur avec la charge) : un seul pôle, plus facile à compenser. La commande en mode courant limite aussi naturellement le courant maximal, ce qui protège le convertisseur des courts-circuits, et partage bien le courant entre plusieurs phases en parallèle. Avec des rapports cycliques supérieurs à 0,5, elle devient instable à la moitié de la fréquence de découpage (oscillation sous-harmonique), ce qu’on corrige en ajoutant une rampe de compensation.
Le zéro de l’élévateur
Dans l’élévateur et l’abaisseur-élévateur apparaît un phénomène contre-intuitif : si l’on augmente le rapport cyclique pour élever la sortie, dans le premier instant la sortie baisse, parce que l’interrupteur reste fermé plus longtemps et que l’inductance fournit de l’énergie à la sortie pendant moins de temps ; ce n’est que plus tard, une fois le courant de l’inductance accru, que la sortie monte. Mathématiquement, c’est un zéro dans le demi-plan droit, en 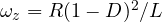 , qui ajoute un retard de phase comme un retard pur (leçon de Contrôle des processus sur les processus à retard) et limite la bande passante atteignable : il faut garder la coupure à une fraction de la fréquence du zéro, qui baisse à forte charge et à fort rapport cyclique.
La commande numérique
De plus en plus de convertisseurs sont commandés par un microcontrôleur ou un DSP dédié, qui échantillonne les tensions et les courants et calcule le rapport cyclique à chaque période (leçon de Contrôle des processus sur la commande numérique). La commande numérique permet de changer les paramètres selon les conditions, de communiquer avec le système, et de gérer avec souplesse le démarrage et les protections. Le retard de calcul et la résolution de la MLI, de quelques nanosecondes, en sont les principales limites.




Sono l'autore di questa pagina su «Controllo dei convertitori: modello medio, anello di tensione e di corrente». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Converter control: averaged model, voltage and current loops”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.