Entraînements électriques : moteurs à courant continu, moteurs à induction et commande vectorielle
Le moteur à courant continu et l'égalité des constantes démontrée, le moteur à induction et le glissement, commande à V/f constant démontrée, moteurs synchrones à aimants permanents, transformées de Clarke et de Park, freinage régénératif.
https://www.electronics-engineering.com/fr/entrainements-electriques-moteur-a-induction-commande-v-f-vectorielle/
Environ la moitié de l’énergie électrique consommée dans le monde finit dans des moteurs électriques : pompes, ventilateurs, compresseurs, convoyeurs, véhicules. Un entraînement est l’ensemble d’un moteur, du convertisseur qui l’alimente et de la commande, et il permet de régler la vitesse et le couple en économisant de l’énergie. Dans cette leçon, nous regardons le moteur à courant continu avec la démonstration que ses deux constantes sont égales, le moteur à induction avec le glissement et la caractéristique couple-vitesse, la commande à rapport tension sur fréquence constant avec sa justification, et la commande vectorielle (field-oriented) des moteurs synchrones à aimants permanents avec les transformées de Clarke et de Park.
Le moteur à courant continu
Le moteur à courant continu à aimants permanents a deux relations fondamentales : le couple est proportionnel au courant d’induit,  , et la force contre-électromotrice est proportionnelle à la vitesse,
 . Le circuit d’induit est
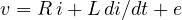 .
Théorème. En unités SI, les deux constantes coïncident :  .
Démonstration. La puissance électrique absorbée par la force contre-électromotrice,  , est celle que le moteur convertit en puissance mécanique,
 (les pertes résistives
 sont à part). En égalant :
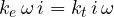 , donc
 (en V·s/rad et en N·m/A, qui sont la même unité). ∎
En régime permanent, à vide, la vitesse vaut environ  : on règle la vitesse en réglant la tension, avec un convertisseur continu-continu en pont (leçon sur les convertisseurs), qui, à quatre quadrants, permet aussi de freiner avec récupération d’énergie. Le moteur à courant continu est facile à commander mais a des balais et un collecteur, qui s’usent : aujourd’hui il a presque été remplacé par des moteurs à courant alternatif pilotés par des onduleurs.
Le moteur à induction
Le moteur à induction (asynchrone), inventé par Galileo Ferraris et Nikola Tesla, est le plus répandu dans l’industrie : robuste, bon marché, sans contacts glissants. Trois enroulements au stator, alimentés par des courants triphasés, créent un champ magnétique tournant à la vitesse de synchronisme  , proportionnelle à la fréquence. Le rotor, une « cage » de barres en court-circuit, tourne un peu plus lentement : le champ qui glisse devant les barres y induit des courants, et les courants dans le champ produisent du couple. L’écart relatif de vitesse est le glissement

typiquement de quelques pour cent à pleine charge. Sans glissement, il n’y a pas d’induction, donc pas de couple.
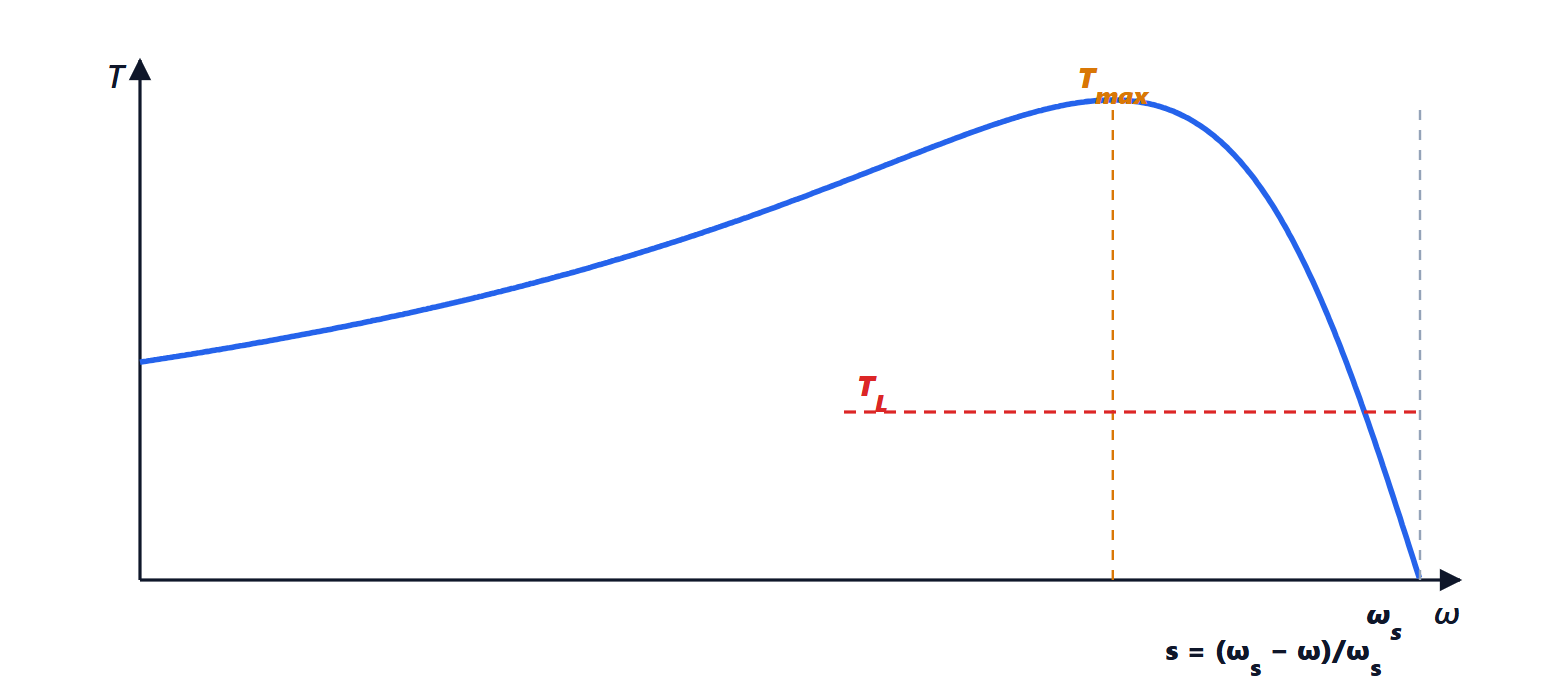
Alimenté directement par le secteur, le moteur à induction tourne à vitesse presque fixe, et au démarrage il absorbe des courants de 5 à 7 fois le courant nominal.
La commande à V/f constant
Avec un onduleur (leçon sur les onduleurs), on peut faire varier la fréquence, donc la vitesse de synchronisme. Mais il faut faire varier la tension avec elle.
Théorème. En négligeant la chute résistive du stator, pour garder constant le flux du moteur, la tension doit être proportionnelle à la fréquence.
Démonstration. La tension statorique égale la dérivée du flux totalisé,  . Pour un flux sinusoïdal
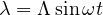 , on obtient
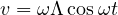 : l’amplitude de la tension est
 , donc
 . Le flux reste constant si
 , c’est-à-dire
 , est constant. ∎
En abaissant la fréquence sans abaisser la tension, le flux croîtrait et le fer saturerait, avec des courants énormes ; en l’élevant sans élever la tension, le moteur s’affaiblirait. Avec constant, la courbe couple-vitesse se déplace rigidement quand la fréquence change, et le moteur fournit le couple nominal à toute vitesse. C’est la commande la plus simple, utilisée dans les pompes et les ventilateurs, où régler la vitesse au lieu d’étrangler le débit avec une vanne économise souvent 30-50 % de l’énergie.
Moteurs synchrones et commande vectorielle
Dans les moteurs synchrones à aimants permanents (PMSM, et leurs cousins appelés brushless), le rotor porte les aimants et tourne exactement à la vitesse du champ. Ils ont un rendement et une densité de puissance très élevés, et ce sont les moteurs de presque toutes les voitures électriques, des drones et des robots. Pour bien contrôler leur couple, on utilise la commande vectorielle (field-oriented control, FOC).
L’idée est de transformer les trois courants sinusoïdaux en deux grandeurs constantes. La transformée de Clarke combine les trois courants en deux composantes  sur des axes fixes à 90° ; la transformée de Park les ramène sur des axes
 qui tournent avec le rotor, mesuré par un capteur de position :

Pour des courants triphasés équilibrés d’amplitude  et de phase
 par rapport au rotor,
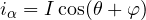 et
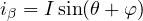 , et en substituant on obtient
 ,
 : deux constantes, comme les courants d’un moteur à courant continu. Le couple est
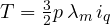 , avec
 les paires de pôles et
 le flux des aimants : il est commandé directement par
 , tandis que
 est maintenu à zéro (ou négatif, pour affaiblir le flux et dépasser la vitesse de base). Deux régulateurs PI sur et , les transformées inverses et la modulation vectorielle (leçon sur les onduleurs) complètent le schéma, exécuté par un microcontrôleur des dizaines de milliers de fois par seconde.
Le résultat est un couple précis et très rapide, de la vitesse nulle au maximum. En inversant le signe de , le moteur freine et devient générateur, en renvoyant de l’énergie à la batterie : c’est le freinage régénératif des voitures électriques.





Sono l'autore di questa pagina su «Azionamenti elettrici: motori in continua, asincroni e controllo vettoriale». Se qualcosa non è chiaro, se vi serve un esempio in più o volete approfondire un punto, scrivetelo qui sotto nei commenti: rispondo personalmente. Se la pagina vi è stata utile, lasciate un voto con le stelle in cima all'articolo.I am the author of this page on “Electric drives: DC motors, induction motors and field-oriented control”. If something is unclear, if you need another example or want to go deeper into a point, write it in the comments below: I answer personally. If the page was useful, leave a star rating at the top of the article.